


87,984
社区成员
 发帖
 与我相关
 我的任务

 分享
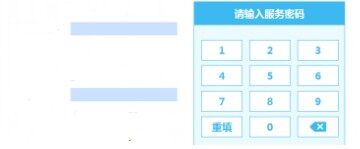
$("#ceshi input").one("focus",function(){

        passwordInput($(this));

});


        function passwordInput(input_password) {

                txt_srfwmm_btn.each(

                        function(tid){

                                $(this).click(function(){

                                        //如果点击重填,则全部清空;

                                        if (tid==9) {

                                                input_password.val("");

                                                //否则如果点击0,则输出0;

                                        }else if (tid==10) {

                                                var btn_v=0;

                                                input_password.val(input_password.val()+btn_v);

                                                //否则如果点击删除一格←,则删除字符串最后一个字符;

                                        }else if (tid==11) {

                                                input_password.val(input_password.val().substring(0,input_password.val().length-1)); //substring 返回指定长度的字符串。

                                                //否则在input继续输出字符串

                                        }else {

                                                var btn_v=tid+1;

                                                input_password.val(input_password.val()+btn_v);

                                        };

                                });

                        }

                );


        };


var input_password;
$("#ceshi input").on("focus",function(){
        input_password = $(this);
});
passwordInput();

        function passwordInput() {
                txt_srfwmm_btn.each(
                        function(tid){
                                $(this).click(function(){
                                        if (!input_password)
                                        	return;
                                        //如果点击重填,则全部清空;
                                        if (tid==9) {
                                                input_password.val("");
                                                //否则如果点击0,则输出0;
                                        }else if (tid==10) {
                                                var btn_v=0;
                                                input_password.val(input_password.val()+btn_v);
                                                //否则如果点击删除一格←,则删除字符串最后一个字符;
                                        }else if (tid==11) {
                                                input_password.val(input_password.val().substring(0,input_password.val().length-1)); //substring 返回指定长度的字符串。
                                                //否则在input继续输出字符串
                                        }else {
                                                var btn_v=tid+1;
                                                input_password.val(input_password.val()+btn_v);
                                        };
                                });
                        }
                );

        };

