

 非技术区

MATLAB 立体视觉标定 出错
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
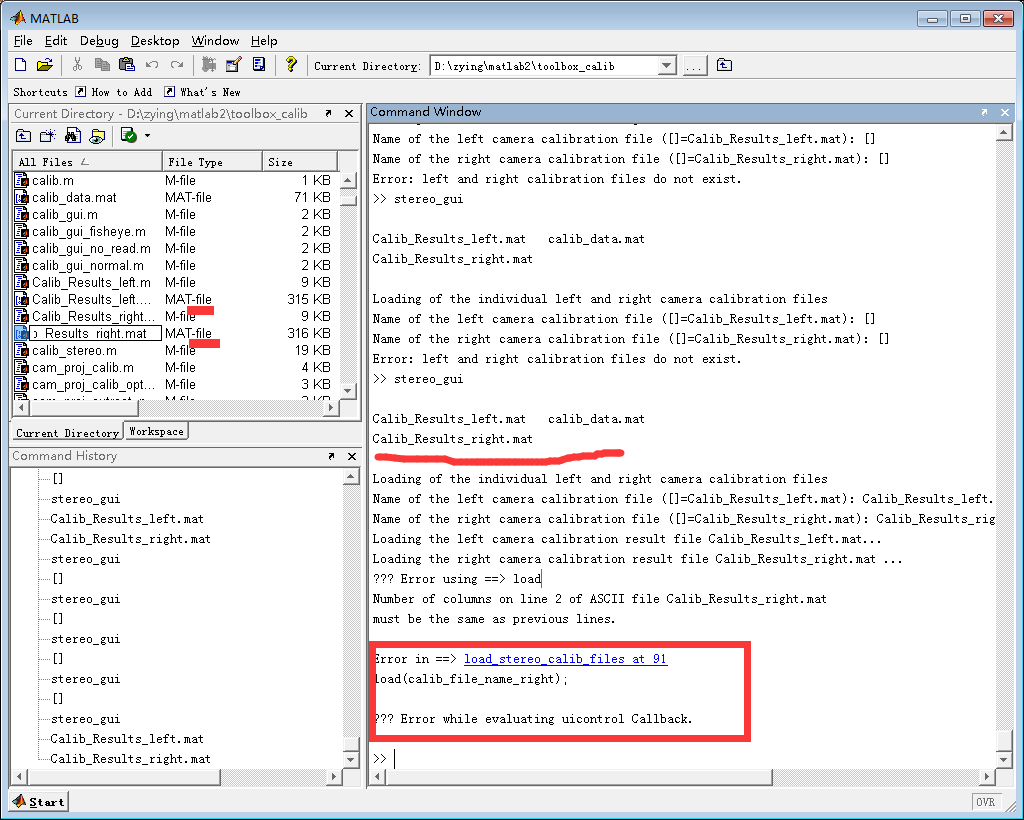
文件中明明有 左右相机的内参数标定文件,为什么读入左、右摄像机的标定文件时显示这两种文件不存在???
相关推荐
matlab运行代码暂停-VisualSLAM:VisualSLAM
本文提出一种基于立体视觉的FastSLAM方法,用于移动机器人在未知环境中的同时定位与地图构建。采用SURF特征检测器提升数据关联效率和精度,并针对自动驾驶需求优化了算法性能。实验验证了不同环境下方法
光度立体视觉三维重建:MATLAB实现与法向求解详解
三维重建是计算机视觉与工业检测中的核心任务,而光度立体视觉通过多光源下的图像亮度变化恢复物体表面几何信息,是一种兼顾精度与成本的重要方法。其原理基于朗伯体反射模型,利用光源方向与表面法向的线性关系建立方程组,通过最小二乘法求解像素级法向图,再经积分得到高度图。该技术无需复杂设备,仅需不同方向光照即可获取精细表面细节,广泛应用于表面缺陷检测、医学成像、文物数字化等场景。本文从反射模型入手,详细讲解光源标定、法向求解、高度图重建的完整MATLAB实现流程,并讨论工程中的常见问题与处理技巧,帮助读者快速掌握这一经
MATLAB三维重建实战:从相机标定到点云生成与验证
三维重建是计算机视觉与摄影测量中的核心技术,旨在从多视角图像恢复场景的三维几何结构。其原理依赖相机成像模型与多视图几何约束,通过标定内参和外参、极线校正、立体匹配与三角化等步骤,将二维像素对应关系转化为空间坐标。高质量重建离不开精确的相机标定,它直接决定后续点云与深度图的精度。该技术广泛应用于机器人导航、SLAM、工业检测和数字孪生等场景。MATLAB提供了完整的计算机视觉工具箱,让开发者能够便捷实现从单双目标定、SGM视差计算到点云生成与优化的全流程。本文基于实际项目经验,围绕相机标定、双目立体视觉重建、
双目相机标定避坑指南:对比张氏法与SLAM自标定的5个关键差异点
本文深度对比了双目相机标定中传统的张氏棋盘格法与新兴的SLAM实时自标定法。重点剖析了二者在精度、效率、适用场景、实操难点等五个核心维度的关键差异,并探讨了融合两者优势的混合标定策略,为自动驾驶、机器人等领域的工程实践提供清晰的选型指南。
双目相机标定实战:从图片拍摄到参数优化的完整指南
本文提供了一份双目相机标定的完整实战指南。从硬件安装、标定板制作,到详细的图片拍摄规范与技巧,再到基于OpenCV的软件标定步骤与参数优化,系统讲解了如何获取高精度标定参数,确保后续立体视觉应用的准确性。




