

 模式及实现

一个寻路算法的困惑
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
废话不多说,先上图。
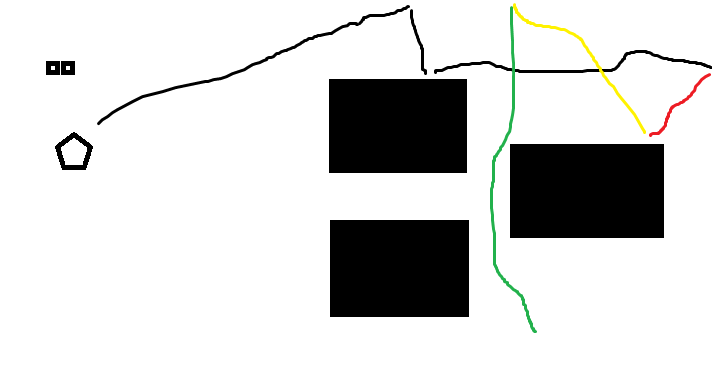
右边的黑色矩形部分是障碍,不能穿越。
左边的五边形是移动的AI。
上面两个小方格是网格。
线条是每次行走的路径轨迹。
图片的周围是边界,AI不可到达,障碍物也不可穿越 。
请问。如何保证AI的随机行走能取得上面的效果?
下面是我想到的方法
一是把上面的图片转换为一个无向图,通过寻路算法,随机找出一条途径。不足之处是需要对每个图进行标注,随着标注点的增多,算法的复杂性也上来了。
二是按照网格图进行转换,AI每行走一步,即要随机计算出下一步的路径,不足之处是走起来就跟残疾人一样,都是小碎步。
上面两个都感觉一般,太不好。
请大家给一个好点的解决办法,要满足,以下条件。
一是算法的时间复杂度比较低,最好是能和A*算法一样。
二是AI行走能像图中一样。
三是不需要人为的画出无向图的顶点。
四是图片是由上述的小网格构成的。
有点混乱。
...全文
相关推荐
b* 寻路算法
b 星 b start b* 寻路 算法
很好很详细的A*算法的寻路教程
来源于: GameDev.net 作 者: Patrick Lester [pwlester@policyalmanac.org] 翻 译: 孙璨 [tlwanan@gmail.com]虽然A*(读作A星)算法对初学者来说是比较深奥难懂,但是一旦你找到门路了,它又会变得非常简单。网上有很多解释A*算法的文章,但是大多数是写给那些有一定基础的人看的,而您看到的这一篇呢,是真正写给菜鸟的。本篇文章并不想给这个算法题目作一些权威性论断,而是阐述它的基本原理,并为你理解更多相关资料与讨论打下基础。文章末尾给出了一些
Python版的A*寻路算法
Python2.x版的A*寻路算法,实现了基本的A*算法,可以显示寻路图,测试运行pathFinder.py,输入地图文件a_map.txt,起点7,0 终点7,9
unityAStar寻路 A星 A*寻路算法Demo
基于Unity5.4.4版本,随机障碍物,动态实现寻路,UnityA星寻路完整Demo
navmesh寻路算法源码
基于navmesh的导航寻路算法,根据生成的导航网格实现寻路算法,该算法短小性能优秀。




