

 C#

halcon单个面阵相机标定
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
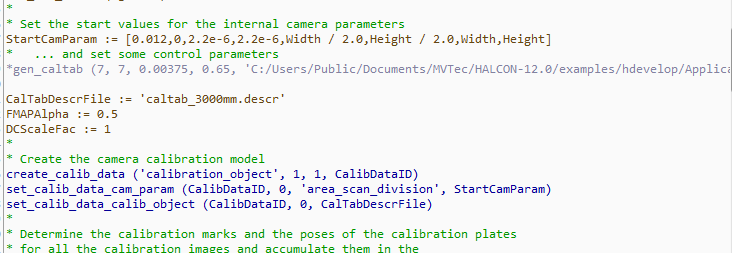
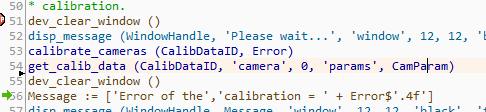
标点过后相机获取内部参数CamParam里面的焦距变化好大
相关推荐
Halcon标定文件的生成及标定板规格
在本文中,我们将详细介绍Halcon标定文件的生成过程和标定板规格。一、Halcon标定文件的生成Halcon标定文件的生成需要经过以下几个步骤:1.
简要 Halcon相机标定
提示:Halcon标定过程 相机标定前言一、标定是什么?二、标定步骤1.制作标定板2.拍摄标定图片3.设置参数4.标定板初始化4.创建数据模型4.加载所有图像,寻找标定板区域,确定圆心,将结果加载到组元中5.标定(计算和保存参数)5.矫正总结 前言 标定目的是**矫正畸变**和**测量**。 提示: 一、标定是什么? 畸变矫正 标定是确定相机内外参数。 摄像机参数 相机姿态参数 二、标定步骤 1.制作标定板 代码如下(示例): gen_caltab() 2.拍摄标定图片 相机拍摄不同位姿
Halcon标定板标定流程
一、相机内参标定 目的:标定内参的目的是消除镜头的畸变。 面阵相机的内参由一个8位的数组组成包括: startCamPar:=[Focus,Kappa,Sx,Sy,Cx,Cy,ImageWidth,ImageHeight] Focus代表焦距,按照我们镜头参数进行填写,远心镜头填写0Kappa为畸变大小,因为在标定之前,所以默认填写0 Sx, Sy像元的宽高填写相机的像元尺寸。可以查相机手册,或者咨询相机厂家。 Cx, Cy填写图像的中心坐标 ImageWidth, ImageHeight填写图像的
halcon标定文件生成
例如,面阵相机的参数可能包括焦距、扭曲系数、像素间距、中心点坐标以及图像的宽高。不同的畸变模式可能会有不同的参数数量。理解这些参数的含义对于正确地应用标定结果至关重要。
Basler_Gige面阵相机C#基于Halcon显示的SDK采图工具
该项目实现了一款基于C#与Halcon集成的Basler GigE面阵相机图像采集工具,支持相机连接、参数配置、单帧/连续拍摄及软触发控制。通过Pylon SDK完成硬件通信,并将图像实时显示于界面,




