

 工具平台和程序库

关于learning opencv这本书的源码
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
在学习learning opencv这本书,在调试第12章的源码时,有一个问题怎么也调不通,目测是指针问题,但是一直找不到哪里有问题。
在调试过程中会出现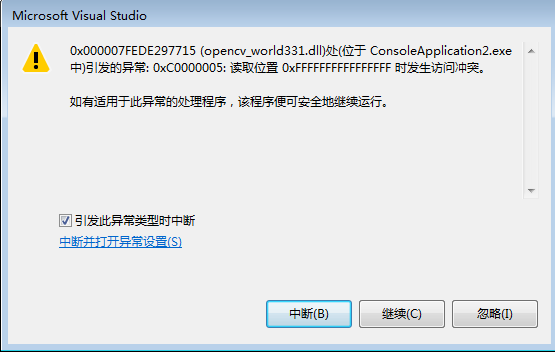
初步调试应该是cvStereoCalibrate函数出了问题,c++基础不好,求大神帮忙看看啊。。。
#include "stdafx.h"

#include "cv.h"

#include "cxmisc.h"

#include "highgui.h"

//#include "cvaux.h"

#include <vector>

#include <string>

#include <algorithm>

#include <stdio.h>

#include <ctype.h>


using namespace std;


//

// Given a list of chessboard images, the number of corners (nx, ny)

// on the chessboards, and a flag: useCalibrated for calibrated (0) or

// uncalibrated (1: use cvStereoCalibrate(), 2: compute fundamental

// matrix separately) stereo. Calibrate the cameras and display the

// rectified results along with the computed disparity images.

//

static void

StereoCalib(const char* imageList, int nx, int ny, int useUncalibrated)

{

    int displayCorners = 0;

    int showUndistorted = 1;

    bool isVerticalStereo = false;//OpenCV can handle left-right

                                      //or up-down camera arrangements

    const int maxScale = 1;

    const float squareSize = 1.f; //Set this to your actual square size

    FILE* f = fopen(imageList, "rt");

    int i, j, lr, nframes, n = nx*ny, N = 0;

    vector<string> imageNames[2];

    vector<CvPoint3D32f> objectPoints;

    vector<CvPoint2D32f> points[2];

    vector<int> npoints;

    vector<uchar> active[2];

    vector<CvPoint2D32f> temp(n);

    CvSize imageSize = {0,0};

    // ARRAY AND VECTOR STORAGE:

    double M1[3][3], M2[3][3], D1[5], D2[5];

    double R[3][3], T[3], E[3][3], F[3][3];

    CvMat _M1 = cvMat(3, 3, CV_64F, M1 );

    CvMat _M2 = cvMat(3, 3, CV_64F, M2 );

    CvMat _D1 = cvMat(1, 5, CV_64F, D1 );

    CvMat _D2 = cvMat(1, 5, CV_64F, D2 );

    CvMat _R = cvMat(3, 3, CV_64F, R );

    CvMat _T = cvMat(3, 1, CV_64F, T );

    CvMat _E = cvMat(3, 3, CV_64F, E );

    CvMat _F = cvMat(3, 3, CV_64F, F );

    if( displayCorners )

        cvNamedWindow( "corners", 1 );

// READ IN THE LIST OF CHESSBOARDS:

    if( !f )

    {

        fprintf(stderr, "can not open file %s\n", imageList );

        return;

    }

    for(i=0;;i++)

    {

        char buf[1024];

        int count = 0, result=0;

        lr = i % 2;

        vector<CvPoint2D32f>& pts = points[lr];    //points0和1分别是左右图像

        if( !fgets( buf, sizeof(buf)-3, f ))

            break;

        size_t len = strlen(buf);

        while( len > 0 && isspace(buf[len-1]))

            buf[--len] = '\0';

        if( buf[0] == '#')

            continue;

        IplImage* img = cvLoadImage( buf, 0 );    //打开图像到img

        if( !img )

            break;

		imageSize = cvSize((*img).width, (*img).height);

        //imageSize = cvGetSize(img);

        imageNames[lr].push_back(buf);

    //FIND CHESSBOARDS AND CORNERS THEREIN:

        for( int s = 1; s <= maxScale; s++ )    //一张图像检测maxscale次

        {

            IplImage* timg = img;

            if( s > 1 )    //检测不到怎么办,扩大图像使之更容易检测

            {

                timg = cvCreateImage(cvSize(img->width*s,img->height*s),

                    img->depth, img->nChannels );

                cvResize( img, timg, CV_INTER_CUBIC );

            }

            result = cvFindChessboardCorners( timg, cvSize(nx, ny),

                &temp[0], &count,

                CV_CALIB_CB_ADAPTIVE_THRESH |

                CV_CALIB_CB_NORMALIZE_IMAGE);

            if( timg != img )

                cvReleaseImage( &timg );

            if( result || s == maxScale )    //检测角点完成或者达到最大检测次数

                for( j = 0; j < count; j++ )

            {

                temp[j].x /= s;     //temp储存的是精确坐标

                temp[j].y /= s;

            }

            if( result )

                break;

        }

        if( displayCorners )

        {

            printf("%s\n", buf);

            IplImage* cimg = cvCreateImage( imageSize, 8, 3 );

            cvCvtColor( img, cimg, CV_GRAY2BGR );

            cvDrawChessboardCorners( cimg, cvSize(nx, ny), &temp[0],

                count, result );

            cvShowImage( "corners", cimg );

			cvWaitKey();     //注意不写这个无法显示图像

            cvReleaseImage( &cimg );

            if( cvWaitKey(0) == 27 ) //Allow ESC to quit

                exit(-1);

        }

        else

            putchar('.');    //一个.表示执行完一张图

        N = pts.size();    //

        pts.resize(N + n, cvPoint2D32f(0,0));   //pts是个容器,将pts调整到能容纳原来的元素和角点个数

        active[lr].push_back((uchar)result);

    //assert( result != 0 );

        if( result )

        {

         //Calibration will suffer without subpixel interpolation

            cvFindCornerSubPix( img, &temp[0], count,

                cvSize(11, 11), cvSize(-1,-1),

                cvTermCriteria(CV_TERMCRIT_ITER+CV_TERMCRIT_EPS,

                30, 0.01) );

            copy( temp.begin(), temp.end(), pts.begin() + N );

        }

        cvReleaseImage( &img );

    }

    fclose(f);

    printf("\n");

// HARVEST CHESSBOARD 3D OBJECT POINT LIST:

    nframes = active[0].size();//Number of good left chessboads picture found

    objectPoints.resize(nframes*n);    //使objectPoints能够包含全部图像的角点个数

    for( i = 0; i < ny; i++ )

        for( j = 0; j < nx; j++ )

        objectPoints[i*nx + j] =

        cvPoint3D32f(i*squareSize, j*squareSize, 0);

    for( i = 1; i < nframes; i++ )

        copy( objectPoints.begin(), objectPoints.begin() + n,

        objectPoints.begin() + i*n );

    npoints.resize(nframes,n);

    N = nframes*n;

    CvMat _objectPoints = cvMat(1, N, CV_32FC3, &objectPoints[0] );

    CvMat _imagePoints1 = cvMat(1, N, CV_32FC2, &points[0][0] );

    CvMat _imagePoints2 = cvMat(1, N, CV_32FC2, &points[1][0] );    //points的第一个索引,0是left,1是right

    CvMat _npoints = cvMat(1, npoints.size(), CV_32S, &npoints[0] );    //npoints的第i个元素指的是第i个图片有多少个角点

    cvSetIdentity(&_M1);

    cvSetIdentity(&_M2);

    cvZero(&_D1);

    cvZero(&_D2);


// CALIBRATE THE STEREO CAMERAS

    printf("Running stereo calibration ...");

    fflush(stdout);

    cvStereoCalibrate( &_objectPoints, &_imagePoints1,

        &_imagePoints2, &_npoints,

        &_M1, &_D1, &_M2, &_D2,

        imageSize, &_R, &_T, &_E, &_F,

        cvTermCriteria(CV_TERMCRIT_ITER+

        CV_TERMCRIT_EPS, 100, 1e-5),

        CV_CALIB_FIX_ASPECT_RATIO +

        CV_CALIB_ZERO_TANGENT_DIST +

        CV_CALIB_SAME_FOCAL_LENGTH );
在调试过程中会出现
初步调试应该是cvStereoCalibrate函数出了问题,c++基础不好,求大神帮忙看看啊。。。
...全文
相关推荐
Learning OpenCV 中文版+实例源码
通过学习《Learning OpenCV 中文版》及配套的源码,读者可以系统地了解计算机视觉的基本原理和OpenCV的应用实践,从而具备开发基于OpenCV的图像处理和分析软件的能力。
【学习OpenCV4】如何学习OpenCV
OpenCV是应用非常广泛的开源视觉处理库,在图像处理、计算机视觉和自动驾驶中有着非常重要的作用。废话不多说,我就来讲讲OpenCV的使用和学习需要怎么做吧,大家觉得有道理的可以参考一下。
Learning OpenCV3 英文版 入门经典(含源码)
配合提供的源码,读者可以系统地学习OpenCV,并逐步提升在图像分析和计算机视觉领域的技能。对于那些致力于在这个领域发展的人来说,这本书是不可或缺的参考资料。
Learning OpenCV
OpenCV源码。
learning opencv 源码
本书的源码包含了书中所讲解的所有示例和实验,是学习和实践OpenCV不可或缺的资源。




