

 Cocos2d-x

求助为什么这里的lambda不能用引用捕获?会报错!
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
#include "HelloWorldScene.h"

#include "SimpleAudioEngine.h"

#include "ui/CocosGUI.h"

USING_NS_CC;


Scene* HelloWorld::createScene()

{

    return HelloWorld::create();

}


// Print useful error message instead of segfaulting when files are not there.

static void problemLoading(const char* filename)

{

    printf("Error while loading: %s\n", filename);

    printf("Depending on how you compiled you might have to add 'Resources/' in front of filenames in HelloWorldScene.cpp\n");

}


// on "init" you need to initialize your instance

bool HelloWorld::init()

{

    //////////////////////////////

    // 1. super init first

    if ( !Scene::init() )

    {

        return false;

    }


    auto visibleSize = Director::getInstance()->getVisibleSize();

    Vec2 origin = Director::getInstance()->getVisibleOrigin();

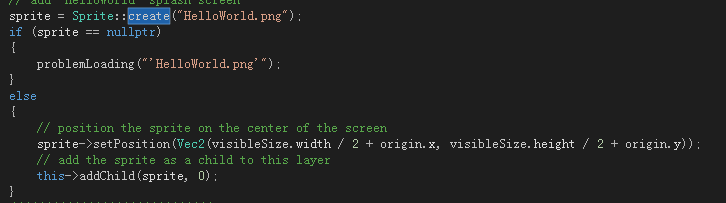
	// add "HelloWorld" splash screen"

	sprite = Sprite::create("HelloWorld.png");

	if (sprite == nullptr)

	{

		problemLoading("'HelloWorld.png'");

	}

	else

	{

		// position the sprite on the center of the screen

		sprite->setPosition(Vec2(visibleSize.width / 2 + origin.x, visibleSize.height / 2 + origin.y));

		// add the sprite as a child to this layer

		this->addChild(sprite, 0);

	}

    /////////////////////////////

    // 2. add a menu item with "X" image, which is clicked to quit the program

    //    you may modify it.


    // add a "close" icon to exit the progress. it's an autorelease object

    auto closeItem = MenuItemImage::create(

                                           "CloseNormal.png",

                                           "CloseSelected.png",

										   CC_CALLBACK_1(HelloWorld::menuCloseCallback, this, sprite));


    if (closeItem == nullptr ||

        closeItem->getContentSize().width <= 0 ||

        closeItem->getContentSize().height <= 0)

    {

        problemLoading("'CloseNormal.png' and 'CloseSelected.png'");

    }

    else

    {

        float x = origin.x + visibleSize.width - closeItem->getContentSize().width/2;

        float y = origin.y + closeItem->getContentSize().height/2;

        closeItem->setPosition(Vec2(x,y));

    }


    // create menu, it's an autorelease object

    auto menu = Menu::create(closeItem, NULL);

    menu->setPosition(Vec2::ZERO);

    this->addChild(menu, 1);


    /////////////////////////////

    // 3. add your codes below...


    // add a label shows "Hello World"

    // create and initialize a label


    auto label = Label::createWithTTF("Hello World", "fonts/Marker Felt.ttf", 24);

    if (label == nullptr)

    {

        problemLoading("'fonts/Marker Felt.ttf'");

    }

    else

    {

        // position the label on the center of the screen

        label->setPosition(Vec2(origin.x + visibleSize.width/2,

                                origin.y + visibleSize.height - label->getContentSize().height));

        this->addChild(label, 1);

    }

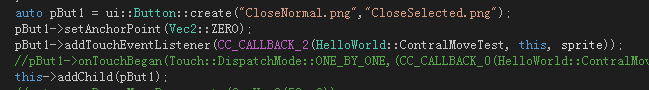
	auto pBut1 = ui::Button::create("CloseNormal.png","CloseSelected.png");

	pBut1->setAnchorPoint(Vec2::ZERO);

	pBut1->addTouchEventListener(CC_CALLBACK_2(HelloWorld::ContralMoveTest, this, sprite));

	this->addChild(pBut1);


    return true;

}

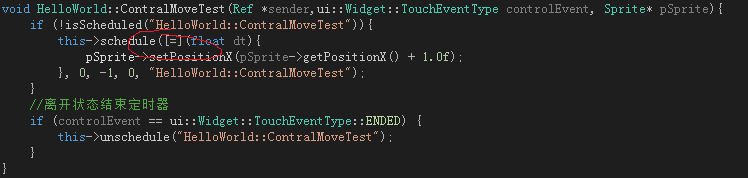
void HelloWorld::ContralMoveTest(Ref *sender,ui::Widget::TouchEventType controlEvent, Sprite* pSprite){

	if (!isScheduled("HelloWorld::ContralMoveTest")){

		this->schedule([=](float dt){

			pSprite->setPositionX(pSprite->getPositionX() + 1.0f);

		}, 0, -1, 0, "HelloWorld::ContralMoveTest");

	}

	//离开状态结束定时器

	if (controlEvent == ui::Widget::TouchEventType::ENDED) {

		this->unschedule("HelloWorld::ContralMoveTest");

	}

}


void HelloWorld::menuCloseCallback(Ref* pSender, Sprite* pSprite)

{


}


void HelloWorld::SchedulerTest(float dt, Sprite* pSprite)

{

	pSprite->setVisible(!pSprite->isVisible());

}
相关推荐
论文复现基于欠谐振工作区间的全桥LLC变换器混合控制仿真建模与动态性能分析(Simulink仿真实现)
内容概要:本文系统解读了一套完整的多机器人路径规划(MAPF)MATLAB代码库,重点剖析了基于优先级规划与Petri网融合的多智能体无冲突路径生成框架。文章详细阐述了该框架的四层架构设计:几何层负责地图解析与栅格化处理,拓扑层构建四邻域图与Petri网模型,调度层实现基于优先级启发式的路径规划与冲突消解,呈现层完成动画与视频可视化输出。核心创新包括动态边权膨胀机制、节点预留历史查询、几何惩罚驱动的局部同步以及Petri网双阶段优化策略,显著提升了算法在大规模场景下的求解效率与鲁棒性。; 适合人群:具备一定编程基础和算法基础,从事机器人路径规划、智能交通、仓储物流调度等相关领域的研究生、科研人员及工程技术人员。; 使用场景及目标:① 学习和复现基于优先级规划的多智能体无冲突路径生成方法;② 掌握动态边权膨胀、节点预留历史等关键技术以提升路径规划效率;③ 利用Petri网进行整数规划求解并实现双阶段优化;④ 构建可扩展的多机器人系统仿真平台并实现轨迹可视化。; 阅读建议:建议读者按照文中所述的数据流顺序逐步学习各模块设计,重点关注四层架构之间的接口关系与信息传递机制。在实践过程中应结合提供的完整代码与测试案例,调试并验证不同同步策略的效果差异,并尝试对框架进行功能扩展,如引入回溯机制以提高算法完备性。
基于容积卡尔曼滤波CKF的车辆状态估计Carsim和Matlab联合仿真(说明文档+仿真源文件+运行说明)
内容概要:本资源提供了基于容积卡尔曼滤波(CKF)的车辆状态估计算法在Carsim与Matlab/Simulink环境下的联合仿真解决方案,包含完整的说明文档、仿真源文件及运行指南。通过Carsim构建高精度车辆动力学模型,Simulink实现CKF算法设计与状态估计,有效融合两者优势,实现了对车辆关键状态参数(如质心侧偏角、横摆角速度、车速等)的高精度实时估计。该方法克服了传统传感器直接测量成本高、安装难的问题,提升了车辆动态性能分析与控制系统的智能化水平。; 适合人群:适用于从事车辆工程、智能驾驶、控制理论与应用等相关领域的科研人员、高校研究生及企业研发工程师,尤其适合具备一定Carsim和Matlab联合仿真基础的技术人员。; 使用场景及目标:①开展车辆状态估计算法的研究与验证,提升无人车、ADAS系统中的感知能力;②完成学术论文复现、毕业课题设计或工程项目开发中的核心算法模块搭建;③深入理解非线性滤波算法(如CKF)在实际车辆系统中的建模与应用流程。; 阅读建议:建议用户结合说明文档逐步运行仿真程序,重点关注Carsim与Simulink的接口设置、信号交互机制以及CKF算法模块的设计逻辑,同时可通过修改工况条件和噪声参数来测试算法鲁棒性,强化理论与实践的结合。
高校技术转移办公室在推动成果转化过程中面临哪些信息整合难题?.docx
高校技术转移办公室在推动成果转化过程中面临哪些信息整合难题?
回流焊温度曲线合格判据分析器
【适用方向】工程数据分析与报表 【工具用途】 「回流焊温度曲线合格判据分析器」用于半导体制造过程中的工程计算与分析, 帮助工艺、设备、质量与生产工程师快速完成日常数据处理工作。 【能解决什么】 · 免去手工Excel 反复整理与公式编写,直接导入数据即可出结果 · 计算过程透明,关键参数可按现场实际调整 · 输出图表与明细报表,便于直接用于汇报与存档 【包内内容】 · 工具源码(Python,可直接运行) · 使用说明(数据格式与操作步骤) · 依赖清单与示例数据 【适用人群】 半导体 FAB / 晶圆厂:工艺、设备、质量、IE、生产工程师; 以及 MES 与智能制造方向的技术人员。 【使用说明】 解压后按说明导入数据运行即可;工具在本地处理数据,不联网。
高校技术转移办公室人员如何高效开展科技成果评价与筛选工作?.docx
高校技术转移办公室人员如何高效开展科技成果评价与筛选工作?




