

 其他

基于集合卡尔曼滤波在matlab中实现数据同化的问题
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
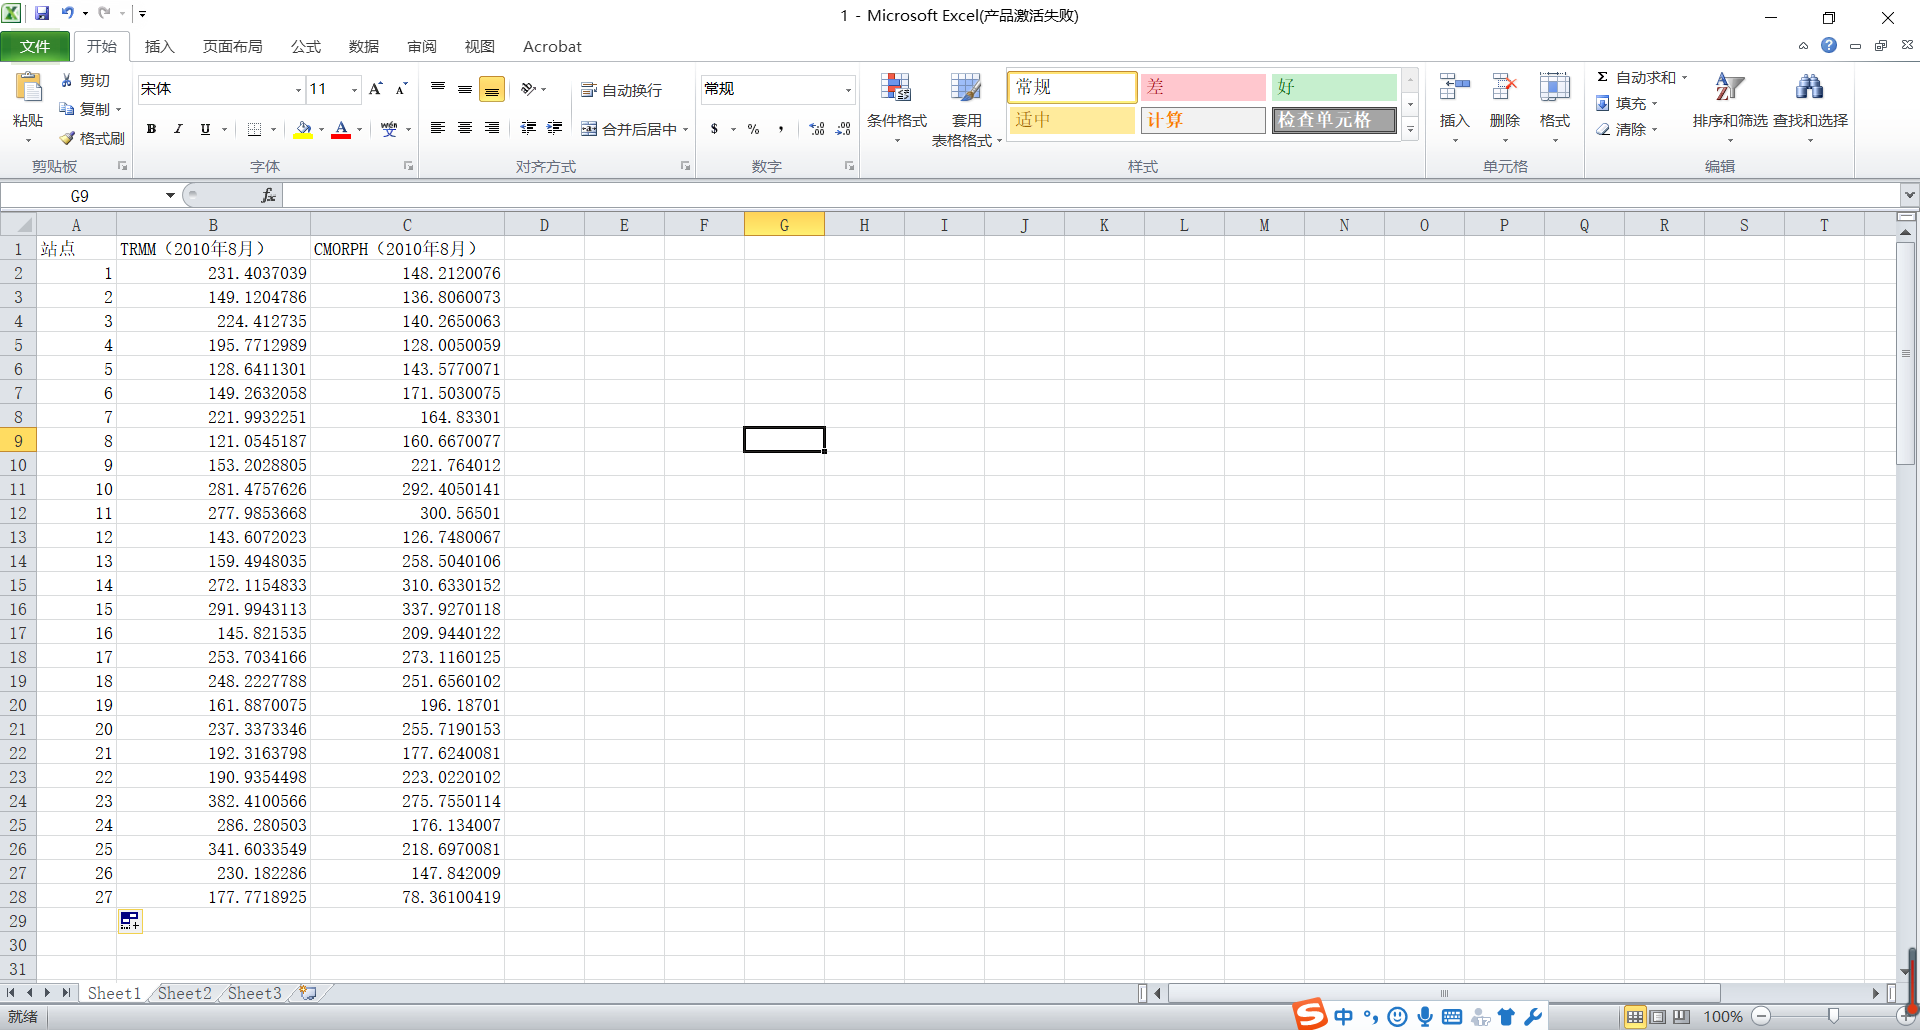
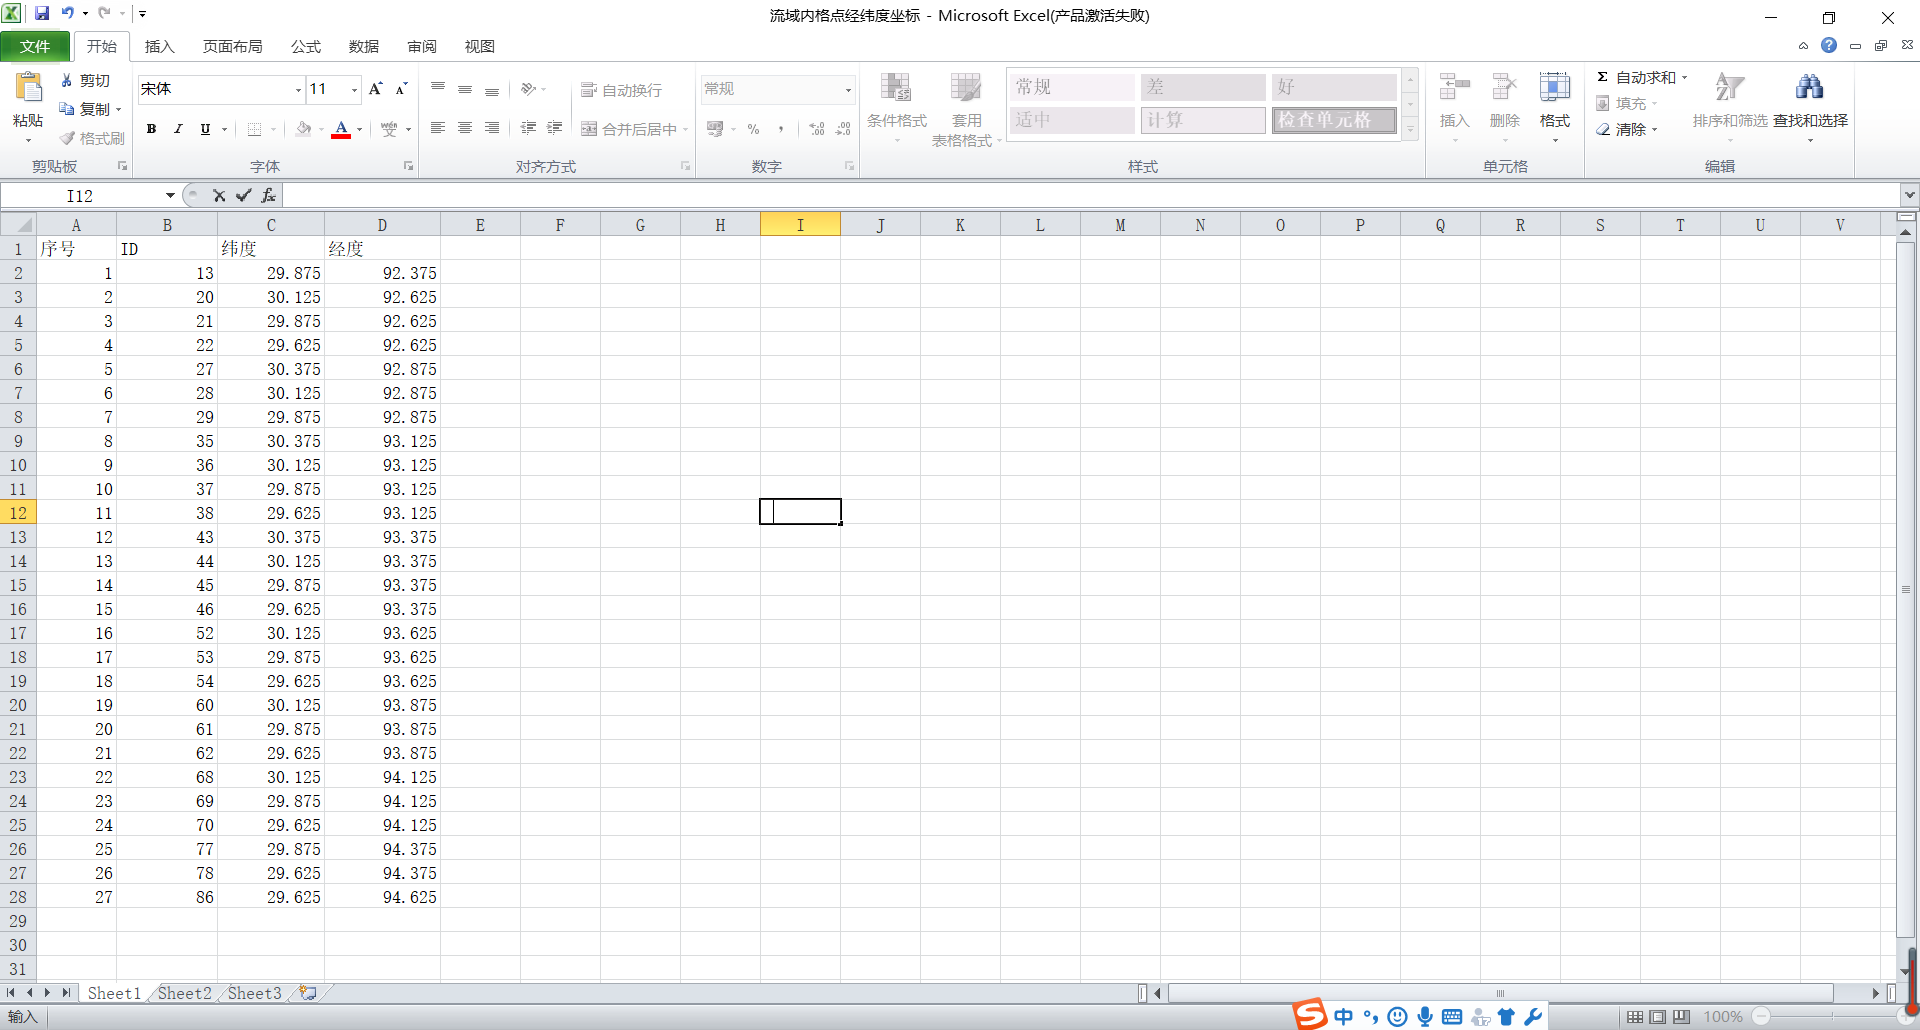
clear all;

clc;


%%  卫星遥感降水数据的导入及参数的设定

Dec = 0.25; %降水数据空间分辨率

Site_number = 27;   %实测站点个数

A = 1;  %状态转移矩阵

H = 1;  %观测算子

data = xlsread('.\ENKF\1.xlsx');    %导入背景场降水数据和融合数据

Coord = xlsread('.\ENKF\流域内格点经纬度坐标.xlsx');  %导入尼洋河流域内网格点经纬度坐标

x1 = data(:,1); %背景场降水数据1

x2 = data(:,2); %观测场降水数据

R = 0.7;

Random_count = 1000;    %设定生成随机数个数

N=50;   %设定从随机数中抽取的个数

n=80;   %设定观测数


%%  生成背景场集合及观测场集合的随机扰动

for i=1:Site_number

    random = 0+randn(1,Random_count);    %随机生成符合均值为0,方差为1的共1000个随机数(背景场)

    randomGC = 0+sqrt(R)*randn(1,Random_count);  %随机生成符合均值为0,方差为R的共1000个随机数(观测场)

    randomcopy(i,:) = random;   %记录此行的所有随机数(背景场)

    randomcopyGC(i,:) = randomGC;   %同理(观测场)

    random_choose(i,:) = randsample(Random_count,N,false);  %从之前生成的随机数中随机选取其中N个数作为列的索引(背景场)

    random_chooseGC(i,:) = randsample(Random_count,n,false);    %同理(观测场)

    Random(i,:) = random(random_choose(i,:));    %按照上面的索引获取N个随机数的值(背景场)

    RandomGC(i,:) = randomGC(random_chooseGC(i,:));    %同理(观测场)

end


%%  对背景场集合及观测场集合添加扰动

x1copy = kron(x1,ones(1,N));    %将初始背景场x1复制为每列都相同的数组

x2copy = kron(x2,ones(1,n));    %将初始观测场x2复制为每列都相同的数组

Xb = x1copy+Random; %生成带扰动的背景场集合

XbGC = x2copy+RandomGC; %生成带扰动的观测场集合


%%  计算背景场及观测场的误差协方差矩阵

Xbmean = mean(Xb,2);    %求集合平均值

Xbmeancopy = kron(Xbmean,ones(1,N));    %将集合平均值复制为每列都相同的n列数组

XbRD = Xb-Xbmeancopy;   %计算背景场集合扰动项

Q = var(XbRD,0,2);  %计算背景场集合扰动项的方差

PbInitial = (XbRD*XbRD')/(N-1);    %计算初始背景场误差协方差矩阵

Ob = (RandomGC*RandomGC')/(n-1);   %计算观测场误差协方差矩阵


%%  计算局地裁剪函数并更新背景场误差协方差矩阵

for j=1:size(data,1)

    for m=1:size(data,1)

        Z(j,m) = Distance(Coord(j,3),Coord(j,4),Coord(m,3),Coord(m,4));   %计算距离Z的矩阵

        LCF(j,m) = Local_clipping(Z(j,m),0.75); %计算局地裁剪函数的矩阵

    end


end


Pb = LCF.*PbInitial;    %计算局地化之后的背景场误差协方差矩阵


%% ENKF数据融合

for ii=1:27

    X(1,:,ii) = Xb(ii,:);   %初始最优估计值

    P(ii,1) = Pb(ii,ii);    %初始误差协方差

    for jj=2:n+1     %迭代次数jj

%%  1、预测方程

        X(jj,:,ii) = A*X(jj-1,:,ii);    %计算模式预测值

        P1(ii,jj-1) = A*P(ii,jj-1)*A'+Q(ii);   %计算误差协方差预测值,代表第ii个站点的背景场误差协方差

%%  2、更新方程

        Kg(ii,jj-1) = P1(ii,jj-1)*H'/(H*P1(ii,jj-1)*H'+Ob(ii,ii));  %计算此状态卡尔曼系数,代表第ii个站点迭代到第jj次的Kg

        XGC = kron(XbGC(ii,:)',ones(1,N));

        X(jj,:,ii) = X(jj,:,ii)+Kg(ii,jj-1)*(XGC(jj-1,:)-H*X(jj,:,ii));    %计算此状态最优估计值,代表第ii个站点迭代到第jj次的值

        P(ii,jj) = (1-Kg(ii,jj-1)*H)*P1(ii,jj-1);    %计算此状态下最优协方差,代表第ii个站点迭代到第jj次的最优协方差

    end

    Xmean(ii,:) = mean(X(:,:,ii),2)';   %其最后一列的数据为最终融合后的降水数据


end
function [ Z ] = Distance( lat1,lon1,lat2,lon2 )

    % Distance函数用于计算两个网格点的经纬度坐标之间的距离

Z = sqrt((lat1-lat2)^2 + (lon1-lon2)^2);


end
function [ P ] = Local_clipping( z,c )

    %Local_clipping函数是局地裁减函数,用于减少长距离伪相关的影响

if z>=0 && z<c

    P=1-(5/3)*(z/c)^2+(5/8)*(z/c)^3+(1/2)*(z/c)^4-(1/4)*(z/c)^5;

elseif z>=c && z<=2*c

    P=-(2/3)*(z/c)^-1+4-5*(z/c)+(5/3)*(z/c)^2+(5/8)*(z/c)^3-(1/2)*(z/c)^4+(1/12)*(z/c)^5;

else

    P=0;

end
相关推荐
集合卡尔曼滤波算法-数据同化的经典算法,Matlab编写.tar.gz
数据同化的经典算法,集合卡尔曼滤波算法,用Matlab写的,里面附有一些参考文献,初学者适用亲测好用,挺不错的资源,大家快来下载吧!挺有用的!需要的话可以来下载哦!
集合卡尔曼滤波算法解析:Matlab数据同化实现与调参实战
数据同化是融合模型预报与观测数据的关键技术,在天气预报、海洋模拟等领域广泛应用。集合卡尔曼滤波(EnKF)通过一组随机样本近似误差协方差,避免了经典卡尔曼滤波对线性模型和高维矩阵的依赖,成为高维地球物理系统的核心算法。本文从工程视角拆解EnKF在Matlab中的实现骨架,包括预测步、分析步、观测扰动、膨胀系数等关键环节,并针对协方差秩亏、滤波发散、单位错位等常见坑给出调试经验。通过Lorenz63系统示例,帮助读者从“程序能跑”进阶到“理解为何这样跑”,让数据同化算法真正落地。
【数据同化案例1】ETKF求解 Lorenz-63 模型的同化系统(完整MATLAB实现)
ETKF求解 Lorenz-63 模型的同化系统
集合卡尔曼滤波原理与Matlab实现:从数据同化到实战调试
数据同化是融合模型预报与观测数据的关键技术,广泛应用于气象、海洋、水文等领域。集合卡尔曼滤波作为经典的同化算法,通过集合样本近似状态分布,克服了高维协方差计算的瓶颈。其核心思想是利用蒙特卡洛方法传播误差信息,并以卡尔曼增益更新状态,兼顾非线性系统与计算可行性。在实际工程中,该算法能够有效提升状态估计精度,尤其在观测稀疏或噪声较大时优势明显。针对Matlab环境下的实现与调试,需重点关注集合大小、协方差膨胀、局地化等参数配置。本文从算法原理出发,剖析集合卡尔曼滤波的代码结构,并分享跑通流程与常见问题排查经验,
集合卡尔曼滤波算法-数据同化的经典算法,Matlab编写
数据同化的经典算法,集合卡尔曼滤波算法,用Matlab写的,里面附有一些参考文献,初学者适用




