

 脚本语言

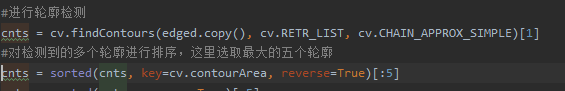
OpenCV_python 大神们求解----OpenCV对检测的轮廓进行体积排序问题
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
错误提示: cnts = sorted(cnts, key=cv.contourArea, reverse=True)[:5]
cv2.error: OpenCV(4.2.0) C:\projects\opencv-python\opencv\modules\imgproc\src\shapedescr.cpp:315: error: (-215:Assertion failed) npoints >= 0 && (depth == CV_32F || depth == CV_32S) in function 'cv::contourArea'
在提取轮廓后,想对轮廓由轮廓面积大小进行排序,但一直报错
百度找了好久也没找到解决办法

相关推荐
OpenCV实战:基于参照物的物体尺寸测量技术详解
计算机视觉是人工智能领域的关键技术,它使计算机能够从图像或视频中提取信息并理解其内容。其核心原理在于通过图像处理算法识别和测量视觉特征。这项技术的核心价值在于将物理世界的尺寸信息数字化,从而在自动化领域实现非接触式、高效率的测量。在工业质检、仓储物流、电商商品识别等应用场景中,精确测量物体尺寸是常见需求。本文聚焦于基于OpenCV的物体尺寸测量实战,深入剖析了利用参照物比例法,通过透视校正和轮廓检测,将像素距离转换为真实世界尺寸的完整流程。文中详细介绍了如何应对透视畸变、选择参照物等关键挑战,并提供了从环境
基于OpenCV与PaddlePaddle的文档扫描仪核心算法实现与优化
文档扫描与矫正技术是计算机视觉领域的一项经典应用,其核心原理在于通过图像处理算法,将三维空间中倾斜、扭曲的文档投影转换为规整的二维平面图像。该技术主要依赖边缘检测、轮廓查找和透视变换等基础视觉算法,其技术价值在于能够自动化地提升文档图像的可用性,实现物理文档的高质量数字化。在移动办公、档案管理和教育学习等应用场景中,这项技术是提升效率的关键。本文聚焦于使用OpenCV实现经典的文档边缘检测与透视变换流程,并探讨如何引入PaddlePaddle深度学习框架来增强算法在复杂背景下的鲁棒性,例如通过预训练模型进行
基于OpenCV的答题卡识别判卷实战:透视矫正与轮廓检测全解析
图像处理技术在自动化考试阅卷中的应用日益广泛,OpenCV作为计算机视觉领域的经典工具库,提供了从图像预处理到目标识别的完整解决方案。通过灰度化、高斯滤波、Canny边缘检测等基础操作,可以清晰提取答题卡的外形轮廓;利用透视变换矫正扫描件的几何畸变,再结合轮廓过滤与像素统计,即可准确定位气泡填涂区域并完成自动判卷。这类技术不依赖OCR或深度学习模型,纯靠几何分析与图像阈值判断即可实现高效识别,适用于标准化考试、问卷统计等场景。本文以实际判卷项目为线索,深入解析轮廓检测、透视变换、二值化反相等核心技术,并讨论
Python图形匹配实战:从PyAutoGUI到OpenCV的窗体自动化解决方案
在软件自动化测试与RPA流程中,精准定位界面元素是实现稳定操作的核心挑战。传统基于坐标的定位方式因分辨率、DPI缩放等因素极易失效,而图形匹配技术通过识别目标图像特征进行定位,从根本上提升了脚本的鲁棒性。其技术原理主要依赖模板匹配与特征点检测算法,在像素级或特征级计算相似度,从而在屏幕上锁定目标区域。这项技术的工程价值在于,它能有效应对软件界面版本迭代、主题变化及多分辨率适配等复杂场景,是实现跨平台、高容错自动化任务的关键。在Python生态中,PyAutoGUI提供了开箱即用的图形匹配函数,适合快速开发与
OpenCvSharp矩形识别实战:轮廓逼近与透视校正全解析
在工业视觉与自动化测量领域,几何形状识别是定位与检测的基石,其中矩形检测因覆盖托盘定位、屏幕对位、PCB校准等高频场景而成为C#上位机开发者的必备技能。轮廓提取作为图像处理中层特征的关键步骤,通过边缘检测与多边形逼近将复杂图形简化为顶点集合,从而精确计算中心坐标、尺寸与旋转角度。基于OpenCvSharp库,开发者可在.NET环境中直接调用原生OpenCV能力,以极简代码实现从Canny边缘检测、FindContours轮廓查找到ApproxPolyDP逼近的完整流程。工程实践中,光照变化、圆角干扰、平台位




