冲刺日志 2 —— 福大流星一战队

Rooooy_ 2021-11-17 10:43:41
NameCompleted TaskCompletion TimeRemaining TimeProblem EncounteredSolution
Wang RuoyuWrote a function that lets the user log out.1.5 h6 DaysI did not know how to log the user out.Delete the access-token stored locally to log the user out.
Liu WeiWrote the personal homepage of this small program.3 h6 DaysThe small program could not call the sub-components.Learned by querying the data and asking the group partner that it was necessary to directly change the data of the last page to call.
Zhang YanhanFinished the acquisition and display of the warehouse list today.And an event that jumps from the login screen to the warehouse list screen.5 h6 Days1. Token acquisition 2. No response to the jump eventSend a request with wx.request, then use apiURL to jump to Gitee's repository interface and Get the token with "Get" command. Use relative file location instead of absolute file location when jumping.
Lin HaotianWrote the page of warehouse information.7 h6 DaysObtaining the warehouse information on Gitee platform.Used "GET" in the request and set the URL to obtain the data.
Ma XingyuLooked into how to build Gitee's comment section and comment list on the WeChat applet.5 h6 DaysHow to find the user's token, hash, and a host of other parameters to set and values to get.Get the Data by assigning a local variable to App Data.

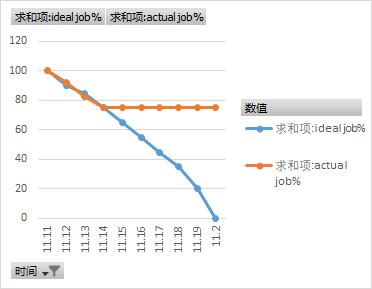
Burn Out Diagram:


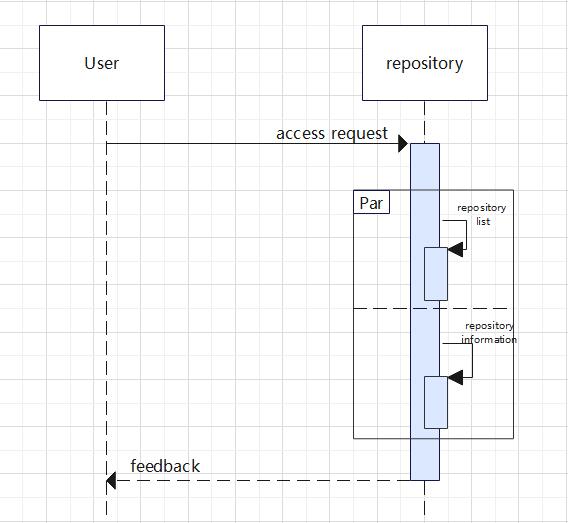
Sequence Diagram:

Sequence diagram -Repository lists and information:

img


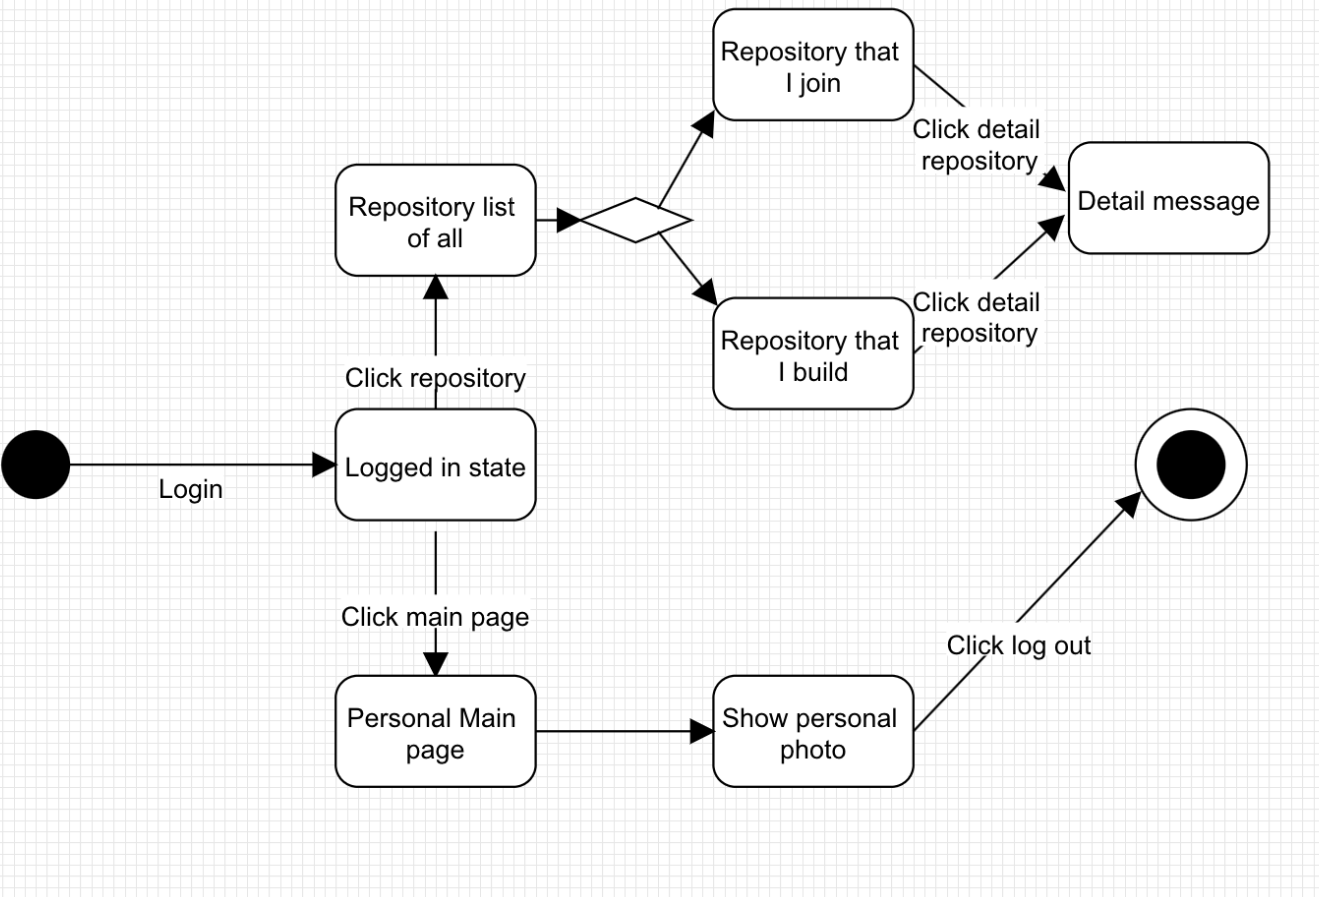
Activity Diagram:


...全文
160 回复 打赏 收藏 举报
写回复
用AI写文章
回复
切换为时间正序
请发表友善的回复…
发表回复
基于PID优化和矢量控制装置的四旋翼无人机(Matlab&Simulink实现)内容概要:本文详细介绍了基于PID优化和矢量控制装置的四旋翼无人机控制系统的设计与Matlab&Simulink实现方法。通过建立四旋翼无人机的动力学模型,结合PID控制算法进行姿态调节,并引入矢量控制策略提升飞行稳定性与响应精度。文中涵盖了系统建模、控制器设计、参数整定及仿真验证全过程,重点展示了如何利用Matlab/Simulink工具对俯仰、横滚、偏航和高度四个自由度进行闭环控制仿真,分析了PID参数优化对系统动态性能的影响,同时探讨了矢量控制在多输入多输出非线性系统中的应用优势。该研究为无人机飞控系统的开发提供了完整的理论支持与实践参考。; 适合人群:具备自动控制理论基础、Matlab/Simulink仿真技能及相关工程背景的高校研究生、科研人员及从事无人机控制系统开发的工程师。; 使用场景及目标:①用于教学与科研中理解四旋翼无人机飞行控制原理;②为无人机飞控系统的设计与优化提供可复现的仿真平台;③支持进一步研究先进控制策略(如LQR、MPC)在无人机中的应用。; 阅读建议:建议读者结合文中提供的Matlab代码与Simulink模型文件同步操作,逐步完成建模与仿真过程,并尝试调整PID参数以观察系统响应变化,加深对控制理论实际应用的理解。
内容概要:本文系统研究双端VSC-HVDC背靠背换流站的PWM调制机理、有功与无功功率的独立调控策略以及系统在故障条件下的穿越能力,基于Simulink平台构建完整的仿真模型,深入剖析电压源型换流器(VSC)的工作原理与控制特性。研究重点涵盖PWM调制对输出电压波形质量的影响机制,采用d-q坐标系下的解耦控制实现有功与无功功率的精确独立调节,并通过仿真验证系统在电网扰动或短路故障等异常工况下维持稳定运行的能力,即故障穿越性能。全文结合理论分析与仿真实验,全面展示控制策略的有效性、动态响应特性及系统鲁棒性。; 适合人群:电力系统、电气工程及其自动化等相关专业的研究生、科研人员及从事高压直流输电系统设计、运行与维护的工程技术人员。; 使用场景及目标:①深入理解VSC-HVDC系统的核心工作原理与先进控制技术;②掌握基于Simulink的电力电子变换系统建模、控制算法设计与仿真分析方法;③为新能源大规模并网、柔性输电系统开发及电网稳定性提升等前沿课题提供扎实的理论依据与可行的技术仿真方案。; 阅读建议:建议读者结合Simulink仿真环境进行实践操作,重点关注PWM信号生成、锁相环(PLL)、d-q坐标变换、电流内环与功率外环解耦控制等关键模块的设计与参数整定,通过设置不同运行工况和故障场景,观察系统动态响应,从而深化对VSC-HVDC控制机理与故障穿越策略的理解。
内容概要:本文围绕12伏直流风扇的无线电力传输系统展开研究,基于Simulink平台构建完整的系统仿真模型,实现电能的非接触式传输。文章系统阐述了无线电力传输的整体架构,深入分析了能量发射端与接收端之间的电磁耦合机制,重点探讨了谐振匹配设计、感应线圈参数优化以及整流稳压电路对输出性能的影响。通过精确建模与仿真,验证了该系统在特定空间距离和对准条件下,能够高效、稳定地驱动12V直流风扇,展现出良好的能量传输效率与系统鲁棒性,为非接触供电技术的实际应用提供了有效的仿真验证方案。; 适合人群:具备一定电力电子技术、电磁场理论及自动控制原理基础知识的本科高年级学生、研究生,以及从事无线充电、电力电子变换和新能源供电系统研发的工程技术人员。; 使用场景及目标:①作为高校相关课程的教学案例,直观演示无线电力传输的基本原理与关键技术实现;②为小型电子设备、智能家居产品或特定工业场景的无线供电方案设计提供可靠的仿真验证平台;③支持科研人员对谐振耦合、阻抗匹配等核心问题进行深入研究,推动非接触式供电技术的优化与创新。; 阅读建议:读者在学习过程中应紧密结合所提供的Simulink仿真模型,深入理解各功能模块(如逆变电路、谐振网络、整流滤波)的参数设置及其对整体系统性能的影响,建议通过调整线圈间距、谐振频率、负载大小等关键变量进行对比仿真,观察系统输出响应的变化,从而全面掌握无线电力传输系统的设计要点、性能评估方法及优化策略。

183

社区成员

发帖
与我相关
我的任务

社区描述
福州大学 梅努斯国际工程学院 软件工程 教学
软件工程 高校
社区管理员
  • 单步调试
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告
暂无公告

试试用AI创作助手写篇文章吧