2022谷歌 I/O大会直播 | 最新技术的思考和学习

武师叔 2022-05-12 21:09:21

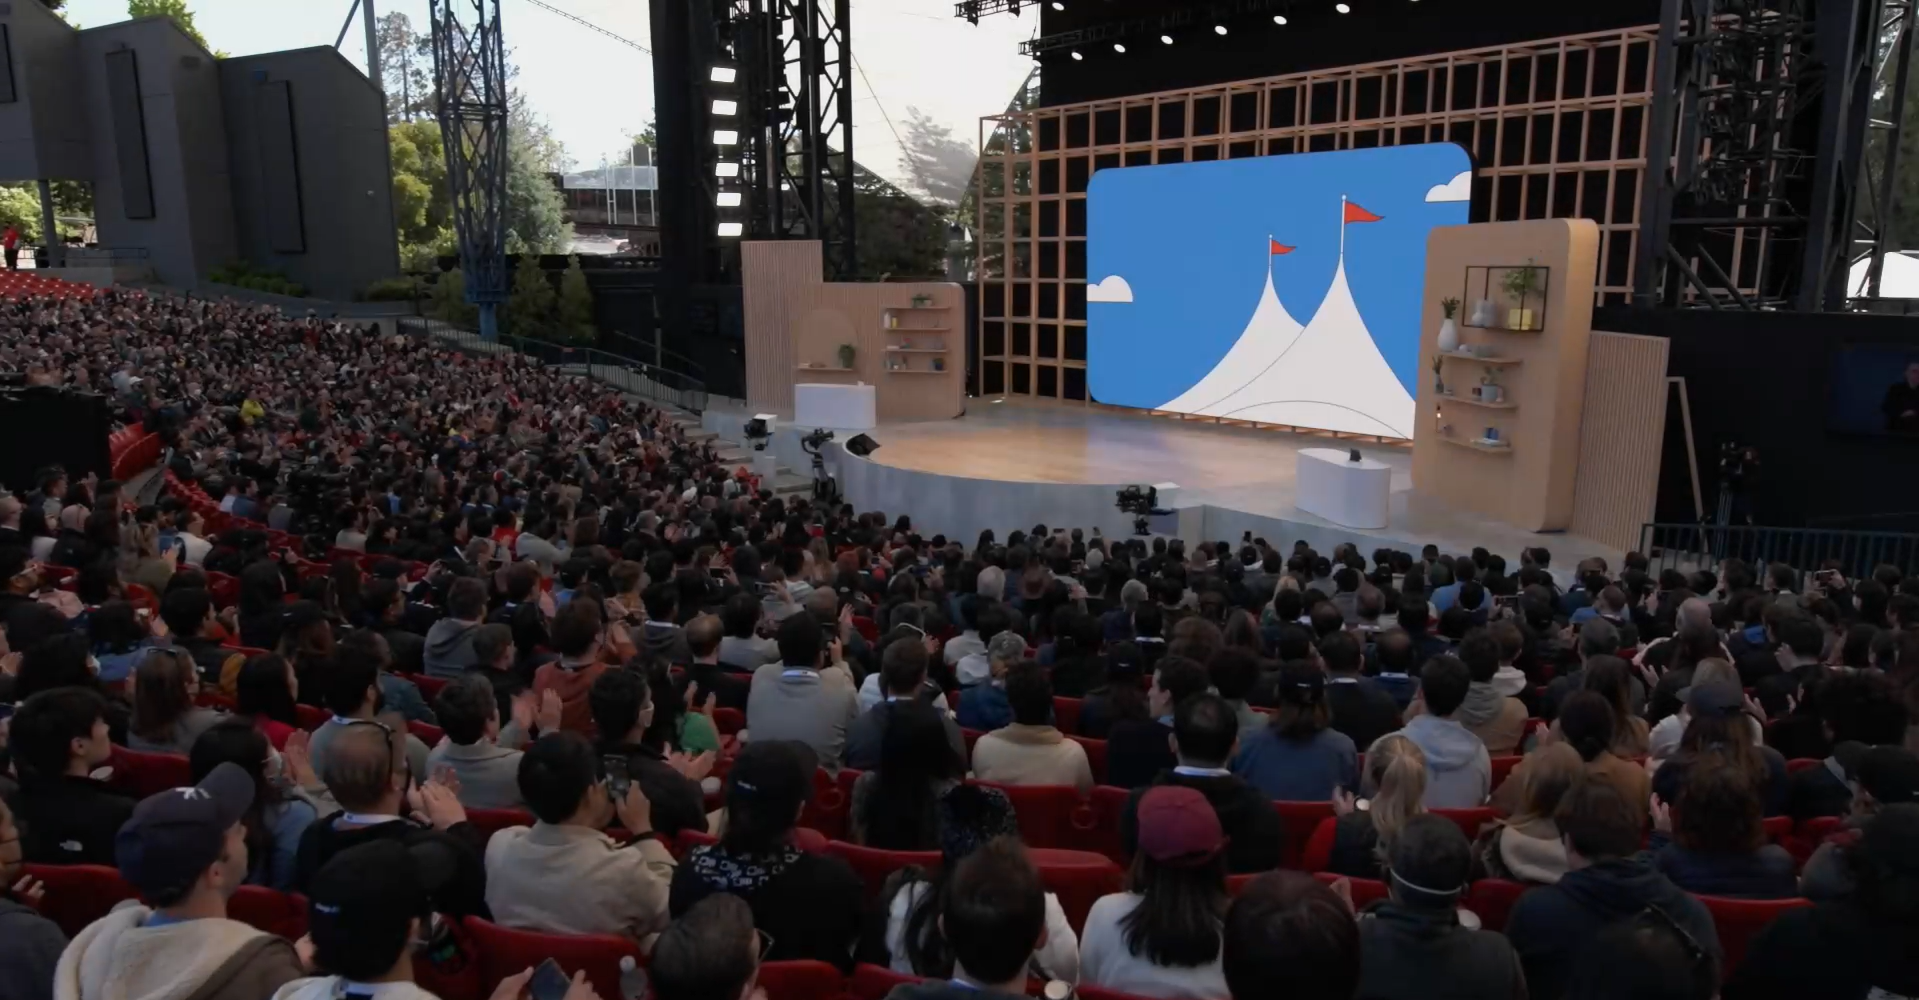
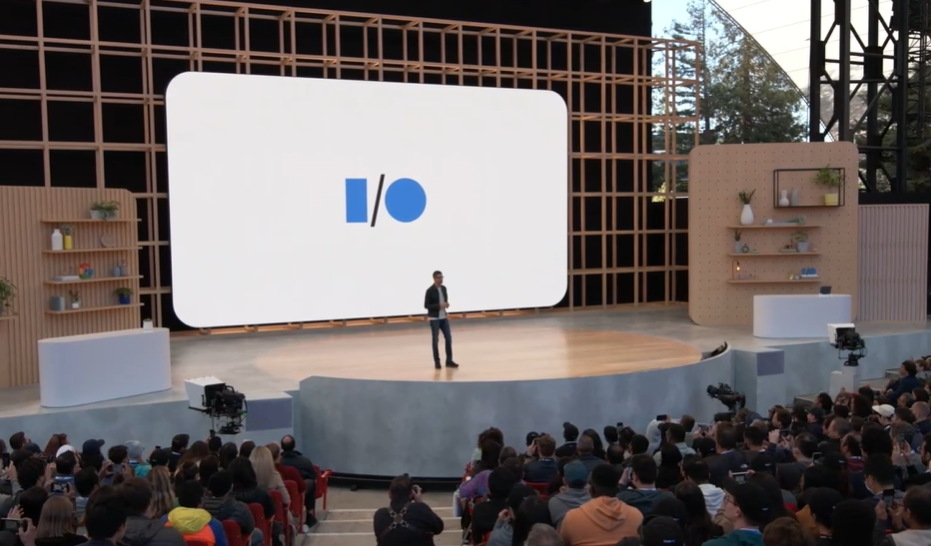
        5月12日,谷歌于今天凌晨一点召开了2022年I/O开发者大会,今年大会I/O开发者大会线下人很多,大家可以通过图片看出来(但是很多外国友人没有戴口罩哦),很荣幸能在CSDN开发者社区的听到这次来自Goole前言技术的开发者大会!作为一名学习的开发者了解前沿技术,对自己的学习引领性是不言而喻的,以下就是我以一个学习开发者的角度来看待本次大会的学习总结和一些最新的发展的思考。


主持人很有意思, 一开始就说:“大家能听到吗,123,因为最近会议我都是先闭麦的”

哈哈直接回想起来最近的【腾讯会议】时代,进入会议先静音,希望疫情早点过去!!

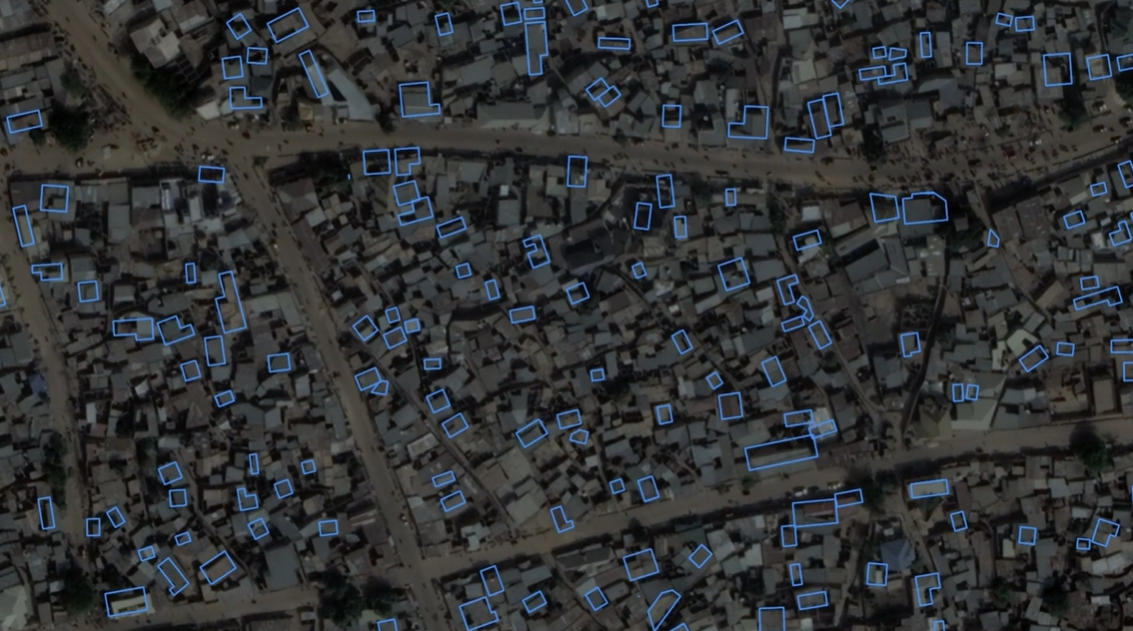
Goole的非洲和印度的地图都有了新的更新,真的希望以后网上浏览“路由”真的能实现,

实现身临其境的“第一视角”既视感,非常希望这条技术得到更广的应用!

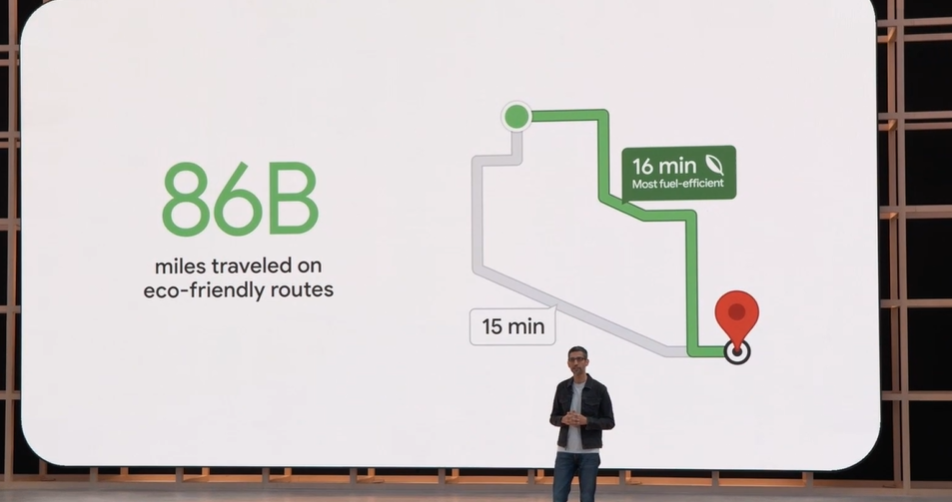
 美国和加拿大推出更节能的路线,真的希望国内地图厂商,也有这项技术,为“国家碳中和”做出贡献!! 

今年的Google I/O,

是一场正经的开发者大会,也是以场新品大会!

我们能看到新的安卓系统、新的Pixel A系列手机、更智能的搜索系统和语音助手,

还能看到谷歌画的智能家居、智能手表、平板电脑的未来规划

希望作为开发者的我们尽情期待,也希望你我为这世界未来贡献自己的码力哦!!!


...全文
173 4 打赏 收藏 举报
写回复
用AI写文章
4 条回复
切换为时间正序
请发表友善的回复…
发表回复
海拥 2022-05-13
  • 打赏
  • 举报
回复

不错不错五星好评

武师叔 2022-05-14
  • 举报
回复
@海拥 嘿嘿,感谢海哥!!
武师叔 2022-05-13
  • 打赏
  • 举报
回复

感谢大家支持!

武师叔 2022-05-13
  • 打赏
  • 举报
回复

思考角度在一名学习开发者的角度!

基于PID优化和矢量控制装置的四旋翼无人机(Matlab&Simulink实现)内容概要:本文详细介绍了基于PID优化和矢量控制装置的四旋翼无人机控制系统的设计与Matlab&Simulink实现方法。通过建立四旋翼无人机的动力学模型,结合PID控制算法进行姿态调节,并引入矢量控制策略提升飞行稳定性与响应精度。文中涵盖了系统建模、控制器设计、参数整定及仿真验证全过程,重点展示了如何利用Matlab/Simulink工具对俯仰、横滚、偏航和高度四个自由度进行闭环控制仿真,分析了PID参数优化对系统动态性能的影响,同时探讨了矢量控制在多输入多输出非线性系统中的应用优势。该研究为无人机飞控系统的开发提供了完整的理论支持与实践参考。; 适合人群:具备自动控制理论基础、Matlab/Simulink仿真技能及相关工程背景的高校研究生、科研人员及从事无人机控制系统开发的工程师。; 使用场景及目标:①用于教学与科研中理解四旋翼无人机飞行控制原理;②为无人机飞控系统的设计与优化提供可复现的仿真平台;③支持进一步研究先进控制策略(如LQR、MPC)在无人机中的应用。; 阅读建议:建议读者结合文中提供的Matlab代码与Simulink模型文件同步操作,逐步完成建模与仿真过程,并尝试调整PID参数以观察系统响应变化,加深对控制理论实际应用的理解。

1,471

社区成员

发帖
与我相关
我的任务

社区描述
加入“谷歌开发者”社区,一起“共码未来。
android 企业社区
社区管理员
  • 谷歌开发者
  • 开发者大赛发布
  • 活动通知
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告
暂无公告

试试用AI创作助手写篇文章吧