

 中南民族大学

最短路简介(Floyd、Bellman_Ford、SPFA、Dijkstra)
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
在图论中最短路径是两个节点之间经过的边权值之和最小的路径,是一种在图上的搜索,满足最优子结构(可以使用动态规划和贪心算法)
最优子结构:最短路径的子路径也是最短路径(有可以到达的负环的图不满足最优子结构)
单源最短路问题
找到从给定源节点到其它节点的最短路径
相关算法
Floyd
动态规划的思想,是多源的(算出了每两个节点的最短距离),复杂度O(n^3)
用f[k][x][y]表示中间只经过1~k的点的最短路,转移为:f[k][x][y]=min(f[k-1][x][y]/*x->y不经过k点的情况*/,f[k-1][x][k]+f[k-1][k][y]/*x->y经过k点情况*/)
第k层依赖k-1层,每一层x,y都要遍历完,自底向上动态规划,复杂度O(n^3)
Bellman_Ford
动态规划的思想,是单源的,复杂度O(nm)
Bellman-Ford 算法的基本思想是对所有边进行松弛操作,每次松弛操作都会更新一些最短路径的估计值。算法进行 n-1 轮松弛操作,其中 n 是图中顶点的数量。在每一轮松弛操作中,算法都会遍历图中的所有边,对每一条边进行松弛操作。
可以这么想:f[k][x]表示从起点到x最多经过k条边的最短路
转移为:
第k层依赖k-1层,每一层要遍历完所有边(没有入度的边也要更新),自底向上动态规划,复杂度O(nm)
//Floyd、Bellman_Ford实际用的时候,不用分层,分层隔绝了每层先更新部分对后更新的依赖的影响,这里的影响是好的所以不用分层
SPFA(Shortest Path Faster Algorithm)
bellman_ford的队列优化,它利用了这样一个事实:在进行松弛操作时,只有那些在上一轮松弛操作中发生变化的顶点才可能对其他顶点产生影响。
基于这个观察,SPFA 算法使用一个队列来维护所有可能对其他顶点产生影响的顶点。
SPFA 算法的时间复杂度取决于具体的图结构和边权分布。在最坏情况下,它的时间复杂度与 Bellman-Ford 算法相同,为 O(nm),但在实际应用中,SPFA 算法通常比 Bellman-Ford 算法快很多。
Dijkstra
贪心思想,是单源最短路径问题的。它不能处理带有负权边的图。
每次选择距离源点最近的未确定顶点,然后更新与其相邻顶点的最短路径长度。
复杂度O(n^2+m),其中一个n是n次贪心,另一个n是找最近点,m是所有边会遍历一遍。
找点可以维护一个优先队列等操作优化,比Bellman_Ford快。
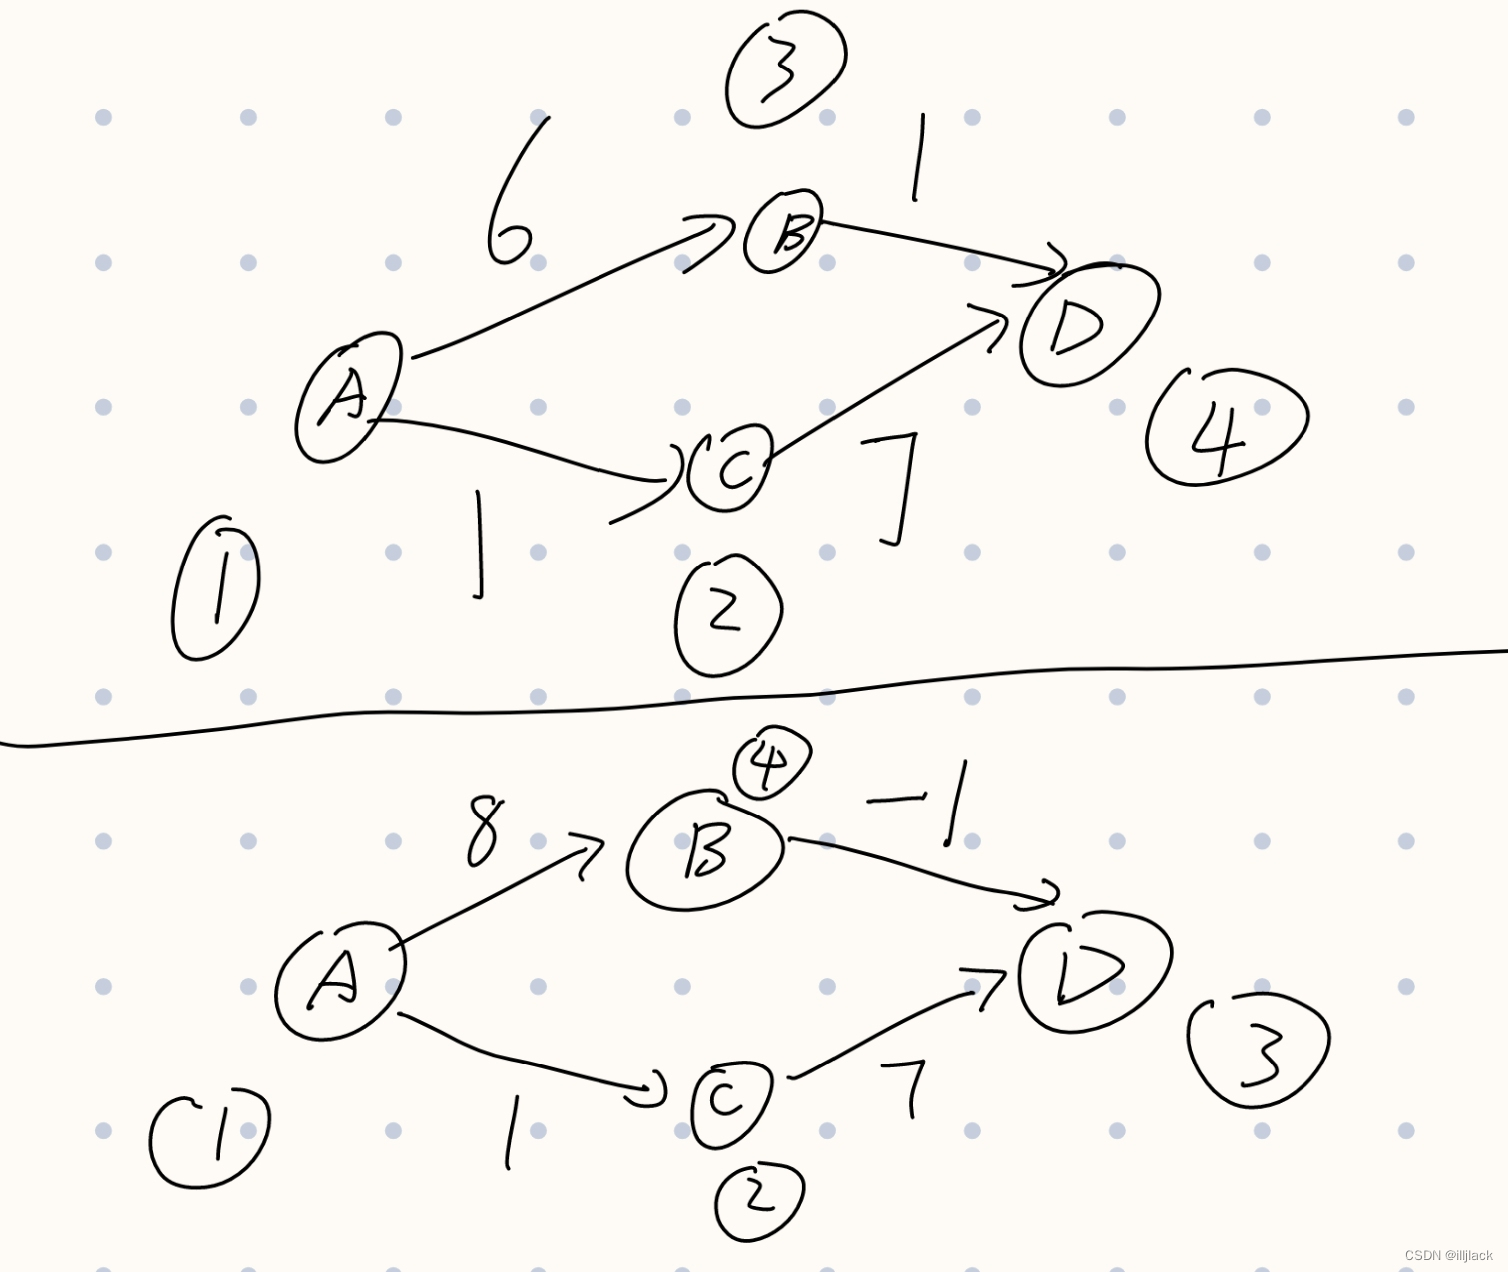
因为贪心算法只看下一步,所以它不能处理带有负权边的图。比如下图:它会按序号更新,不会更新已经遍历的点,下面的情况就出错了
拓展(思考)
-
对于动态规划,重要的是能设计出dp的顺序
-
一般图的最长路因为没有最优子结构所以是NP问题,只能硬搜
-
DAG(有向无环图)上,最短、最长路都满足最优子结构,所以能用dp,先拓扑排序,按dp顺序转移
相关推荐
最短路的Floyd-Dijkstra-Spfa板子
做ACM最短路问题普遍算法的Floyd-Dijkstra-Spfa板子..
三种算法(Floyd、Dijkstra、SPFA)求单源点最短路径。
NULL 博文链接:https://128kj.iteye.com/blog/1716609
python实现最短路径的实例方法
在本篇内容里小编给大家整理的是关于python实现最短路径的实例方法,有需要的朋友们可以参考下。
最短路径_路径_matlab求最短路径_复杂网络_
利用matlab程序求复杂网络的最短路径,方法简便值得使用
最短路算法总结[代码]
本文详细总结了图论中的最短路算法,包括朴素Dijkstra算法、堆优化Dijkstra算法、Bellman-Ford算法、SPFA算法和Floyd算法。每种算法的基本思想、特性、算法步骤以及C++实现均被详细阐述。朴素Dijkstra算法适用于稠密图,通过贪心策略逐步确定最短路径;堆优化版本则利用优先队列提高效率,适合稀疏图。Bellman-Ford算法能处理负权边并检测负环,通过多次松弛操作逐步缩短路径估计。SPFA算法是Bellman-Ford的队列优化版本,选择性松弛节点以提高效率。Floyd算法则通过动态规划计算所有顶点间的最短路径。文章还提供了每种算法的C++实现代码,帮助读者理解和应用这些经典算法。




