

 2023年福大-软件工程实践-W班

网络民工——beta冲刺Day1
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
| 这个作业属于哪个课程 | 2023年福大-软件工程实践-W班 |
|---|---|
| 这个作业要求在哪里 | 团队作业——beta冲刺+事后诸葛亮 |
| 这个作业的目标 | beta冲刺Day1随笔 |
| 其他参考文献 | 无 |
目录
PM报告
工作进度估计
| 任务总量 | 已完成工作量 | 剩余任务量 |
|---|---|---|
| 100% | 70% | 30% |
项目燃尽图
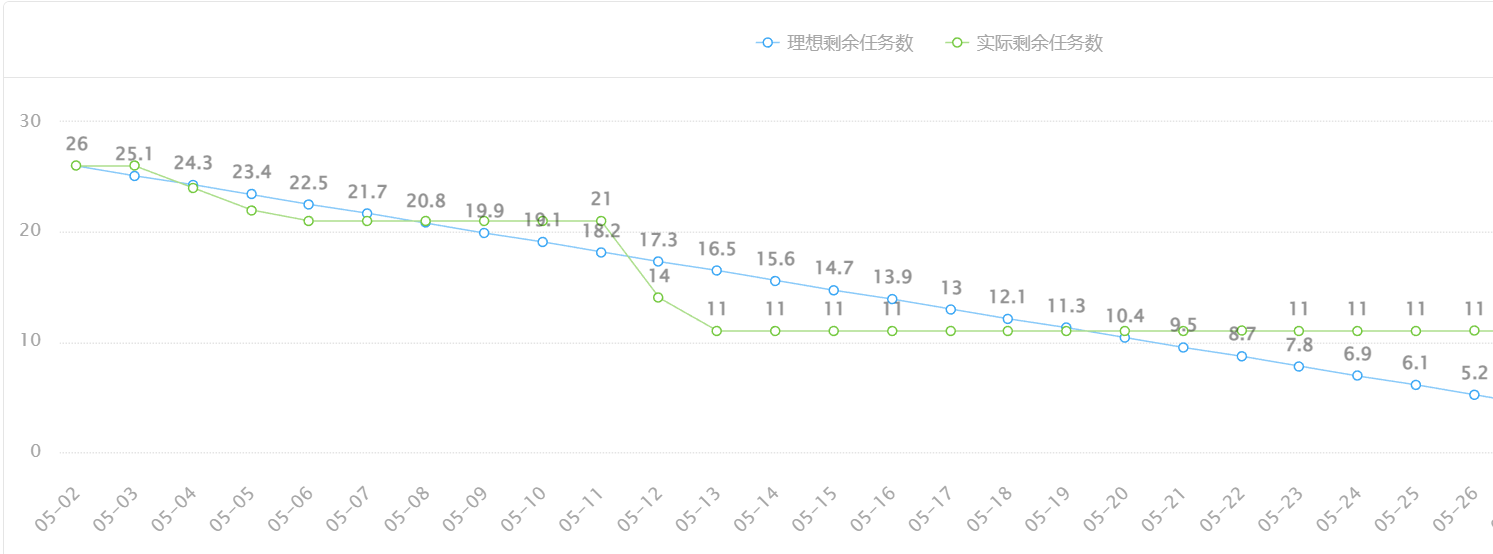
工作总量变化
目前任务分配合理,主要开发工作在305和311身上
我们在alpha已经完成了大部分开发工作,在本次冲刺的任务较少
项目程序运行
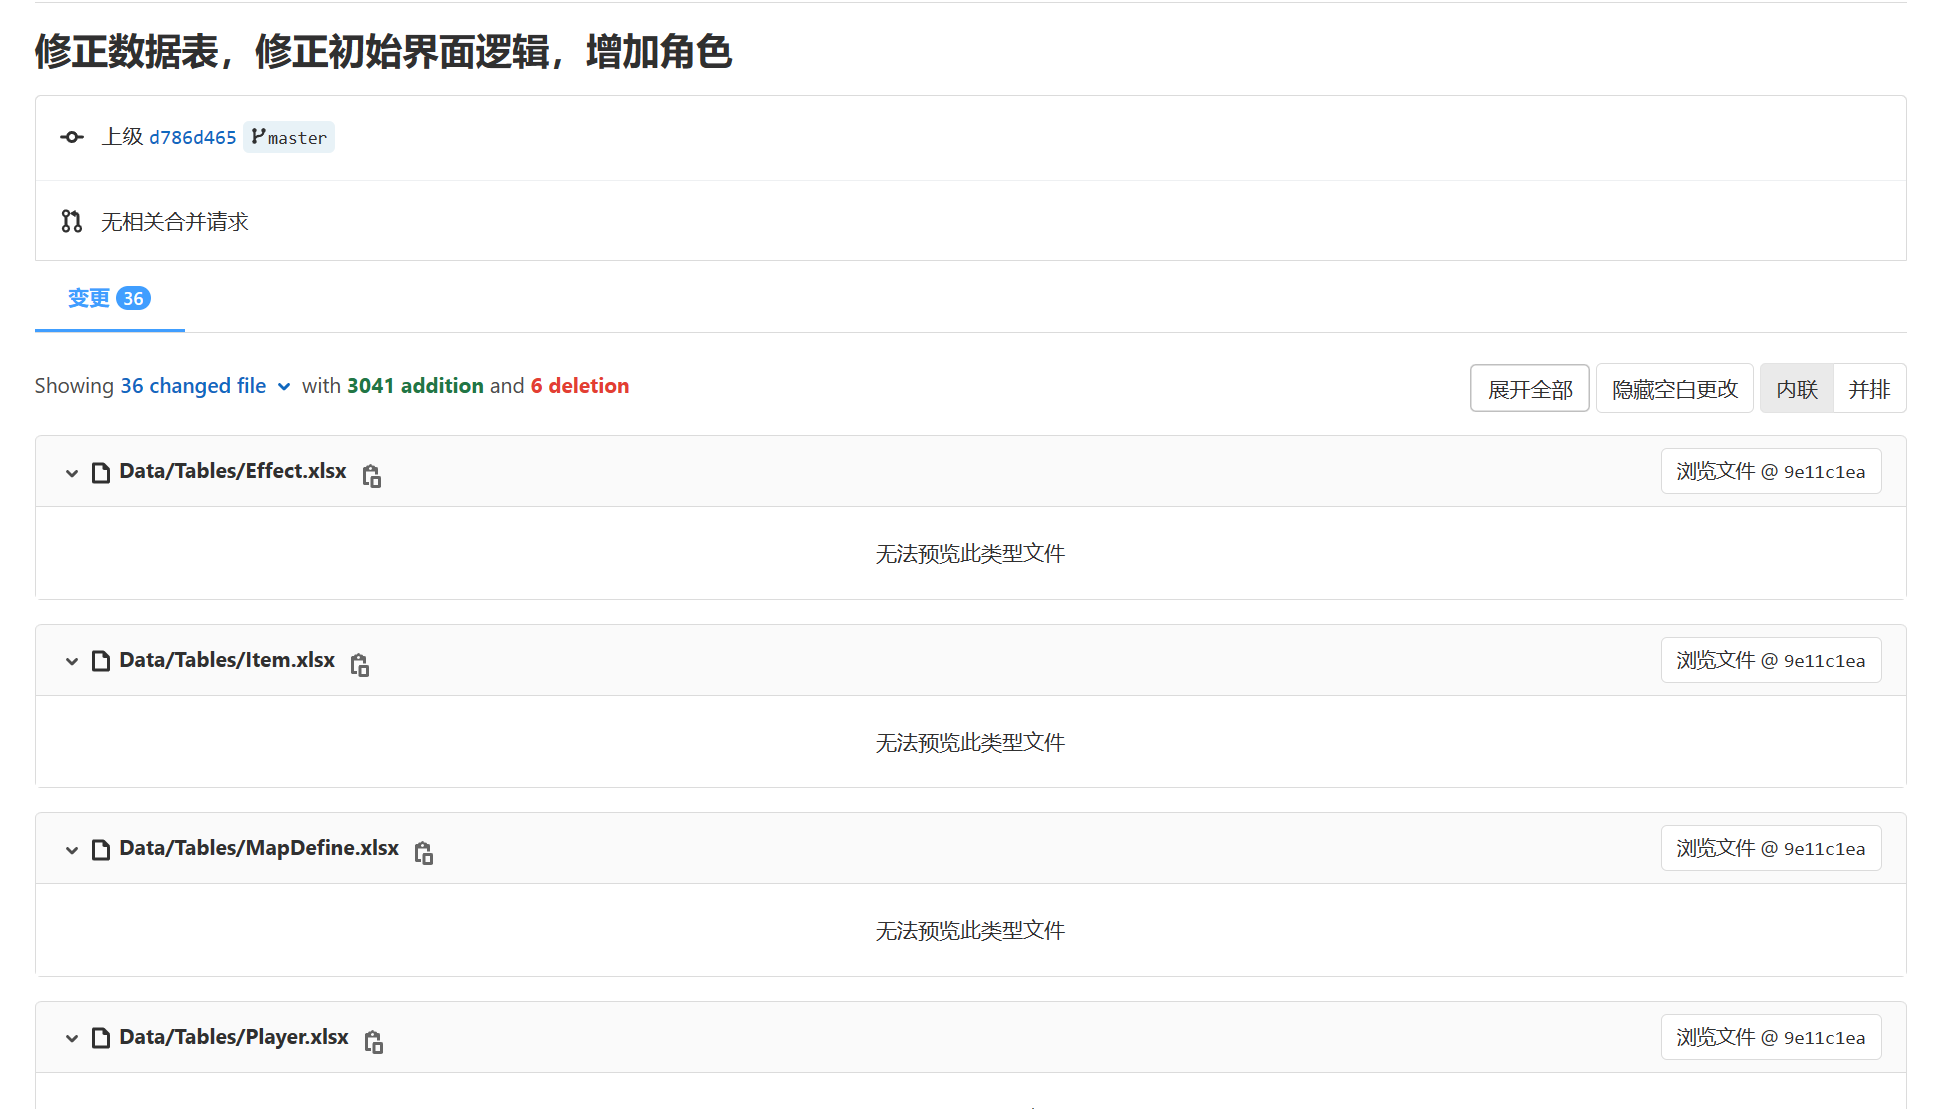
修正数据表,修正初始界面逻辑,增加角色
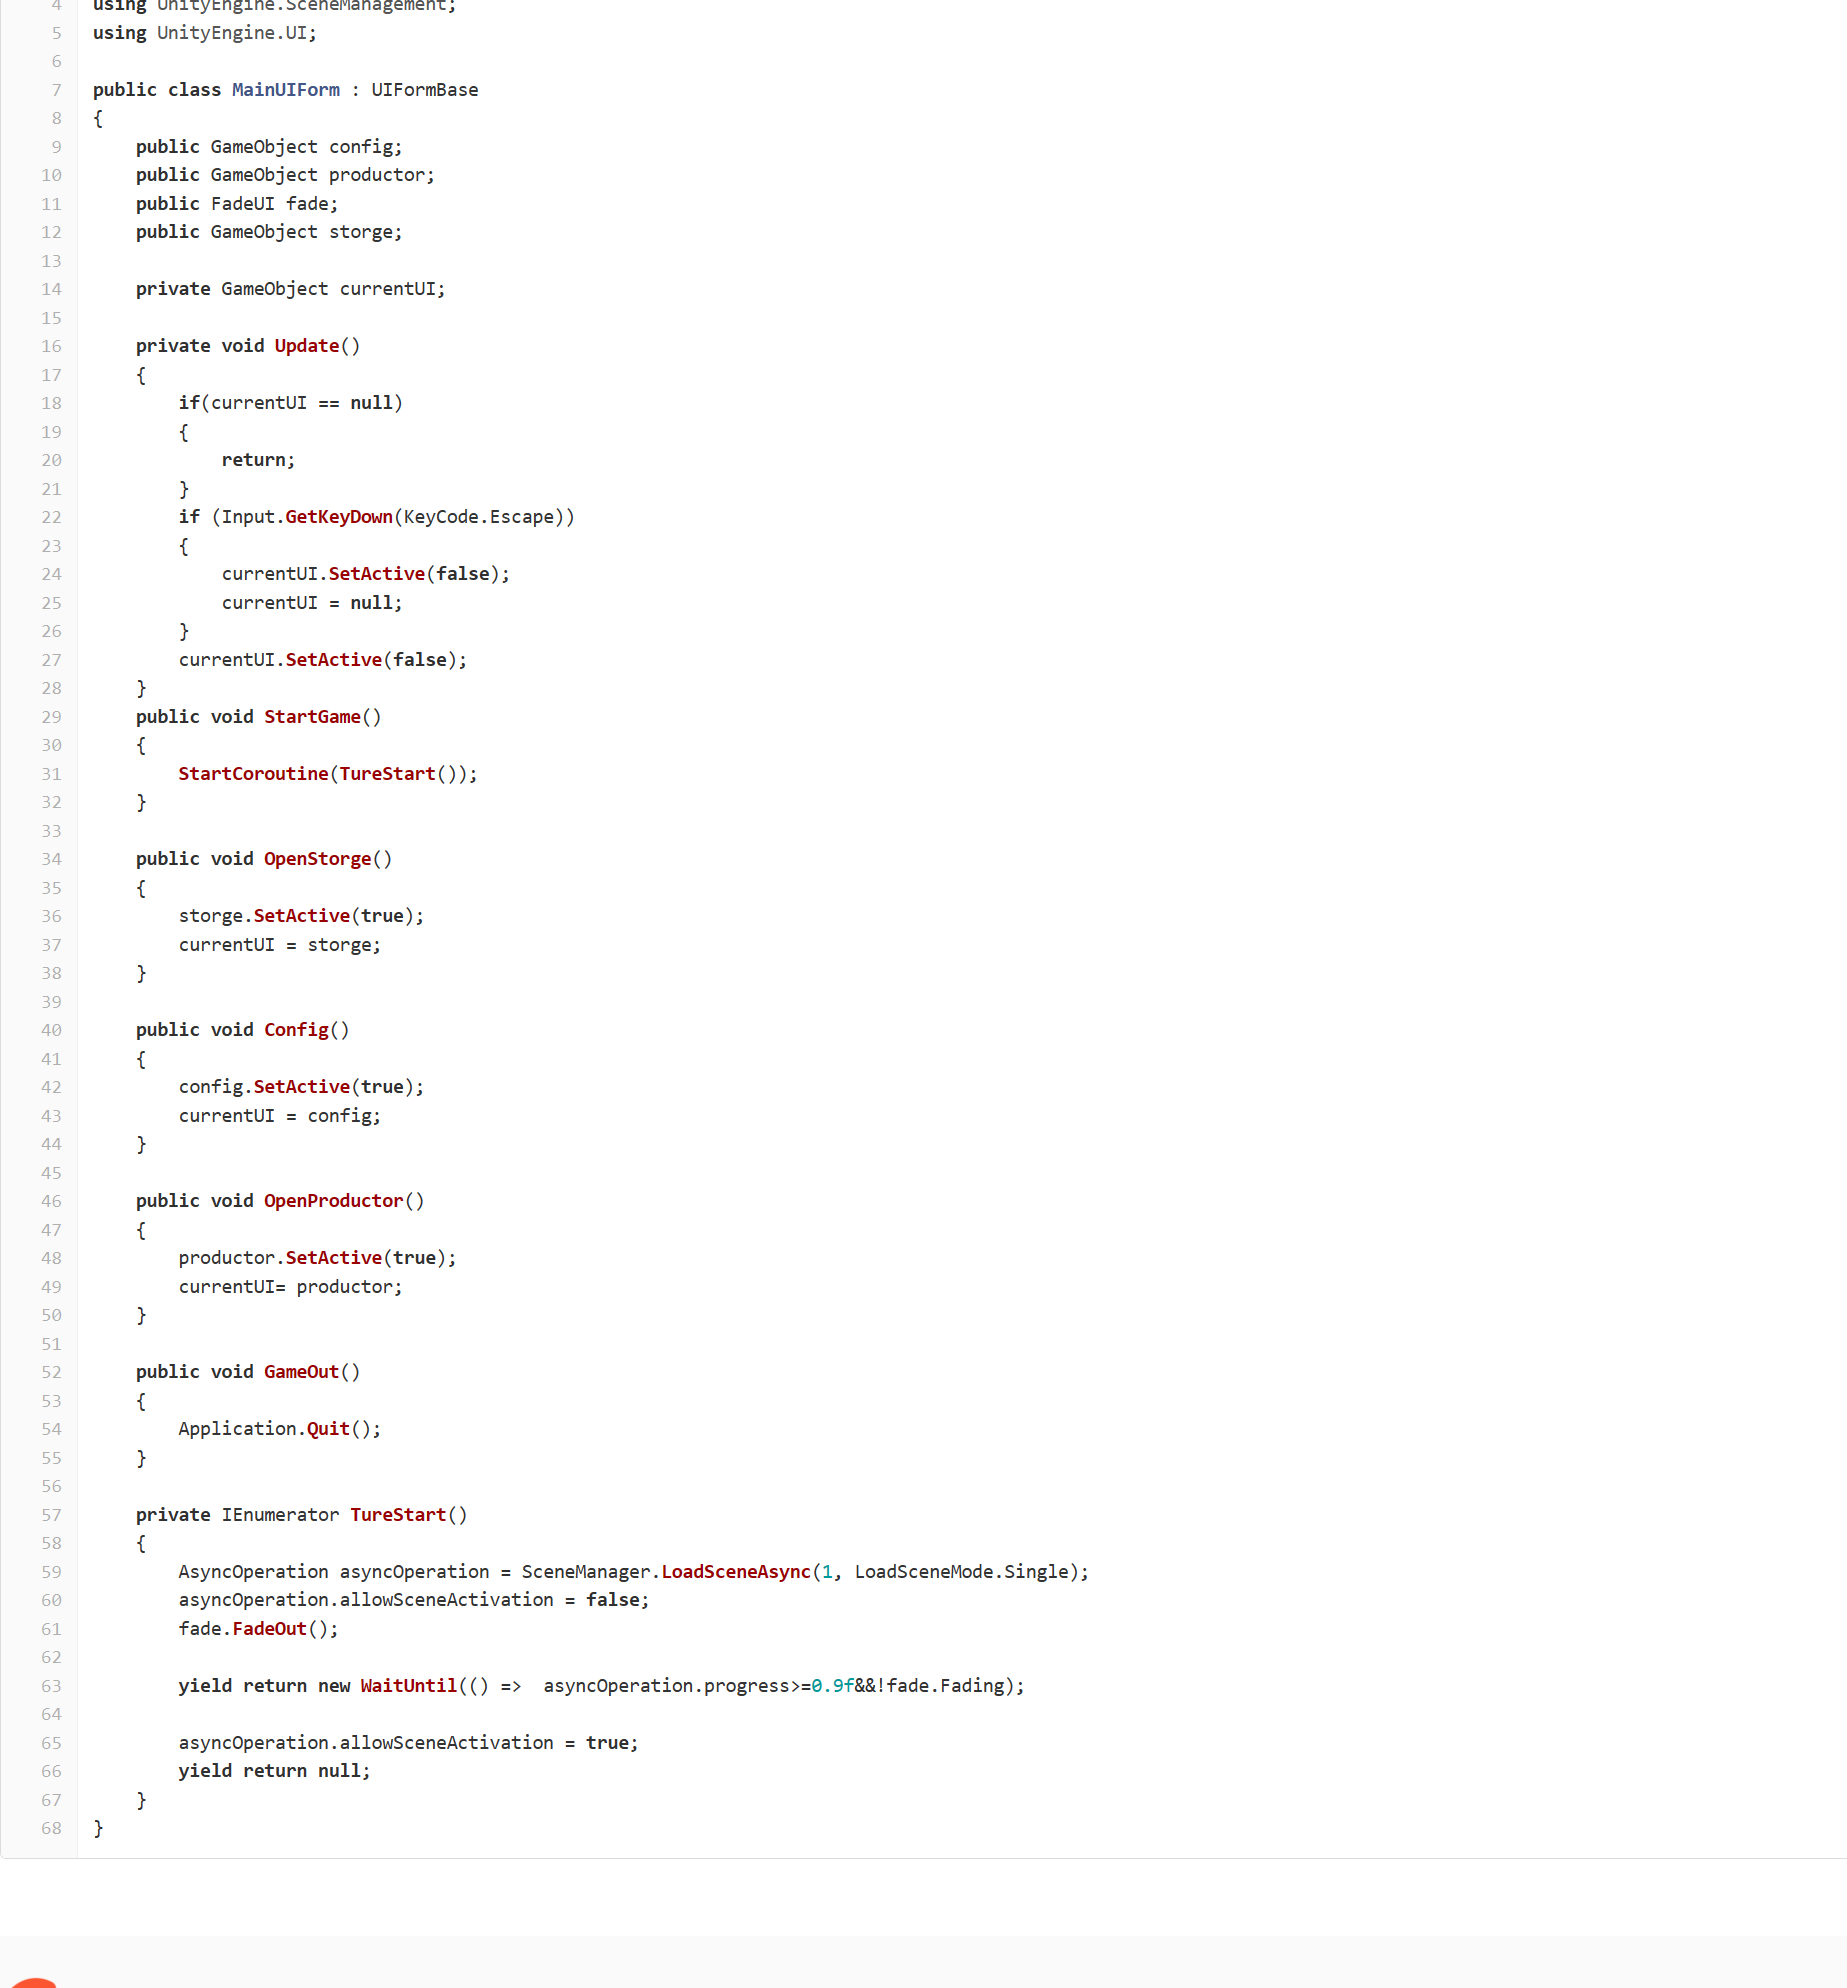
重置角色控制
using System.Collections;
using System.Collections.Generic;
using UnityEngine;
using UnityEngine.InputSystem;


public class PlayerController : MonoBehaviour
{
    public float runSpeed;
    public float jumpSpeed;
    public float doulbJumpSpeed;
    public float climbSpeed;
    public float restoreTime;

    private Rigidbody2D myRigidbody;
    private Animator myAnim;
    private BoxCollider2D myFeet;
    private bool isGround;
    private bool canDoubleJump;
    private bool isOneWayPlatform;

    private bool isLadder;
    private bool isClimbing;

    private bool isJumping;
    private bool isFalling;
    private bool isDoubleJumping;
    private bool isDoubleFalling;

    private float playerGravity;

    private PlayerInputActions controls;
    private Vector2 move;

    void Awake()
    {
        controls = new PlayerInputActions();

        controls.GamePlay.Move.performed += ctx => move = ctx.ReadValue<Vector2>();
        controls.GamePlay.Move.canceled += ctx => move = Vector2.zero;
        controls.GamePlay.Jump.started += ctx => Jump();
    }

    void OnEnable()
    {
        controls.GamePlay.Enable();
    }

    void OnDisable()
    {
        controls.GamePlay.Disable();
    }

    // Start is called before the first frame update
    void Start()
    {
        myRigidbody = GetComponent<Rigidbody2D>();
        myAnim = GetComponent<Animator>();
        myFeet = GetComponent<BoxCollider2D>();
        playerGravity = myRigidbody.gravityScale;
    }

    // Update is called once per frame
    void Update()
    {
            CheckAirStatus();
            Flip();
            Run();
            //Jump();
            Climb();
            //Attack();
            CheckGrounded();
            CheckLadder();
            SwitchAnimation();
            OneWayPlatformCheck();
    }

    void CheckGrounded()
    {
        isGround = myFeet.IsTouchingLayers(LayerMask.GetMask("Ground")) ||
                   myFeet.IsTouchingLayers(LayerMask.GetMask("MovingPlatform")) ||
                   myFeet.IsTouchingLayers(LayerMask.GetMask("DestructibleLayer")) ||
                   myFeet.IsTouchingLayers(LayerMask.GetMask("OneWayPlatform"));
        isOneWayPlatform = myFeet.IsTouchingLayers(LayerMask.GetMask("OneWayPlatform"));
    }

    void CheckLadder()
    {
        isLadder = myFeet.IsTouchingLayers(LayerMask.GetMask("Ladder"));
        //Debug.Log("isLadder:" + isLadder);
    }

    void Flip()
    {
        bool plyerHasXAxisSpeed = Mathf.Abs(myRigidbody.velocity.x) > Mathf.Epsilon;
        if(plyerHasXAxisSpeed)
        {
            if(myRigidbody.velocity.x > 0.1f)
            {
                transform.localRotation = Quaternion.Euler(0, 0, 0);
            }

            if (myRigidbody.velocity.x < -0.1f)
            {
                transform.localRotation = Quaternion.Euler(0, 180, 0);
            }
        }
    }

    void Run()
    {
        //float moveDir = Input.GetAxis("Horizontal");
        //Debug.Log("moveDir = " + moveDir.ToString());
        //Vector2 playerVel = new Vector2(moveDir * runSpeed, myRigidbody.velocity.y);
        //myRigidbody.velocity = playerVel;
        //bool plyerHasXAxisSpeed = Mathf.Abs(myRigidbody.velocity.x) > Mathf.Epsilon;
        //myAnim.SetBool("Run", plyerHasXAxisSpeed);

        Vector2 playerVelocity = new Vector2(move.x * runSpeed, myRigidbody.velocity.y);
        myRigidbody.velocity = playerVelocity;
        bool playerHasXAxisSpeed = Mathf.Abs(myRigidbody.velocity.x) > Mathf.Epsilon;
        myAnim.SetBool("Run", playerHasXAxisSpeed);
    }

    void Jump()
    {
        //if (Input.GetButtonDown("Jump"))
        {
            if(isGround)
            {
                myAnim.SetBool("Jump", true);
                Vector2 jumpVel = new Vector2(0.0f, jumpSpeed);
                myRigidbody.velocity = Vector2.up * jumpVel;
                canDoubleJump = true;
            }
            else
            {
                if(canDoubleJump)
                {
                    myAnim.SetBool("DoubleJump", true);
                    Vector2 doubleJumpVel = new Vector2(0.0f, doulbJumpSpeed);
                    myRigidbody.velocity = Vector2.up * doubleJumpVel;
                    canDoubleJump = false;
                }
            }
        }
    }

    void Climb()
    {
        float moveY = Input.GetAxis("Vertical");

        if(isClimbing)
        {
            myRigidbody.velocity = new Vector2(myRigidbody.velocity.x, moveY * climbSpeed);
            canDoubleJump = false;
        }

        if (isLadder)
        {
            if (moveY > 0.5f || moveY < -0.5f)
            {
                myAnim.SetBool("Jump", false);
                myAnim.SetBool("DoubleJump", false);
                myAnim.SetBool("Climbing", true);
                myRigidbody.velocity = new Vector2(myRigidbody.velocity.x, moveY * climbSpeed);
                myRigidbody.gravityScale = 0.0f;
            }
            else
            {
                if (isJumping || isFalling || isDoubleJumping || isDoubleFalling)
                {
                    myAnim.SetBool("Climbing", false);
                }
                else
                {
                    myAnim.SetBool("Climbing", false);
                    myRigidbody.velocity = new Vector2(myRigidbody.velocity.x, 0.0f);

                }
            }
        }
        else
        {
            myAnim.SetBool("Climbing", false);
            myRigidbody.gravityScale = playerGravity;
        }

        if (isLadder && isGround)
        {
            myRigidbody.gravityScale = playerGravity;
        }

        //Debug.Log("myRigidbody.gravityScale:"+ myRigidbody.gravityScale);
    }

    //void Attack()
    //{
    //    if(Input.GetButtonDown("Attack"))
    //    {
    //        myAnim.SetTrigger("Attack");
    //    }
    //}

    void SwitchAnimation()
    {
        myAnim.SetBool("Idle", false);
        if (myAnim.GetBool("Jump"))
        {
            if(myRigidbody.velocity.y < 0.0f)
            {
                myAnim.SetBool("Jump", false);
                myAnim.SetBool("Fall", true);
            }
        }
        else if(isGround)
        {
            myAnim.SetBool("Fall", false);
            myAnim.SetBool("Idle", true);
        }

        if (myAnim.GetBool("DoubleJump"))
        {
            if (myRigidbody.velocity.y < 0.0f)
            {
                myAnim.SetBool("DoubleJump", false);
                myAnim.SetBool("DoubleFall", true);
            }
        }
        else if (isGround)
        {
            myAnim.SetBool("DoubleFall", false);
            myAnim.SetBool("Idle", true);
        }
    }

    void OneWayPlatformCheck()
    {
        if(isGround && gameObject.layer != LayerMask.NameToLayer("Player"))
        {
            gameObject.layer = LayerMask.NameToLayer("Player");
        }

        float moveY = Input.GetAxis("Vertical");
        if (isOneWayPlatform && moveY < -0.1f)
        {
            gameObject.layer = LayerMask.NameToLayer("OneWayPlatform");
            Invoke("RestorePlayerLayer", restoreTime);
        }
    }

    void RestorePlayerLayer()
    {
        if(!isGround && gameObject.layer != LayerMask.NameToLayer("Player"))
        {
            gameObject.layer = LayerMask.NameToLayer("Player");
        }
    }

    void CheckAirStatus()
    {
        isJumping = myAnim.GetBool("Jump");
        isFalling = myAnim.GetBool("Fall");
        isDoubleJumping = myAnim.GetBool("DoubleJump");
        isDoubleFalling = myAnim.GetBool("DoubleFall");
        isClimbing = myAnim.GetBool("Climbing");
        //Debug.Log("isJumping:" + isJumping);
        //Debug.Log("isFalling:" + isFalling);
        //Debug.Log("isDoubleJumping:" + isDoubleJumping);
        //Debug.Log("isDoubleFalling:" + isDoubleFalling);
        //Debug.Log("isClimbing:" + isClimbing);
    }
}
scrum部分
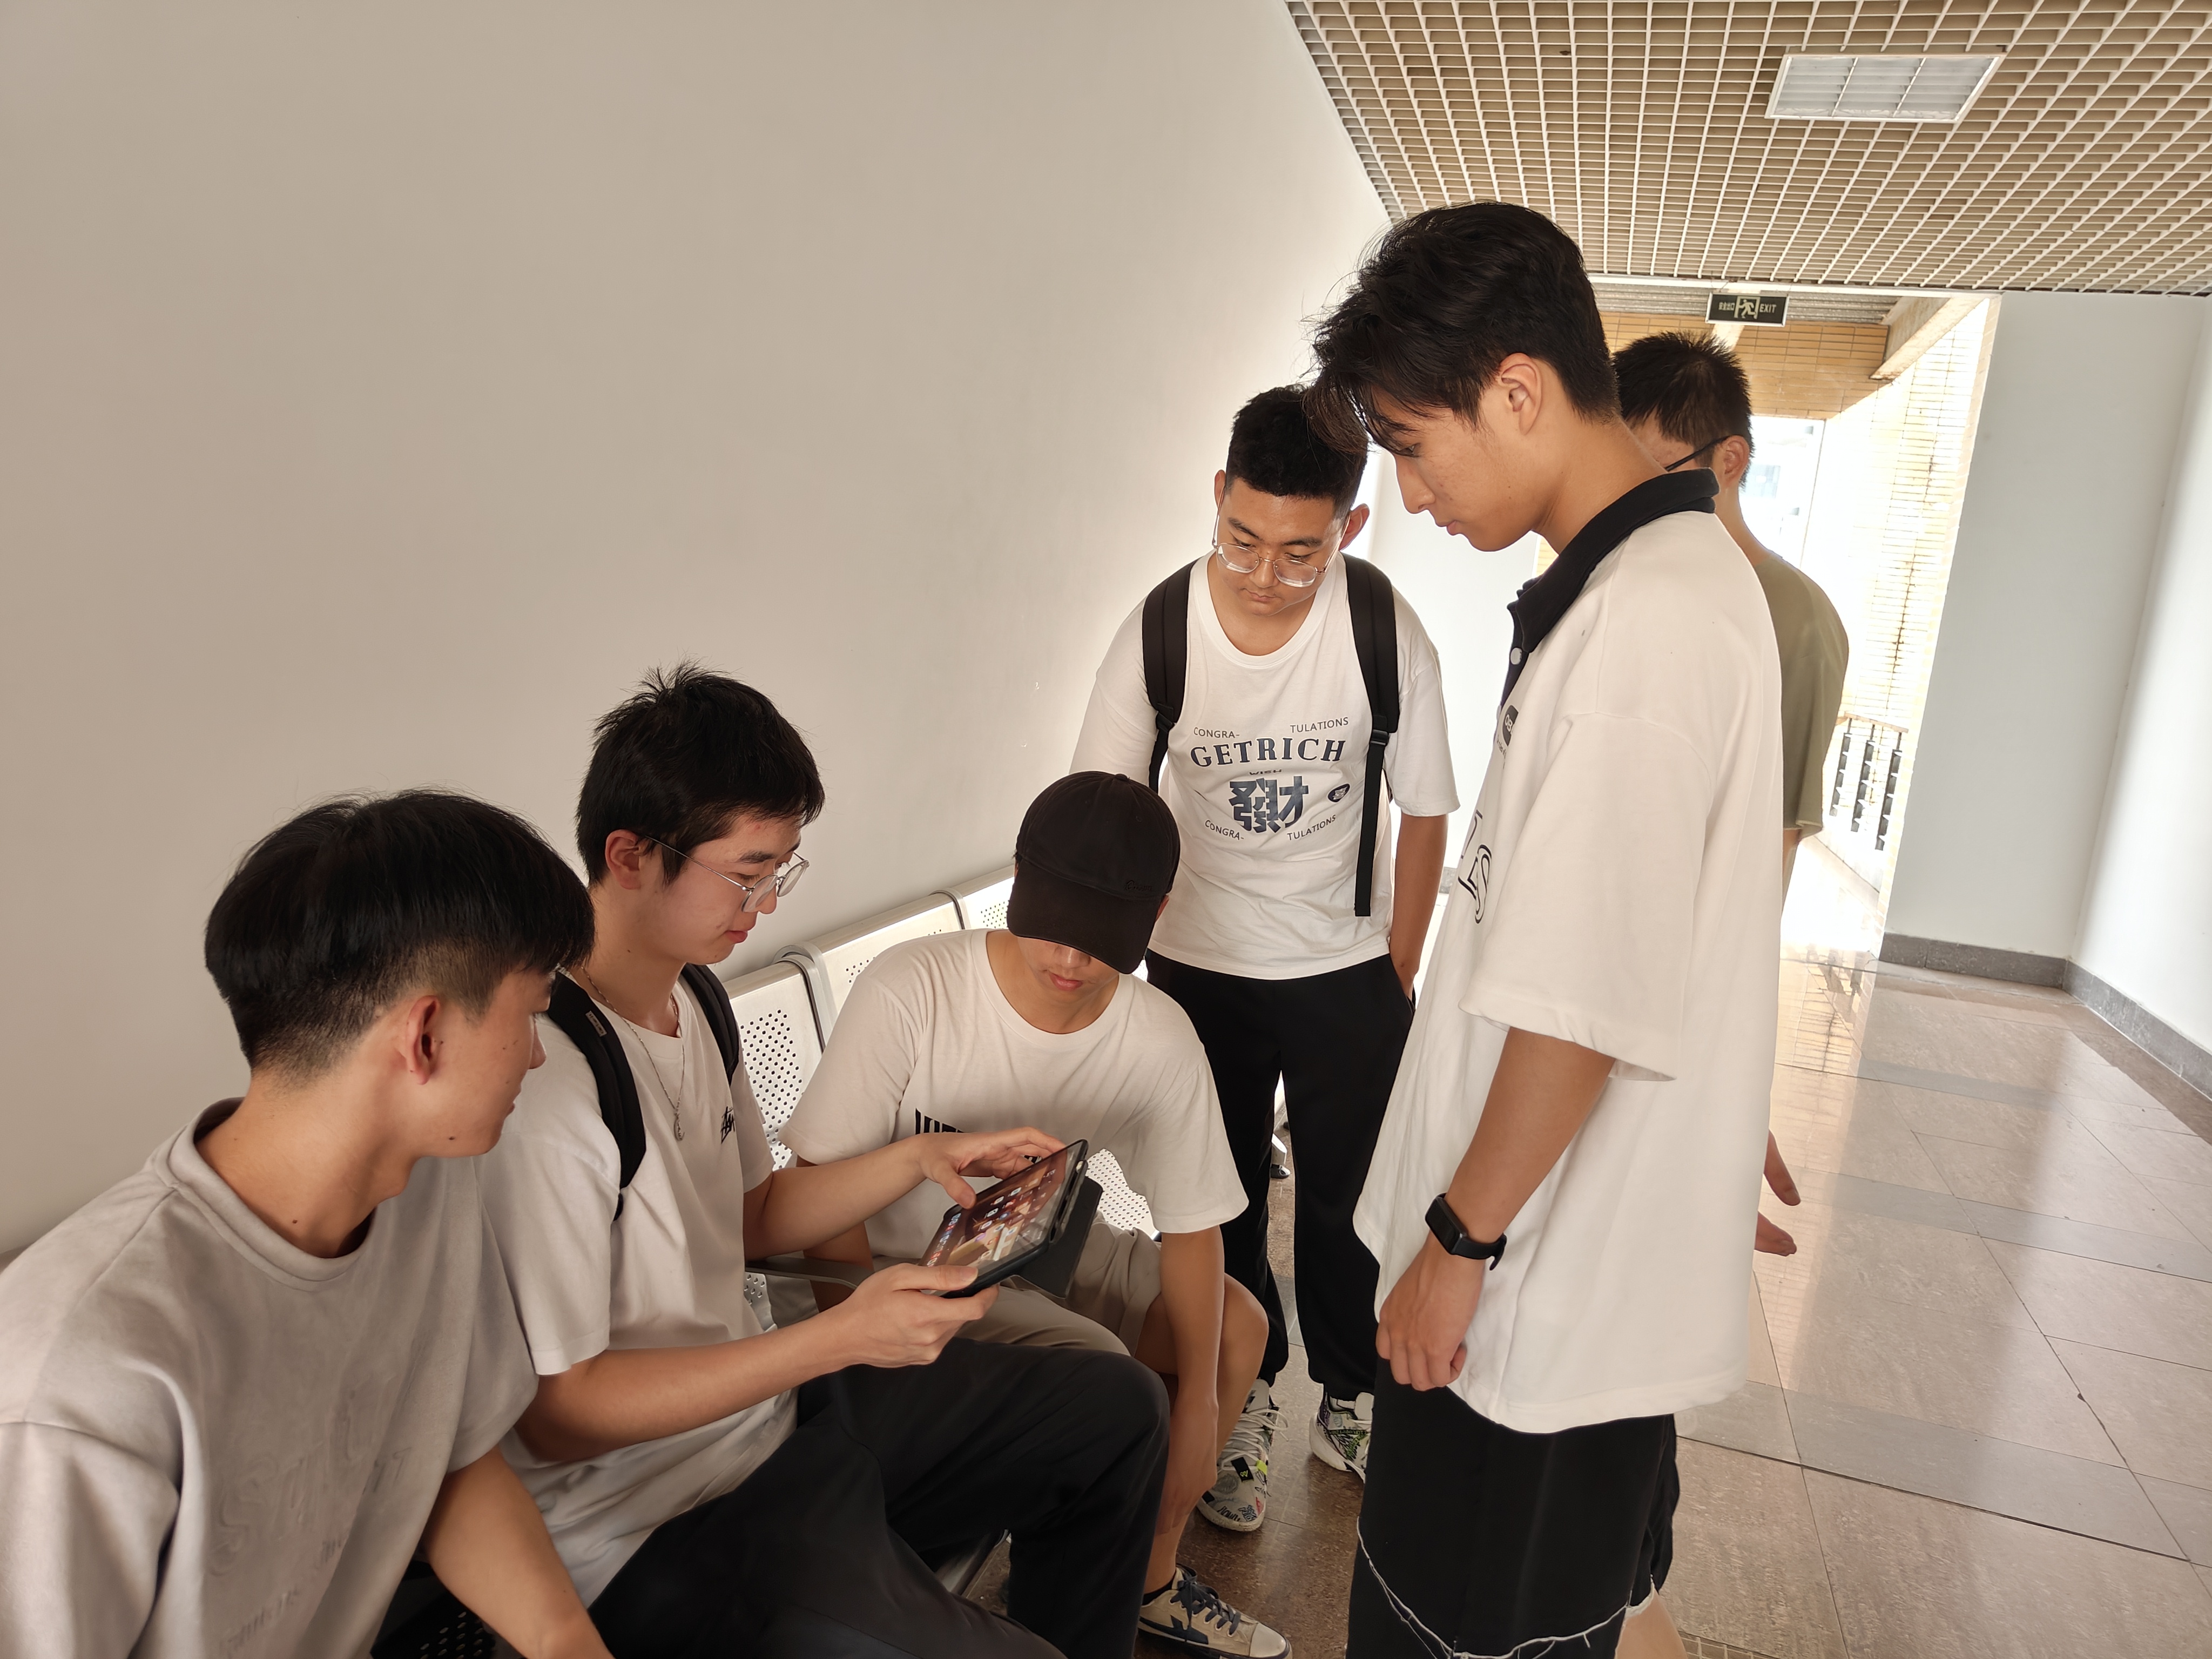
合照
每日进程:
Day1
学号:222000314
项目进展:熟悉了项目大致的结构,重置角色控制
遇到的困难:对角色属性设置功能不熟练
明天安排:进一步进行角色设计
using System.Collections;
using System.Collections.Generic;
using UnityEngine;

public class Playerinteract : MonoBehaviour
{
    private Collider2D col;
    private PlayerInputActions action;
    private void Start()
    {
        action=new PlayerInputActions();
        action.GamePlay.Interact.started += ctx=>DoInteraction();
    }

    private void OnTriggerEnter2D(Collider2D collision)
    {
        col = collision;

    }

    private void OnTriggerExit2D(Collider2D collision)
    {
        col = null;
    }

    private void DoInteraction()
    {
        if(col == null)
        {
            return;
        }
        Interactable interactable=col.GetComponent<Interactable>();
        if(interactable == null)
        {
            return;
        }
    }

}
---
学号:222000311
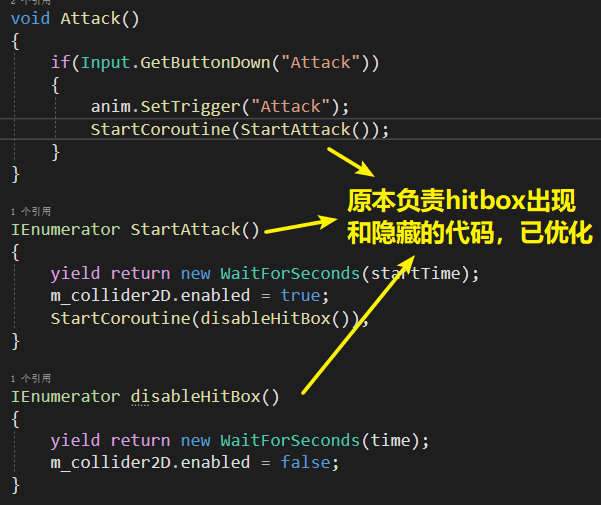
项目进展:更换角色动画,重新定义攻击碰撞体,编写碰撞检测函数
遇到的困难:无
明天安排:实现敌人受击反馈
---
学号:222000311
完成:审核代码的格式规范
花费时间:1h
距离β结束:7天
存在问题:无
到明天会议安排:审核之前的代码查漏补缺
---
学号:222000422
项目进展:学习相关技术
遇到的困难:环境搭建出现冲突
明天安排:完善攻击脚本
心得体会:团队合作能提高工作效率
---
学号姓名:222000312彭季菖
项目进展:与大家讨论了拓展功能的实现,完成了分工选择,明确了任务
遇到的困难:等后端差不多就可以开工了
明天安排:复习、检验项目进度计划工作时间安排
---
学号:222000305
项目进展:
更换准备场景,优化Fade逻辑,优化摄像机控制,增加部分场景物体逻辑
遇到的困难:插件底层代码细节导致主线程被占用
明天安排:完成准备场景逻辑模拟
心得体会:面向素材编程了属于是
成果展示:
---
学号:222000306
今日进展 :用户使用调研,确定用户对象
遇到问题 :无
明天安排 协助完成部分测试
---
学号:222000420
项目进展:与队友讨论如何进行后续开发,找资源
遇到的困难:查看tibition任务表做规划
明天安排:完成任务表中内容
心得体会:组队任务需要大家努力
---
学号:222000315
完成:完善关卡场景;
花费时间:4h;
距离β结束:7天;
存在的问题:暂无;
到明天会议前安排:暂无;
相关推荐
论文复现基于变频与移相协同控制的全桥LLC变换器模式切换平滑性优化(Simulink仿真实现)
内容概要:本文针对“基于变频与移相协同控制的全桥LLC变换器模式切换平滑性优化”这一主题,开展Simulink仿真实现与技术复现研究。通过构建全桥LLC谐振变换器的详细仿真模型,深入探讨在不同负载工况(如轻载、重载、待机与运行模式切换)下,如何结合变频控制(FM)与移相控制(PSM)的协同策略,优化系统动态响应的平稳性与效率。研究重点在于设计合理的控制逻辑,解决模式切换过程中可能出现的电压电流冲击问题,提升系统的稳定性和电能质量。文中系统阐述了控制策略的设计原理、关键参数的整定方法,并通过仿真结果验证了该协同控制方案在抑制瞬态扰动、实现无缝切换方面的有效性,完整复现了高水平学术论文中的核心技术路线,为电力电子变换器的先进控制提供了可复现的实践范例。; 适合人群:电力电子、电气工程及其自动化等相关专业的研究生、科研人员及从事开关电源、新能源变流器开发的工程师,尤其适合具备一定Simulink仿真经验与电力电子拓扑分析能力的专业人士; 使用场景及目标:①深入理解全桥LLC变换器在多模式运行下的变频与移相协同控制机理;②掌握在Simulink中对复杂谐振变换器进行建模、控制算法实现与仿真验证的全流程方法;③为学术论文写作、科研项目申报或高性能电源产品的工程开发提供可靠的技术参考与仿真基础; 阅读建议:建议结合所提供的Simulink模型文件与技术文档进行同步实践,重点关注变频与移相控制的切换逻辑、参数配合关系及过渡过程的动态特性,可通过调整负载条件观察系统的响应变化,以深化对模式切换平滑性实现机制的理解。
高校技术转移办公室人员如何高效完成科技成果全周期管理?.docx
科易网基于40亿+科创知识图谱数据库,深度探索AI技术在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,研究科技创新领域的AI+数智化解决方案,推动科技创新与产业创新智能化发展。
可视化原型素材ppt格式
可视化原型素材ppt格式
氢氟醚:绿色高效的氟化解决方案.docx
氢氟醚:绿色高效的氟化解决方案.docx
2026最新广西省行政区划矢量图层-省市县乡镇四级行政区划数据下载
2026最新广西省行政区划矢量图层数据,包含省、市、县、乡镇四级行政区划数据,wgs84坐标




