克隆图

雪碧有白泡泡
优质创作者: 编程框架技术领域
2023-07-28 22:11:47

给你无向 连通 图中一个节点的引用,请你返回该图的 深拷贝(克隆)。

图中的每个节点都包含它的值 val(int) 和其邻居的列表(list[Node])。

class Node {
    public int val;
    public List<Node> neighbors;
}


测试用例格式:

简单起见,每个节点的值都和它的索引相同。例如,第一个节点值为 1(val = 1),第二个节点值为 2(val = 2),以此类推。该图在测试用例中使用邻接列表表示。

邻接列表 是用于表示有限图的无序列表的集合。每个列表都描述了图中节点的邻居集。

给定节点将始终是图中的第一个节点(值为 1)。你必须将 给定节点的拷贝 作为对克隆图的引用返回。


示例 1:

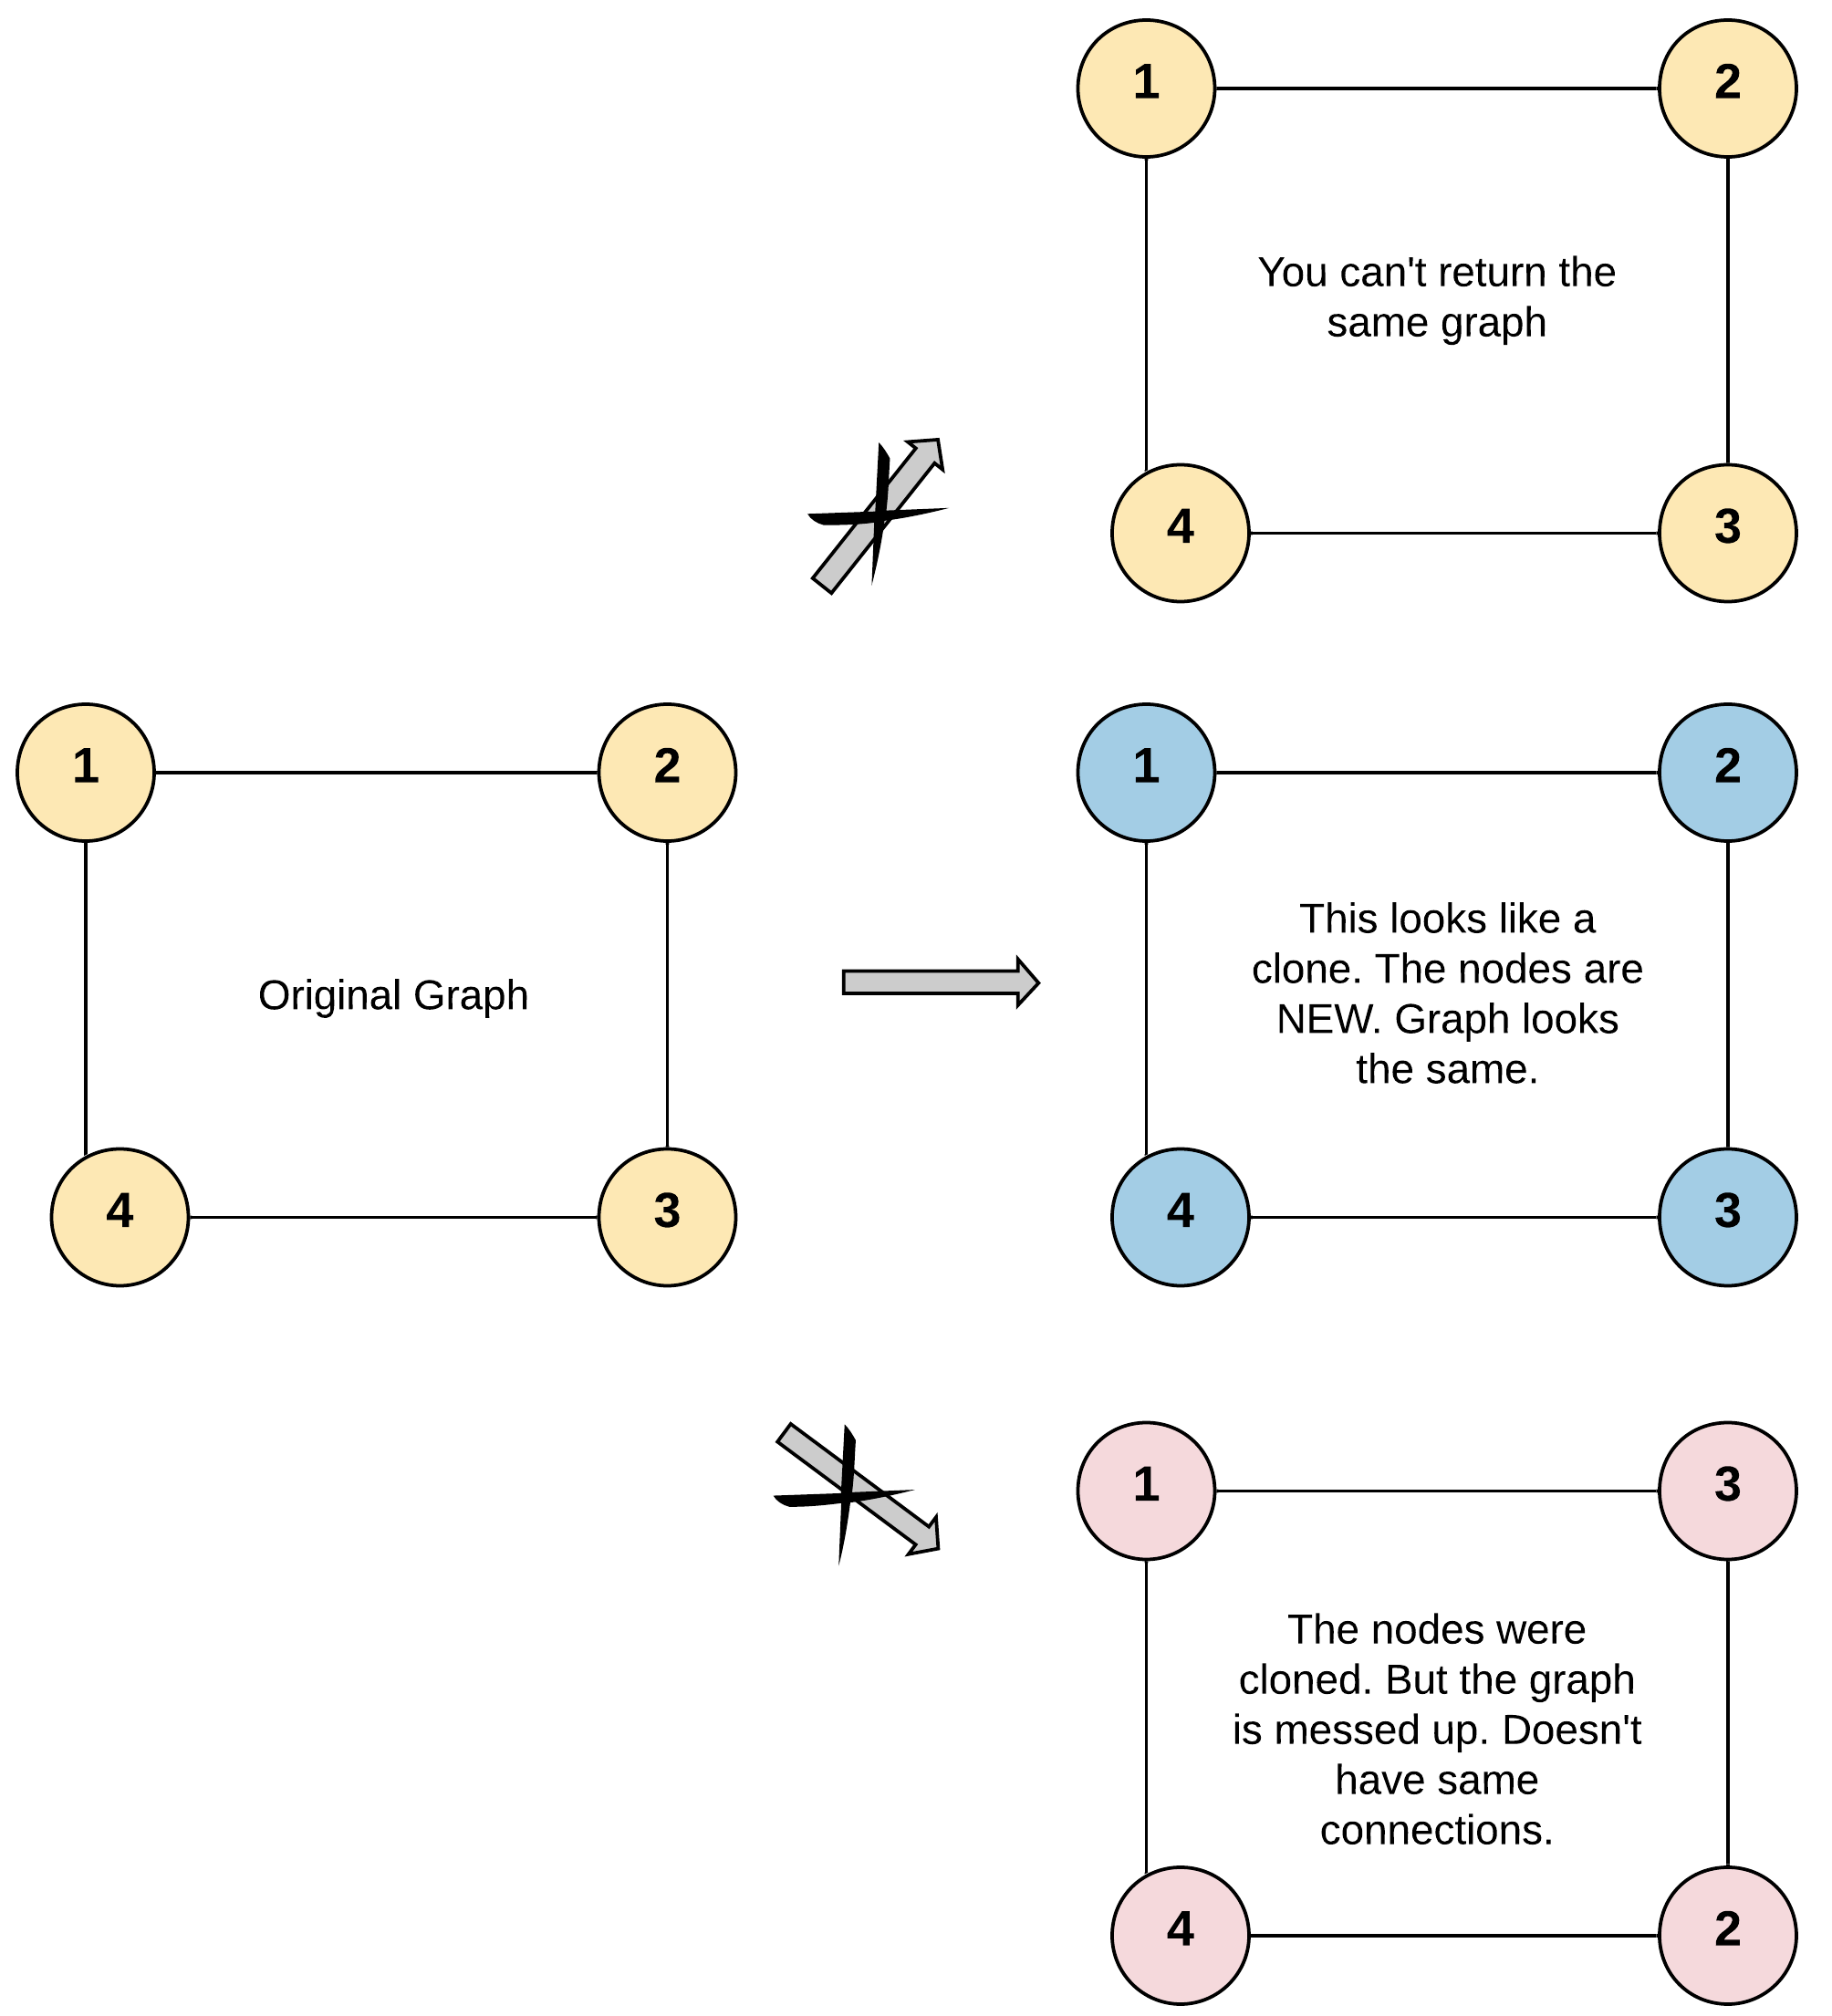
输入:adjList = [[2,4],[1,3],[2,4],[1,3]]
输出:[[2,4],[1,3],[2,4],[1,3]]
解释:
图中有 4 个节点。
节点 1 的值是 1,它有两个邻居:节点 2 和 4 。
节点 2 的值是 2,它有两个邻居:节点 1 和 3 。
节点 3 的值是 3,它有两个邻居:节点 2 和 4 。
节点 4 的值是 4,它有两个邻居:节点 1 和 3 。

示例 2:

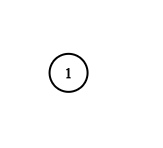
输入:adjList = [[]]
输出:[[]]
解释:输入包含一个空列表。该图仅仅只有一个值为 1 的节点,它没有任何邻居。

示例 3:

输入:adjList = []
输出:[]
解释:这个图是空的,它不含任何节点。

示例 4:

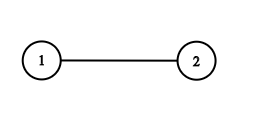
输入:adjList = [[2],[1]]
输出:[[2],[1]]


提示:

  1. 节点数不超过 100 。
  2. 每个节点值 Node.val 都是唯一的,1 <= Node.val <= 100。
  3. 无向图是一个简单图,这意味着图中没有重复的边,也没有自环。
  4. 由于图是无向的,如果节点 p 是节点 q 的邻居,那么节点 q 也必须是节点 p 的邻居。
  5. 图是连通图,你可以从给定节点访问到所有节点。
...全文
634 回复 打赏 收藏 举报
写回复
用AI写文章
回复
切换为时间正序
请发表友善的回复…
发表回复
代码转载自:https://pan.quark.cn/s/a4b39357ea24 自动驾驶是当前科技界高度关注的研究方向,其研究范畴涵盖了人工智能、计算机视觉、机器学习以及传感器融合等多个重要学科。这份题为"自动驾驶论文"的资料,无疑为人们提供了一个深入了解这一复杂系统的机会。以下是基于其标题和描述所呈现的一些关键知识点的详细阐述: 1. **自动驾驶技术**:自动驾驶指的是车辆在无需人类驾驶员参与的情况下,借助各类传感器和智能算法来感知周围环境,制定行驶路线,并执行驾驶行为。这种技术的核心宗旨在于提升交通安全性、缓解交通压力,并改善出行体验。 2. **Python编程语言**:Python是一种在数据处理和科学计算领域得到广泛应用的高级编程语言,由于其语法简洁且拥有丰富的库支持,经常被应用于自动驾驶领域的数据处理、模型构建和系统集成。 3. **源代码分析**:论文中提供的源代码可能包含了自动驾驶算法的实现细节,可能涵盖环境感知模块(包括图像处理、激光雷达数据解读)、决策模块(涉及路径规划、行为分析)、控制模块(涵盖车辆动力学建模、控制策略设计)等,这些代码可作为学习和研究自动驾驶算法的实践范例。 4. **计算机视觉**:自动驾驶系统中的计算机视觉技术主要用于识别道路标识、行人、其他车辆等,这通常涉及图像分类、目标识别和语义分割等任务,常见的技术包括卷积神经网络(CNN)、区域提议网络(RPN)、YOLO、Faster R-CNN等。 5. **机器学习**:机器学习是自动驾驶技术的核心,用于训练模型以理解和预测复杂的驾驶情境。深度学习,特别是深度强化学习,在决策制定和控制策略方面已取得显著进展。 6. **传感器融合**:自动驾驶汽车通常装备多种传...

8,620

社区成员

发帖
与我相关
我的任务

社区描述
个人主页:http://47.94.110.103:3000/
算法 个人社区 山西省·太原市
社区管理员
  • 雪碧有白泡泡
  • 程序边界
  • 直达CPU
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告

欢迎各位加入刷踢日志社区,改社区会从基础内容进行更新,从0开始刷题,每块内容会分为不同频道方便区分学习交流

试试用AI创作助手写篇文章吧