

 自动驾驶

车辆自动驾驶(新角度)
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
大家好,我是一名毕业一年的研究生,研究内容车辆自动驾驶,以下是我的观点。
- 大部分研究人员观点自动驾驶技术是计算机技术的一个延伸,而本人观点,自动驾驶技术是仿生学的一种表现,区别于其它仿生学,人工智能是人类仿生人类自己。因此,基于用车习惯提出一种新的逻辑架构。
- 路径规划技术,使用视觉技术将路线分割为几部分,具体问题具体对待。
车辆自动驾驶,以实际工作情况可分为三种情况,一种是城市交通规划,一种是高速公路行车,其它一种是水泥路面或非铺装路面。每种工作环境所对应的识别逻辑,运动规划,车辆运行不同。以下举例,都是以城市交通规划为主。
(一)逻辑架构
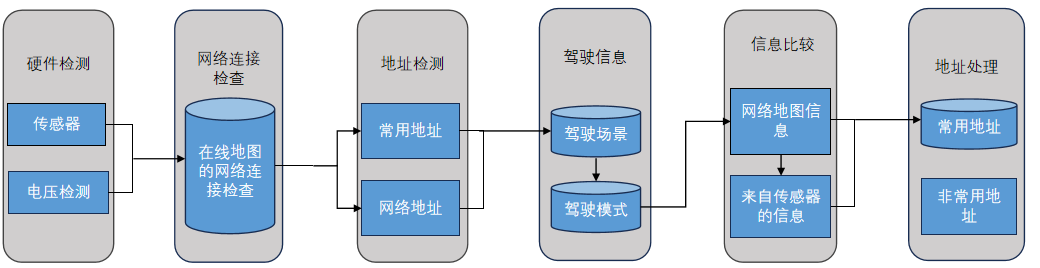
工作包括电动车检测系统的正常工作检测和车机网络状况的判断。同时,需要对目的地进行判断,包括地址是否正确、是否为常用地址以及是否需要联网。路径规划阶段根据是否为新地址进行不同的处理。对于新地址,需要在车机联网的前提下,根据百度、高德、腾讯地图提供的路线提取行车关键信息,并将行驶路线分割为不同的行驶场景。然后,选择不同的驾驶模式,并使用视觉提取交通信息,与网络地图提供的信息进行对照。对于常用地址,直接进行路径规划,将行驶路线分割为不同的行驶场景,并进行相同的处理。在达到目的地后,可以选择将地址设为常用地址。如果选择为常用地址,车机将储存行驶路线,无需依赖网络地图,提供全局路径规划。如果不选择常用地址,则保存7天后将其删除。
(二)路径规划技术
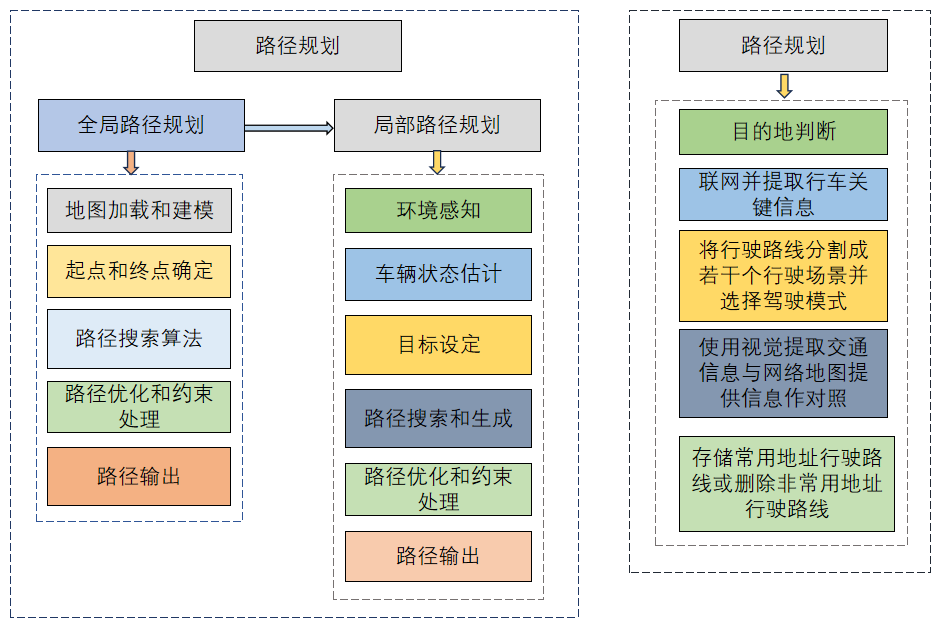
路径规划技术在自动驾驶中起着至关重要的作用。下面逻辑图介绍路径规划技术,左侧是现行主流技术路线,右侧是本人自己设计的技术路线。
左侧技术路线,分为两部分即全局路径规划,与局部路径规划。通过全局路径规划为局部路径规划提供信息,本人对此的理解,全局路径规划为车辆主要提供定位信息,局部路径规划根据全局路径规划完成实时避障。
右侧技术路线,基于仿生学,主要根据车主用车习惯。提出新的定位技术,如下所示:
本研究提出了一种新的方法。该技术通过考虑各种交通场景来制定定位策略,以获得更精确的定位结果。在城市交通场景中,车辆定位的方法如下:
⚫实时驾驶信息的采集包括从车辆的里程表输出中获取数据,如下图所示。
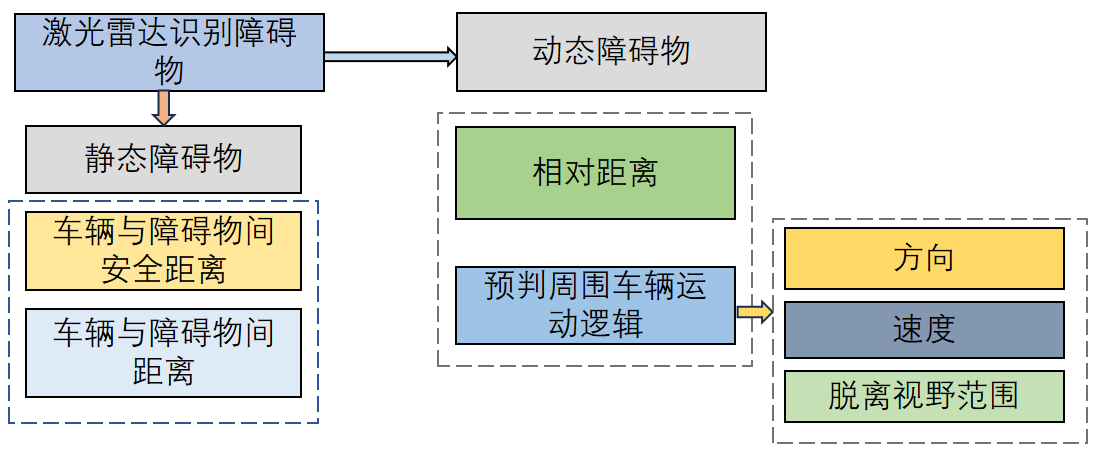
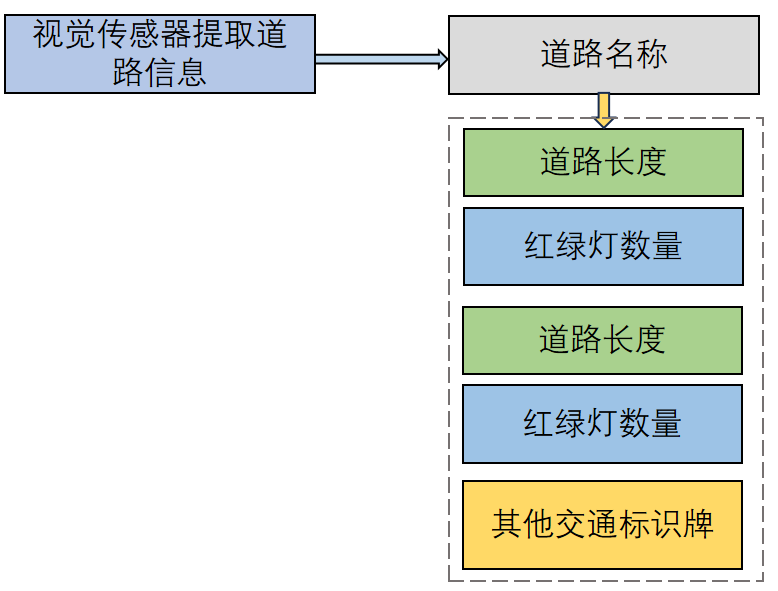
⚫视觉传感器在从交通场景中提取相关信息方面发挥着至关重要的作用,包括道路名称、距离、速度限制以及学校和医院等拥挤区域的存在。
⚫车载雷达系统能够探测和分析周围环境,提供有关附近车辆的相对速度和位置的信息。
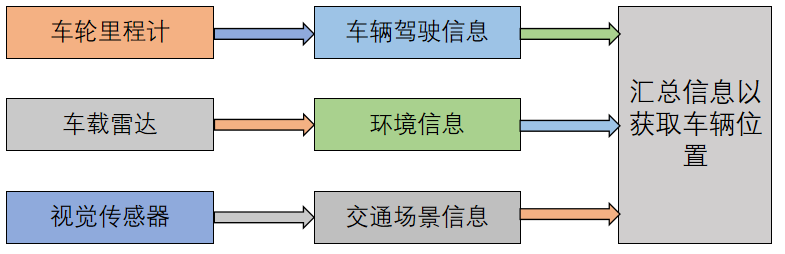
通过对上述数据的分析和处理,可以实现车辆之间的相对定位,从而提高位置信息的准确性。
以下是在指定检测区域内定位车辆的具体步骤,以两个十字路口为例。获取有关道路名称、道路距离和车道数量的相关数据。确定实际行驶距离的一种方法是将实时车辆里程与道路长度进行比较。通过结合上下文信息和特定车道细节来确定车辆在车道内的位置。应该输出车辆的位置。该车辆定位技术独立于卫星、网络或基站运行。通过分析和处理交通场景信息来实现准确的车辆定位。
(三 举例)
以买醋为例,一个人要正在做饭,家里没醋了,他去买醋。于是他把全城逛了一遍,拿个本子记上,那个地方有卖醋的,然后回到原点,拿着本子上查看,选择离家最近的地方,购买醋。这种行为显然不符合正常人逻辑,但是这种逻辑确实被应用在自动驾驶中,我将每部分进行对照。
买醋 -----设置目的地
逛全城,记录信息-----全局路径规划
查看信息,买醋-----局部路径规划
我家附近有一个盲人,他要去买东西,他看不见,他听力一般,他怎么做才能完成呢?他手里拿着一根棍子往地上敲,敲的方向依次是:其自身左前方,其自身正前方,其自身右前方,从左到右,完成后又从右到左,一直交替。边走边敲,找到买东西的地方。
我也去大街上买东西,我视觉正常,听觉合适,走在路上边走,边看。遇见对面走过来的人,进行避让,边走边看也能找到买东西的地方。
主流自动驾驶完成工作,主要是我的方法,但用盲人的方法难道不能完成工作吗?
综上所述,现行自动驾驶技术存在一些不合理的地方,或者角度比较单一。
(四 自动驾驶方案)
1.传感器的使用
2.路径规划与路径关系
路径规划技术主要依靠计算机数据结构内容,如二叉树,链表等。
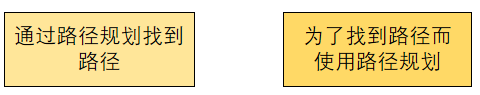
由上图可以看出二者,既有联系又有区别,前者是计算机技术的延伸,而后者是基于仿生学的应用。仿生学基于人的目的,而对生物进行仿制。
从仿生学角度出发,使用逆向思维推理车辆自动驾驶:
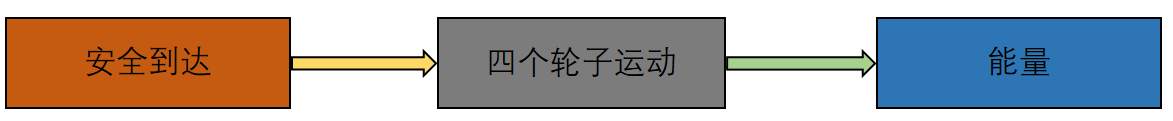
车辆运动的本质,遇到静态障碍物避开,遇到动态障碍物保持相对运动。
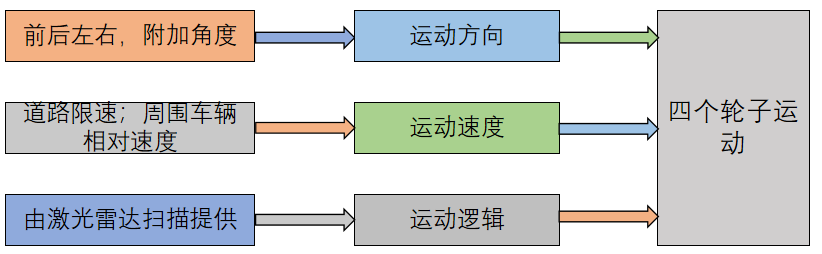

上述所有过程中,未涉及任何路径规划算法,所采取的规划方案就是遇到静态障碍物避开,遇到动态障碍物保持相对运动。
在实际生活中,车道上行驶的车,几何尺寸几乎相近。且是时刻运动的。
相关推荐
基于MPC控制器的无人驾驶车辆模型控制仿真-源码
**状态变量和控制输入**:状态变量包括车辆的位置、速度、角度等,而控制输入通常是车辆的横向和纵向加速度,可以通过调整油门、刹车和转向来实现。3.
Keras深度学习实战——车辆转弯角度预测
自动驾驶已经引发了各界的广泛关注,无人驾驶在快递等行业进入了落地阶段。在车辆行驶过程中,频繁发生的交通事故严重危害着乘车人的生命安全,自动驾驶车辆转弯角度控制的研究,能有效避免交通事故的发生。在本节,我们将构建神经网络模型根据提供的图像预测汽车需要转弯的角度。...
关于自动驾驶车辆控制
目录 1. 本文目的 2. 自动驾驶中控制原理 2.1 控制在自动驾驶中的位置 2.2 控制的数据流 3. 汽车控制模型 3.1 汽车运动学模型 3.2 汽车动力学模型 3.3 运动学模型和动力学模型的作用 4. 汽车控制方法 4.1 基于预瞄和PID的控制方法 4.3 基于MPC的控制方法 1. 本文目的 本文主要目的在于解析自动驾驶控制,以及几种典型的应用控制方法,部分方法小编并没有经过实战,若有笔误,请多指出。 2. 自动驾驶中控制原理 2.1 控制在自动驾驶中的位置
智能网联汽车系列报告(十二):上海车展开幕,自动驾驶引领汽车智能化新变革.pdf
传统上整车厂在交付车辆后主要是一次性交易,无法实现持续收费。然而随着软件定义汽车时代的到来,智能汽车的商业模式逐渐演化为三种:一次性买断制、订阅制以及从空间角度构建的车家合一模式。
车联网的未来——自动驾驶.pdf
自动驾驶领域的竞争尤为激烈,从谷歌、特斯拉等科技巨头到丰田、福特等传统汽车制造商,以及苹果、亚马逊这样的新入场者,都在大力投资无人驾驶汽车的研发。




