led车灯驱动线性芯片产品体积小外围简单AP5101c

深圳世微半导体小丘 2024-01-17 11:18:36

产品描述
AP5101C 是一款高压线性 LED 恒流芯片 , 外围简单 、 内置功率管 , 适用于6- 100V 输入的高精度降压 LED 恒流驱动芯片。最大电流2.0A。
AP5101C 可实现内置MOS 做 2.0A, 外置 MOS 可做 3.0A 的。
AP5101C 内置温度保护功能 ,温度保护点为 130 度 ,温度达到 130 度时 ,输出电流慢慢减小,达到保护芯片电路功能。
AP5101C 支持PWM 调光功能 ,可通过DIM脚用 PWM 信号调节 LED 输出电流。
AP5101C 采用 ESOP8 封装。
产品特点
宽输入电压范围: 6V ~ 100V
可设定电流范围: 10mA ~ 2000mA
恒流精度高 , ±5%
Vin 电压: 6-100V
内置过温保护
内置 MOS 可做 2A ,也可在外置 MOS做3A
低压差: 700MV@2A(当输入11.7V时,输出11V时,可做2A电流)
应用领域
电动车 ,摩托车灯照明 ,手电筒
汽车灯照明,LED 线性恒流驱动 ,台灯
LED 矿灯、 LED 指示灯等
应用信息
供电/启动
上电时通过 VIN 脚给芯片供电 ,输入电压
大于 2V 时 ,芯片开始工作。
电流设置
输出电流: Io =0.3V÷ Rcs。
过温保护
芯片内置了智能过温保护电路 ,随着温度过高慢慢降电流
应用注意点
由于线性降压的特性 ,一旦输入输出压差过大时 ,整体电路的效率非常低 , 同时多余的损耗都在芯片内部的 MOS 上 ,故此在电路上最好多串二极管或电阻分担芯片承受功耗。
例如:Vin=50V ,Vout=9V , Io =1A ,如未串入 电 阻 分 担 功 耗 , 芯 片 瞬 间 承 受(50- 9)*1A=41W ,极有可能损坏芯片。
建议:在输入输出压差大的场合 ,不建议直接采用典型应用图的电路 ,建议在 LED 灯串中串电阻分担功耗。
PCB 布线参考
ESOP8 封装底部焊盘 ,必须紧贴铝基板 ,并增加散热措施。没贴好可能直接导致芯片烧坏。
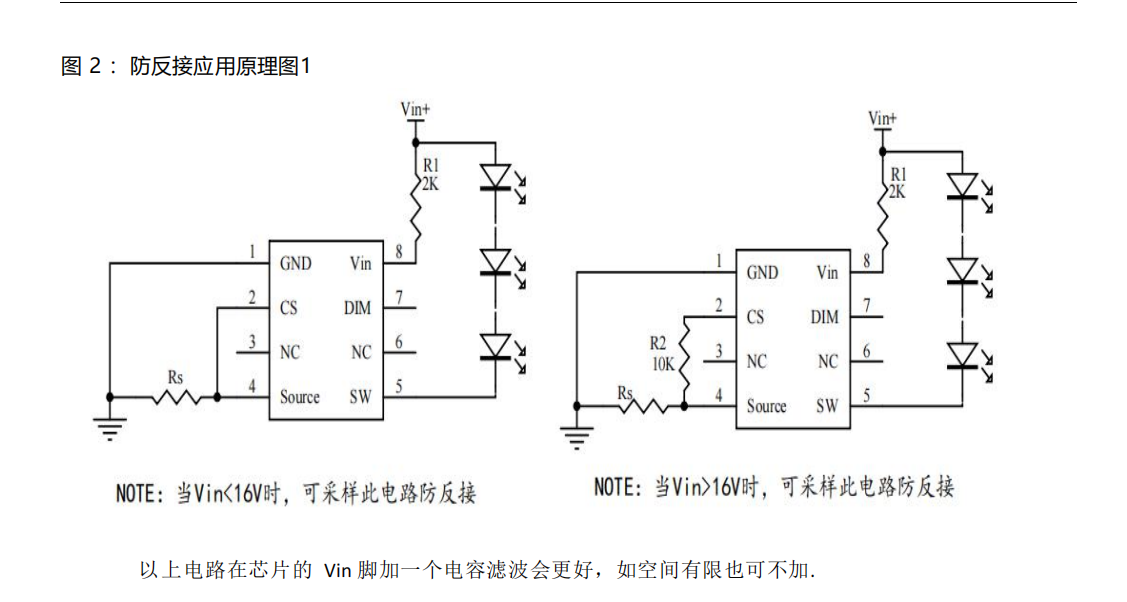
大电流的走线尽量加大 ,特别是 SOURCE 引脚及输入输出线。 防反接应用
输入电源正负反接时芯片会烧坏 ,可在芯片 VIN 端口串联电阻 ,限制反接时电流 ,防止烧坏。 12V 应用建议 1KΩ ~ 5KΩ ,24V 应用建议 4.7 ~ 10KΩ 。也可在输入端串联二极管的方式防反接。
电流较大时需选用足量功耗、余量的肖特基二极管.

                                     深圳市世微半导体有限公司,专业值得信赖

                                      服务热线13632704820

                                      联系人:贺生


...全文
776 回复 打赏 收藏 举报
写回复
用AI写文章
回复
切换为时间正序
请发表友善的回复…
发表回复
内容概要:本文围绕内置式永磁同步电机(IPMSM)的宽速域控制问题,提出了一种最大转矩电流比(MTPA)与基于解析法的弱磁控制协同策略,旨在实现电机在全速域范围内的高效、稳定运行。研究基于电压饱和判据,设计了精确的分区切换机制,确保在不同转速区间内MTPA与弱磁控制策略的无缝衔接与平滑过渡。通过Simulink搭建了完整的电机控制系统模型,对所提出的协同控制策略进行了详细的仿真验证,重点分析了其在动态加速、减速及负载突变等工况下的宽速域动态特性,证明了该方法在提升系统响应速度、抑制转矩脉动和维持电压稳定方面的优越性能。; 适合人群:从事电机控制、电力电子、新能源汽车或自动化领域的研究生、科研人员及工程技术人员。; 使用场景及目标:① 掌握永磁同步电机在全速域范围内的先进控制策略;② 学习如何设计基于物理约束(如电压饱和)的多模式控制切换逻辑;③ 利用Simulink进行电机控制系统的建模、仿真与性能验证; 其他说明:该资源不仅提供了完整的理论分析和控制框图,还包含了可直接运行的Simulink仿真模型,便于读者复现结果、修改参数并进行二次开发,是深入理解电机高性能控制算法的理想实践材料。
内容概要:本研究聚焦于永磁同步电机(PMSM)在无位置传感器控制下的启动性能优化,提出了一种将模型预测控制(MPC)与模型参考自适应系统(MRAS)相融合的观测器设计方案。该融合观测器充分利用MPC的多步前瞻预测能力和MRAS的强鲁棒性,构建协同机制,旨在解决电机在零速和极低速工况下因反电动势微弱而导致的传统观测器收敛困难、稳定性差的问题。研究通过Simulink仿真实验,深入分析了融合观测器的动态响应特性、收敛速度及其在零速启动过程中的稳定性,验证了该方案相较于单一观测器在提升系统收敛性和平滑启动方面的优越性。; 适合人群:具备电机控制理论基础和Simulink仿真经验,从事电机驱动、电力电子或自动化领域研发工作的工程师及研究生。; 使用场景及目标:① 解决永磁同步电机在零低速区的精确转子位置观测难题;② 设计并验证融合型观测器以提升系统在启动阶段的动态性能和鲁棒性;③ 为高性能无传感器驱动系统的设计提供仿真依据和技术参考。; 阅读建议:此资源以Simulink仿真实现为核心,读者应在理解MPC和MRAS基本原理的基础上,重点学习其融合架构的设计思路与协同机制的实现方法,并通过动手复现仿真模型来深入掌握观测器的参数整定、性能评估与优化技巧。

1,268

社区成员

发帖
与我相关
我的任务

社区描述
软件工程/管理 管理版
社区管理员
  • 研发管理社区
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告
暂无公告

试试用AI创作助手写篇文章吧