

 北京电子科技学院Python社区

Python程序设计20234117杨涛誉
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
课程:《Python程序设计》
班级: 2341
姓名: 杨涛誉
学号:20234117
实验教师:王志强
实验日期:2024年4月23日
必修/选修: 公选课
(一)实验内容
创建服务端和客户端,服务端在特定端口监听多个客户请求。客户端和服务端通过Socket套接字(TCP/UDP)进行通信。
(二)实验要求
(1)创建服务端和客户端,选择一个通信端口,用Python语言编程实现通信演示程序;
(2)要求包含文件的基本操作,例如打开和读写操作。
(3)要求发送方从文件读取内容,加密后并传输;接收方收到密文并解密,保存在文件中。
(4)程序代码托管到码云。
注:在华为ECS服务器(OpenOuler系统)和物理机(Windows/Linux系统)上使用VIM、PDB、IDLE、Pycharm等工具编程实现
创建服务端和客户端,选择一个通信端口
服务器端
根据老师发布的程序案例编写服务器和客户端代码 尝试运行
-
import socket -
s=socket.socket(socket.AF_INET,socket.SOCK_STREAM) -
s.bind(("192.168.226.96",8006)) -
s.listen() -
conn,address=s.accept()#阻塞 -
data=conn.recv(1024)#接受 -
print("从客户端收到的信息为:",data.decode()) -
conn.sendall("黄河黄河,我是长江".encode()) -
s.close()
接收者
-
import socket
import os
from DesModule import *
file1 = open("秘密", "r+")
file1.write("哈哈哈哈哈哈哈哈")
file1.seek(0)
cryptostring = file1.readline()
print(cryptostring)
s = socket.socket(socket.AF_INET,socket.SOCK_STREAM)
s.connect(("localhost", 8000))
# s.connect(("192.168.43.158", 6000))
s.sendall(cryptostring.encode())
data = s.recv(1024)
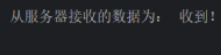
print("从服务器接收的数据为:",data.decode())
s.close()
运行结果为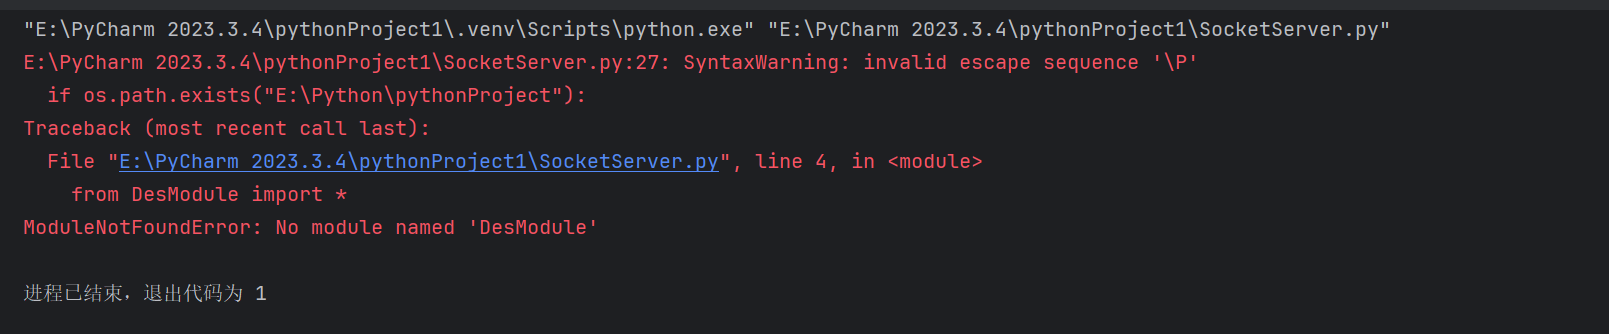
出现错误,尝试修改
1.from DesModule import *:从DesModule模块导入所有内容。这个模块可能是用户自定义的,用于加密或解密数据,但在这段代码中并没有看到使用它的地方
2.检查发现是端口不一致导致无法连接,作为服务器,将服务器与客户端代码中的IP地址都修改为本机IP地址,将端口号设置为相同数字。
3.OSError: [WinError 10048] 通常每个套接字地址(协议/网络地址/端口)只允许使用一次。
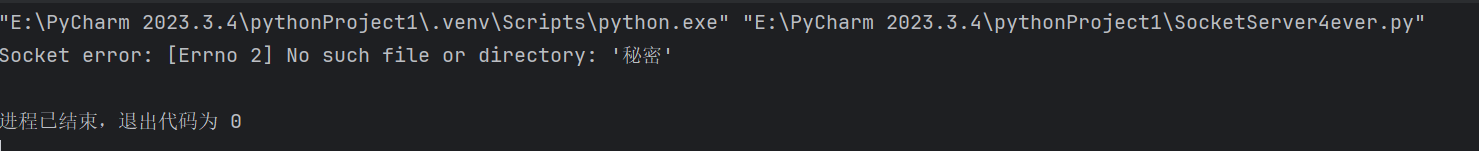
修改后,发现只能导出一段文字就会结束运行
最后发现,是因为自己的端口不对()
继续修改......
IP地址都修改为本机IP地址
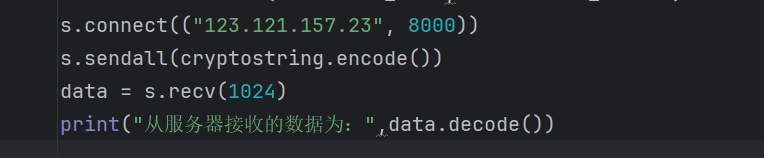
这样终于可以用了......
相关推荐
IEC 60068-2-2 2025 中文 环境实验.rar
IEC 60068-2-2 2025 中文 环境实验.rar
基于容积卡尔曼滤波CKF的车辆状态估计Carsim和Matlab联合仿真(说明文档+仿真源文件+运行说明)
内容概要:本文详细介绍了基于容积卡尔曼滤波(CKF)的车辆状态估计方法,并结合Carsim与Matlab进行联合仿真验证。通过建立高精度的车辆三自由度动力学模型,利用CKF算法对车辆关键状态变量(如车速、侧偏角、横摆角速度等)进行非线性状态估计,有效克服了传统线性滤波方法在强非线性系统中的局限性,显著提升了复杂工况下的估计精度与鲁棒性。文档包含完整的仿真模型源文件、理论说明文档及详细的运行指南,系统阐述了CKF的数学原理、算法实现流程及其在车辆状态估计中的具体应用,并通过与EKF、UKF等滤波器的对比实验,充分验证了CKF在处理高度非线性问题时的优越性能。; 适合人群:具备一定车辆动力学、现代控制理论和MATLAB/Simulink仿真基础,从事自动驾驶、车辆状态估计、先进驾驶辅助系统(ADAS)或车辆动力学控制等相关研究的研发人员及研究生。; 使用场景及目标:① 深入掌握容积卡尔曼滤波(CKF)在非线性系统状态估计中的理论基础与工程实现方法;② 学习并实践Carsim与Matlab/Simulink联合仿真的建模、接口设置与数据交互全流程;③ 为智能网联汽车的环境感知、多传感器融合以及车辆状态反馈控制提供高精度、可靠的内部状态输入,进而提升整车控制系统的性能与安全性; 阅读建议:建议读者结合所提供的完整仿真源码与说明文档,按照运行说明逐步搭建仿真环境,重点关注CKF算法的构造细节、数值积分方法、容积点选取以及协方差矩阵的调参过程。同时,鼓励通过修改道路工况、添加噪声或对比其他滤波算法(如EKF、UKF)来深入理解不同算法的性能差异,从而深化对非线性滤波技术的认识。
无人机关键点检测姿态估计数据集COCO+YOLO格式2246张1类别4关键点.md
亲爱的CSDN用户: 首先感谢你点进这个资源页面。我需要提前说明一个重要情况: **本资源原本已设置为“0积分下载”**,即作者希望完全免费共享。但CSDN平台有时会根据文件的下载热度、文件大小、用户权限等因素,**自动将部分资源的积分调整为非0数值**(如1积分、2积分、5积分等)。这是平台系统的自动行为,而非作者本人的设定。 **因此,如果你当前看到该资源的下载所需积分不是0(例如显示为1、2、3……),请谨慎决定是否下载。** 如果你按照非0积分支付并下载后发现资源内容不符合预期、链接失效,或者实际上该资源本应是免费的,作者无法为此承担积分损失或退还操作。**强烈建议:仅在页面显示为0积分时进行下载。** 另外,本资源描述中**并未直接提供具体的下载地址或外部链接**,因为它本身是一个通过CSDN官方上传通道提交的文件/内容包。如果你看到描述中没有外部网盘地址,这是正常的——资源文件应通过CSDN内置的“下载”按钮获取。若因平台积分显示异常导致你支付了积分,请优先联系CSDN客服咨询积分退还政策,作者没有权限修改平台自动设定的积分值。 感谢你的理解与支持。技术分享本应开放,但受限于平台规则,特此提醒如上。祝学习进步!
MATLAB模拟二阶测量仪器的阶跃响应,比较重、临界、轻和设计最优阻尼比。.zip
1.版本:matlab2014a/2019b/2024b 2.附赠案例数据可直接运行。 3.代码特点:参数化编程、参数可方便更改、代码编程思路清晰、注释明细。 4.适用对象:计算机,电子信息工程、数学等专业的大学生课程设计、期末大作业和毕业设计。
conda `messages()` 编码 Bug 修复工具
conda `messages()` 编码 Bug 修复工具




