20234216《Python程序设计入门》实验四报告

20234216李政宇 2024-05-28 21:12:03

课程:《Python程序设计》
班级:2342
姓名:李政宇

学号:20234216
实验教师:王志强
实验日期:2023年5月14日
必修/选修: 专选课

1.实验内容

编写经典小游戏贪吃蛇

2.实验设计

首先导入模块

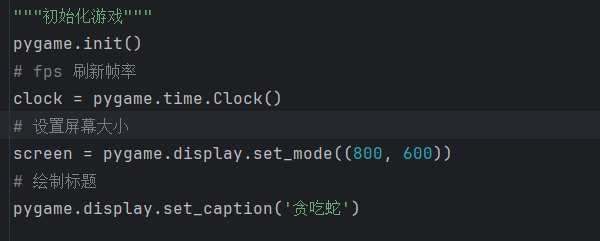
 1.创建游戏窗口

1.1 游戏初始化

1.2初始化蛇的位置 蛇的长度10 10 也就是蛇的X Y坐标

首先设置蛇的一个运行方向,接下来判断键盘事件再决定蛇的运行方向。· 

1.3初始小蛇移动方向

1.4 初始化食物的位置

2.绘制贪吃蛇与食物

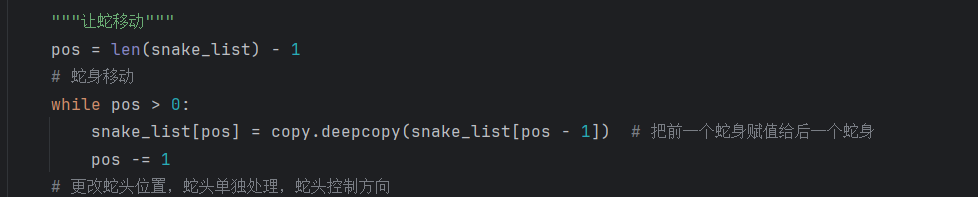
2.1获取蛇的长度,移动蛇的身子

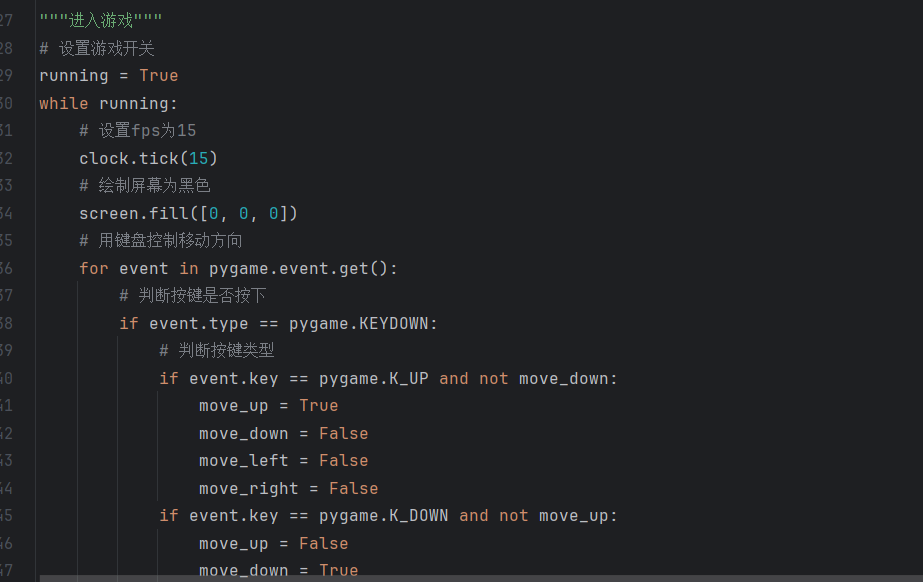
2.2键盘控制移动 

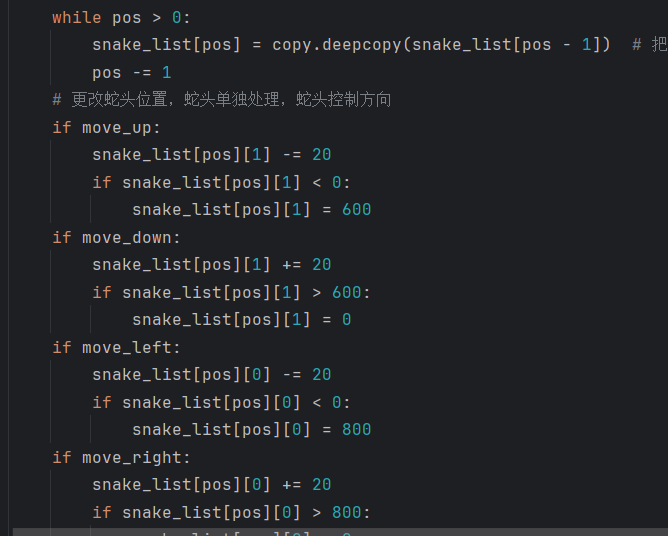
2.3更改蛇头位置

3.如果蛇吃到了自己

游戏运行


实验中遇到的问题:

1.实验中第一次写代码时一些细节没有考虑到位,绘制贪吃蛇背景的代码出现了错误,经过讨论将错误代码改正。

2.代码写完善以后游戏却无法运行,起初以为是防火墙的问题。经过长期查找也未发现问题根源。在老师的帮助下发现是代码的缩进出现问题。最终游戏得以正常运行。

实验感想体会:

要想学好Python需要在具体的操作中巩固知识,可以通过视频等学习方式来进行编程。制作时如果出现了问题,首先要自己去努力找到问题所在,然后在及时向同学老师提问,解决问题。


Python课程总结:

  时光飞逝,转眼间,本学期的Python学习就要画上句号了。还记得学期初的时候,我对这门课程令我十分期待。一方面我是十分想掌握这项技能,但是极差的计算机基础也让我但心自己难以学懂。在听了几次课以后,我发现自己难以跟上课堂节奏,因此一度十分失落。但是我清楚,学习注定不是一帆风顺的,要想掌握一门陌生的技能,需要拿出坚定的决心,不能被困难所击倒。我在课后会自主学习,通过看课本的方式掌握一些基本知识、操作。后来我去向王老师请教,老师耐心指点了我,告诉我要想真正学会Python,需要去具体地做一些应用,比如小游戏、计算器、爬虫。在老师的帮助下我取得了较大的进步。

  本学期在王老师的悉心教导下,我了解了Python的不少知识,了解到了爬虫、数据处理、可视化、机器学习、神经网络、游戏、网络安全等。我在一个过去不够了解的领域拓宽了自我的学识。这离不开王老师对我的宽容和耐心,王老师在课堂上总会细心地为我们讲解每个知识点,每当我们有不懂的地方要问老师时,老师总会不厌其烦地为我们讲解,帮助我们解决了不少问题。我经过学习,我逐渐找到了学习Python的快乐。

  至于意见方面,我觉得老师可以通过开发小程序或使用学习通等方式,让同学们在课堂上现编小程序已检测大家是否掌握老师所讲的内容,一来可以帮助大家练习巩固,二来可以提高大家的课堂参与度。同时希望该课程能够出一套自编教材讲义,供同学们学习使用,统一购买的教材不便随身携带,使用率低,可以根据课程具体情况适当简化、总结等等。

  老师在本学期最后一堂课中对我们的寄语令我十分感动,我会铭记老师对我们的期望,珍惜大学的四年时光,努力奋斗、不负韶华。感谢老师!


...全文
324 回复 打赏 收藏 举报
写回复
用AI写文章
回复
切换为时间正序
请发表友善的回复…
发表回复
【空间辨识】一致模态指标与模态参与因子的随机子空间辨识研究(Matlab代码实现)内容概要:本文研究了一致模态指标与模态参与因子在随机子空间辨识中的应用,重点探讨了如何利用Matlab实现空间辨识方法对动态系统模态参数进行精确估计。文中详细介绍了含噪重复瞬态信号的构成特征,分析了传统信号处理方法如经验模态分解、小波变换和常规变分模态分解在低信噪比环境下存在的模态混叠、端点效应及对瞬态特征识别能力不足等问题。针对这些问题,提出了一种融合变分自适应分解、多谐波特征耦合识别与对偶模式追踪机制的新方法,能够有效剥离噪声、精准匹配并追踪重复瞬态分量。该方法通过四个阶段实现:信号预处理、多谐波特征提取、对偶模式迭代追踪和信号重构优化,显著提升了复杂工况下微弱瞬态信号的提取精度与鲁棒性。试验部分通过仿真与工程实测数据验证了所提方法在不同噪声强度和瞬态形态下的优越性能。; 适合人群:具备一定信号处理基础和Matlab编程能力,从事机械故障诊断、结构健康监测、振动分析等相关领域的研究生及科研人员。; 使用场景及目标:①解决工程实践中被强噪声掩盖的重复瞬态信号提取难题;②提升机械设备早期故障特征识别能力;③为模态参数辨识、状态监测与故障预警提供技术支持; 阅读建议:建议结合Matlab代码深入理解算法实现细节,重点关注多谐波耦合识别与对偶追踪机制的设计逻辑,并通过仿真与实测数据对比分析验证方法有效性。
内容概要:本文围绕基于PID优化和矢量控制装置的四旋翼无人机系统展开,重点介绍了其在Matlab&Simulink环境下的建模与仿真方法。文中系统阐述了四旋翼无人机的动力学建模过程,深入分析了PID控制参数的优化策略与矢量控制装置的设计原理,并通过Simulink平台搭建完整的飞行控制系统模型,实现了对无人机姿态、位置的高精度控制。研究结合实际飞行需求,对控制系统的抗干扰能力、动态响应性能及运行稳定性进行了全面评估,通过仿真结果验证了所提出控制策略的有效性与可行性。此外,文章还探讨了该技术在无人机路径规划、协同控制以及复杂环境下的自主飞行任务中的广泛应用前景。; 适合人群:具备自动控制理论基础和Matlab/Simulink使用经验的高校学生、科研人员及从事无人机系统开发的工程技术人员。; 使用场景及目标:①掌握四旋翼无人机的动力学建模与飞控系统设计方法;②学习PID参数整定与矢量控制策略的实现技巧;③利用Simulink进行控制系统仿真与性能分析,提升对非线性、多变量系统控制的理解与实践能力。; 阅读建议:建议读者结合文中提供的仿真模型逐步操作,重点关注控制模块的搭建逻辑与参数设置细节,同时可延伸学习现代控制理论如LQR、MPC等先进算法在无人机控制中的应用,以深化对控制系统优化的认知。
内容概要:本文系统研究了基于预测模型嵌入的自适应转速观测方法,重点剖析其在零速带载条件下的可观测性增强机理,并依托Simulink平台完成仿真实现。文章深入探讨永磁同步电机(PMSM)无位置传感器控制中的核心技术难题,尤其聚焦于低速与零速工况下转速及转子位置观测所面临的稳定性差、精度低等挑战,提出了一种融合预测模型与自适应调节机制的新型观测器架构。该方法通过引入模型预测控制(MPC)与模型参考自适应系统(MRAS)的协同工作机制,有效提升了观测器在全速域范围内的动态响应性能与系统鲁棒性,特别增强了零速启动及带载运行时的状态收敛能力。研究还构建了完整的电机控制与观测一体化Simulink仿真模型,为高性能电机驱动系统的算法设计与工程优化提供了坚实的理论依据与实践验证平台。; 适合人群:具备自动控制理论、电机驱动或电力电子技术背景,熟练掌握Matlab/Simulink仿真工具,从事电气工程、自动化控制、新能源汽车电驱系统或工业伺服系统研发工作的工程师与高年级研究生。; 使用场景及目标:①深入理解永磁同步电机无感控制中自适应转速观测器的设计原理与实现细节;②掌握基于Simulink的电机控制系统建模、仿真与调试方法;③研究并解决零速带载条件下系统可观测性弱、状态估计难以收敛的关键技术问题;④为高性能伺服驱动、电动汽车电驱系统等实际应用场景提供先进观测算法的设计思路与优化方案。; 阅读建议:建议读者结合提供的Simulink模型进行同步操作与参数调试,重点关注观测器结构设计、自适应律构建、参数整定流程及不同工况下的仿真结果对比分析,深入理解预测模型与自适应机制融合所带来的性能提升机理。

93

社区成员

发帖
与我相关
我的任务

社区描述
Python程序设计作业
软件构建 高校 北京·丰台区
社区管理员
  • blackwall0321
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告
暂无公告

试试用AI创作助手写篇文章吧