

 2401_MU_SE_FZU

Alpha Sprint Essay 3
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
| Course for This Assignment | 2401_MU_SE_FZU |
| Team Name | NoFantasy |
| Assignment Requirements | Fifth Assignment——Alpha Sprint |
| Objectives of This Assignment | Alpha Sprint |
| Other References | NO reference |
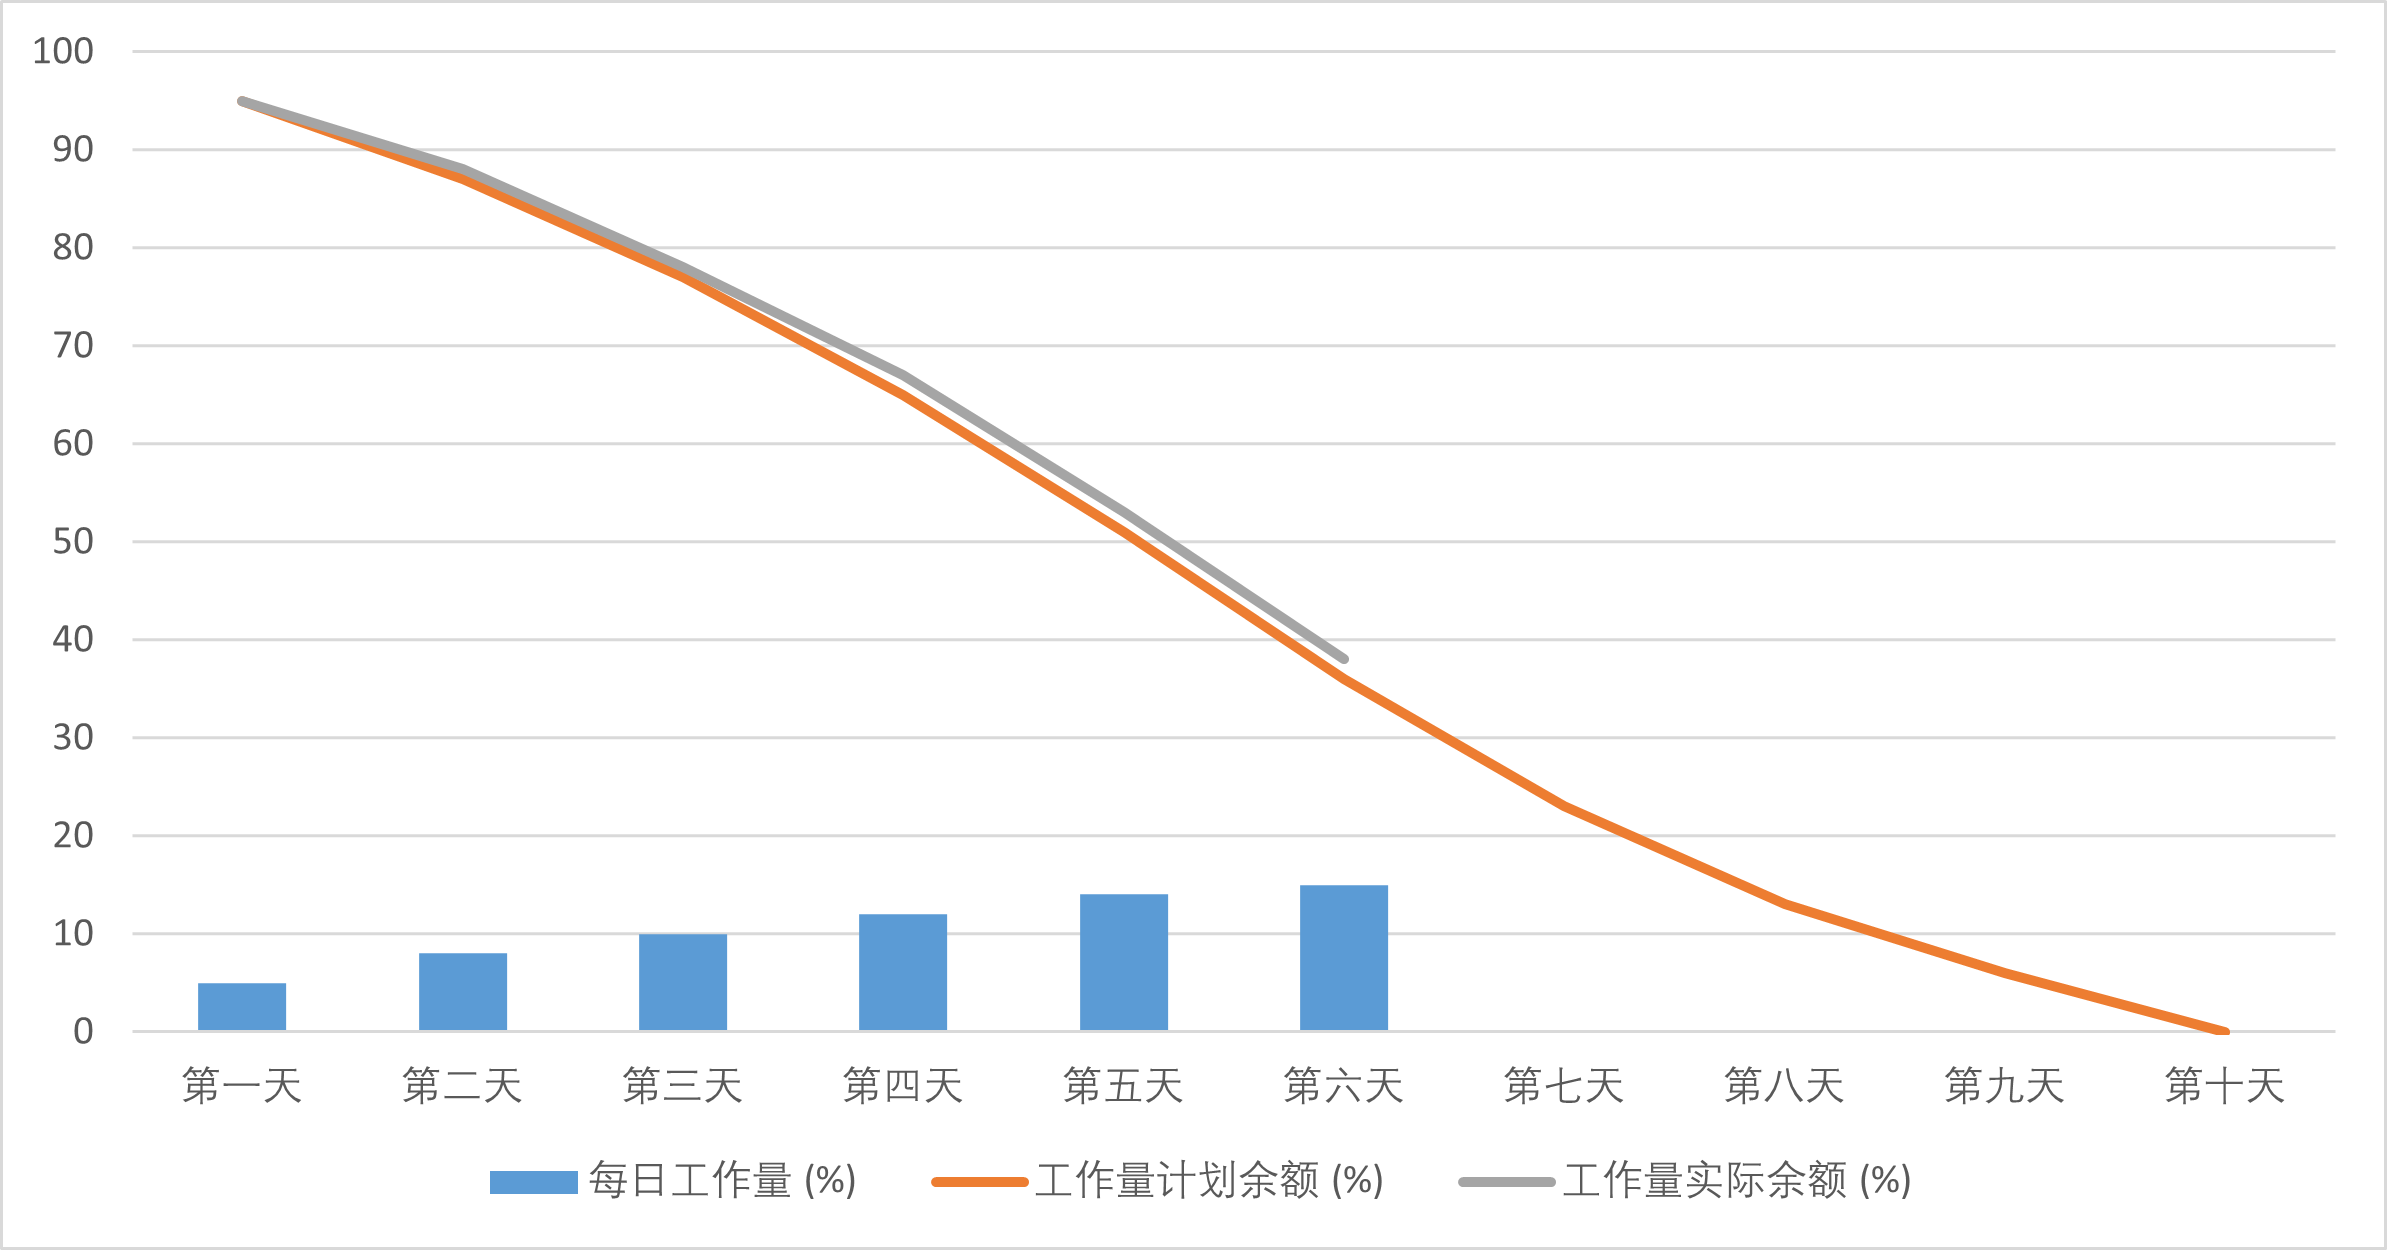
1. Burn Down Chart
2. Front-end
Aim: page routing. Implement the jump logic of sports detail page
Problem: None
After successful login, you can switch to the home page
The configuration of routes in page.json is related to the sequence
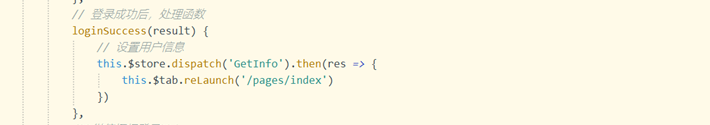
Home code as follows:
<view class="work-container">

    <!-- 轮播图 -->

    <uni-swiper-dot class="uni-swiper-dot-box" :info="data" :current="current" field="content">

      <swiper class="swiper-box" :current="swiperDotIndex" @change="changeSwiper">

        <swiper-item v-for="(item, index) in data" :key="index">

          <view class="swiper-item" @click="clickBannerItem(item)">

            <image :src="item.image" mode="aspectFill" :draggable="false" />

          </view>

        </swiper-item>

      </swiper>

    </uni-swiper-dot>

    <!-- 宫格组件 -->

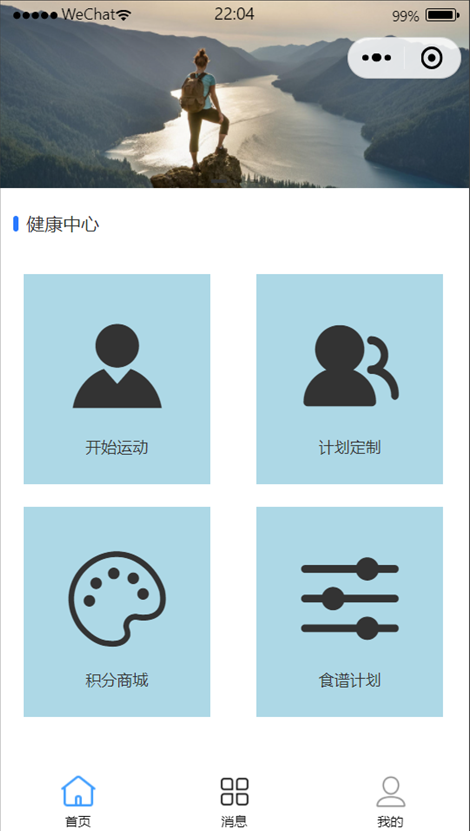
    <uni-section title="健康中心" type="line"></uni-section>

    <view class="grid-body">

      <uni-grid :column="2" :showBorder="false" @change="changeGrid">

        <uni-grid-item>

          <view class="grid-item-box">

            <uni-icons type="person-filled" size="100"></uni-icons>

            <text class="text">开始运动</text>

          </view>

        </uni-grid-item>

        <uni-grid-item>

          <view class="grid-item-box">

            <uni-icons type="staff-filled" size="100"></uni-icons>

            <text class="text">计划定制</text>

          </view>

        </uni-grid-item>

        <uni-grid-item>

          <view class="grid-item-box">

            <uni-icons type="color" size="100"></uni-icons>

            <text class="text">积分商城</text>

          </view>

        </uni-grid-item>

        <uni-grid-item>

          <view class="grid-item-box">

            <uni-icons type="settings-filled" size="100"></uni-icons>

            <text class="text">食谱计划</text>

          </view>

        </uni-grid-item>

      </uni-grid>

    </view>

  </view>
The effect is roughly as follows
3. Back-end
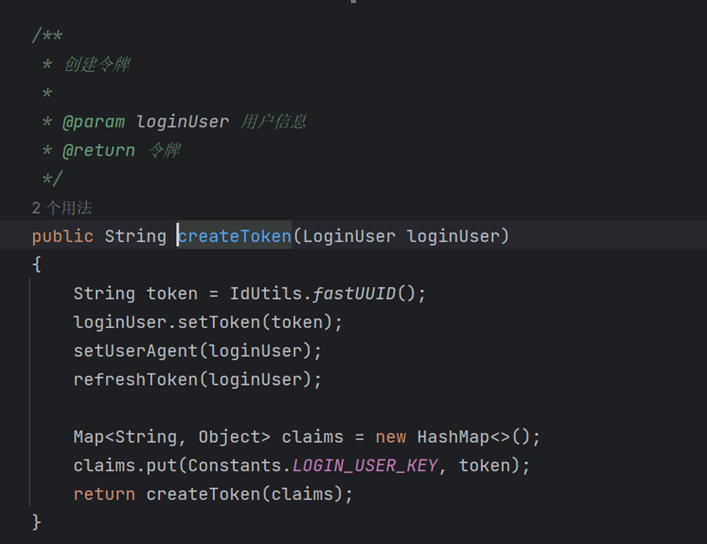
Aim: Back-end implementation of saving user information such as token after successful login
Problem: None
相关推荐
Day9&Day10------Alpha Sprint
【代码】Day9&Day10------Alpha Sprint。
基于线性车辆三自由度动力学+无迹卡尔曼滤波UKF估计模型(横摆角速度+质心侧偏角+车速)联合仿真
内容概要:通过构建基于线性车辆三自由度动力学模型与无迹卡尔曼滤波(UKF)的联合仿真系统,实现对车辆关键状态参数的高精度估计,重点包括横摆角速度、质心侧偏角和车速。该方法利用车辆动力学模型描述其横向、纵向及横摆运动行为,结合UKF这一适用于非线性系统的先进状态估计算法,有效处理传感器噪声和模型不确定性,从而在缺乏直接测量手段的情况下,实现对难以获取状态量的可靠估计。整个仿真框架通常在MATLAB/Simulink环境中搭建,能够模拟真实驾驶工况,验证算法的有效性和鲁棒性,为车辆稳定性控制、自动驾驶感知与决策等高级功能提供重要的状态信息支撑。; 适合人群:具备车辆动力学、现代控制理论和MATLAB/Simulink仿真基础,从事汽车工程、自动驾驶或状态估计相关研究的研发人员与研究生。; 使用场景及目标:① 深入理解并掌握非线性系统状态估计的核心方法,特别是UKF的原理与实现;② 学习如何将理论化的车辆动力学模型转化为可用于仿真的模块;③ 实践并验证车辆关键状态(如质心侧偏角)的间接估计技术,服务于车辆动态控制系统的设计与测试。; 阅读建议:此资源以开发仿真模型为核心,不仅关注代码和模型的实现,更强调对车辆动力学机理和滤波算法设计思路的理解。学习者应结合理论知识,动手搭建并调试仿真模型,通过改变工况和参数来观察估计效果,从而深刻领会系统辨识与状态估计在实际工程中的应用价值。
基于PID控制的ABS汽车防抱死制动系统、车轮滑移率+最优滑移率Carsim和Simulink联合仿真(带参考文献)
内容概要:本文档主要围绕基于PID控制的汽车防抱死制动系统(ABS)开展研究,重点聚焦于车轮滑移率与最优滑移率的精确控制。通过Carsim与Simulink联合仿真平台,构建整车动力学模型与ABS控制器,利用PID算法实时调节制动压力,使实际滑移率逼近理论最优值,从而最大化轮胎与路面间的纵向附着力并保障横向稳定性,有效提升紧急制动工况下的制动效能与操控安全性。研究涵盖了从车辆建模、滑移率特性分析、PID控制器设计到联合仿真验证的全过程,并提供了完整的仿真模型、MATLAB/Simulink代码及参考文献,为相关领域的科研与工程实践提供了详实的技术参考。; 适合人群:具备车辆工程、自动化或控制理论基础知识,从事汽车电控系统开发、自动驾驶或车辆动力学仿真的研究生、工程师及科研人员。; 使用场景及目标:① 实现ABS系统的核心控制逻辑,掌握滑移率控制的关键技术;② 学习Carsim与Simulink联合仿真的搭建方法,进行车辆动力学与控制算法的协同仿真;③ 基于PID控制策略优化制动性能,完成相关学术研究或工程项目。; 阅读建议:在学习过程中,应结合所提供的完整仿真模型和代码,深入理解车辆动力学与ABS控制的交互机制,重点分析不同路面附着系数下最优滑移率的设定及PID参数的整定过程,以达到最佳的仿真效果和理论认知。
R语言SCINature绘图模板SCI科研绘图-雷达图
R语言SCINature绘图模板SCI科研绘图--雷达图
JESD82-543 DDR5MRCD03 Multiplexed Rank Registering Clock Driver.rar
JESD82-543 DDR5MRCD03 Multiplexed Rank Registering Clock Driver.rar




