

 单片机/工控

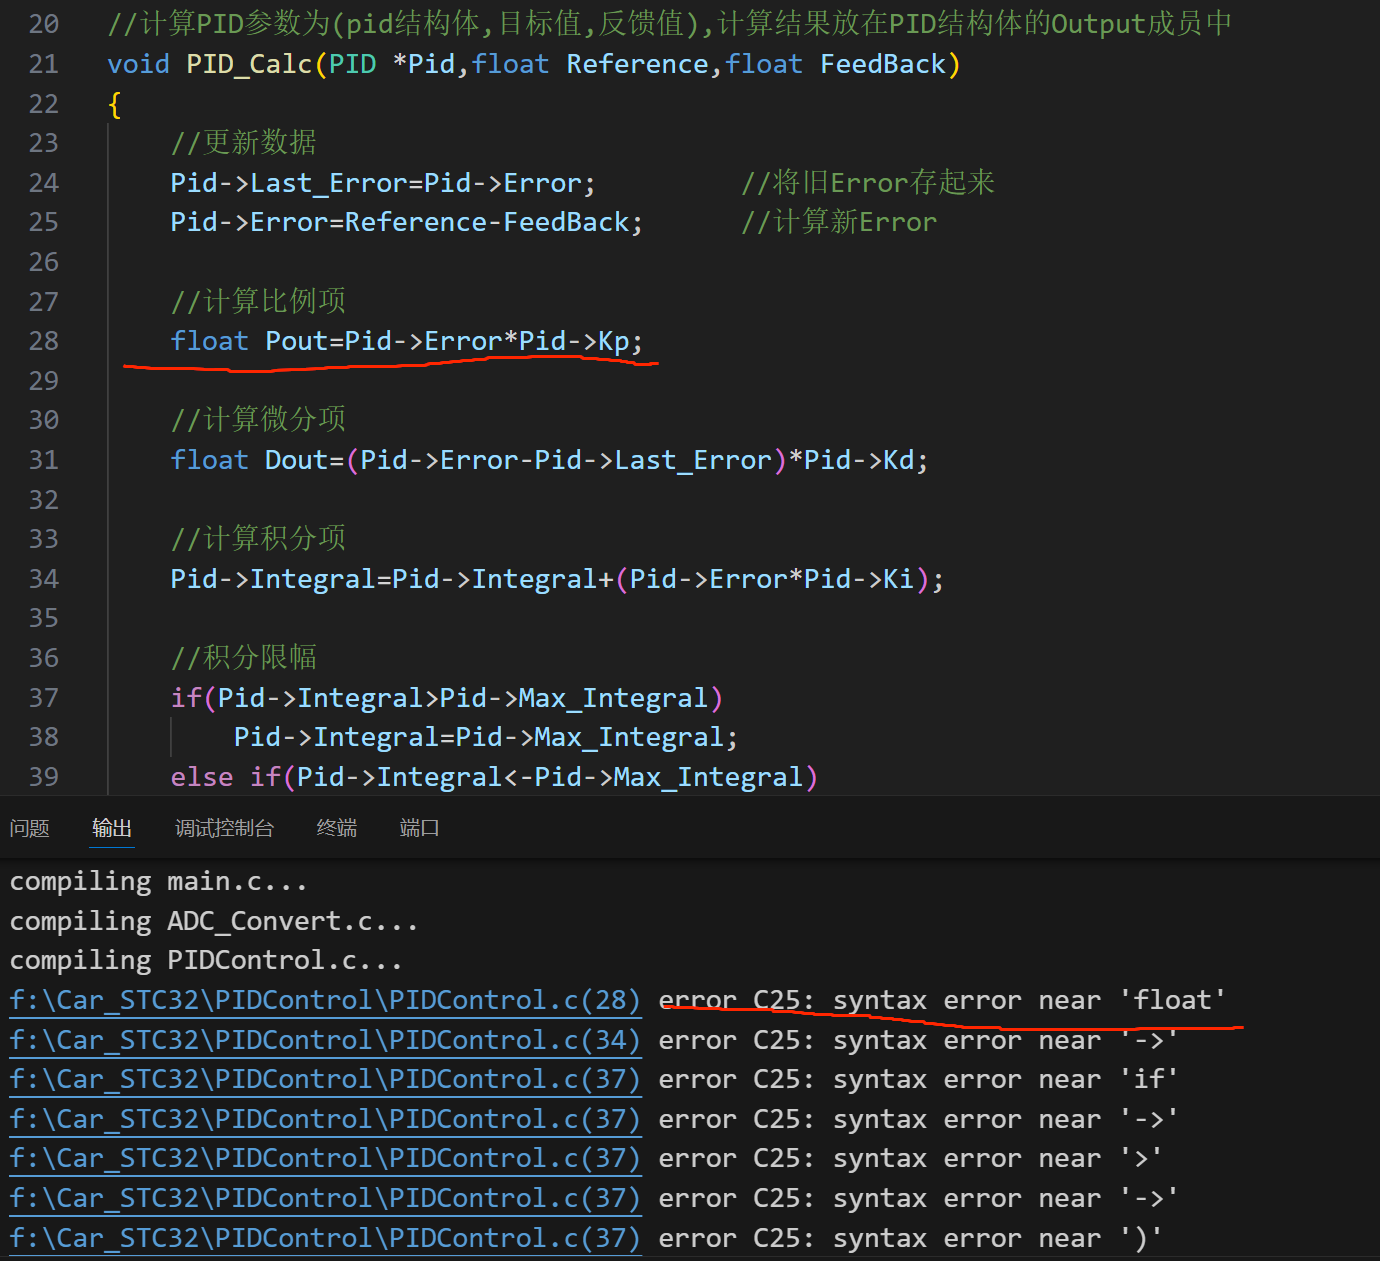
写PID串级算法时遇到的报错,问一下大佬们怎么解决,或者报错的问题在哪?
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
...全文
相关推荐
基于STM32的串级pid循迹小车源代码
基于STM32的串级pid循迹小车源代码
四旋翼PID与LQR串级控制Simulink仿真详解
PID控制器和LQR控制器是飞控系统中两类基础且互补的控制策略:PID凭借强鲁棒性适用于姿态环等非线性环节,LQR则依托状态反馈与最优性保障位置环的动态性能。其核心原理在于分层设计——PID处理角速度/角度闭环,LQR调控位置/速度状态向量,二者通过期望姿态角实现串级耦合。这种架构显著提升系统抗扰性与轨迹跟踪精度,广泛应用于无人机编队、自主降落及硬件在环(HIL)验证等工程场景。本文围绕四旋翼动力学建模、Simulink双slx文件协同机制及MATLAB初始化脚本实践,深入解析PID调参的频域切割法与LQR
飞控串级PID详解
飞控串级PID详解
matlab串级PID仿真_matlabsimulink_PID控制_
matlab中基于串级PID的simulink仿真,可直接调参使用,且增加了扰动模块。
matlab串级PID仿真模型-串级PID.rar
matlab串级PID仿真模型-串级PID.rar 可直接运行




