

 2501_CS_SE_FZU

小衣酱——Beta冲刺Day3
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
| 这个作业属于哪个课程 | 2501_CS_SE_FZU |
|---|---|
| 这个作业要求在哪里 | 团队作业——Beta冲刺 |
| 团队名称 | 小衣酱 |
| 这个作业的目标 | Beta冲刺Day3——SCRUM与PM报告 |
| 其他参考文献 | 无 |
目录
- 1.SCRUM部分
- 1.1站立式会议照片
- 1.2组员总结
- 102300403朱茜茜
- 102300404胡跃
- 102300312何鑫涛
- 102300406叶芷
- 102300412林晨宇
- 102300413林俊辉
- 102300414李庆聪
- 102300415张伟健
- 2.PM报告
- 2.1项目时间报告
- 2.2项目燃尽图
- 2.3任务总量变化表
- 2.4项目程序/模块的最新运行图片
- 2.4.1 用户端界面
- 2.4.2 管理端界面
1.SCRUM部分
1.1站立式会议照片
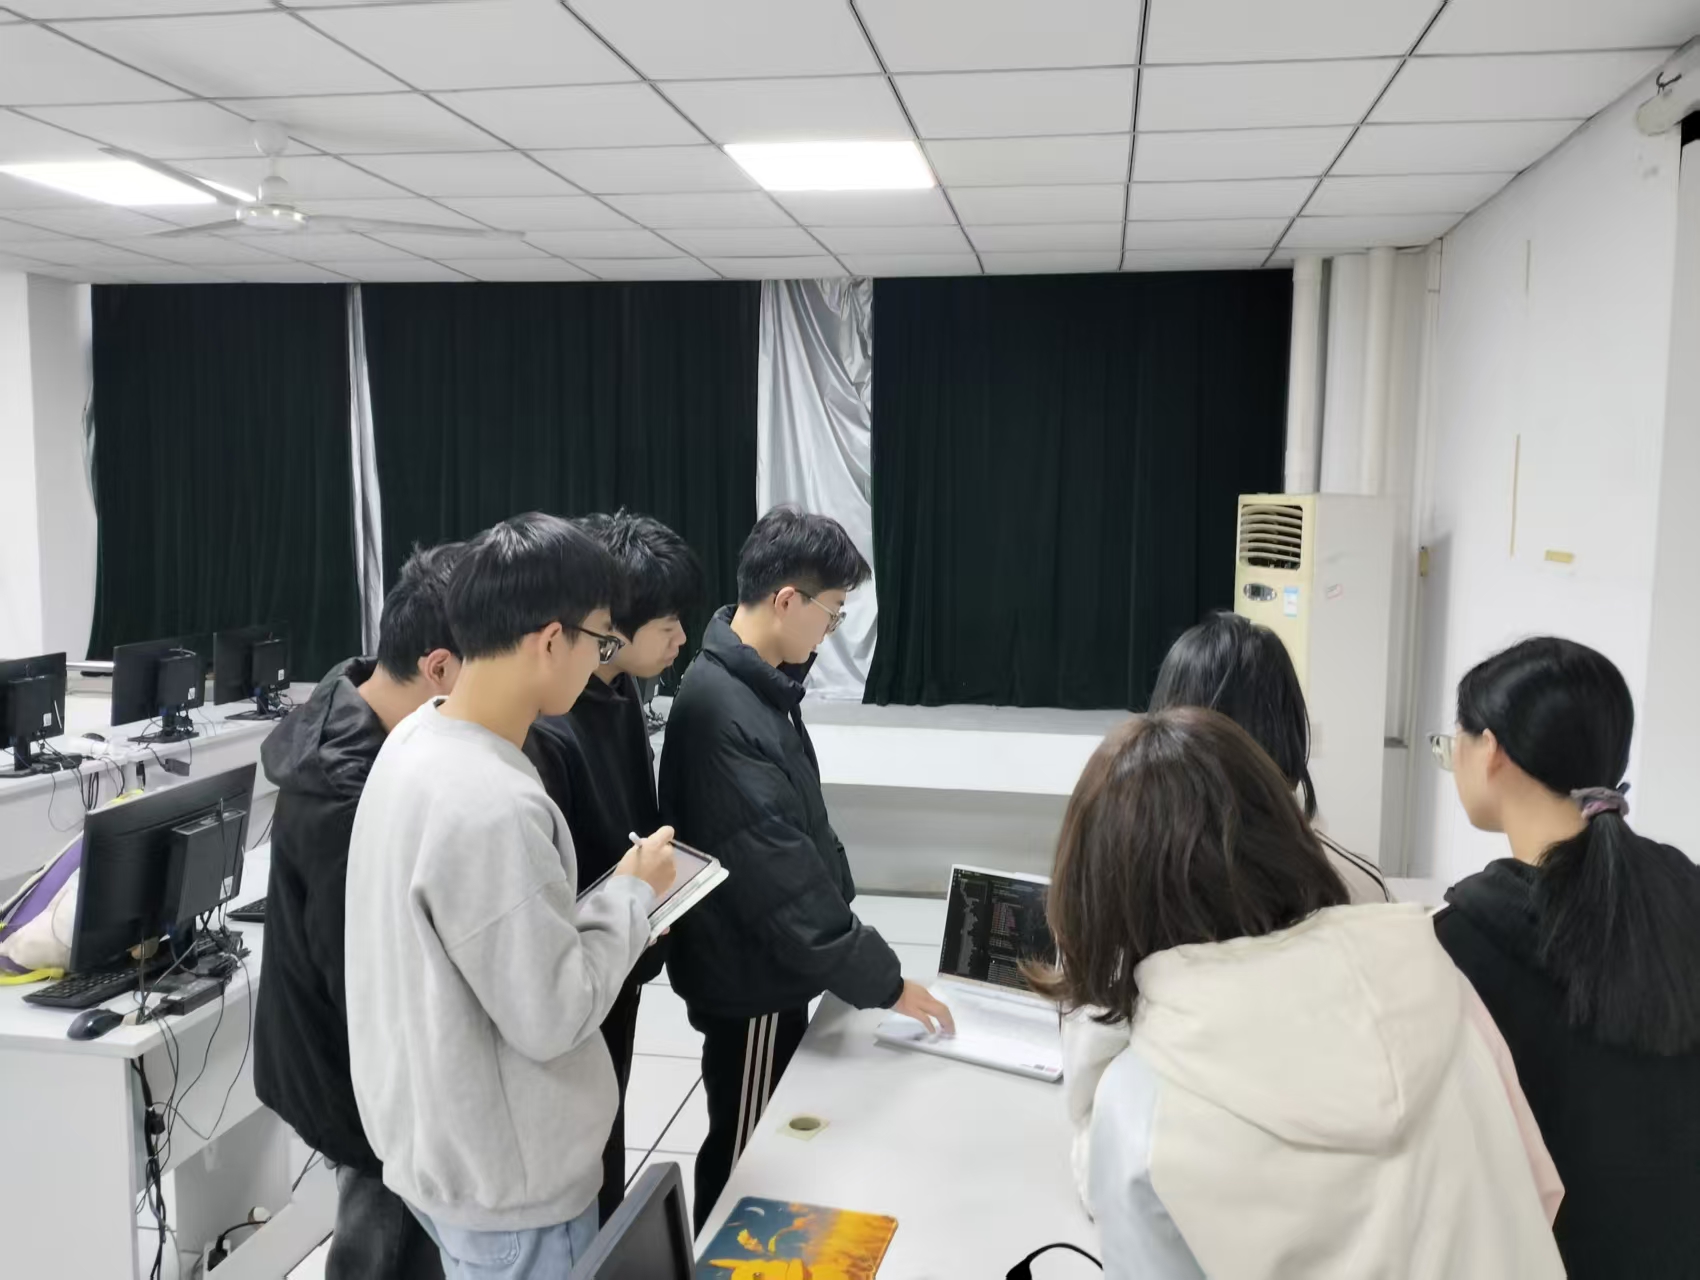
1.2组员总结
102300403朱茜茜
昨天站立式会议到现在的项目进展
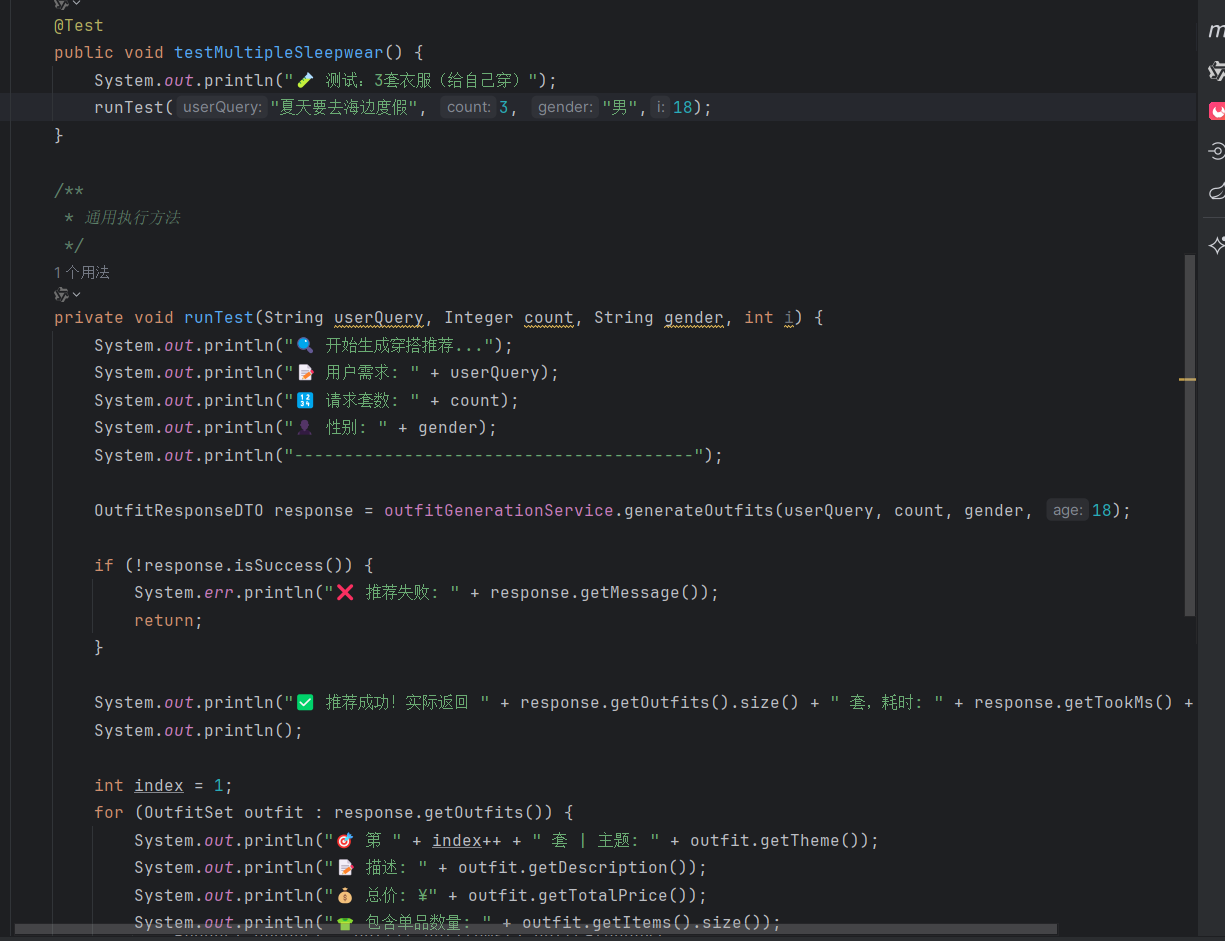
完成了前两日项目进展的初步汇总,整理了性能测试的基础数据。开始撰写项目概述部分。协助后端推荐模块测试。花费2小时,剩余时间9小时。
存在的问题/遇到的困难
测试数据需要进一步核实准确性,确保总结报告的可靠性
从现在到明天站立式会议的安排
核对测试数据,继续完善项目概述,开始撰写过程回顾部分。继续协助后端开发。
心得体会
数据准确性是总结报告的生命线,需要反复验证确保无误
102300404胡跃
昨天站立式会议到现在的项目进展
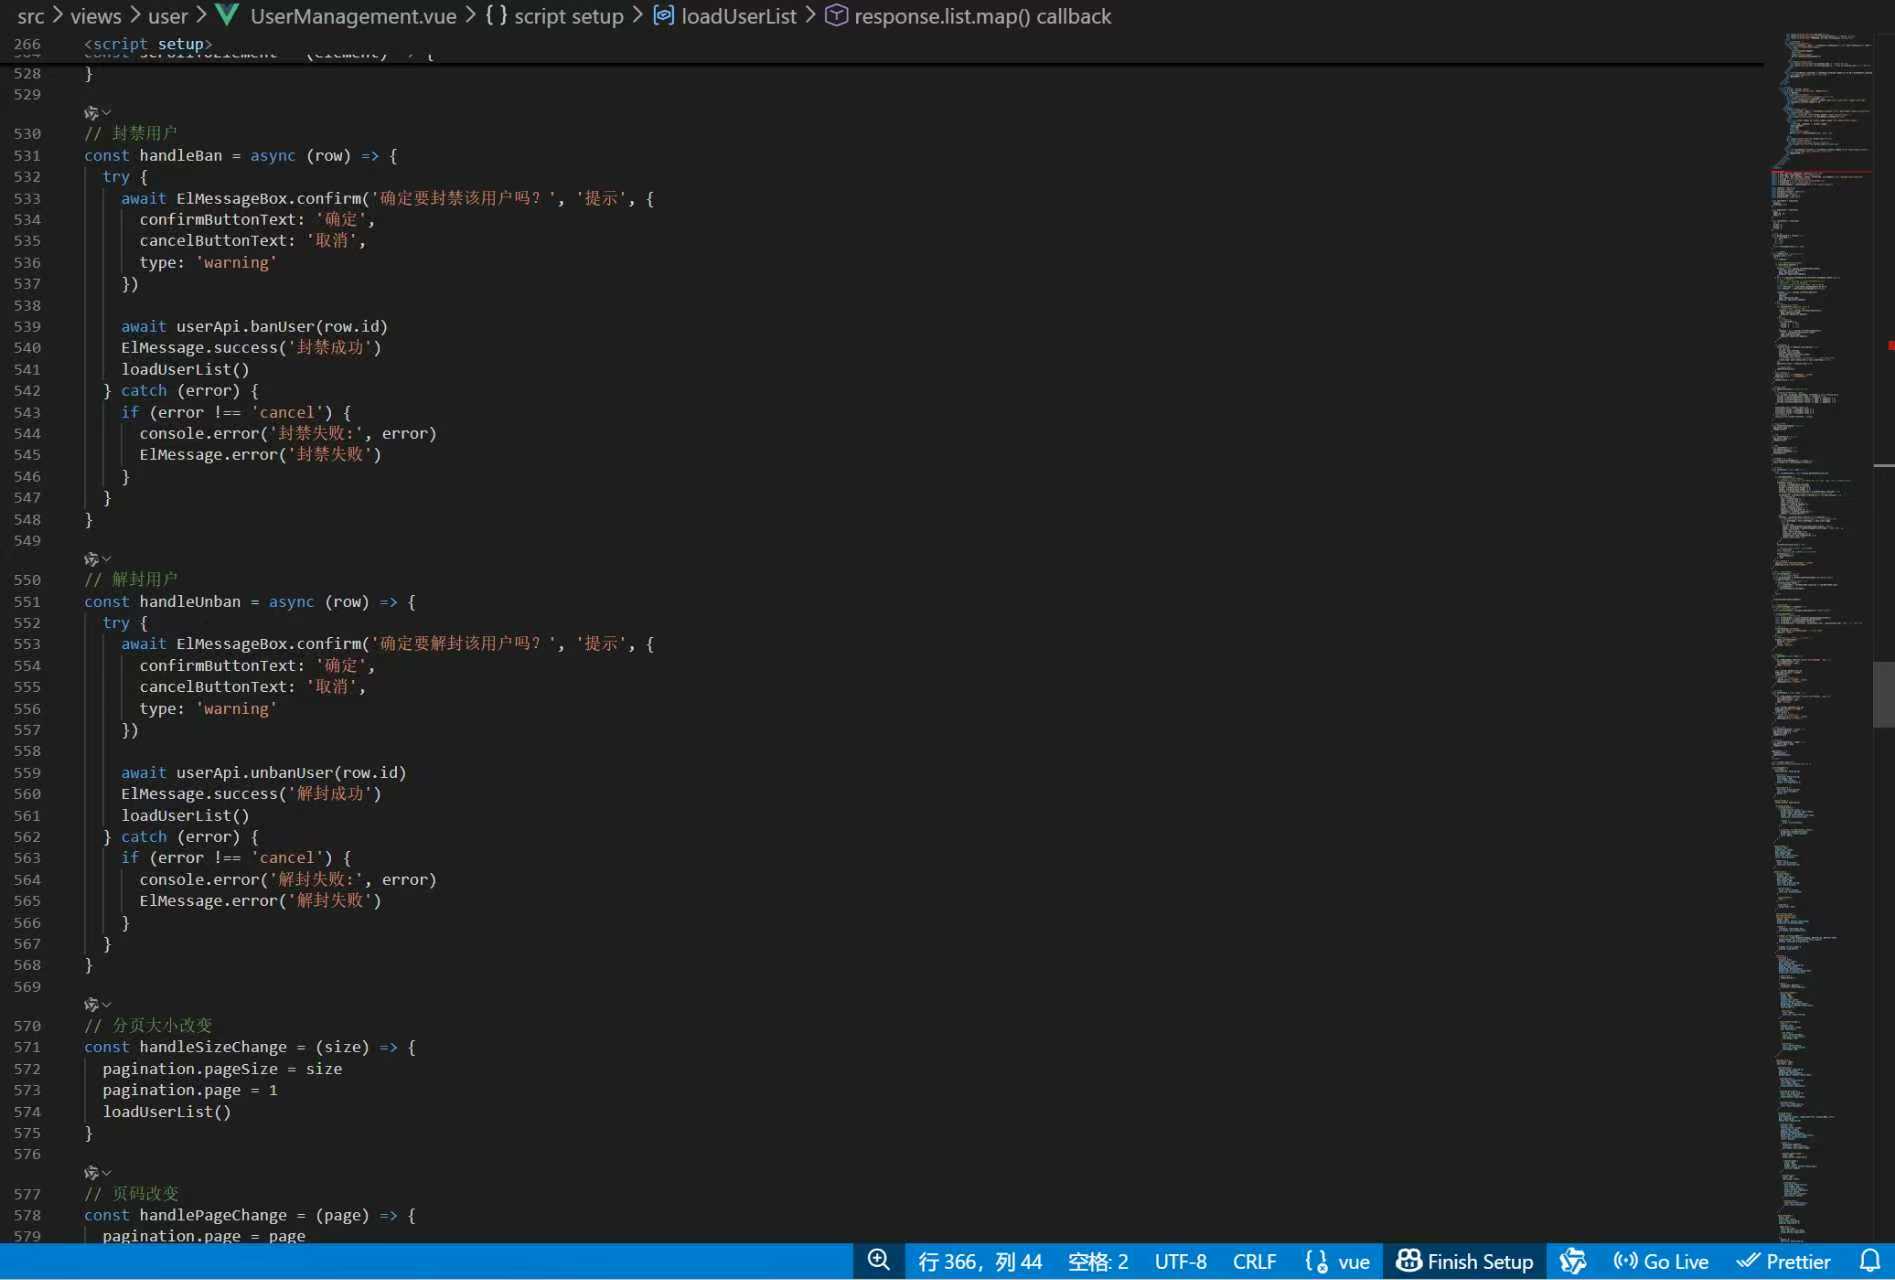
完成用户管理模块界面开发,实现角色权限的可视化配置。花费4小时,剩余时间7小时。
存在的问题/遇到的困难
权限管理功能需要与后端接口充分对接测试
从现在到明天站立式会议的安排
开始数据统计模块界面设计
心得体会
权限设计需要兼顾功能完整性和操作简便性,要站在管理员角度思考
102300312何鑫涛
昨天站立式会议到现在的项目进展
编写Day3冲刺随笔,花费1小时,剩余时间5小时
存在的问题/遇到的困难
部分成员进展更新不及时
从现在到明天站立式会议的安排
收集Day4的素材,完成Day4冲刺随笔编写
心得体会
及时跟进项目进展很重要
102300406叶芷
昨天站立式会议到现在的项目进展
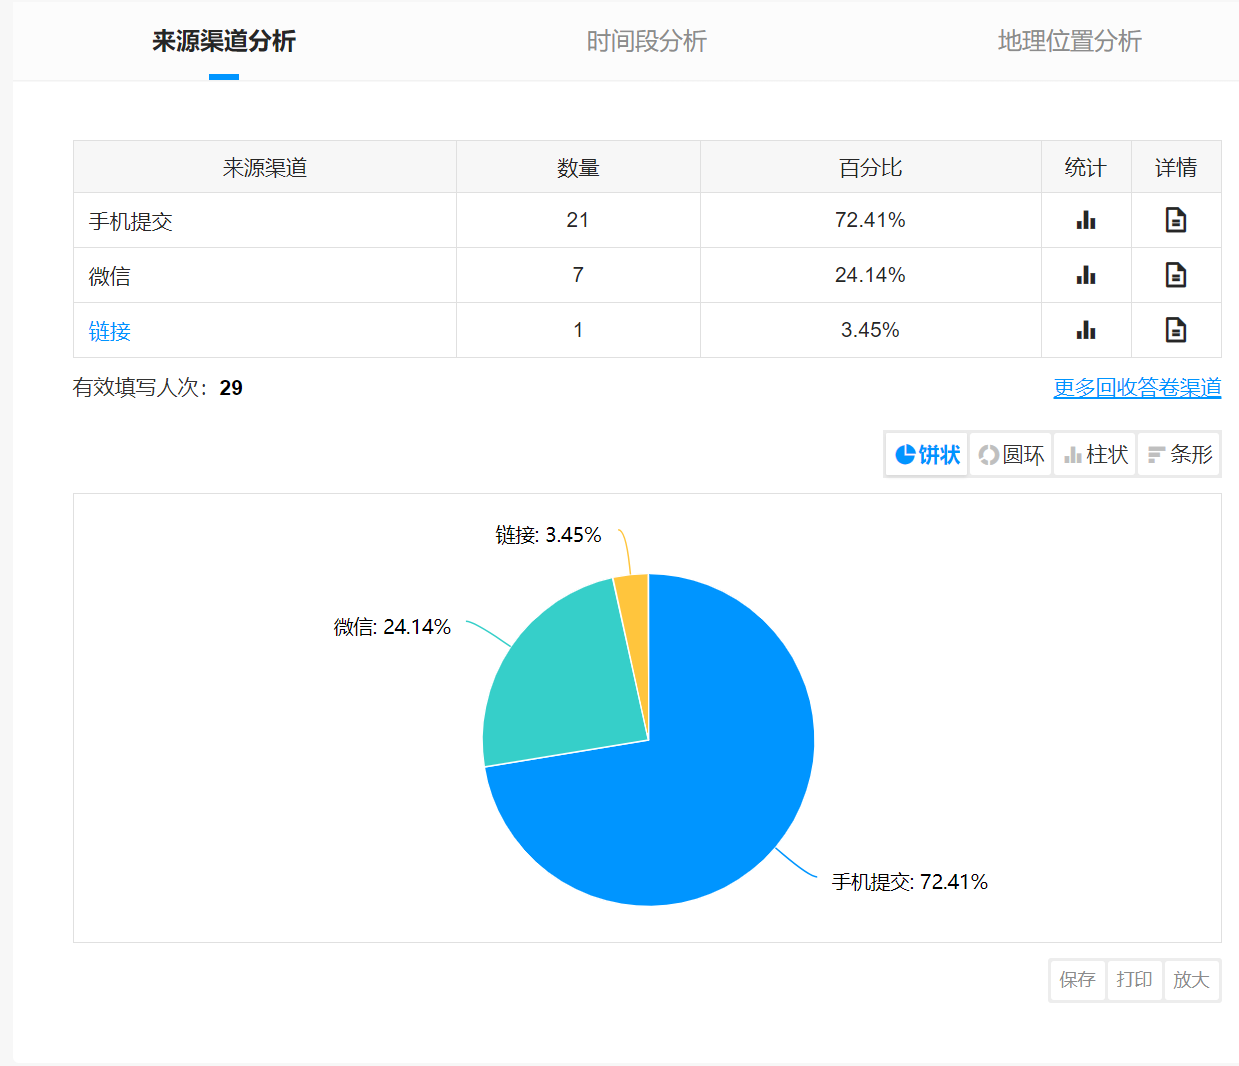
收集到29份用户反馈问卷,花费1小时,剩余时间7小时
存在的问题/遇到的困难
用户反馈样本量需要扩大
从现在到明天站立式会议的安排
分析用户反馈数据
心得体会
用户意见是产品改进的方向
102300412林晨宇
昨天站立式会议到现在的项目进展
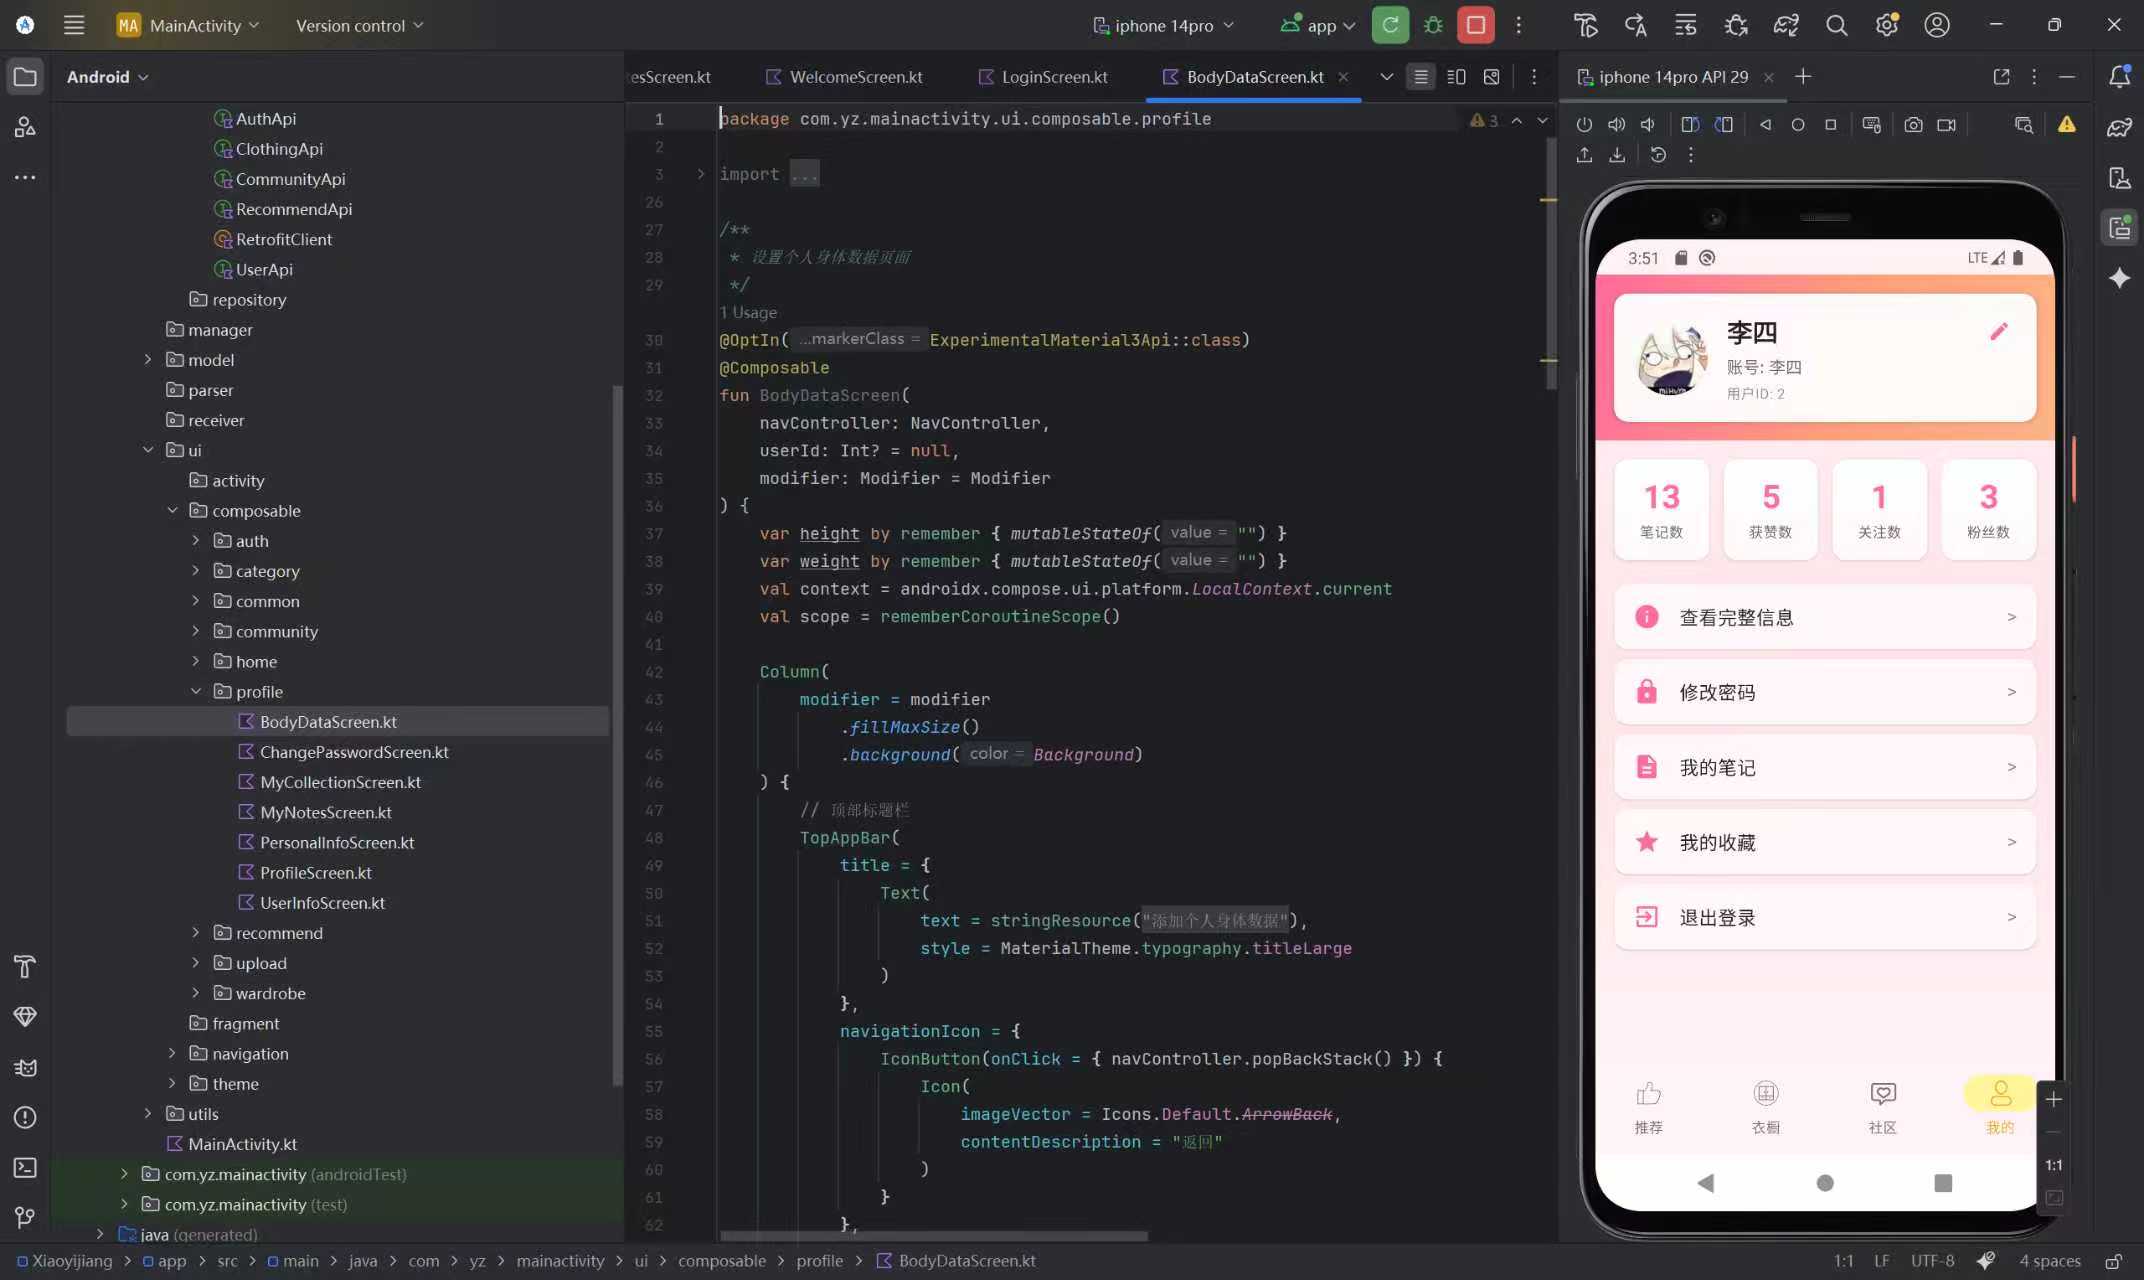
完成主要页面的兼容性优化,修复了部分机型显示问题。花费5小时,剩余时间10小时。
存在的问题/遇到的困难
交互动画在低配设备上仍有卡顿
从现在到明天站立式会议的安排
优化动画性能,开始准备PPT素材
心得体会
移动端开发要兼顾效果和性能的平衡
102300413林俊辉
昨天站立式会议到现在的项目进展
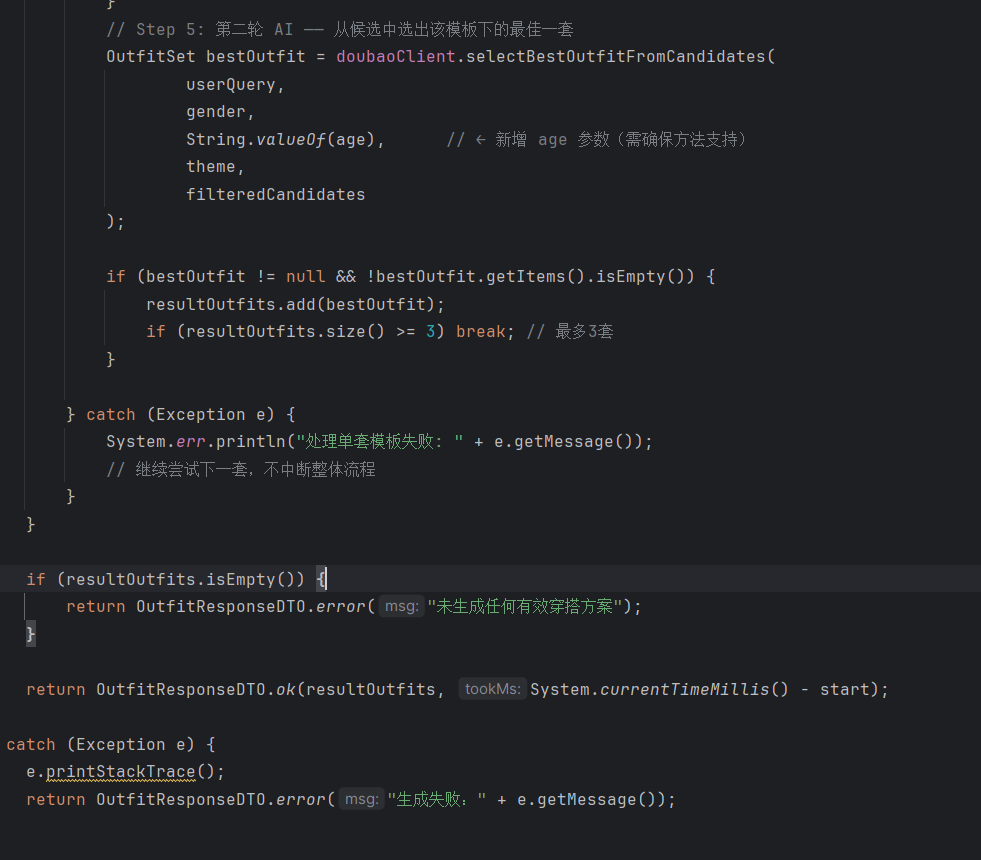
推荐算法响应时间优化到2秒内,花费5小时,剩余时间6小时
存在的问题/遇到的困难
缓存策略需要优化
从现在到明天站立式会议的安排
优化数据缓存机制
心得体会
缓存是性能优化的关键
102300414李庆聪
昨天站立式会议到现在的项目进展
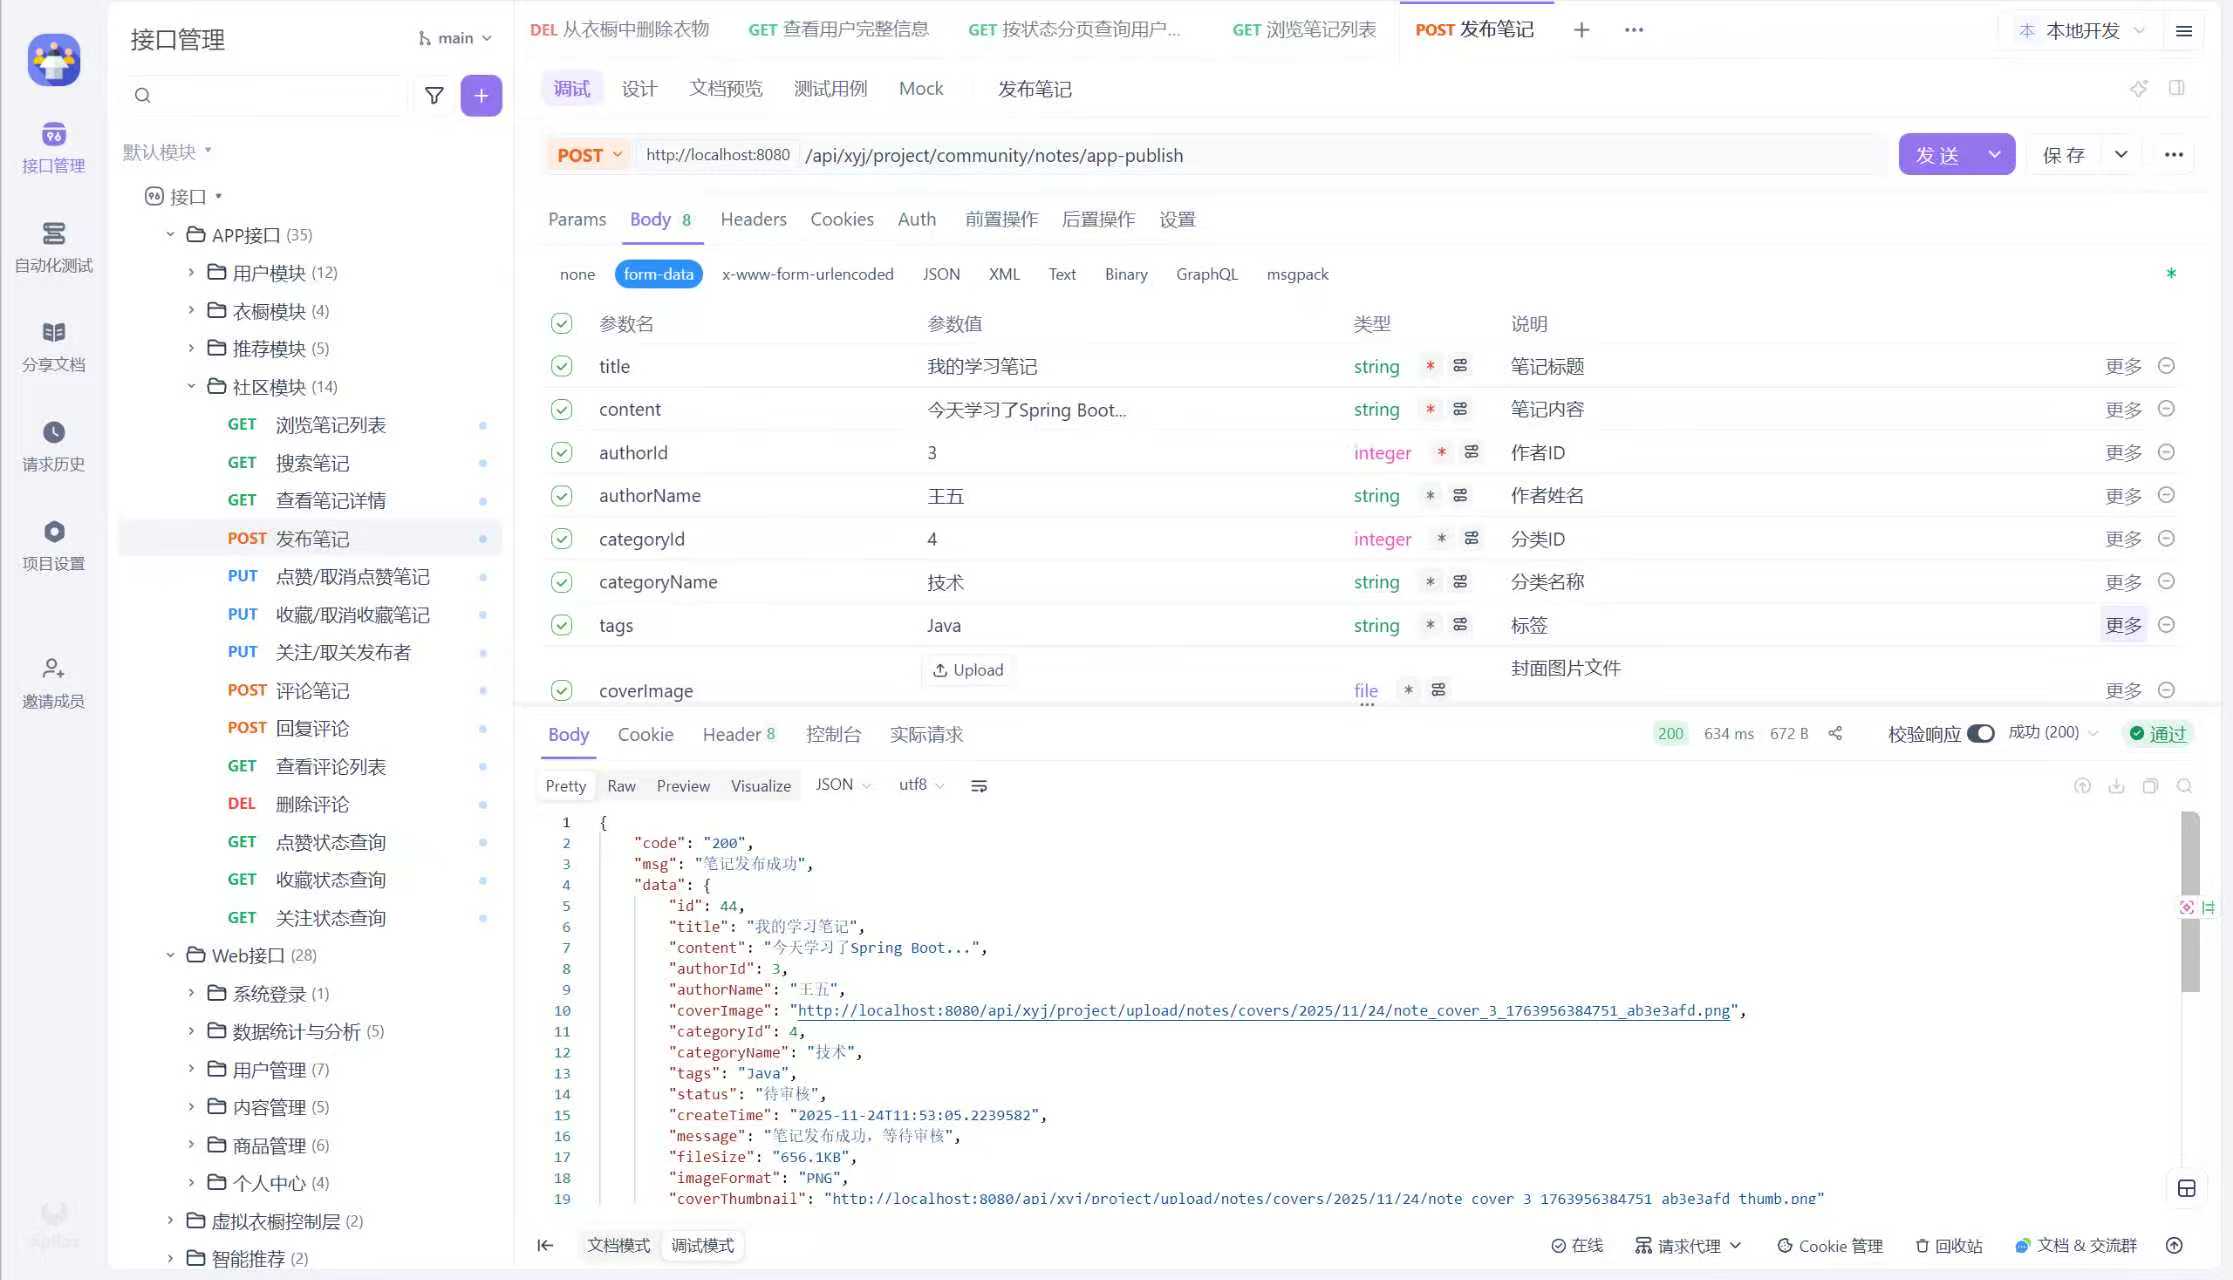
完成第一轮系统测试,发现5个bug,花费4小时,剩余时间7小时
存在的问题/遇到的困难
测试环境与生产环境差异
从现在到明天站立式会议的安排
进行第二轮回归测试
心得体会
测试要模拟真实使用场景
102300415张伟健
站立式会议至今的项目进展
完成数据库查询优化,接口响应时间提升40%,花费3小时,剩余时间8小时
存在的问题/遇到的困难
高并发场景下的性能问题
从现在到明天站立式会议的安排
进行压力测试和性能调优
心得体会
系统稳定性需要充分测试
2.PM报告
2.1项目时间报告
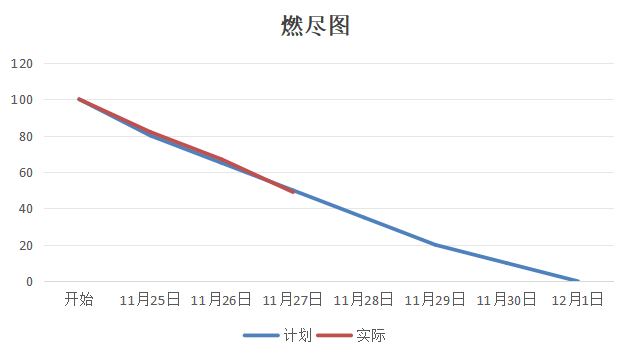
| 所有工作的预期时间(min) | 已完成工作花费的时间(min) | 剩余工作的预期时间(min) |
|---|---|---|
| 2100 | 819 | 1281 |
2.2项目燃尽图
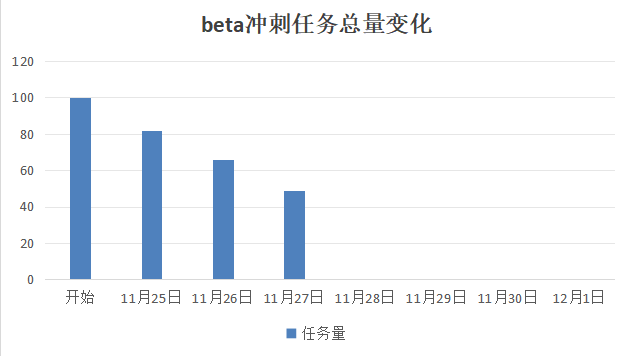
2.3任务总量变化表
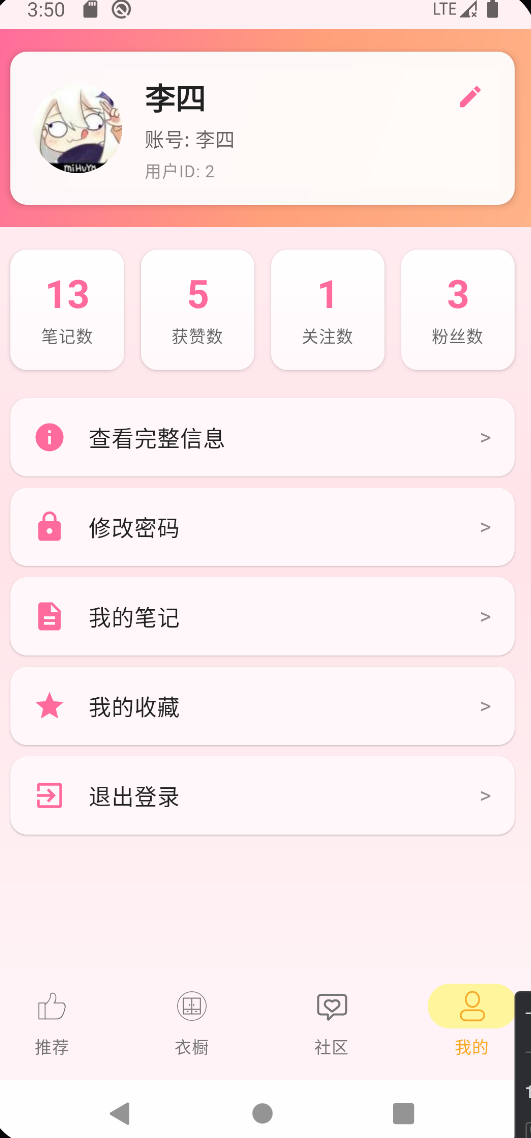
2.4项目程序/模块的最新运行图片
2.4.1 用户端界面
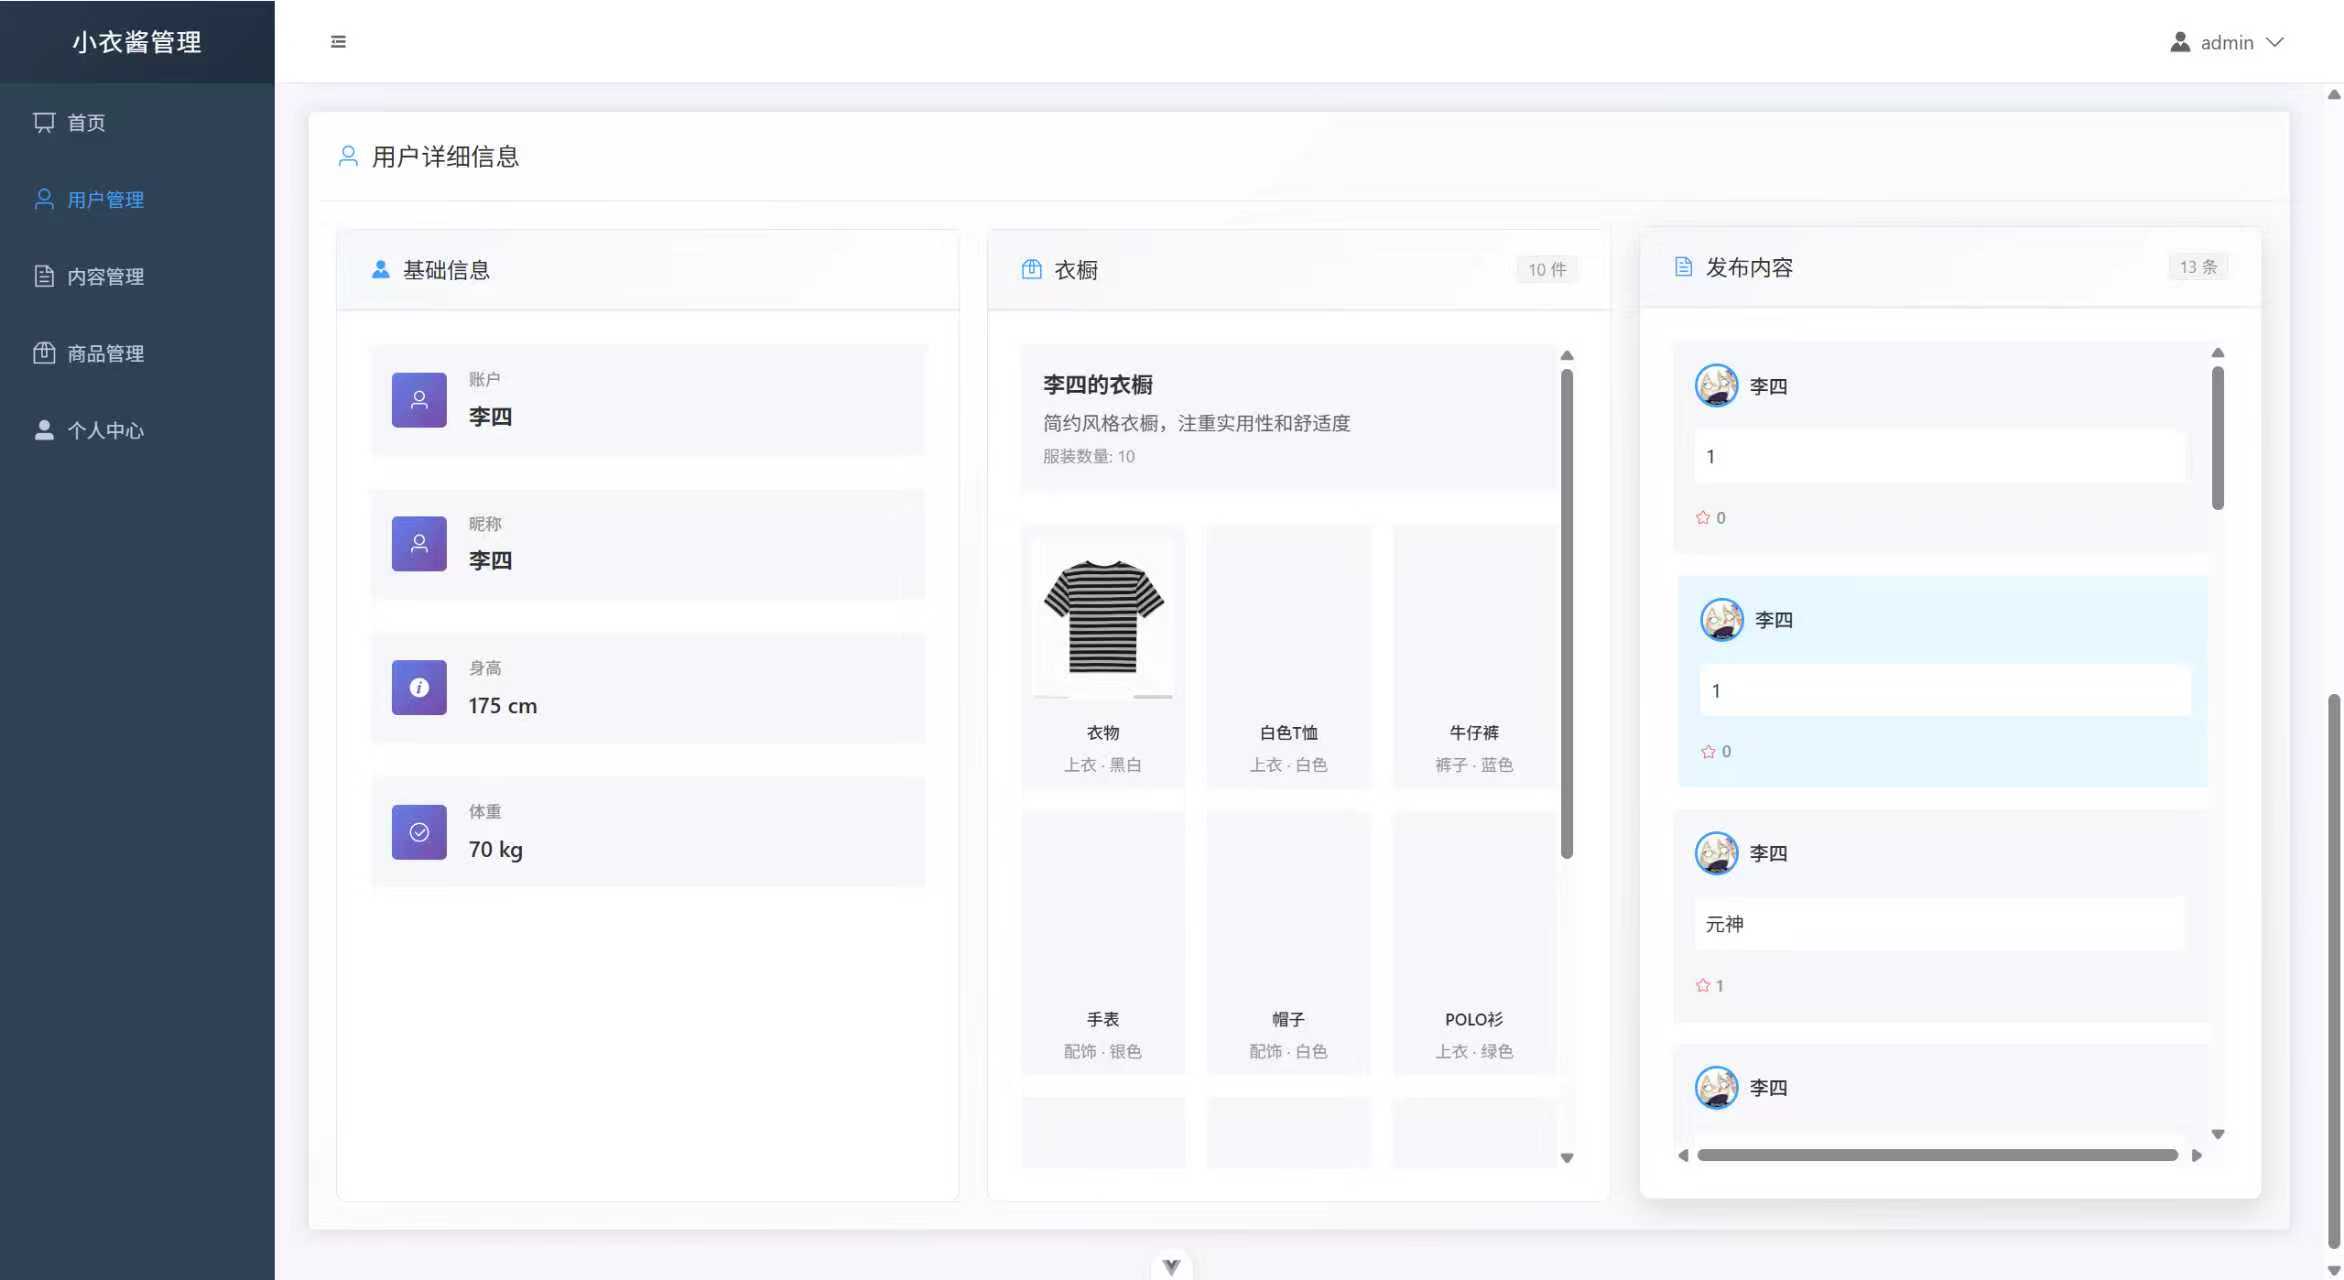
2.4.2 管理端界面
相关推荐
idea2025-free.zip
idea2025-free.zip
机械三维3D设计图-高炉开铁口钻钎机构系统设计.zip
机械三维3D设计图-高炉开铁口钻钎机构系统设计.zip
机械三维3D设计图-自动下落吹钉振动盘.zip
机械三维3D设计图-自动下落吹钉振动盘.zip
基于一致性理论的三机并联独立微网二次控制模型研究(Simulink仿真实现)
内容概要:本文针对三机并联独立微网系统,研究了基于一致性理论的二次控制模型,旨在解决传统一次控制中存在的电压与频率偏差问题,实现微网中多个分布式电源间的协同自治运行。通过引入一致性算法,设计了分布式二次控制策略,能够在无需中央控制器的情况下,实现各分布式单元间的信息交互与状态同步,有效恢复系统电压和频率至额定值,提升微网孤岛运行模式下的电能质量和动态稳定性。研究基于Matlab/Simulink平台构建了完整的三机并联微网仿真模型,详细阐述了控制器架构设计、一致性协议构建及关键参数整定方法,并通过仿真实验验证了所提控制策略在负载突变、机组投切等工况下的有效性、鲁棒性与优越的动态响应性能。该成果为独立微网的分布式协同控制提供了切实可行的技术方案和理论依据。; 适合人群:具备电力系统、电气工程及其自动化、新能源科学与工程等相关专业背景的科研人员与工程技术人员,熟悉MATLAB/Simulink仿真工具,尤其适合从事微电网控制、分布式能源协调优化、智能电网等方向的研究学者与研究生。; 使用场景及目标:① 学习并掌握基于一致性理论的分布式协同控制原理及其在微网二次控制中的具体应用;② 深入理解多智能体系统在电力系统中的建模与仿真方法;③ 为独立微网、海岛微网、偏远地区供电系统等无主站场景下的稳定运行提供控制策略设计参考与仿真验证案例。; 阅读建议:建议读者结合微网基础知识与控制理论进行学习,重点关注一致性协议的数学建模与Simulink模块化实现过程,通过修改仿真参数、测试不同通信拓扑等方式深入理解控制效果的影响因素,并可进一步将该思想拓展至更复杂的多能微网系统研究中。
国央企创新负责人如何高效配置内部创新资源与外部转化平台?.docx
科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。




