

 2501_CS_SE_FZU

小衣酱——Beta冲刺Day5
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
| 这个作业属于哪个课程 | 2501_CS_SE_FZU |
|---|---|
| 这个作业要求在哪里 | 团队作业——Beta冲刺 |
| 团队名称 | 小衣酱 |
| 这个作业的目标 | Beta冲刺Day5——SCRUM与PM报告 |
| 其他参考文献 | 无 |
目录
- 1.SCRUM部分
- 1.1站立式会议照片
- 1.2组员总结
- 102300403朱茜茜
- 102300404胡跃
- 102300312何鑫涛
- 102300406叶芷
- 102300412林晨宇
- 102300413林俊辉
- 102300414李庆聪
- 102300415张伟健
- 2.PM报告
- 2.1项目时间报告
- 2.2项目燃尽图
- 2.3任务总量变化表
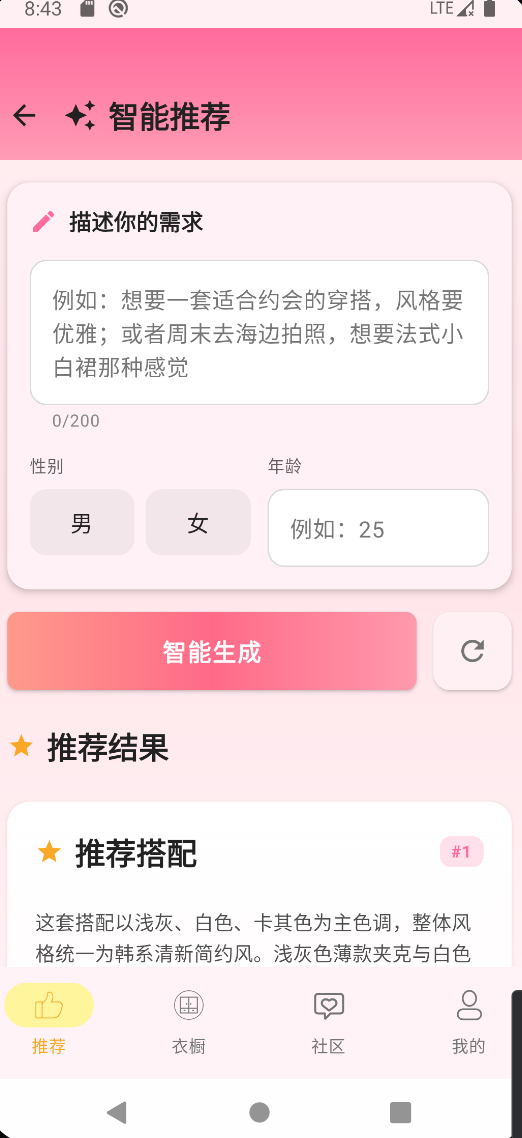
- 2.4项目程序/模块的最新运行图片
- 2.4.1 每日推荐界面
- 2.4.2 智能推荐界面
1.SCRUM部分
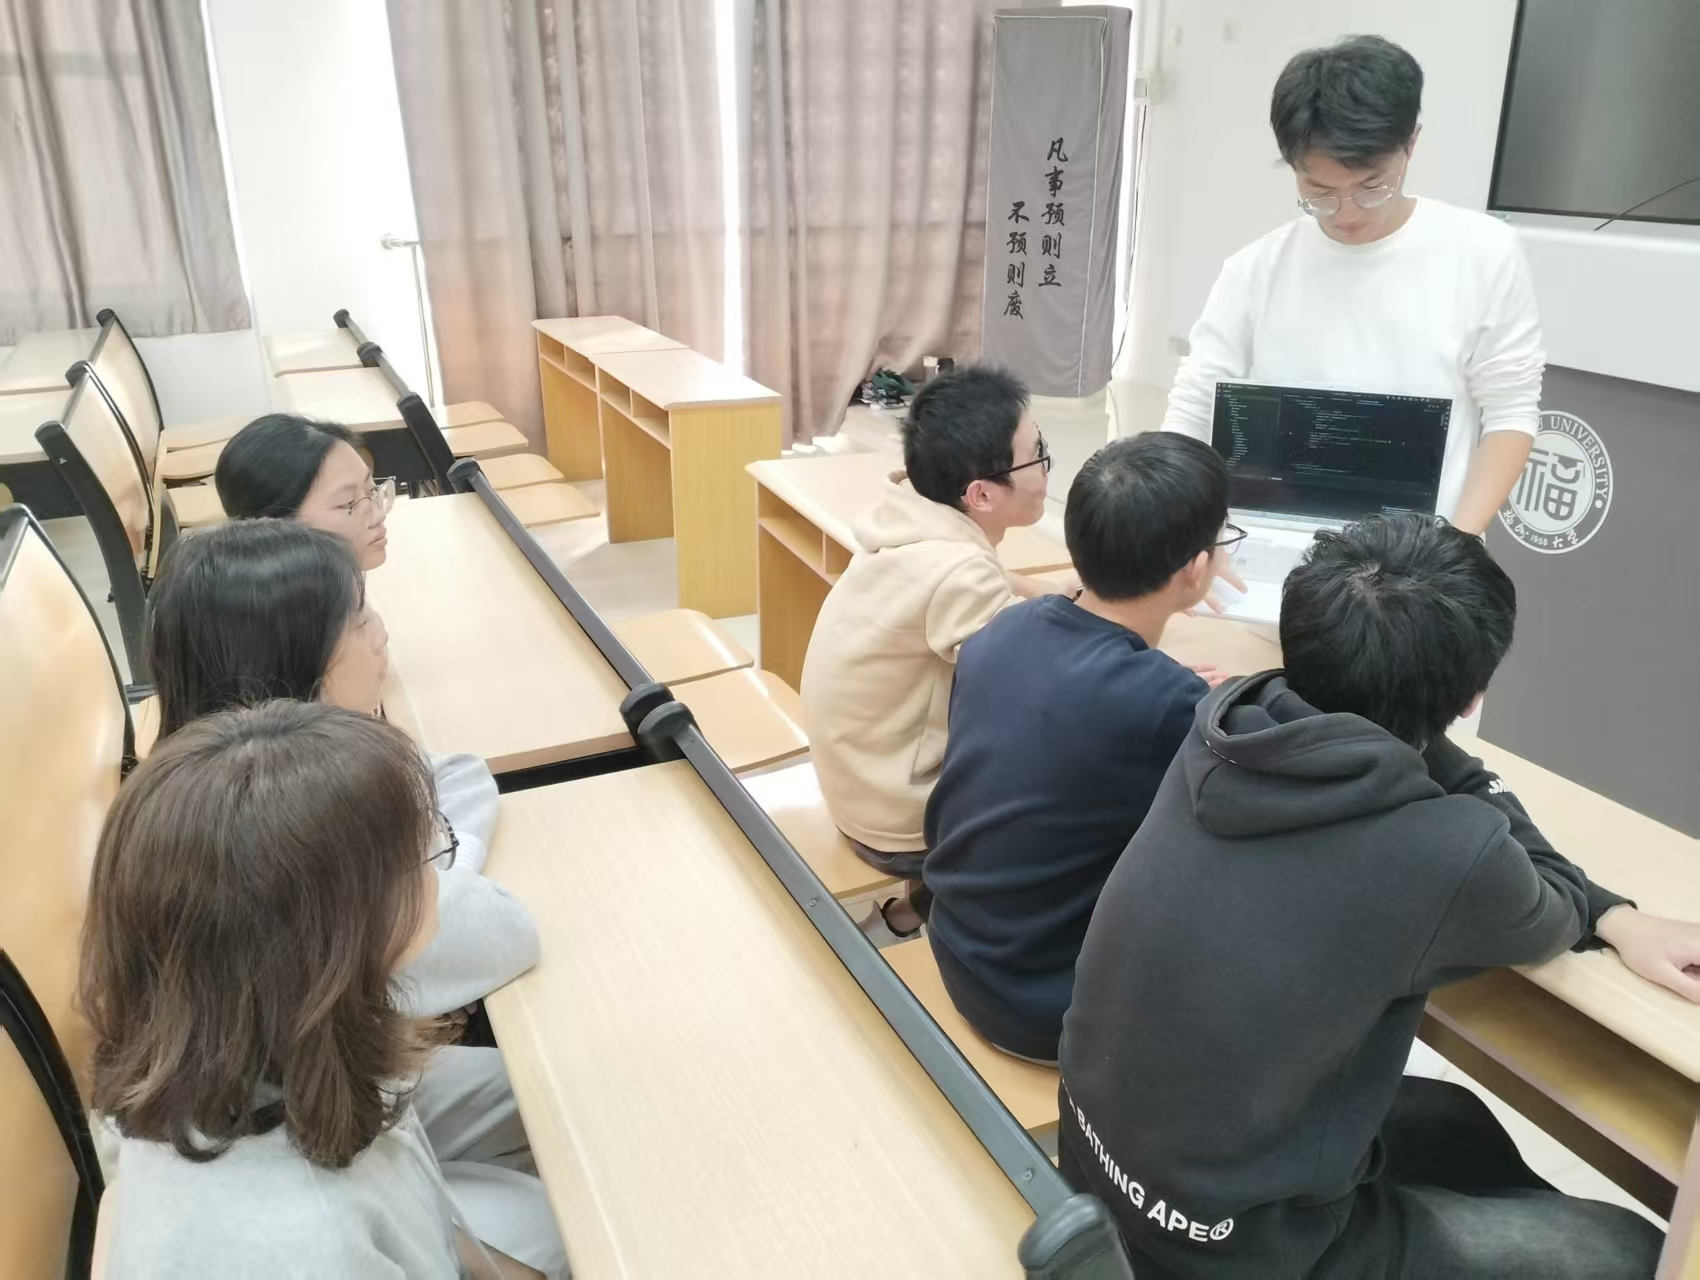
1.1站立式会议照片
1.2组员总结
102300403朱茜茜
昨天站立式会议到现在的项目进展
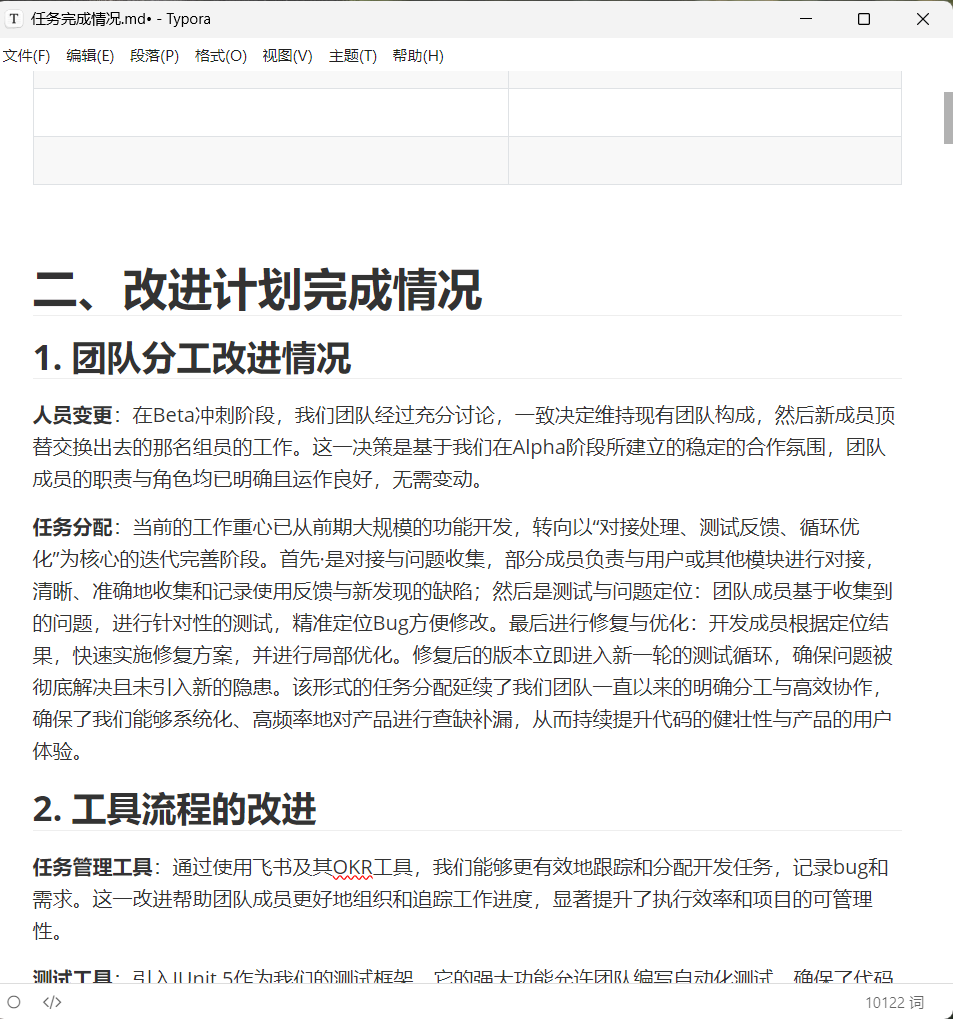
完成了成果展示部分,整理了性能优化、测试通过率等关键指标。开始整合改进计划以及各成员的心得体会。花费3小时,剩余时间3小时。
存在的问题/遇到的困难
需要确保各模块成果的平衡呈现,避免重点偏移。
从现在到明天站立式会议的安排
完成反思与总结部分,进行初稿的整体审阅
心得体会
一份好的总结报告应该全面反映团队的努力和项目的整体面貌
102300404胡跃
昨天站立式会议到现在的项目进展
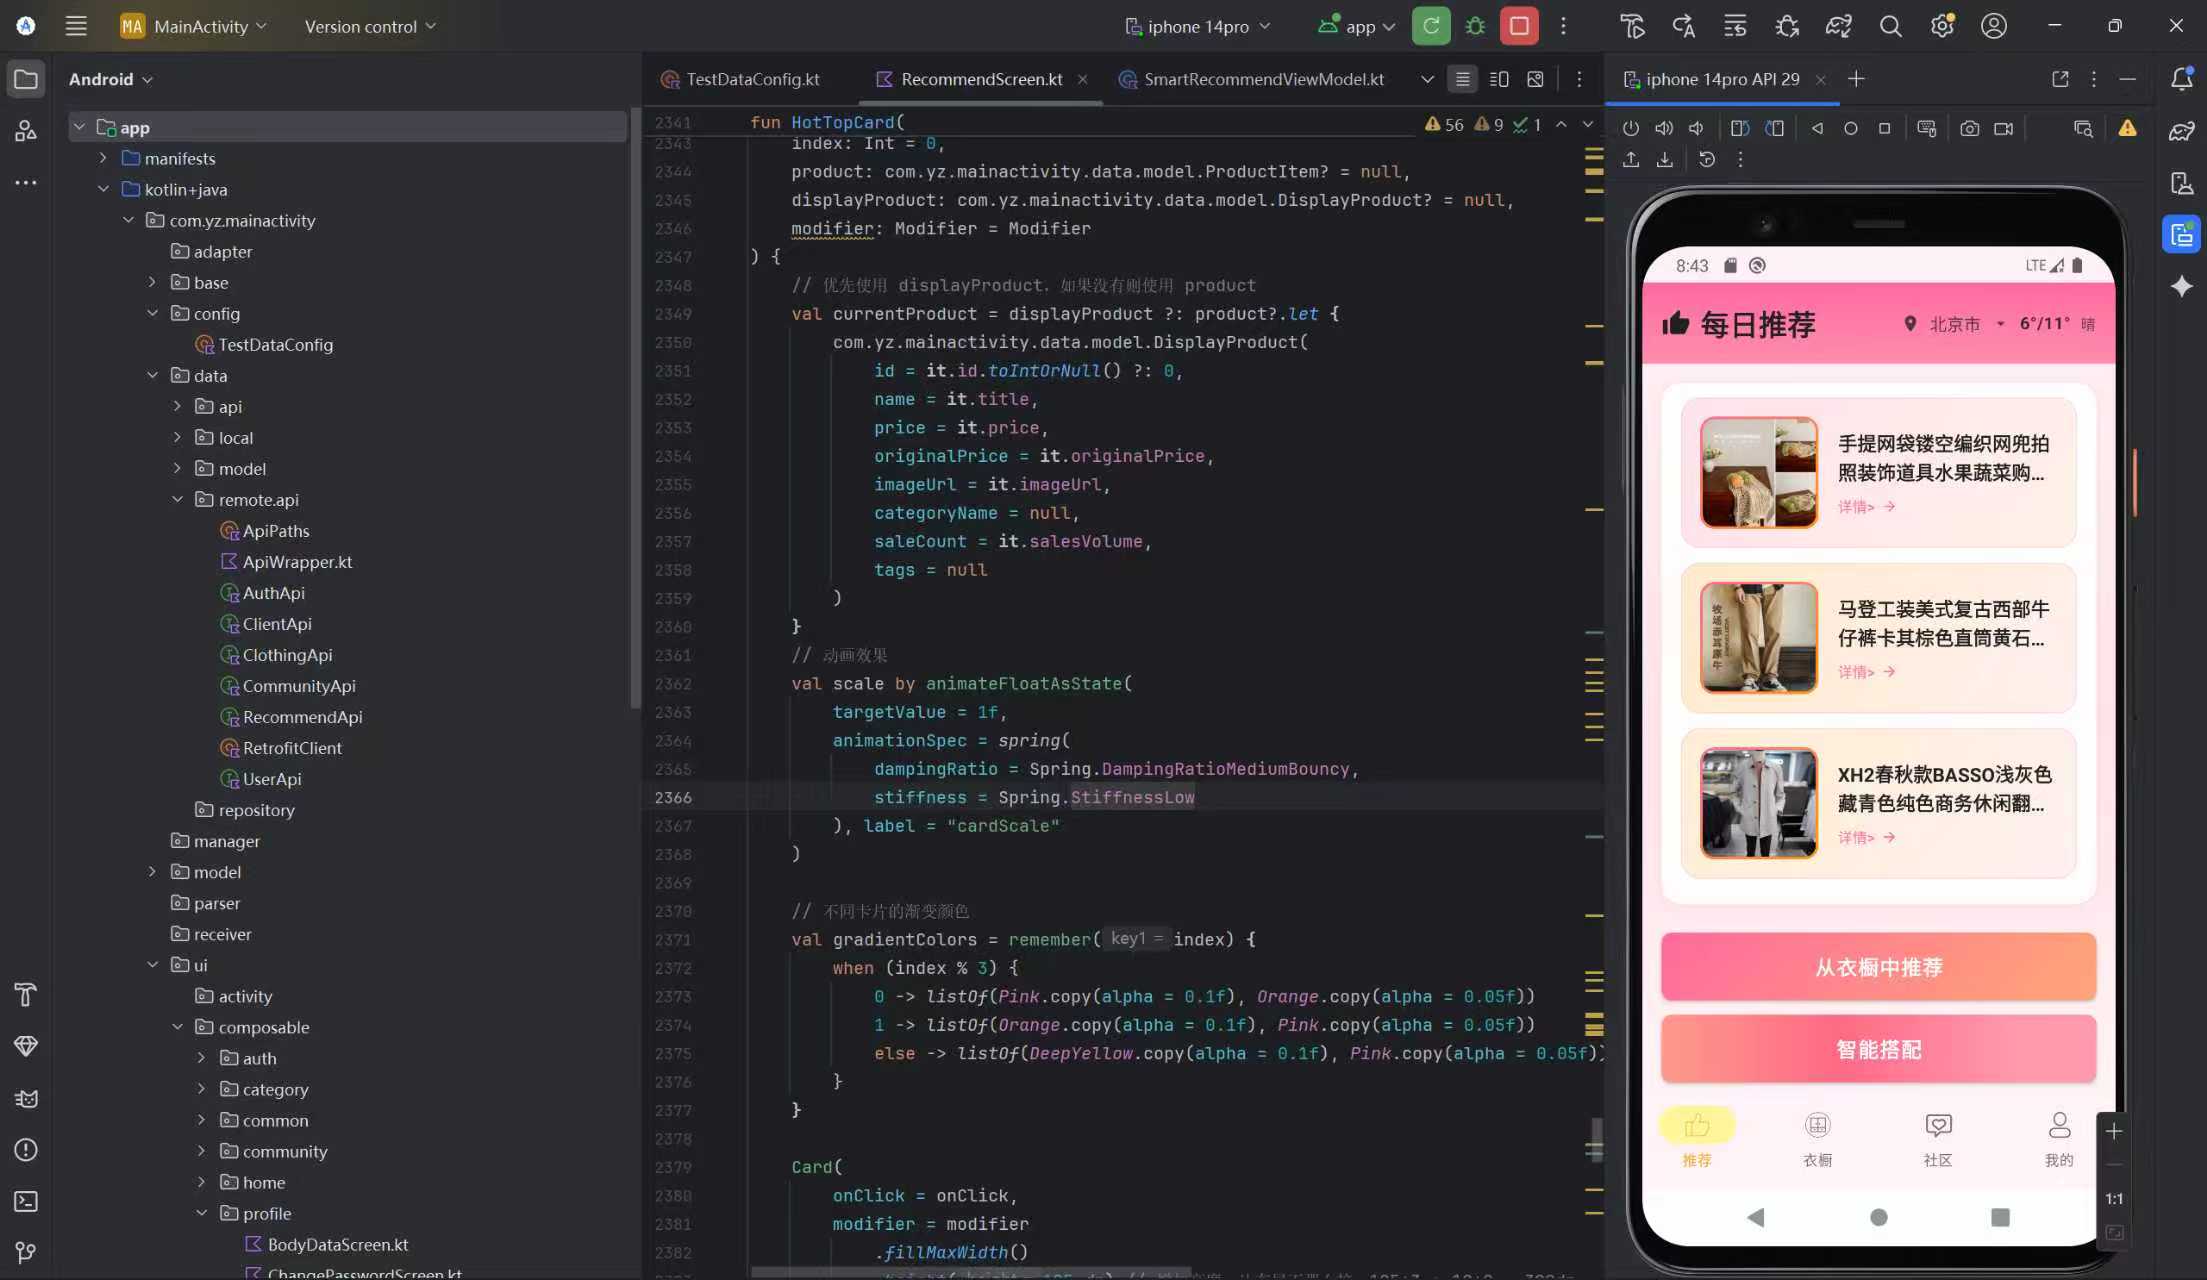
完成界面细节优化,完善响应式布局,确保在不同设备上正常显示。花费2小时,剩余时间2小时。
存在的问题/遇到的困难
部分老旧浏览器兼容性需要进一步测试
从现在到明天站立式会议的安排
进行跨浏览器兼容性测试
心得体会
移动端适配需要充分考虑触摸操作的特点,提升交互体验
102300312何鑫涛
昨天站立式会议到现在的项目进展
编写Day5冲刺随笔,花费1小时,剩余时间3小时
存在的问题/遇到的困难
性能数据需要验证准确性
从现在到明天站立式会议的安排
收集Day6的素材,完成Day6冲刺随笔编写
心得体会
数据驱动决策更科学
102300406叶芷
昨天站立式会议到现在的项目进展
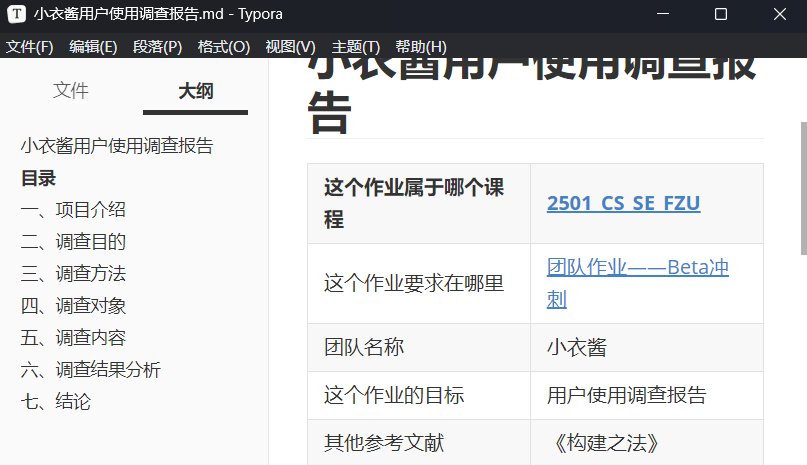
完成用户使用调查报告初稿,花费2小时,剩余时间3小时
存在的问题/遇到的困难
报告结论需要数据支撑
从现在到明天站立式会议的安排
完善调查报告内容
心得体会
用户研究要科学严谨
102300412林晨宇
昨天站立式会议到现在的项目进展
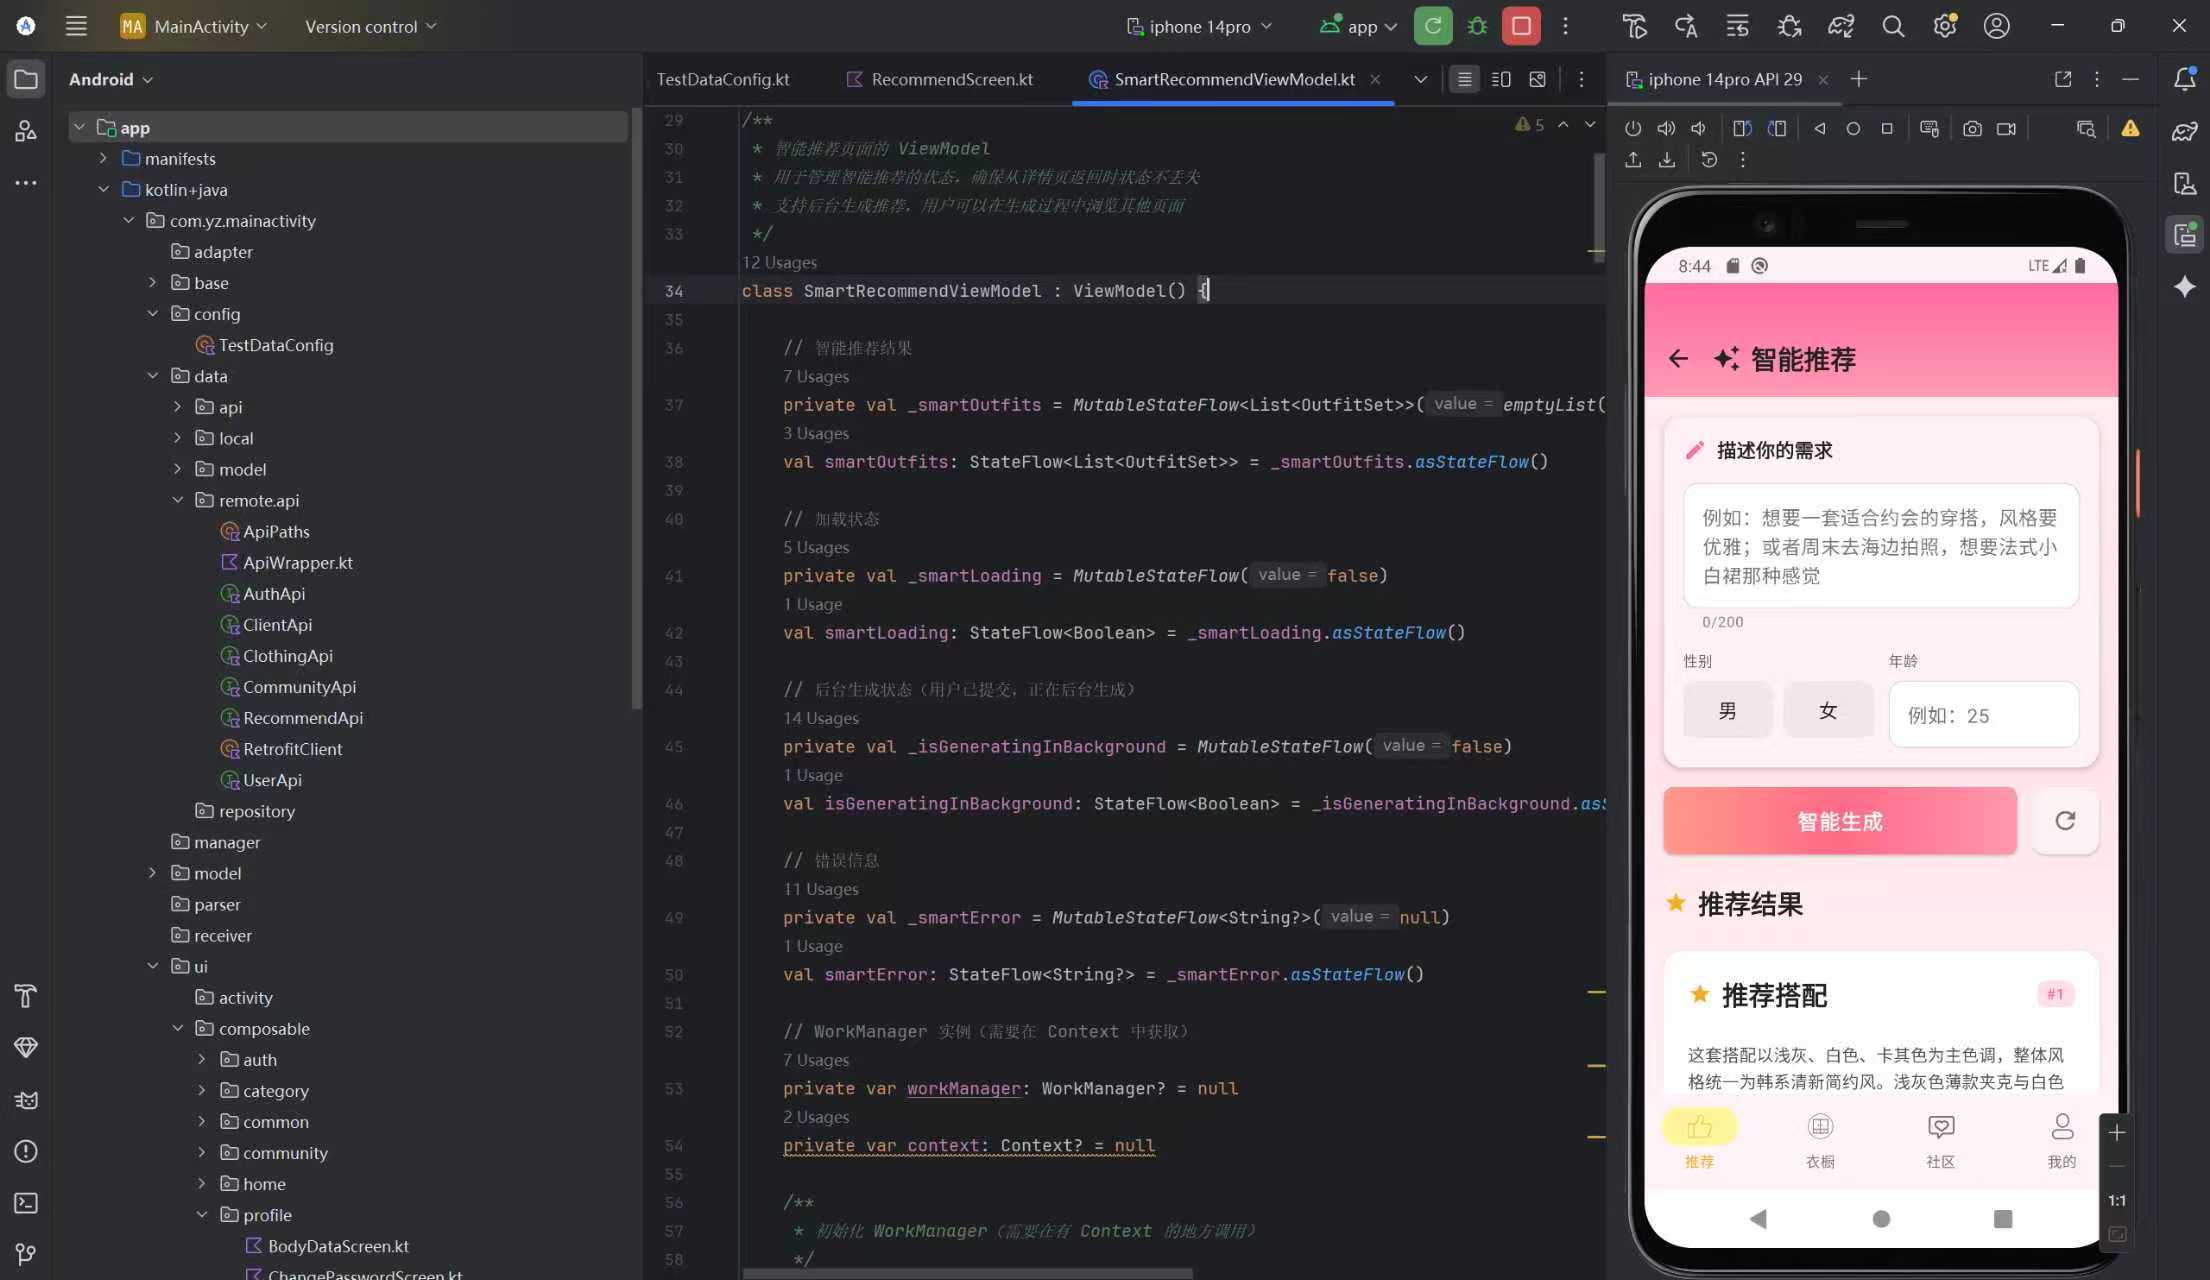
优化智能推荐模块,完成PPT初稿制作,包含项目架构和优化成果。花费2小时,剩余时间4小时。
存在的问题/遇到的困难
继续进行其他部分界面优化。演示流程需要进一步优化。
从现在到明天站立式会议的安排
完善PPT细节,准备演示排练
心得体会
技术演示要注重逻辑性和表现力
102300413林俊辉
昨天站立式会议到现在的项目进展
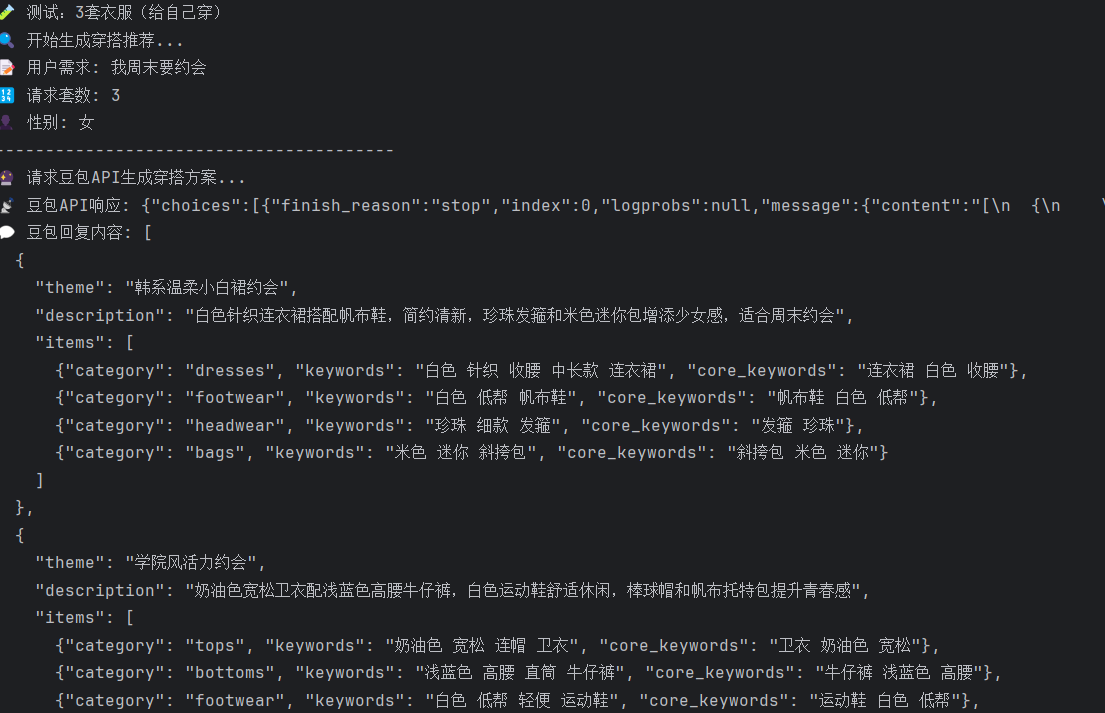
完成内存优化,系统稳定性提升,花费2小时,剩余时间2小时
存在的问题/遇到的困难
需要准备技术文档
从现在到明天站立式会议的安排
编写技术实现文档
心得体会
技术文档对维护很重要
102300414李庆聪
昨天站立式会议到现在的项目进展
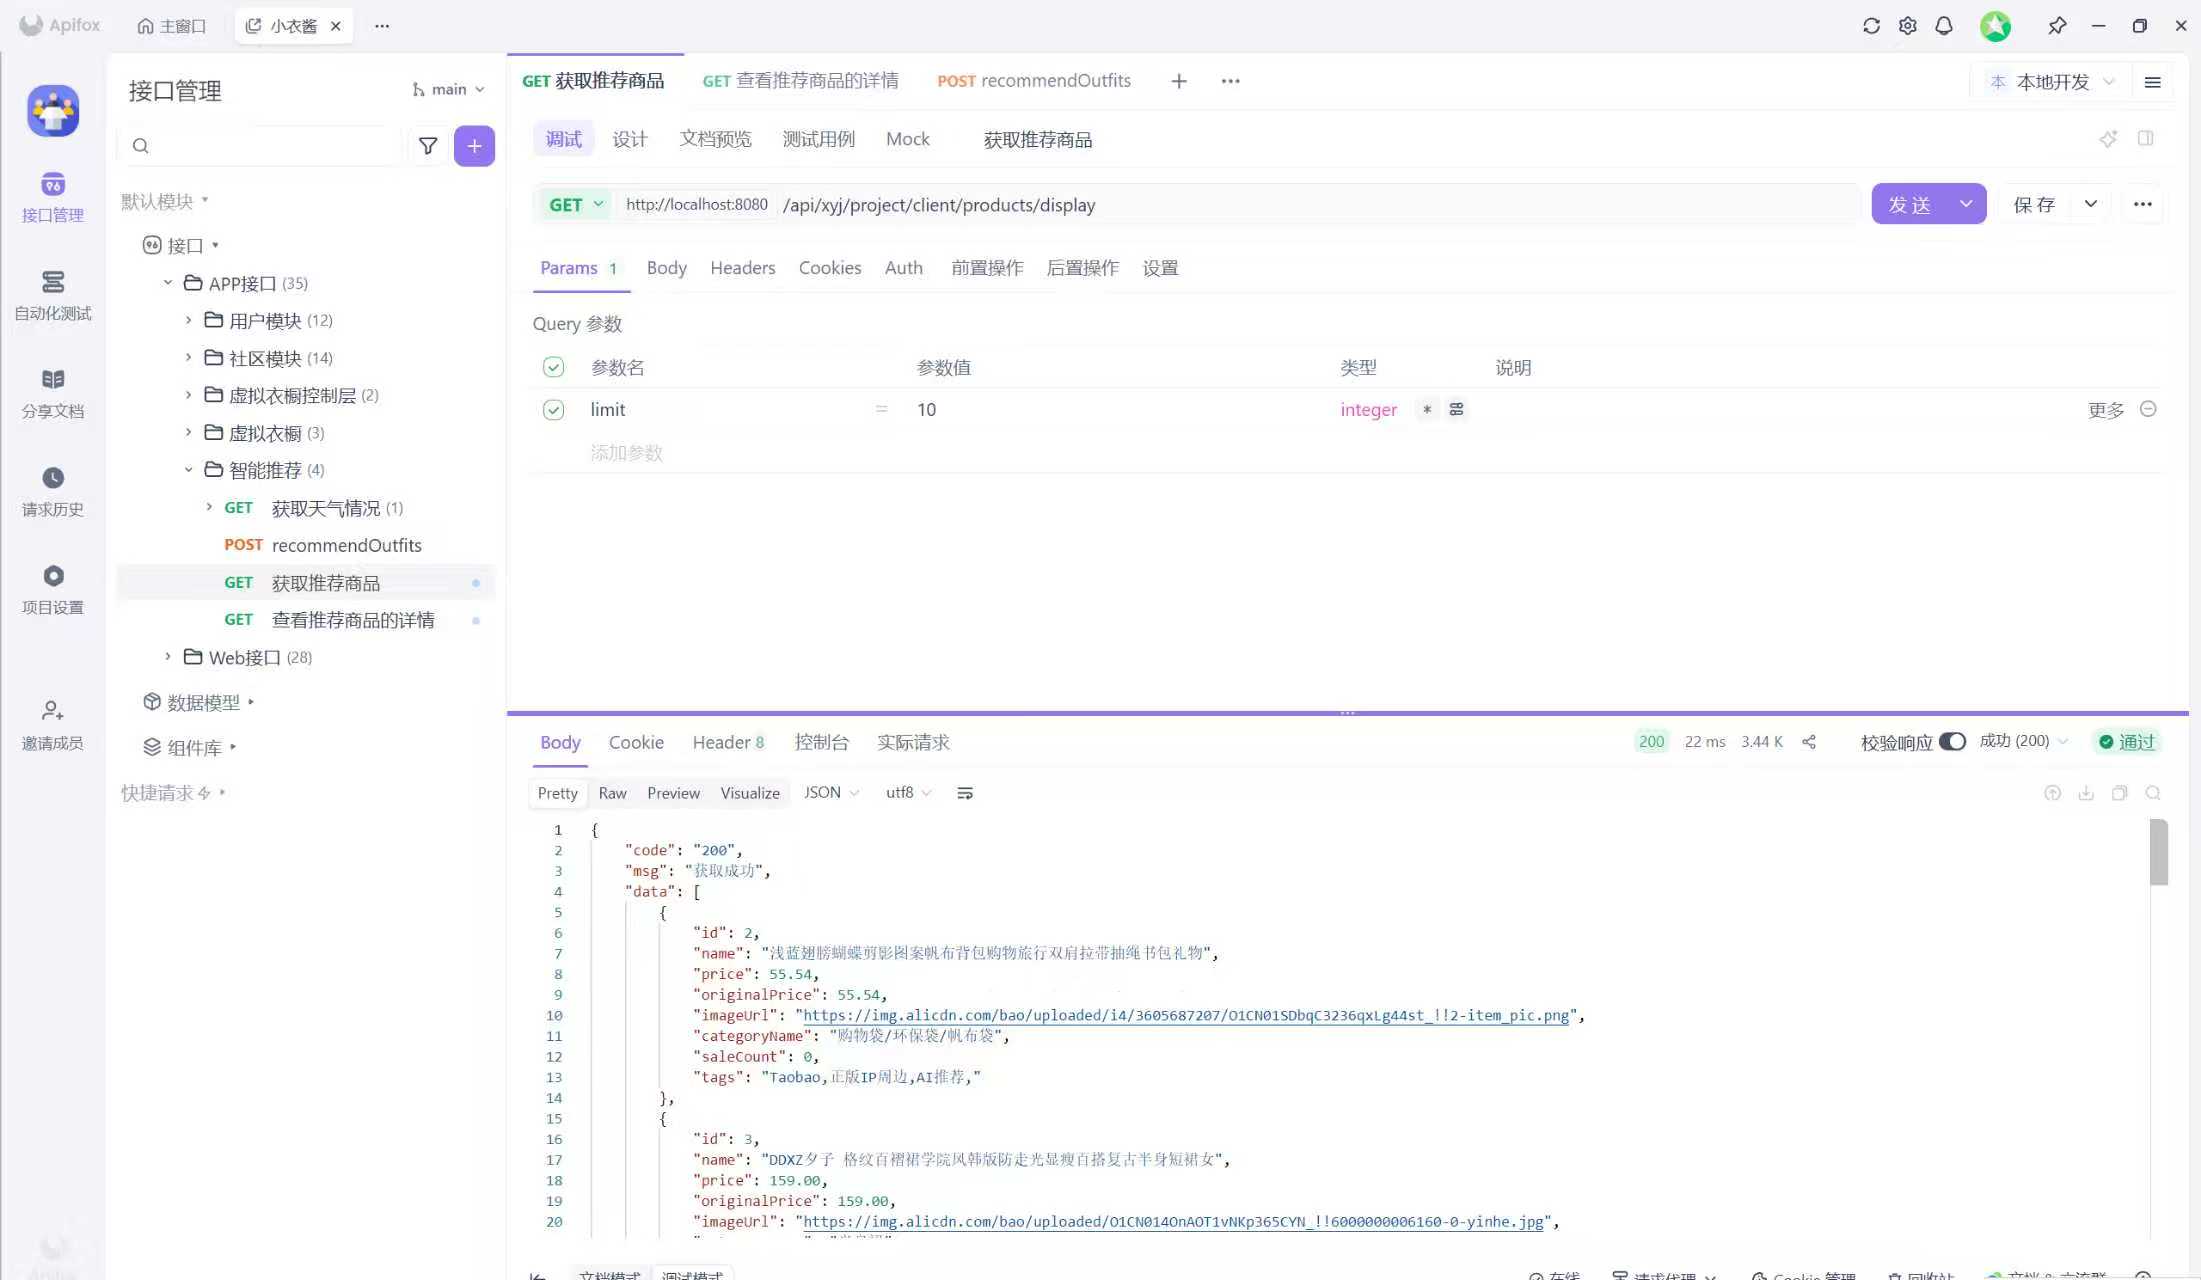
完成边界条件测试,系统稳定性达标,花费1小时,剩余时间3小时
存在的问题/遇到的困难
测试报告需要完善
从现在到明天站立式会议的安排
编写完整的测试报告
心得体会
测试质量决定产品品质
102300415张伟健
站立式会议至今的项目进展
完成数据库连接池优化,系统性能达标,花费2小时,剩余时间3小时
存在的问题/遇到的困难
部署文档需要完善
从现在到明天站立式会议的安排编写部署和维护文档
心得体会
运维文档对项目可持续性重要
2.PM报告
2.1项目时间报告
| 所有工作的预期时间(min) | 已完成工作花费的时间(min) | 剩余工作的预期时间(min) |
|---|---|---|
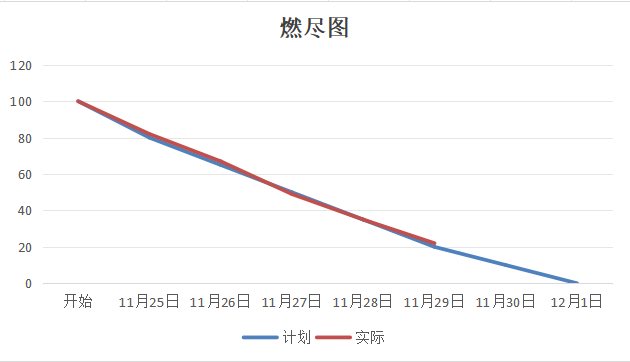
| 2100 | 1365 | 735 |
2.2项目燃尽图
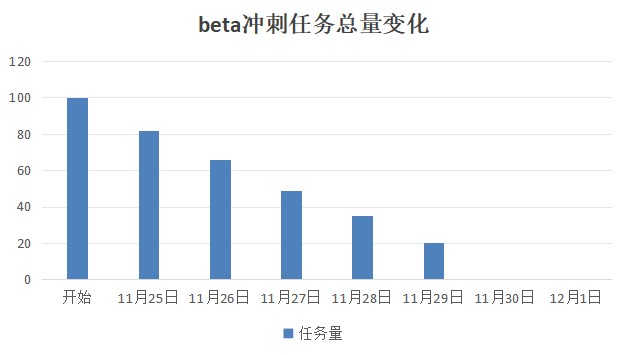
2.3任务总量变化表
2.4项目程序/模块的最新运行图片
2.4.1 每日推荐界面
2.4.2 智能推荐界面
相关推荐
产业园区运营负责人如何利用数智平台实现创新资源的精准导入与高效配置?.docx
科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。
国央企创新负责人如何利用平台实现技术转移与科研成果的系统性管理?.docx
科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。
车辆轨迹跟踪MPC、神经网络NN+自适应神经模糊系统ANFIS优化模型预测仿真(带参考文献)
内容概要:本文围绕车辆轨迹跟踪控制展开,结合模型预测控制(MPC)、神经网络(NN)与自适应神经模糊推理系统(ANFIS)构建优化的仿真模型,旨在提升自动驾驶或智能车辆在复杂工况下的路径跟踪精度与鲁棒性。研究采用线性三自由度车辆动力学模型,并融合无迹卡尔曼滤波(UKF)对关键状态变量(如横摆角速度、质心侧偏角和车速)进行精确估计,实现高可靠性状态反馈。在此基础上,引入NN与ANFIS对MPC控制器进行参数优化与非线性补偿,增强系统对不确定性和外部扰动的适应能力。全文配有参考文献与仿真说明,提供了完整的Matlab/Simulink实现方案,具有较强的可复现性与工程应用价值。; 适合人群:从事智能车辆控制、自动驾驶算法研发、先进驾驶辅助系统(ADAS)研究的研究生、科研人员及工程技术人员,具备一定的控制理论基础与Matlab仿真经验者更佳。; 使用场景及目标:① 掌握MPC在车辆轨迹跟踪中的建模与实现方法;② 学习NN与ANFIS在非线性控制系统中的参数优化与自适应调节机制;③ 实现UKF状态估计与MPC-NNS-ANFIS联合仿真的集成设计,提升控制系统的智能化水平与实际适应能力。; 阅读建议:建议结合文中提供的参考文献深入理解控制算法的理论基础,并按照仿真步骤逐步搭建模型,重点调试MPC权重系数、神经网络结构及模糊规则的设计,以充分掌握多方法融合的系统优化思路。
高校技术转移办公室人员在技术成果推广中如何实现精准识别与快速匹配?.docx
科易网基于AI模型+行业大数据,在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,推出科技创新领域的AI+工具与数智化解决方案,推动科技创新与产业创新智能化发展。
基于一致性理论的三机并联独立微网二次控制模型研究(Simulink仿真实现)
内容概要:本文研究了基于一致性理论的三机并联独立微网二次控制模型,旨在解决微网系统在孤岛运行模式下频率和电压的精确恢复问题。通过构建三台分布式发电单元(DG)并联运行的微网系统模型,设计并实现了一种基于一致性算法的二次控制策略,有效补偿了一次控制引入的频率与电压偏差,实现了无静差调节。研究详细阐述了系统建模、控制策略设计、一致性协议应用及稳定性分析全过程,并利用Simulink平台进行仿真实验。仿真结果验证了该控制策略能够快速消除偏差,使各DG单元输出趋于一致,显著提升了微网系统的电能质量与运行稳定性。; 适合人群:电力系统、自动化、电气工程等相关专业的科研人员、研究生及从事微网控制技术开发的工程技术人员。; 使用场景及目标:①用于独立微网系统中实现频率和电压的协同控制与精确调节;②为研究多智能体一致性理论在电力系统中的应用提供实例参考;③目标是提升微网在孤岛运行模式下的电能质量与稳定运行能力。; 阅读建议:此资源结合理论分析与Simulink仿真实践,建议读者在理解一致性算法基本原理的基础上,动手搭建仿真模型,重点关注控制策略的实现细节与参数整定方法,通过对比一次控制与二次控制的仿真结果,深入掌握其补偿机制与优越性。




