


407
社区成员
 发帖
 与我相关
 我的任务

 分享
随着具身智能、世界模型技术快速迭代,自动驾驶算法架构正在从传统模块化流水线走向端到端大模型方案。最新行业调研表明,端到端技术率先在低速无人驾驶场景完成上车验证,正向高阶城市自动驾驶渗透,重构整个自动驾驶软件栈,而高算力、高可靠的边缘终端与通信硬件,是大模型稳定落地、持续迭代的核心支撑。
传统自动驾驶软件采用模块化架构:感知模块识别目标、预测模块推演目标运动轨迹、规划模块生成路径、控制模块执行车辆动作。模块之间存在信息损失,每个模块独立调优,耦合性弱,面对长尾、极端工况时泛化能力受限,故障溯源难度大。
端到端大模型将原始传感器输入(图像、点云、雷达数据)直接映射为车辆控制指令。模型内部统一完成环境感知、目标检测、行为预测、路径规划,利用海量真实路测数据+仿真合成数据进行联合训练,能够学习人类驾驶员的空间推理与社交交互逻辑。尤其在低速混行场景,面对突然横穿行人、非机动车抢道、临时占道等复杂交互场景,端到端模型在意图预测上展现出明显优势。
低速无人车成为端到端落地的最优试验田:车速上限低、风险可控、场景相对收敛,无人配送、园区AGV、矿卡等场景已出现量产落地案例。模型通过持续收集车队真实场景数据,在云端完成增量训练,再通过OTA下发至车载终端,实现模型持续迭代。但大模型高算力消耗、海量数据吞吐、高频迭代更新的特性,对车载边缘硬件提出了极高要求。
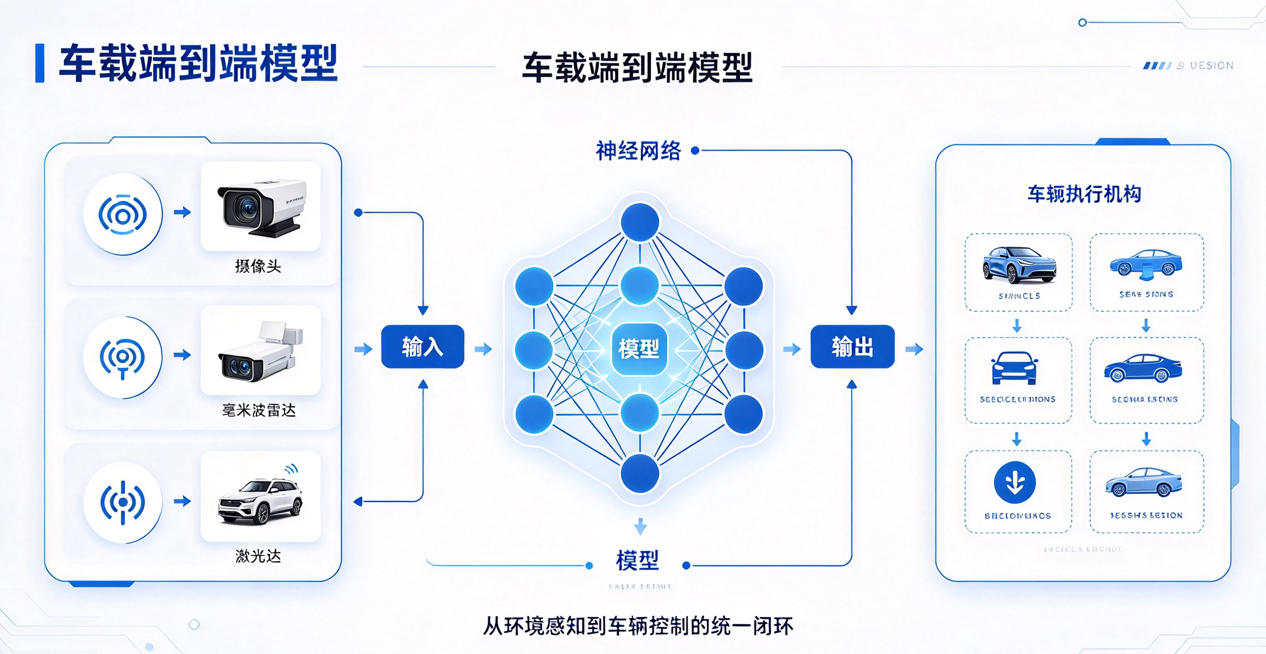
针对端到端大模型落地痛点,四信5G车载视频网关针对性适配自动驾驶轻量化算力需求,搭载高性能算力芯片,支持多路传感器数据并行解码、预处理与结构化计算,可在车端本地完成大模型轻量化推理、场景数据智能筛选,避免全量原始数据上传导致的时延超标、带宽拥堵问题。
同时,四信产品具备完善的协议适配能力,可兼容车载摄像头、激光雷达、CAN总线等全品类设备,实现多源数据统一汇聚、标准化输出,解决端到端模型多设备数据对接不畅的问题。设备支持本地安全缓存、断网续传,在网络波动场景下可保障核心路况数据不丢失、模型推理不中断,为大模型“本地推理+云端迭代”的混合架构提供坚实硬件兜底。
行业主流方案当前采用大模型主决策+规则安全兜底的混合架构,而四信边缘计算终端与工业通信模块的组合,恰好兼顾了算力效率、通信稳定性与安全冗余,完美适配现阶段端到端自动驾驶的落地需求。
行业研判
端到端大模型不是简单替换原有算法,而是自动驾驶软件栈的底层重构。短期将优先主导低速无人车赛道;中长期,随着模型轻量化、安全可解释技术突破,逐步向城市L4 Robotaxi、干线重卡自动驾驶延伸。以四信车载边缘网关为核心的车端算力通信底座,将成为自动驾驶算法迭代、规模化商用的必备基础设施。

结论对不对,其实取决于前提还在不在。我踩过的坑基本都在环境上,不在思路本身。你问的是「社区 CSDN博客专家社区 帖子详情 四信技术分析:端到端大模型落地自动驾驶,」。下面是我实操下来有效的做法。
多数分歧不在方案本身,而在约束条件没先说清。
结论对不对要看前提;换个前提,同一个结论其实未必还成立。
大模型这块我的判断是先把链路打通,再谈效果和指标,上来就优化容易卡在环境。
几个针对你提到方向的具体点:
· 推理:优先用 vLLM / TGI 这类带 PagedAttention 的推理框架,吞吐和显存利用率远高于裸 Flask;量化(W4A16/AWQ)能在几乎不掉点的情况下把显存砍半。
实操上固定依赖版本 + 用官方示例当基线,能避开大部分坑。
你正在踩哪个具体点?说出来我帮你看。
可以直接拿走的三件事:① 先把问题写成一句话 ② 再贴最小可复现的输入 ③ 最后附上环境与版本。三样齐了,别人才能帮你定位。
上面这几步我只写了主路径,翻车基本都出在分支上。你那边碰到过哪种报错?评论区贴一下,我帮你对一遍。

