

 机器视觉

求教:halcon读取3D点云数据并显示3D图的方法
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
我想用halcon读取3D点云数据并显示3D图,使用的是visualize_object_model_3d的算子,但是该算子里面需要输入相机内参(焦距,像元大小等),我使用的是LMI的线激光来获取点云数据,这些相机参数LMI那边都是保密,请教这样的情况下怎么操作?或者halcon有其他算子可以使用?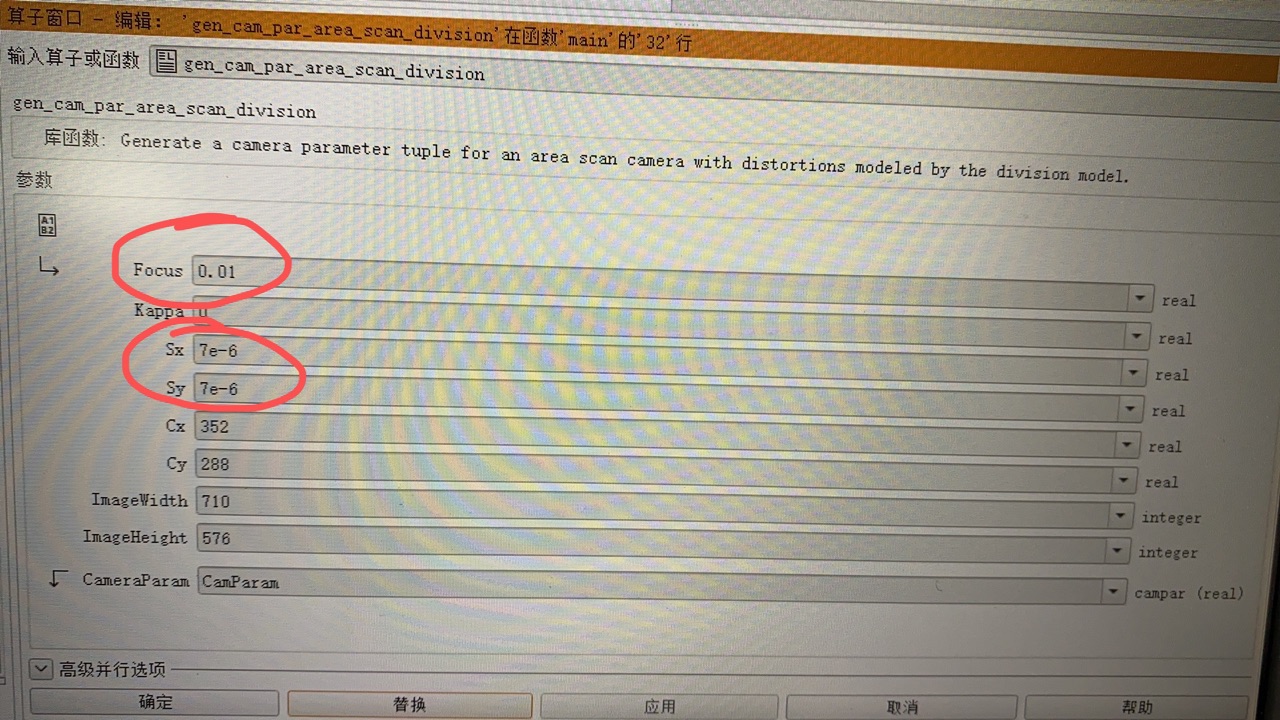
...全文
相关推荐
源代码--3D点云视觉--Halcon读取点云并且显示3D模型.zip
**源代码开发**:这个项目提供的源代码涵盖了点云数据的读取过程,以及在Halcon环境中将数据转化为3D模型并进行显示的步骤。这包括数据导入、坐标系统转换、点云滤波和优化等环节。
HALCON 13 读取3D相机点云数据
2016年11月1日,来自德国的机器视觉软件领导者MVTec Software GmbH宣布HALCON 13软件发布,该版本提供了非常多新的特性和提升 HALCON 13 在HALCON 13中,通过改进的基于表面的三维匹配方法能够在具有平面的匹配对象上鲁棒性更好。这种提升对类似箱体搬运等应用尤其有帮助。HALCON 13还提供了一个新的方法可以进行高质量的多相机三维重建。这种新的方法...
深视3D点云数据转换成HALCON深度图像和灰度图像。
开发者可以编写C#代码来读取点云数据,进行预处理,然后调用HALCON API将数据转化为深度图像和灰度图像。总结来说,这个过程涉及了以下几个步骤:1. 通过C#程序读取和解析3D点云数据。2.
Halcon获取LMI3D相机点云图像及显示
LMI 3D相机产生的数据通常包含XYZ坐标信息,这可以通过`read_image`函数读取并存储为点云数据。3.
QT/C++ 调用halcon显示点云 -Halcon3D.zip
创建Halcon窗口:使用Halcon的函数创建一个3D显示窗口。2.




