EE308_Default_Sprint log Day4

831902121南 2021-12-06 00:12:56


The Link Your Classhttps://bbs.csdn.net/forums/MUEE308FZ
The Link of Requirement of This Assignmenthttps://bbs.csdn.net/topics/603251839
Group nameDefault
Group leader19103824_831902102
Group members 119103263_831901107
Group members 219104669_831901311
Group members 319103468_831902121


I.Task table

Namework time todayTask
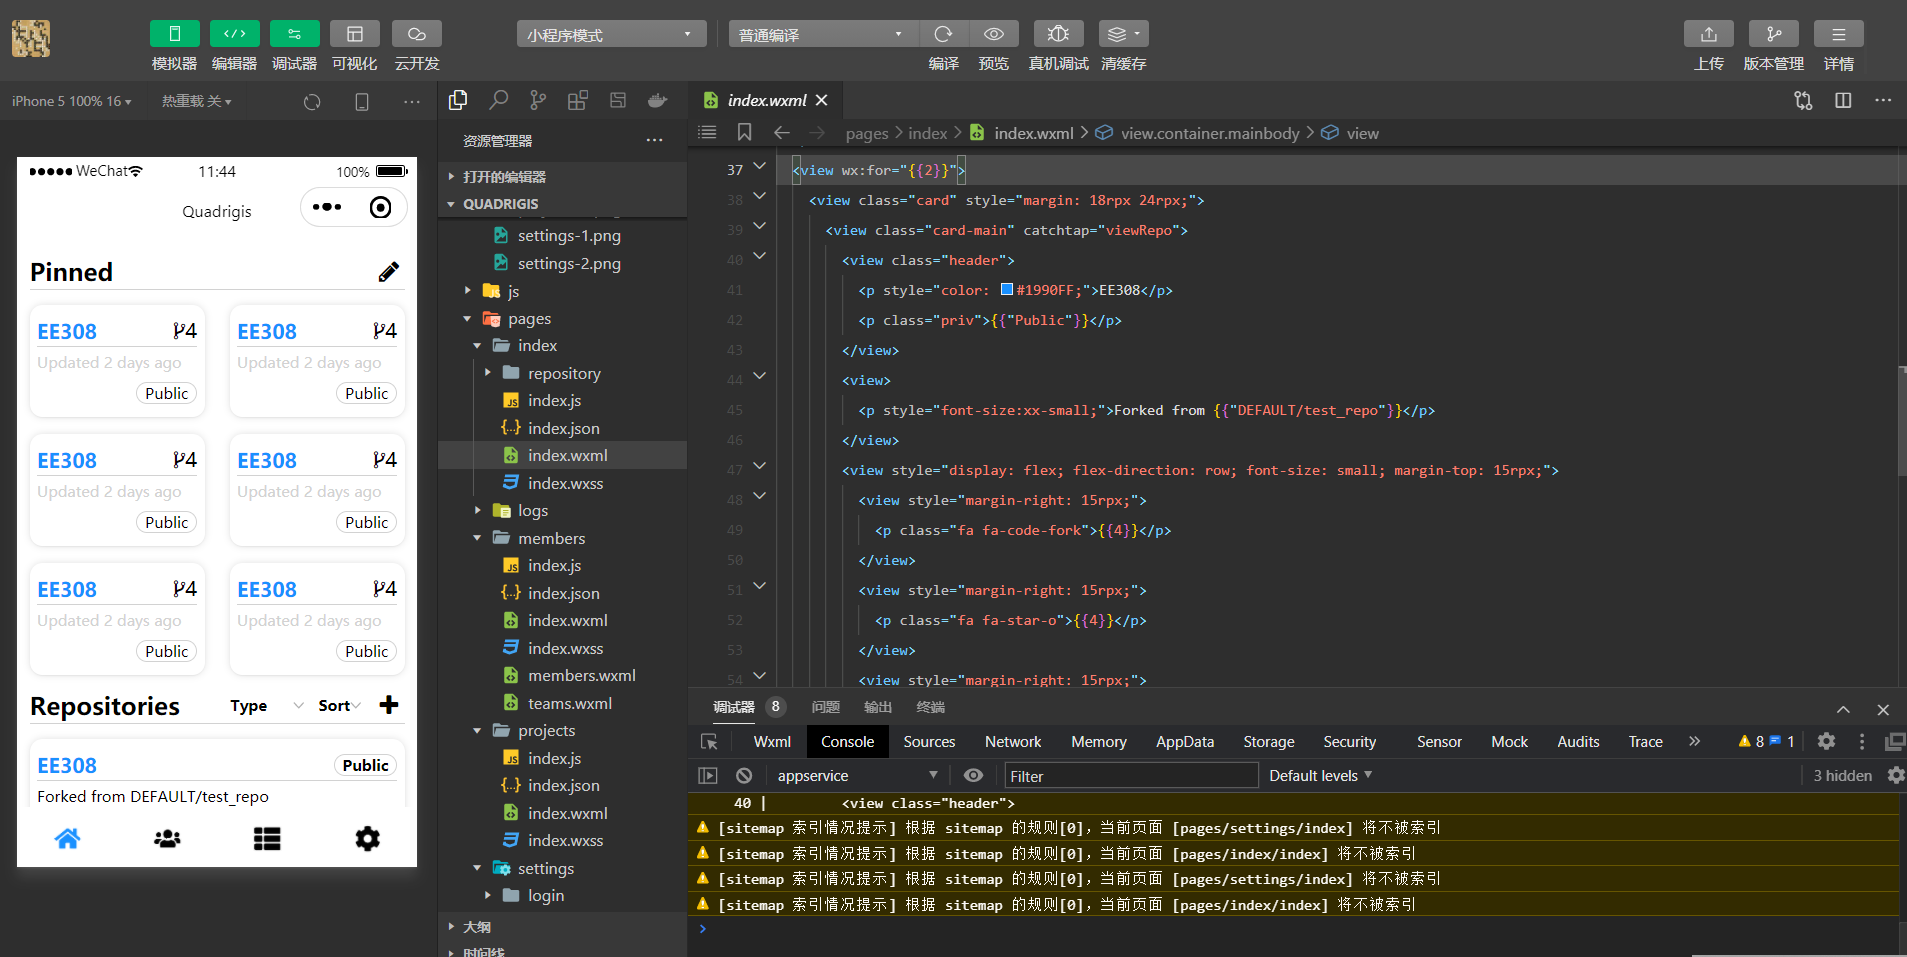
杨泽轩3Edit the pattern of the home page 
南泳冀3Edit the pattern and layout of the setting page
洪燊3Study GitHub API
张津境3Study GitHub API

 II.The problem we are facing

Name Problem 
杨泽轩 Have only a little understanding of page interaction, and don't know how to write code to achieve it
南泳冀 Have only a little understanding of page interaction, and don't know how to write code to achieve it
洪燊 --
张津境 --


III.Progress record


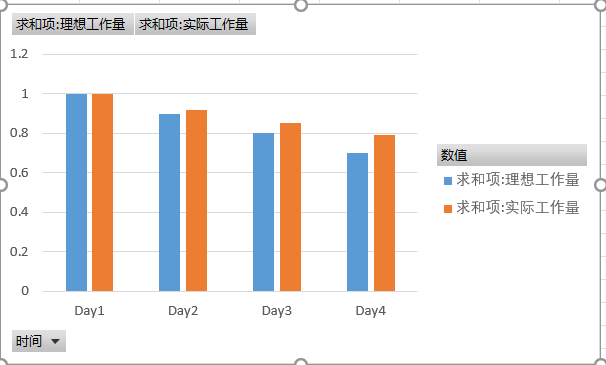
IV. Burnout figure


V.UML Diagram

  Class diagram is as below:

 Use case diagram is as below:

 Sequence diagram is as below:

   Activitity diagram is as below:

  State diagram

...全文
214 回复 打赏 收藏 举报
写回复
用AI写文章
回复
切换为时间正序
请发表友善的回复…
发表回复
代码转载自:https://pan.quark.cn/s/a4b39357ea24 自动驾驶是当前科技界高度关注的研究方向,其研究范畴涵盖了人工智能、计算机视觉、机器学习以及传感器融合等多个重要学科。这份题为"自动驾驶论文"的资料,无疑为人们提供了一个深入了解这一复杂系统的机会。以下是基于其标题和描述所呈现的一些关键知识点的详细阐述: 1. **自动驾驶技术**:自动驾驶指的是车辆在无需人类驾驶员参与的情况下,借助各类传感器和智能算法来感知周围环境,制定行驶路线,并执行驾驶行为。这种技术的核心宗旨在于提升交通安全性、缓解交通压力,并改善出行体验。 2. **Python编程语言**:Python是一种在数据处理和科学计算领域得到广泛应用的高级编程语言,由于其语法简洁且拥有丰富的库支持,经常被应用于自动驾驶领域的数据处理、模型构建和系统集成。 3. **源代码分析**:论文中提供的源代码可能包含了自动驾驶算法的实现细节,可能涵盖环境感知模块(包括图像处理、激光雷达数据解读)、决策模块(涉及路径规划、行为分析)、控制模块(涵盖车辆动力学建模、控制策略设计)等,这些代码可作为学习和研究自动驾驶算法的实践范例。 4. **计算机视觉**:自动驾驶系统中的计算机视觉技术主要用于识别道路标识、行人、其他车辆等,这通常涉及图像分类、目标识别和语义分割等任务,常见的技术包括卷积神经网络(CNN)、区域提议网络(RPN)、YOLO、Faster R-CNN等。 5. **机器学习**:机器学习是自动驾驶技术的核心,用于训练模型以理解和预测复杂的驾驶情境。深度学习,特别是深度强化学习,在决策制定和控制策略方面已取得显著进展。 6. **传感器融合**:自动驾驶汽车通常装备多种传...
内容概要:本文提出了一种改进的多旋翼无人机动态模拟的模块化仿真环境,基于Matlab/Simulink平台实现。该仿真环境通过模块化设计,集成了无人机的气动模型、动力系统模型、传感器模型及控制算法等多个关键子系统,能够精确模拟多旋翼无人机在复杂飞行条件下的动态响应特性。系统改进之处在于增强了模型的真实性和可扩展性,优化了仿真计算效率,并支持硬件在环(HIL)测试,便于控制算法的快速原型验证与迭代开发。该环境不仅可用于无人机飞控算法的设计与验证,也可服务于飞行器性能评估、故障诊断与容错控制等研究。; 适合人群:具备一定控制理论基础和Matlab/Simulink使用经验的高校研究生、科研机构研究人员及无人机相关领域的工程技术人员。; 使用场景及目标:①用于多旋翼无人机飞行动力学建模与仿真分析;②支持先进飞行控制算法(如PID、LQR、MPC、自适应控制等)的开发与验证;③作为教学工具帮助学生理解无人机系统构成与控制原理;④为无人机产品开发提供前期仿真测试平台,降低实飞风险与研发成本。; 阅读建议:建议读者结合Matlab/Simulink环境动手实践,逐步搭建并调试各个模块,重点关注各子系统间的接口关系与数据交互逻辑。同时可参考文中提供的仿真案例,深入理解参数设置对系统动态性能的影响,进而开展个性化功能扩展与算法创新。

183

社区成员

发帖
与我相关
我的任务

社区描述
福州大学 梅努斯国际工程学院 软件工程 教学
软件工程 高校
社区管理员
  • 单步调试
加入社区
  • 近7日
  • 近30日
  • 至今
社区公告
暂无公告

试试用AI创作助手写篇文章吧