

 2022年福大-软件工程、实践-W班

今天不会摆烂对不队——alpha冲刺Day2
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
| 这个作业属于哪个课程 | 2022年福大-软件工程、实践-W班 |
|---|---|
| 这个作业要求在哪里 | 团队作业——站立式会议+alpha冲刺 |
| 这个作业的目标 | 记录alpha冲刺Day2 |
| 团队名称 | 今天不会摆烂对不队 |
| 团队置顶集合随笔链接 | 今天不会摆烂对不队——置顶集合随笔 |
目录
- 一、团队成员站立式会议总结
- 组员1:李若昕同学
- 组员2:李楷鸿同学
- 组员3:黄旭同学
- 组员4:龚嘉怡同学
- 组员5:张晋铭同学
- 组员6:陈炜同学
- 组员7:陈宇彬同学
- 组员8:方彬彬同学
- 组员9:黄达棋同学
- 组员10:张书旖同学
- 二、站立式会议照片
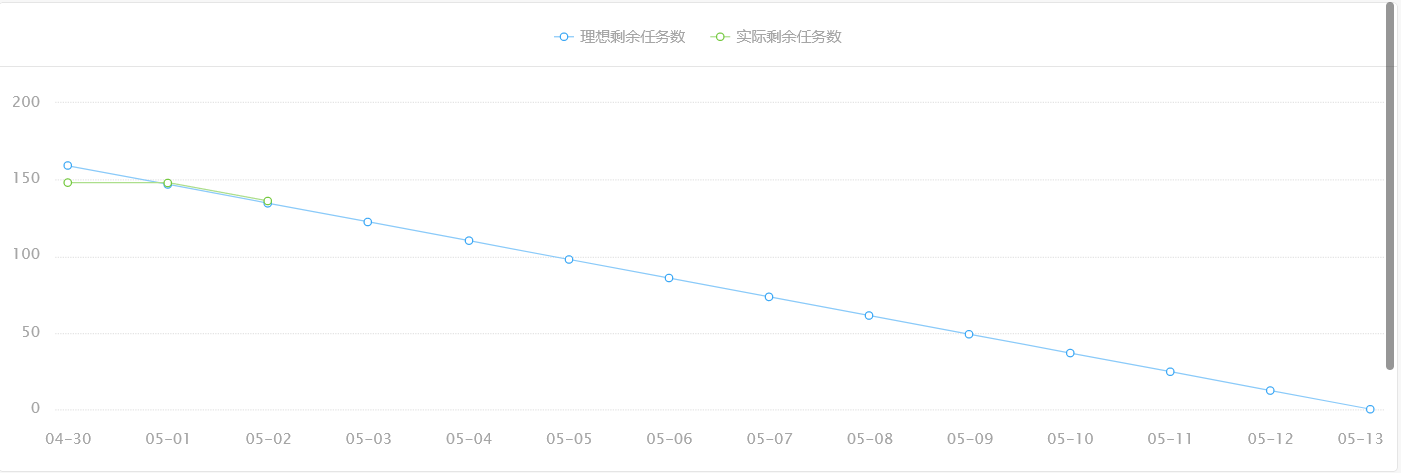
- 三、项目燃尽图
一、团队成员站立式会议总结
组员1:李若昕同学
昨天站立式会议到现在的进展: 完成发布竞赛信息界面
存在的问题/遇到的困难: 暂无
今天到明天会议的安排: 完善后台竞赛所有界面
心得体会: 一点一滴积累的成果很有成就感
组员2:李楷鸿同学
昨天站立式会议到现在的进展: 开发前台校园求助模块的发帖接口,以及帖子列表接口
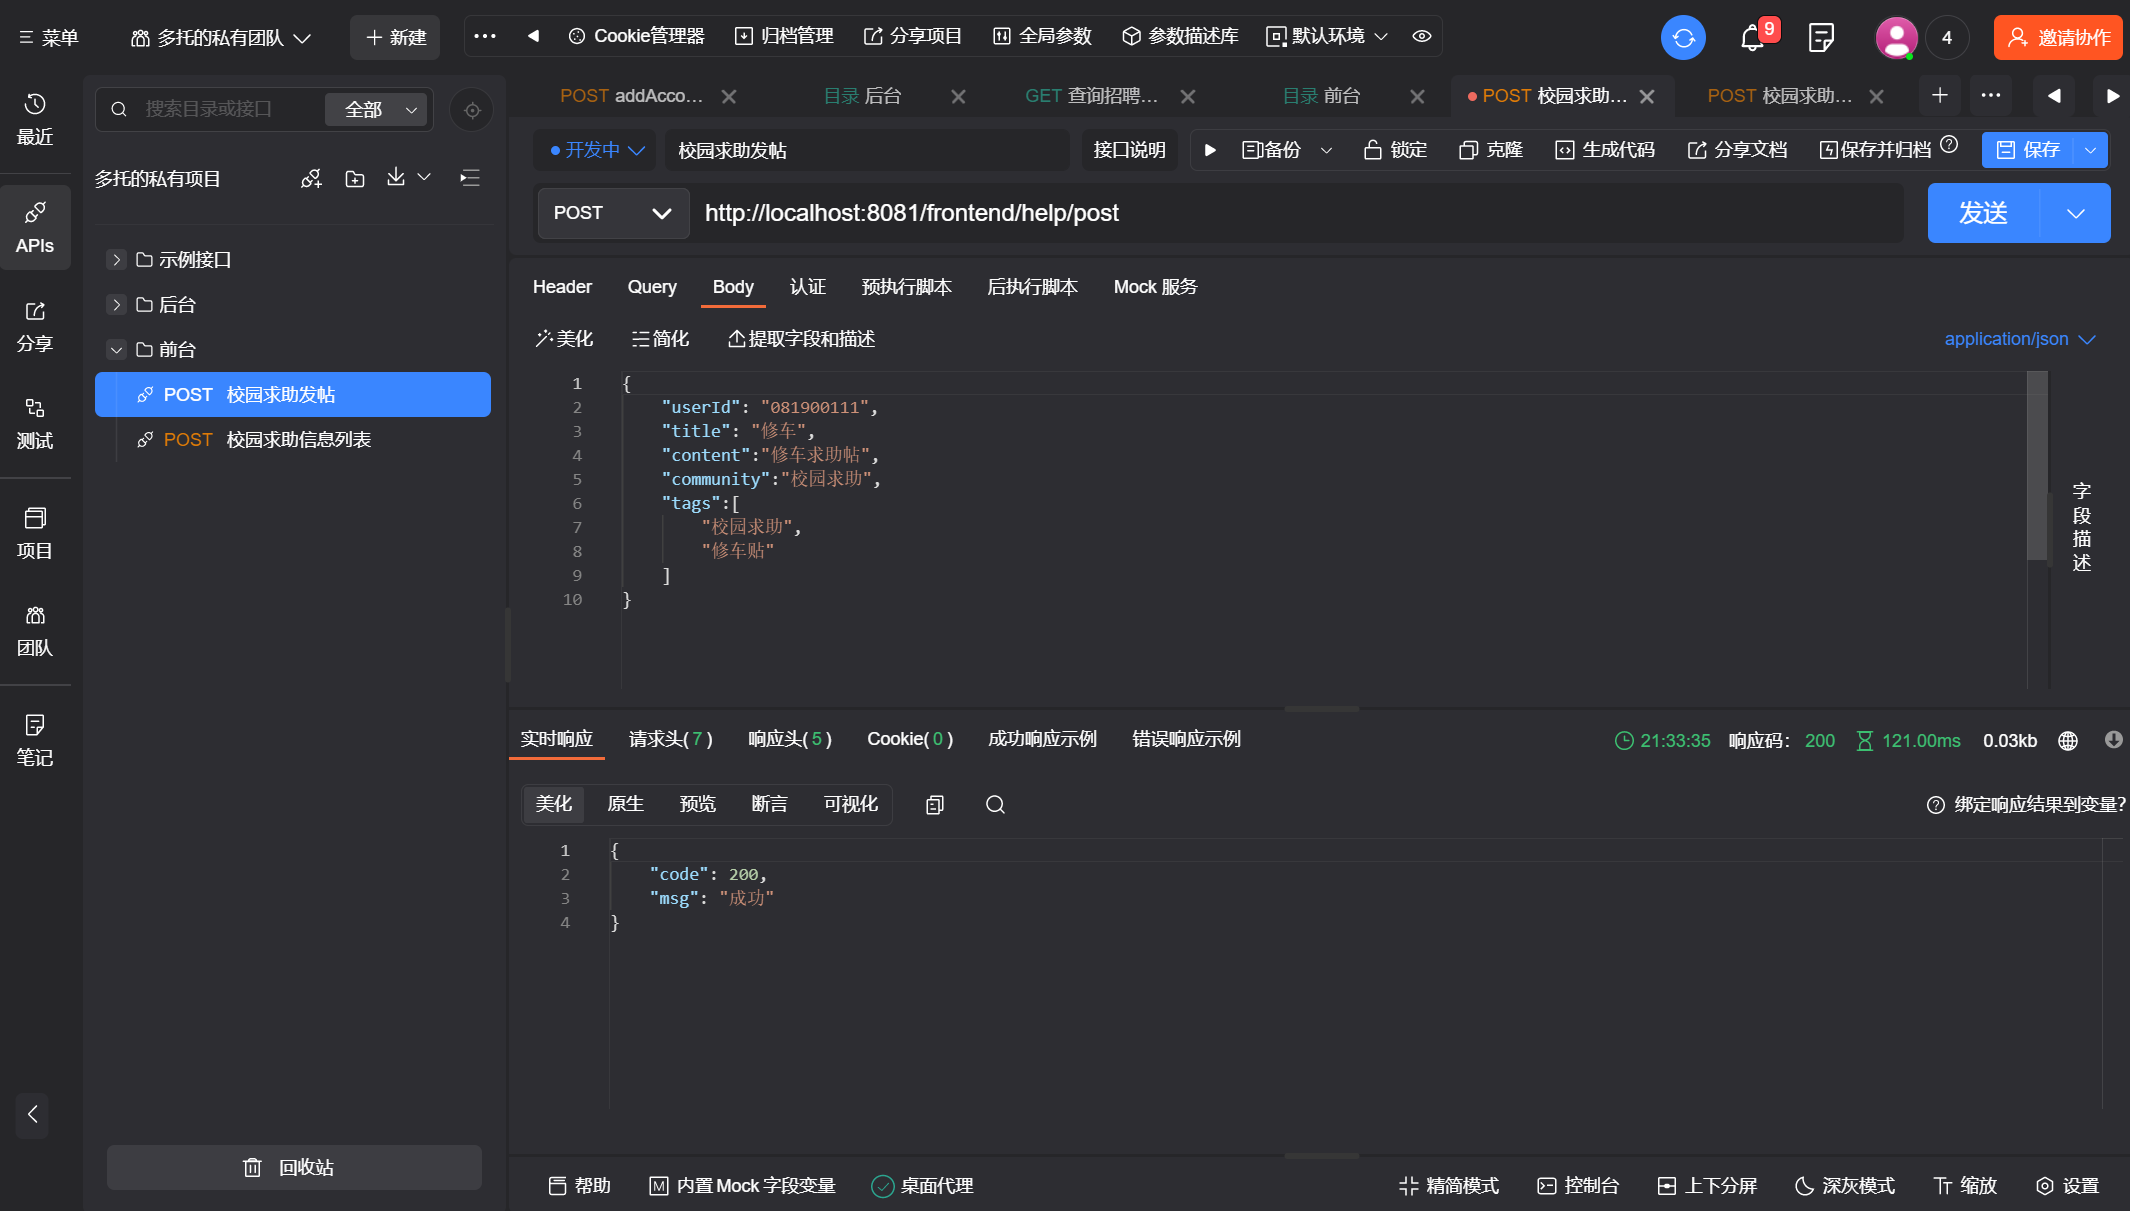
存在的问题/遇到的困难:
- 发帖时,关联的数据没有相应地修改,会导致出现
脏数据,通过给数据库添加触发器,在数据删除的时候,相应地触发操作。 - 因为数据设计阶段没有考虑好相应字段的设计,有些数据库表的字段需要进行相应地修改,同样接口文档也要进行修改。
- 发帖时,关联的数据没有相应地修改,会导致出现
今天到明天会议的安排: 完成前台校园求助剩余的接口
心得体会: 如果sql语句返回的内容如果比较复杂,用实体类包裹不起来,声明一个
DTO类封装那些内容,会更利于维护。此外发送给前端的响应结果,如果比较复杂,也可以声明一个VO类,来封装。
组员3:黄旭同学
昨天站立式会议到现在的进展: 学习了
uni-app,制作了大概的页面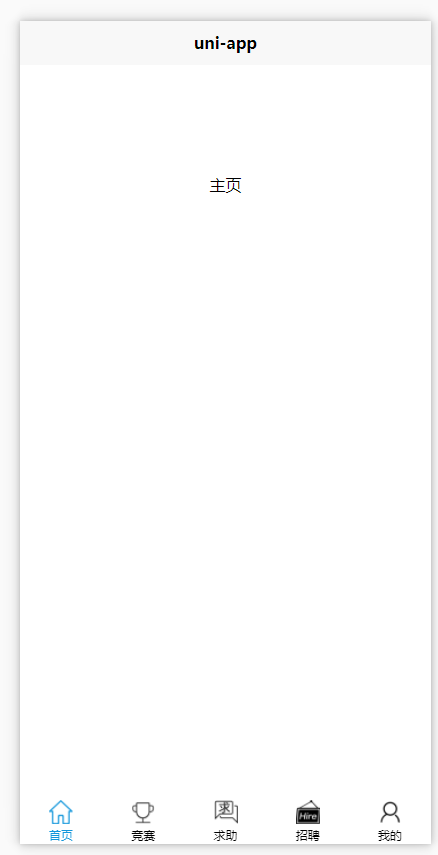
存在的问题/遇到的困难: 新接触
uni-app,比较不熟悉今天到明天会议的安排: 看完
uni-app的基础教程心得体会: 自己还是太菜了
组员4:龚嘉怡同学
昨天站立式会议到现在的进展: 完成忘记密码的界面
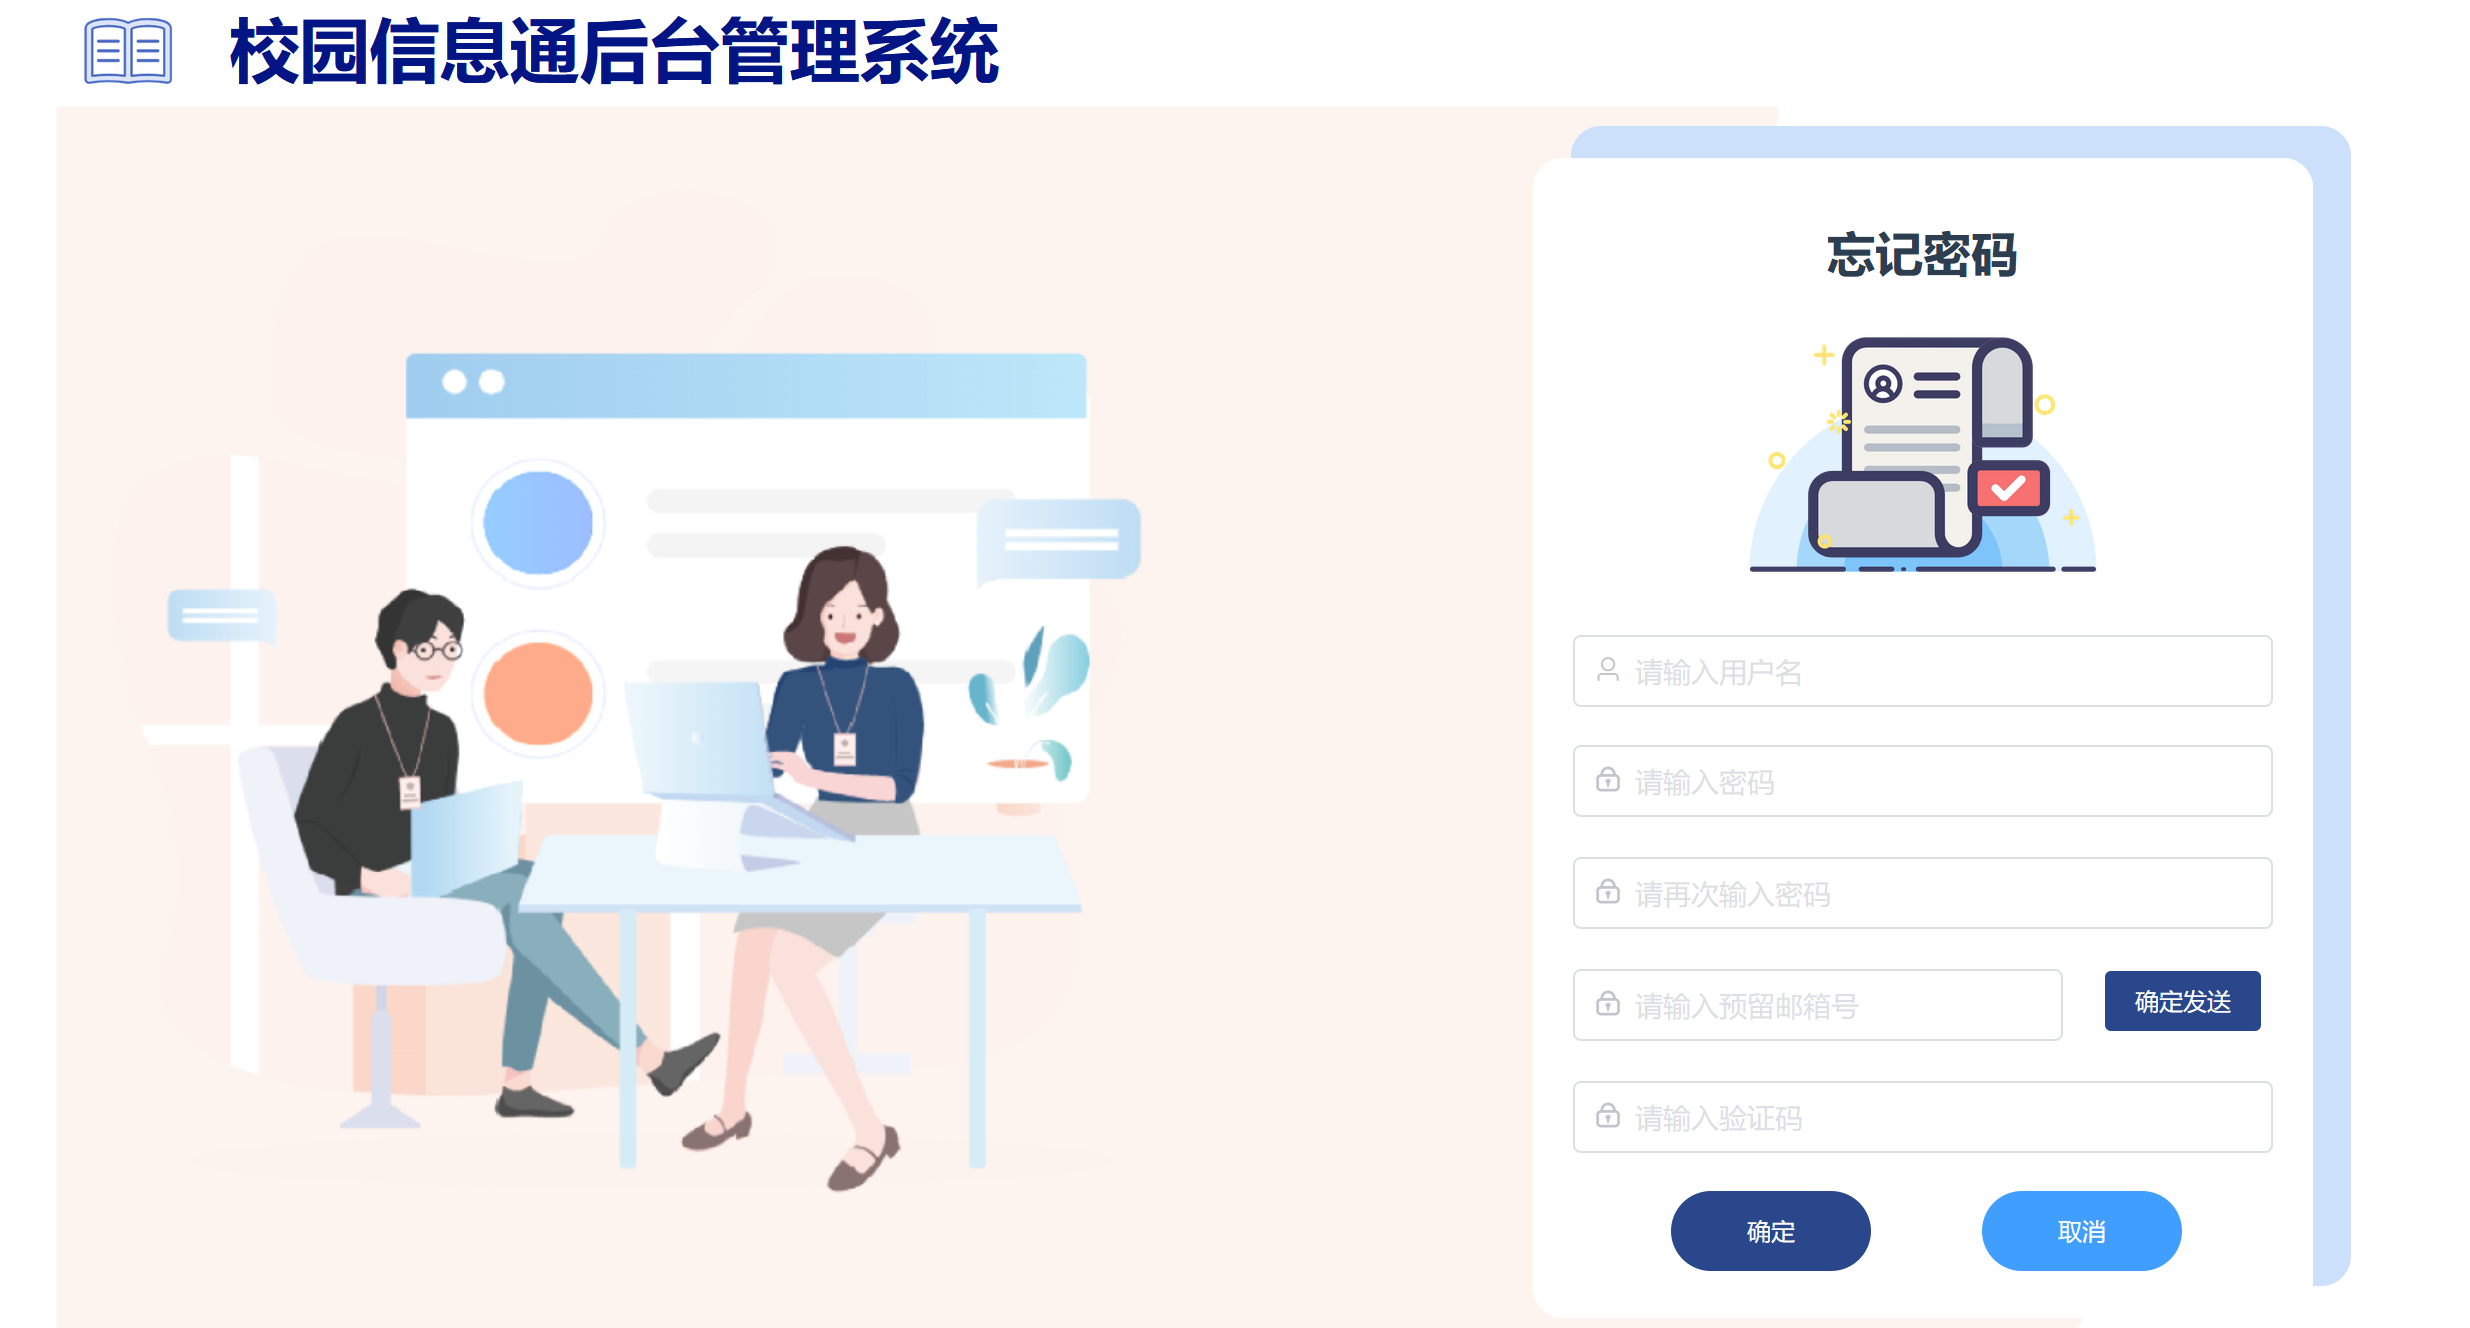
存在的问题/遇到的困难: 无
今天到明天会议的安排: 完成竞赛详细信息界面
心得体会: 在调整界面细节时,使用
开发者工具调整好界面参数后再修改相应代码效率会更高!
组员5:张晋铭同学
- 昨天站立式会议到现在的进展: 完成修改竞赛信息界面
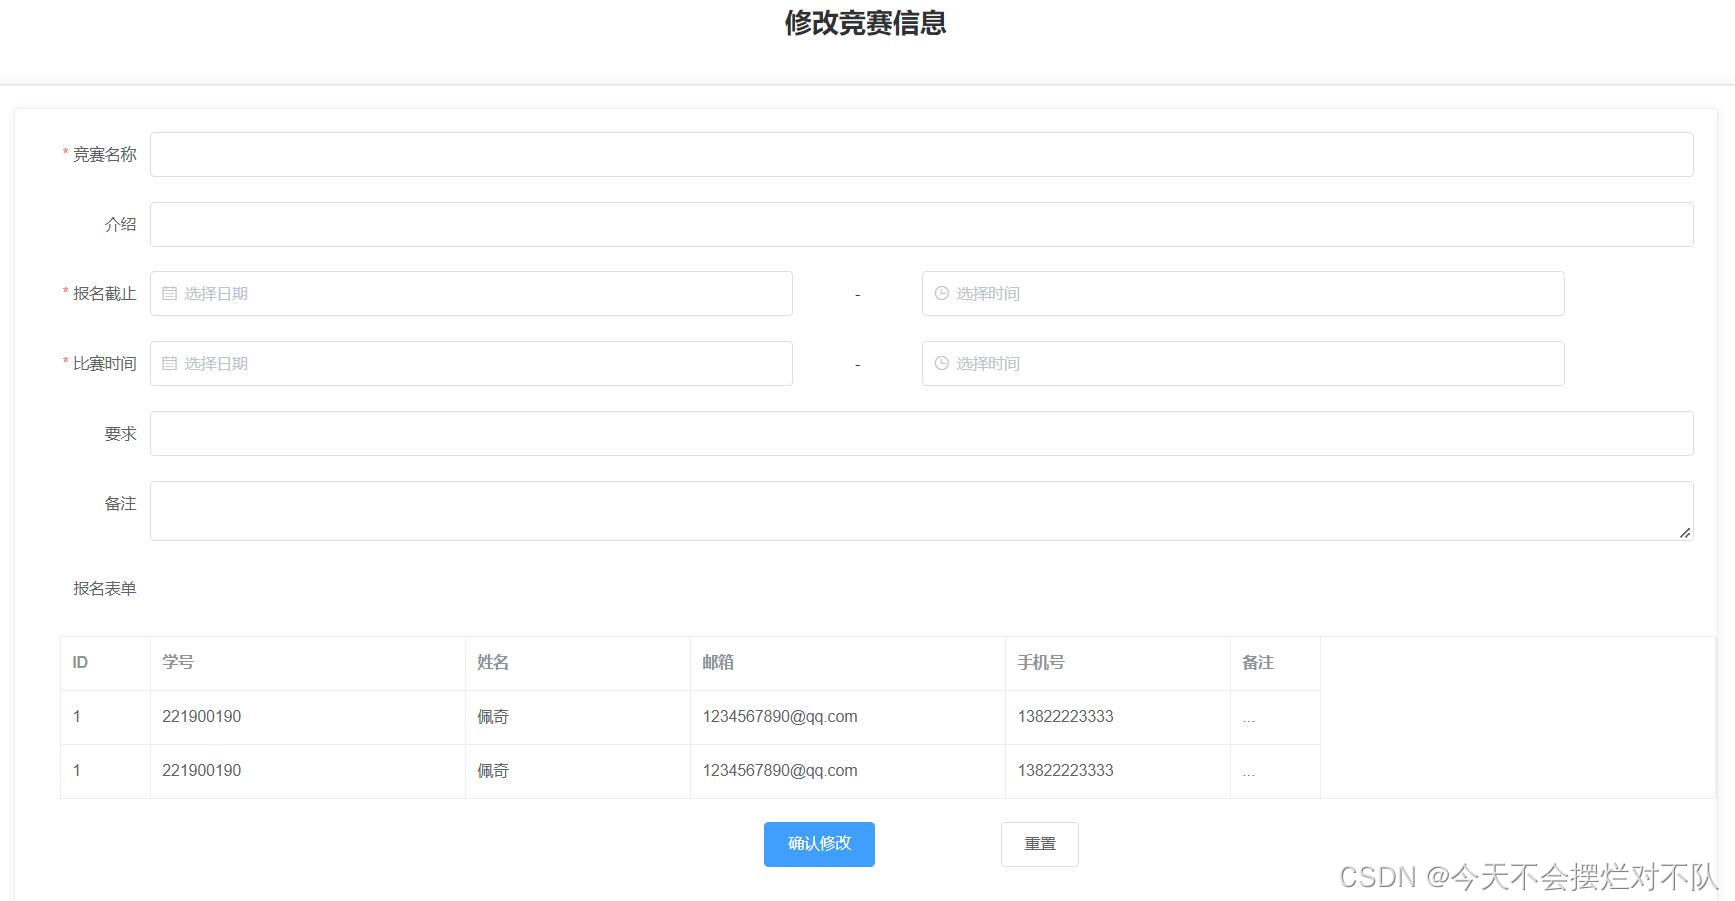
- 存在的问题/遇到的困难: 无
- 今天到明天会议的安排: 完成删除竞赛信息界面
- 心得体会:
element ui使用熟练度++
组员6:陈炜同学
昨天站立式会议到现在的进展: 学习
spring security存在的问题/遇到的困难: 用户登录需要验证,所以去学了
spring security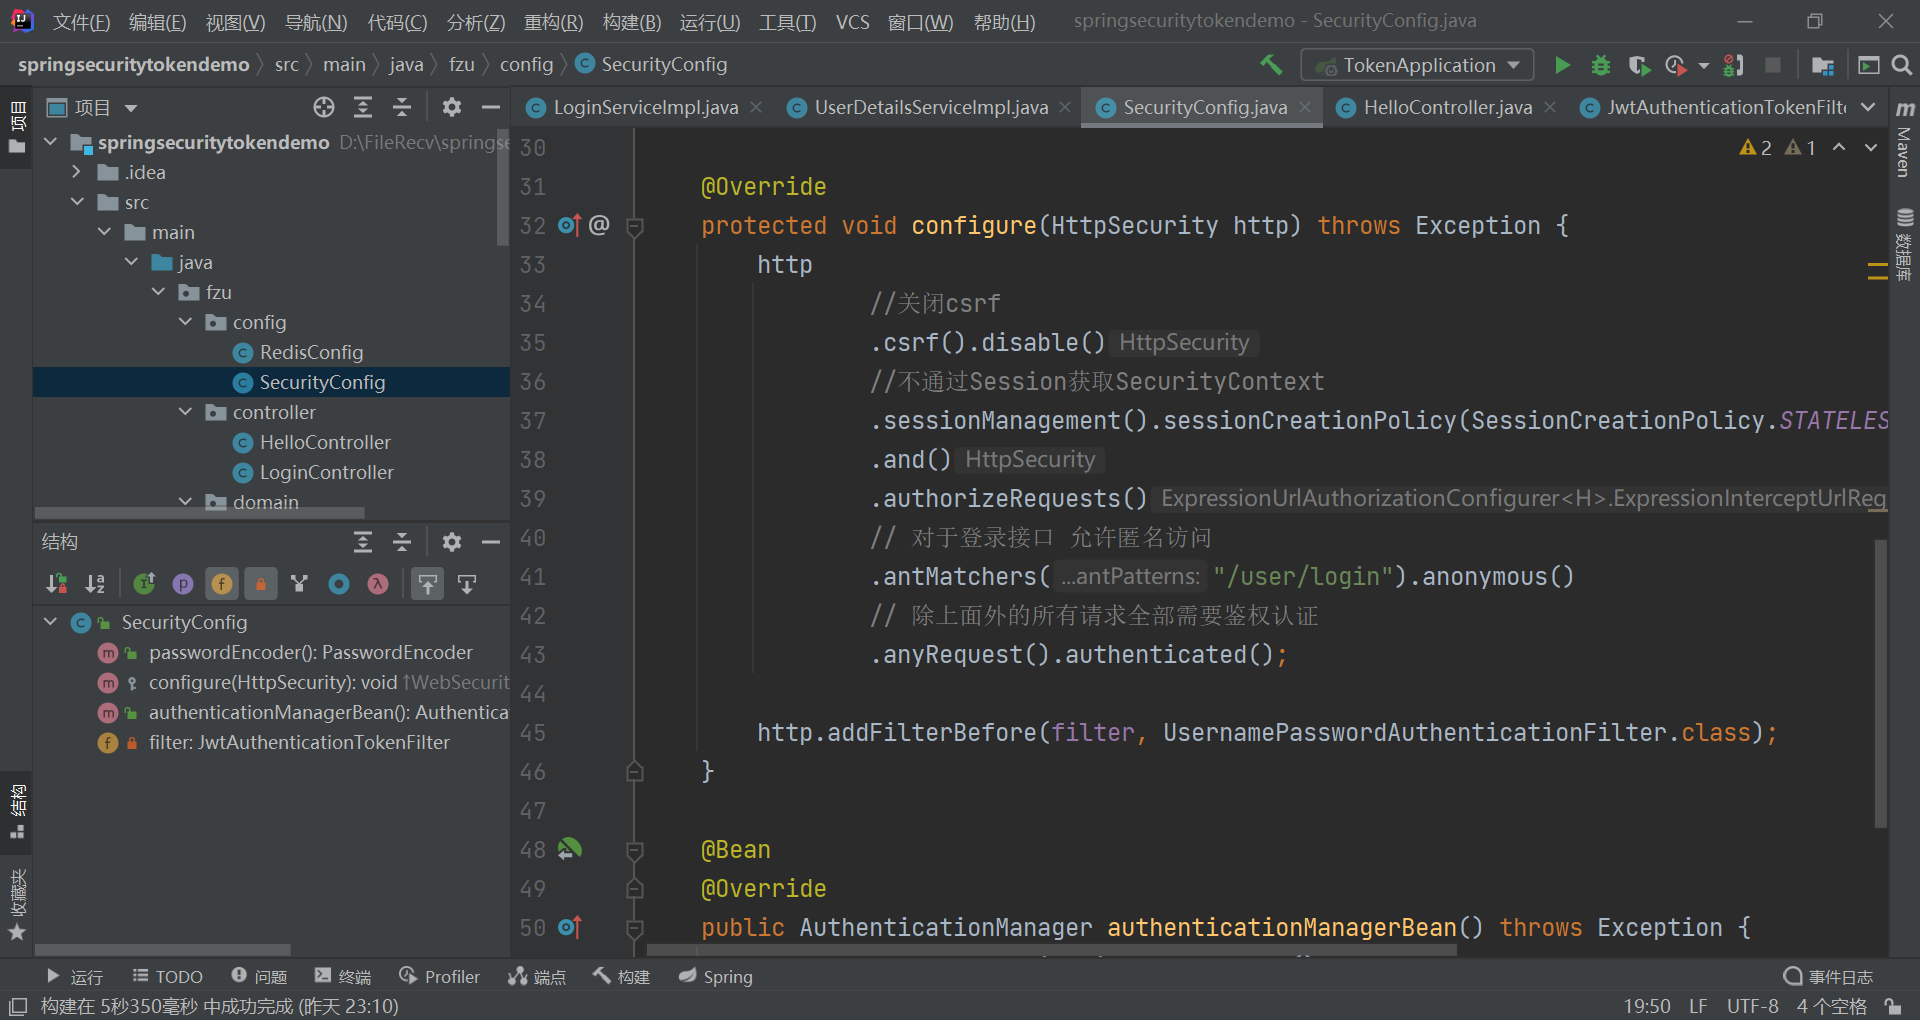
今天到明天会议的安排: 继续学习
spring security心得体会: 没有技术寸步难行
组员7:陈宇彬同学
- 昨天站立式会议到现在的进展: 完成了登陆注册重置密码页面
基础activity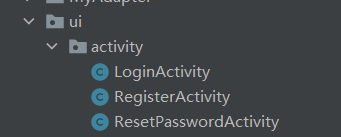
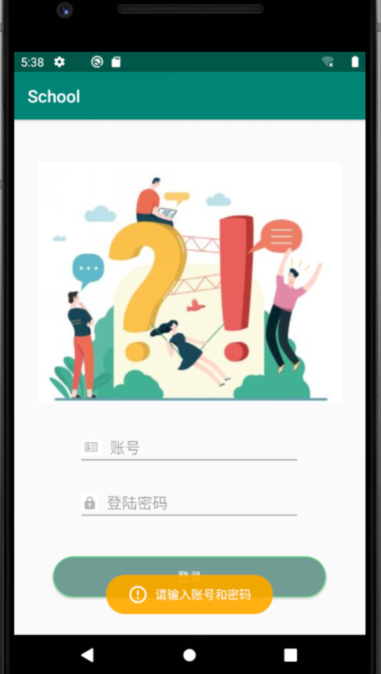
- 存在的问题/遇到的困难: 模拟器配置存在问题
- 今天到明天会议的安排: 完善登陆注册重置密码页面activity
- 心得体会: 回顾
安卓开发的相关知识,对其的使用更加熟练了
组员8:方彬彬同学
- 昨天站立式会议到现在的进展: 完成android端我的个人资料修改页面
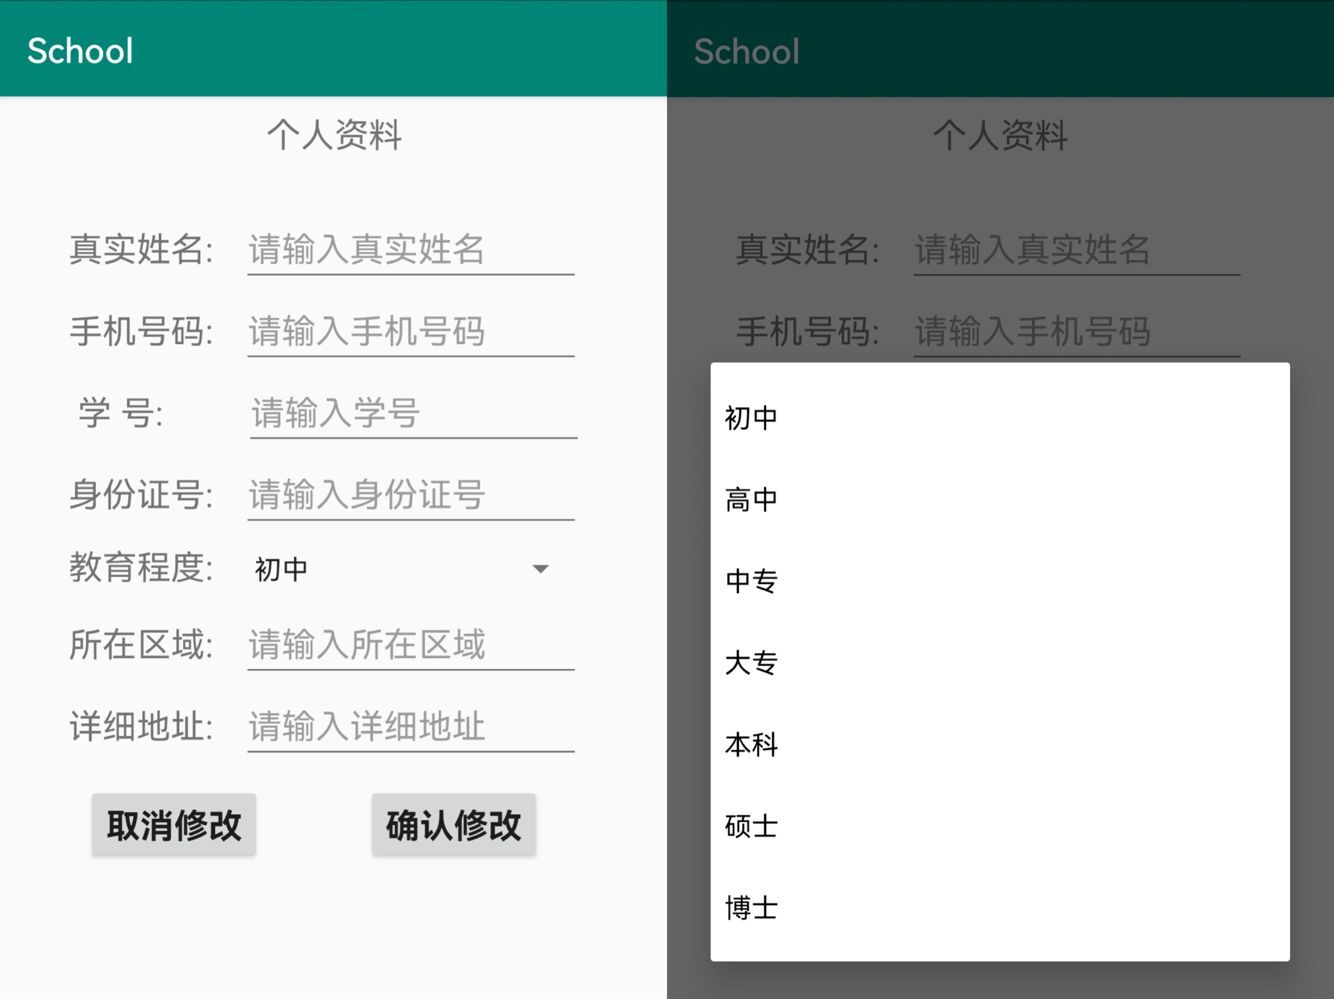
- 存在的问题/遇到的困难: 在我的个人资料修改页面中,对教育程度需要使用
下拉菜单进行选择,下拉菜单的设计需要重新学习。 - 今天到明天会议的安排: 完成我的-编辑个人资料页面跳转,完成我的反馈页面。
- 心得体会: 多百度,总会找到解决方案的。
组员9:黄达棋同学
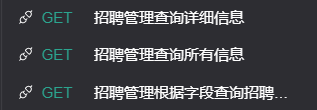
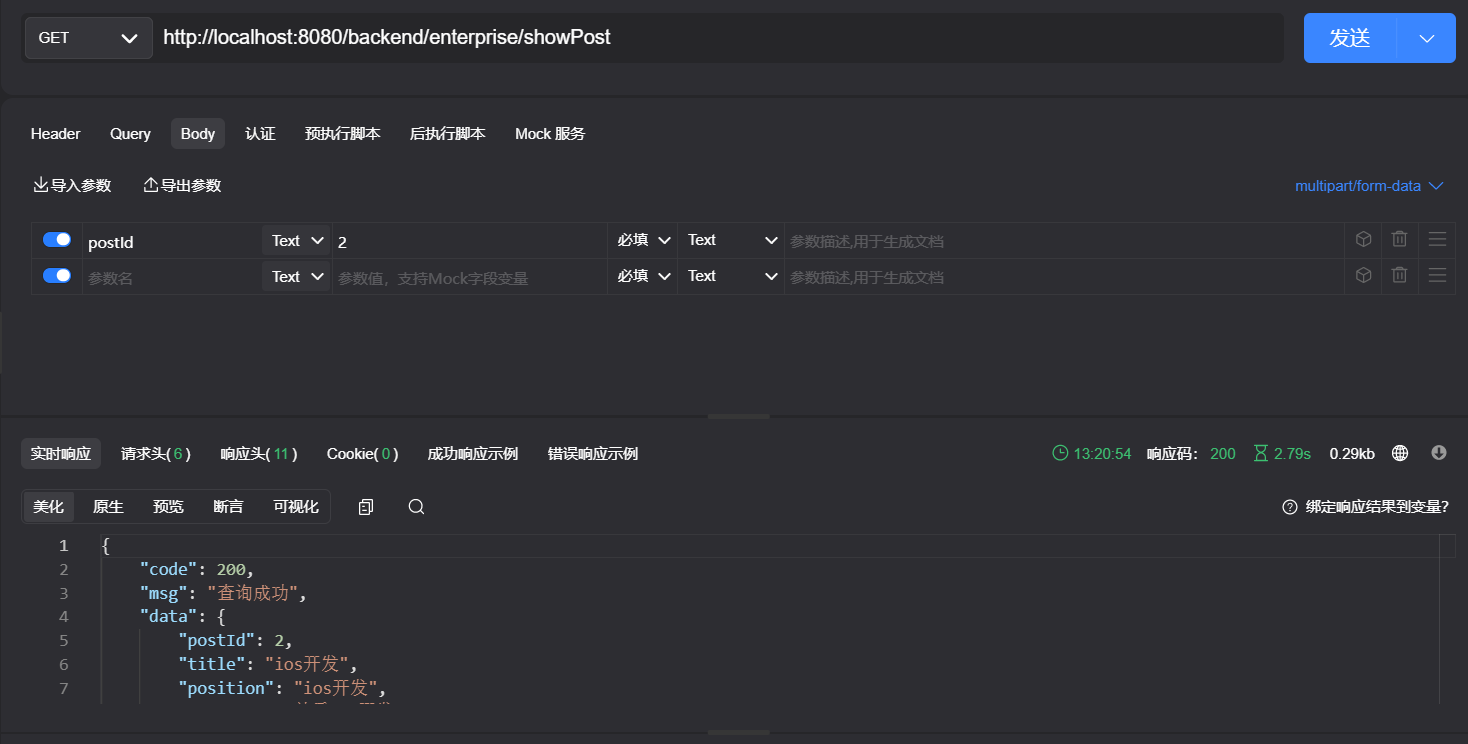
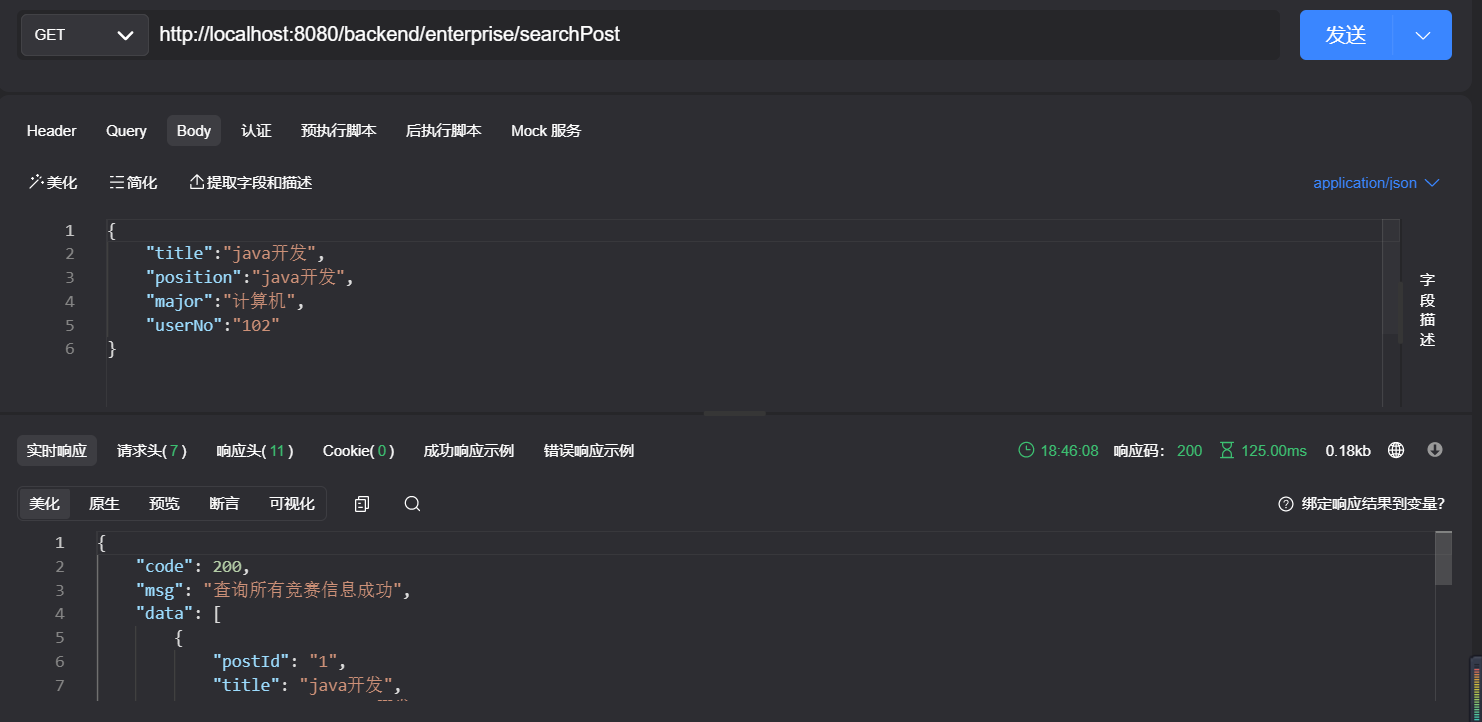
- 昨天站立式会议到现在的进展: 完成登录及退出登录接口
- 存在的问题/遇到的困难: 无
- 今天到明天会议的安排: 招聘信息管理的剩余接口
- 心得体会: 设计数据库的时候一定要把逻辑都弄清楚
组员10:张书旖同学
- 昨天站立式会议到现在的进展: 撰写博客并学习
uni-app的语法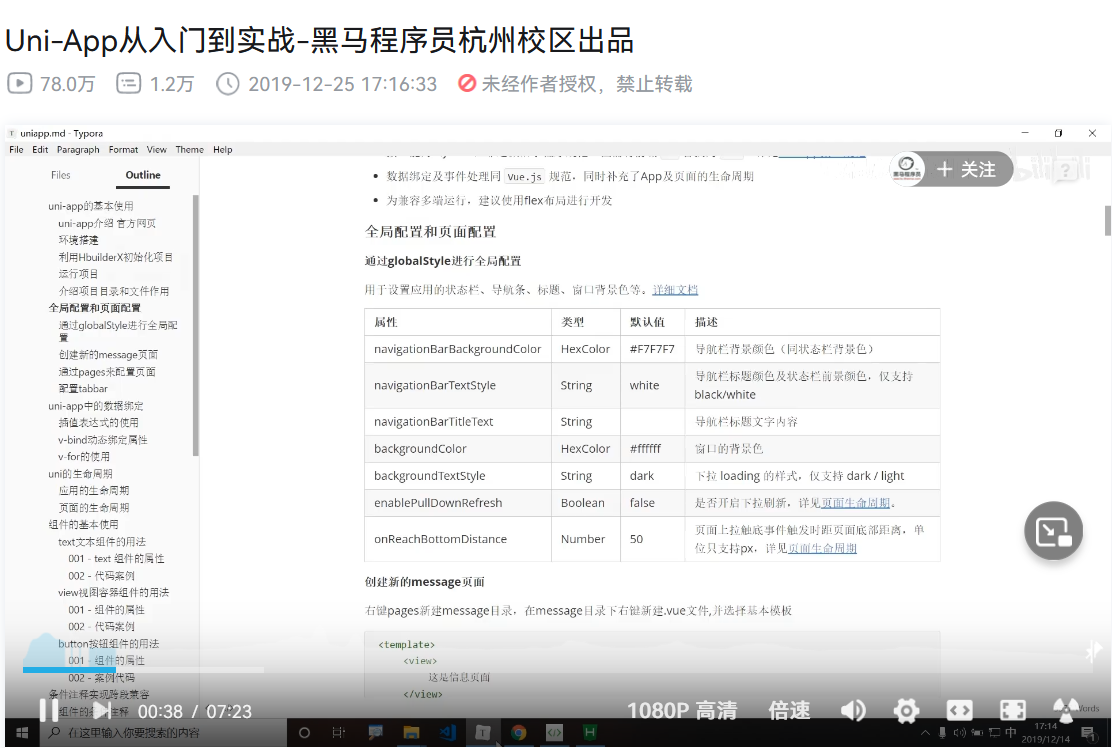
- 存在的问题/遇到的困难: 因为
Andriod Studio的开发难度较大且容易较难统一不同模拟器的样式,可能会影响不同设备的用户体验。无奈之下我们考虑转战uni-app,所以花了较多的时间在学习新技术上。 - 今天到明天会议的安排: 完成题库界面的题库列表的界面设计
- 心得体会: 团队项目开发时还是需要提前确定好合适的工具,做好调研的工作,中途临时更改会浪费大量的时间和精力,也会增加小组成员的学习负担。
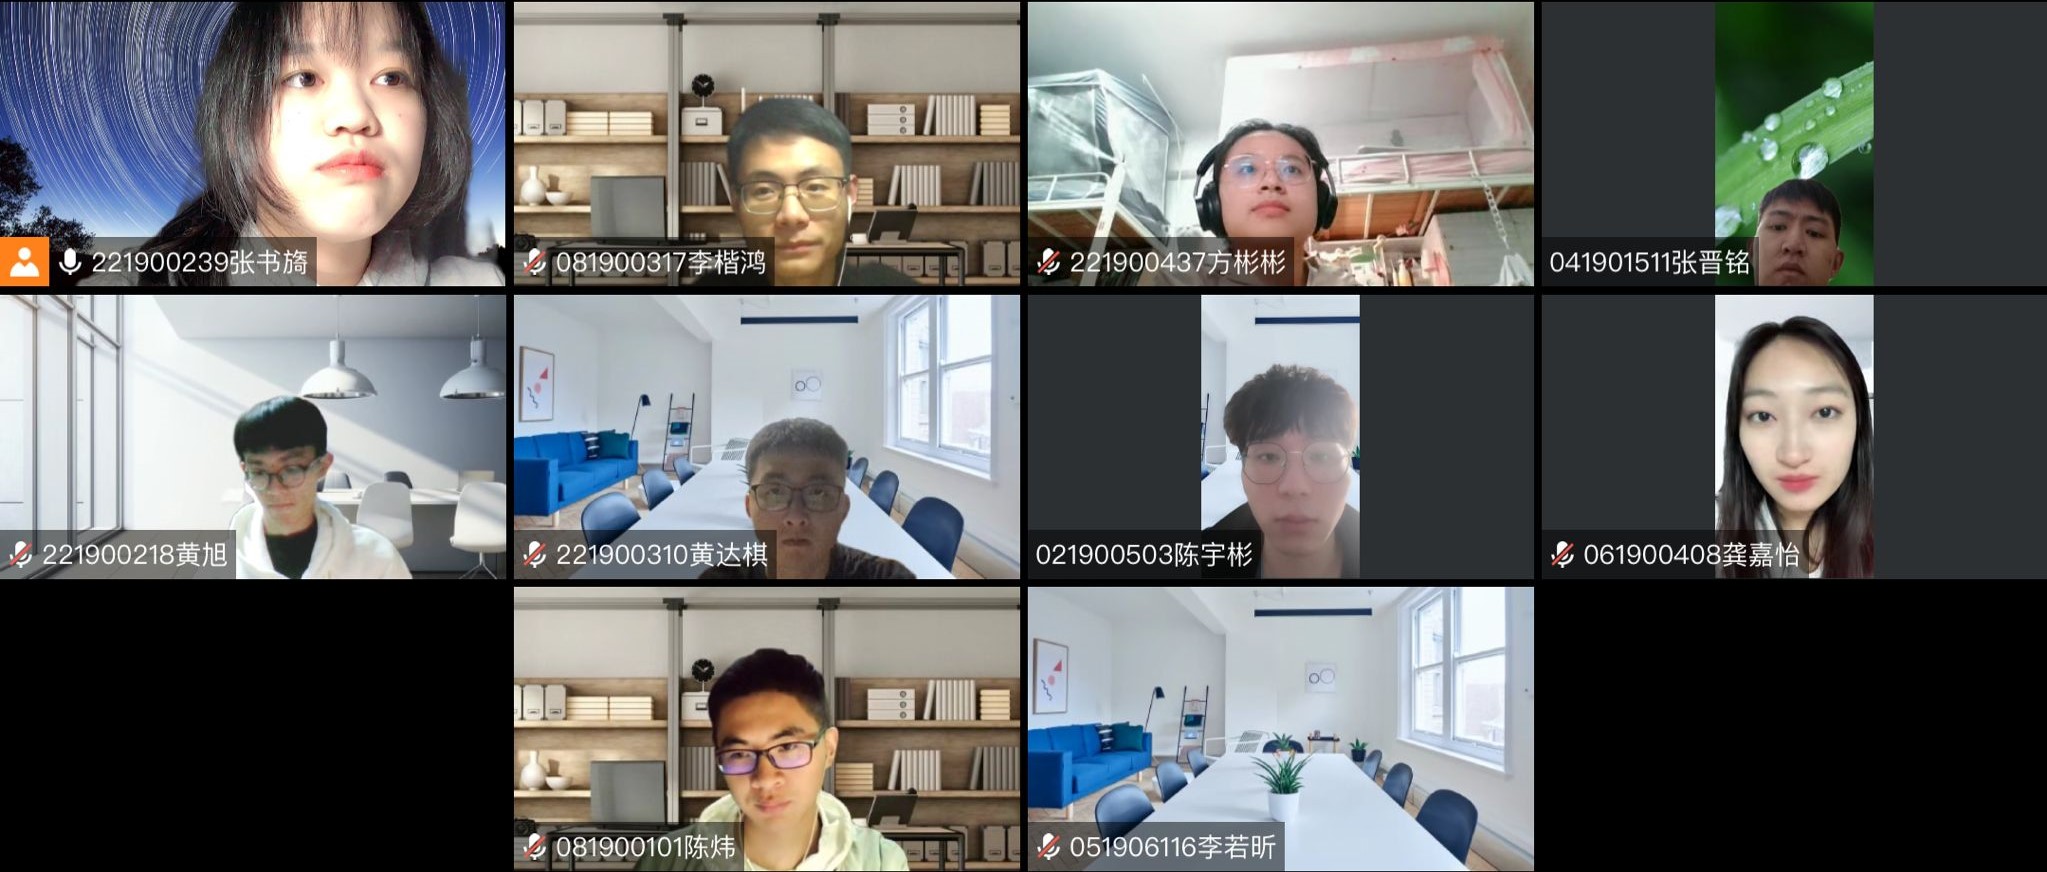
二、站立式会议照片
放假期间因为疫情,我们选择线上开展腾讯会议来跟进项目进度、解决开发过程中遇到的问题。
三、项目燃尽图
相关推荐
四驱PHEV、插电式混合动力汽车+DM混动系统P2+P4+发动机(三擎四驱)Matlab仿真
内容概要:本文系统解读了一套完整的多机器人路径规划(MAPF)MATLAB代码库,旨在解决在共享环境中为多个智能体寻找无冲突路径的核心问题。文章采用几何、拓扑、调度与呈现四层架构,详细阐述了地图解析、四邻域拓扑与Petri网构建、基于优先级启发式的路径规划、时间同步与冲突消解,以及可视化等关键技术环节。核心设计思想为空间规划与时间消解分离,通过动态边权膨胀、节点预留历史、几何惩罚驱动的局部同步等机制有效提升算法效率与可扩展性。文中深入分析了三种时间同步策略的适用场景与性能取舍,并强调了可视化在算法验证中的关键作用,为构建可复现、可扩展的MAPF仿真系统提供了详尽的技术参考。; 适合人群:具备一定MATLAB编程基础,从事机器人、自动化、智能交通、无人机编队等相关领域研究的研发人员及研究生。; 使用场景及目标:① 学习并掌握多机器人路径规划中的优先级规划与冲突消解核心算法;② 理解并应用基于Petri网的整数规划求解方法;③ 构建并优化可复现、可扩展的MAPF仿真系统,服务于仓储物流、自动驾驶、无人机集群等实际应用场景;④ 提升MATLAB工程化开发能力与复杂算法的可视化水平。; 阅读建议:建议读者结合提供的MATLAB代码与MovingAI标准地图数据,严格按照章节顺序逐步实践,重点关注各模块间的接口设计、性能优化策略及“信息前移”的工程思想,并通过调整智能体数量、地图复杂度等参数,全面验证算法的鲁棒性与效率。
产业园区运营负责人如何利用平台提升园区内企业与科研机构的协同创新能力?.docx
科易网基于40亿+科创知识图谱数据库,深度探索AI技术在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,研究科技创新领域的AI+数智化解决方案,推动科技创新与产业创新智能化发展。
Delphi 13.2控件之Delphi37Binaries-2026.48-windows.pak
Delphi 13.2控件之Delphi37Binaries-2026.48-windows.pak
政府科技管理者在推动科技成果转化时,如何精准匹配科技资源与产业需求?.docx
科易网基于40亿+科创知识图谱数据库,深度探索AI技术在技术转移、成果转化、技术经纪、知识产权、产业创新、科技招商等垂直领域的多样化应用场景,研究科技创新领域的AI+数智化解决方案,推动科技创新与产业创新智能化发展。
高校技术转移办公室人员如何高效管理科研成果并推动转化?.docx
高校技术转移办公室人员如何高效管理科研成果并推动转化?




