

 TARE机器人自主导航系统

关于TARE导航中的地图
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
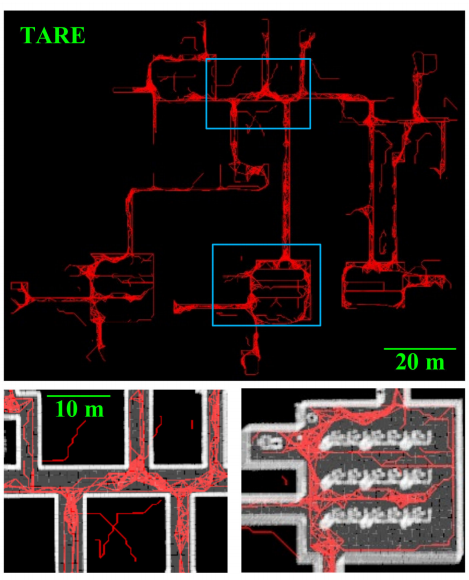
请问在TARE导航中下面的这个红色图是哪种地图,怎么获得的,谢谢各位!
相关推荐
自主探索开发环境笔记[代码]
本文介绍了CMU机器人研究所于2021年7月开源的移动机器人自主导航和探索框架Autonomous_Exploration_Development_Environment。该框架包含自主探索环境和探索planner两部分,主要算法基于近两年CMU的顶会论文。文章详细描述了如何快速启动该环境,包括安装依赖、克隆代码、编译和下载模拟环境等步骤。此外,还介绍了tare_planner规划算法的源码下载、编译和运行方法,以及在不同环境中的启动方式。作者分享了学习心得,并提供了相关资源的下载链接,鼓励有兴趣的朋友一起学习探讨。
CMU开源无人车导航框架实测:TARE Planner在车库环境中的自主探索效果
本文实测了CMU开源的TARE Planner无人车导航框架在车库环境中的自主探索效果。通过分层规划体系,该系统在狭窄通道、动态障碍和多层结构中展现出卓越性能,地图覆盖率达92.3%,远超行业平均水平。文章详细介绍了部署步骤、参数调优和问题排查,为开发者提供了实用的开源自主导航解决方案。
expocision3_TARE:曝光率排名第3的Utilizando los temas de laexposición#3
Exposicion3 该项目是使用版本11.0.6生成的。 开发服务器 为开发服务器运行ng serve 。 导航到http://localhost:4200/ 。 如果您更改任何源文件,该应用程序将自动重新加载。 代码脚手架 运行ng generate component component-name生成一个新的组件。 您还可以使用ng generate directive|pipe|service|class|guard|interface|enum|module 。 建造 运行ng build来构建项目。 构建工件将存储在dist/目录中。 使用--prod标志进行生产构建。 运行单元测试 运行ng test通过执行单元测试。 运行端到端测试 运行ng e2e以通过执行端到端测试。 进一步的帮助 要获得有关Angular CLI的更多帮助,请使用ng help或查看“ 页面。
chrome-headless-shell-win32-159.0.8132.0(Canary).zip
chrome-headless-shell-win32-159.0.8132.0(Canary).zip
惠普150 联想1821 1831 1831W定影清零,转印带清零
惠普150 联想1821 1831 1831W定影清零,转印带清零,报错不打印,通过清零软件可以清除。内附使用说明。




