

 DeepStream社区

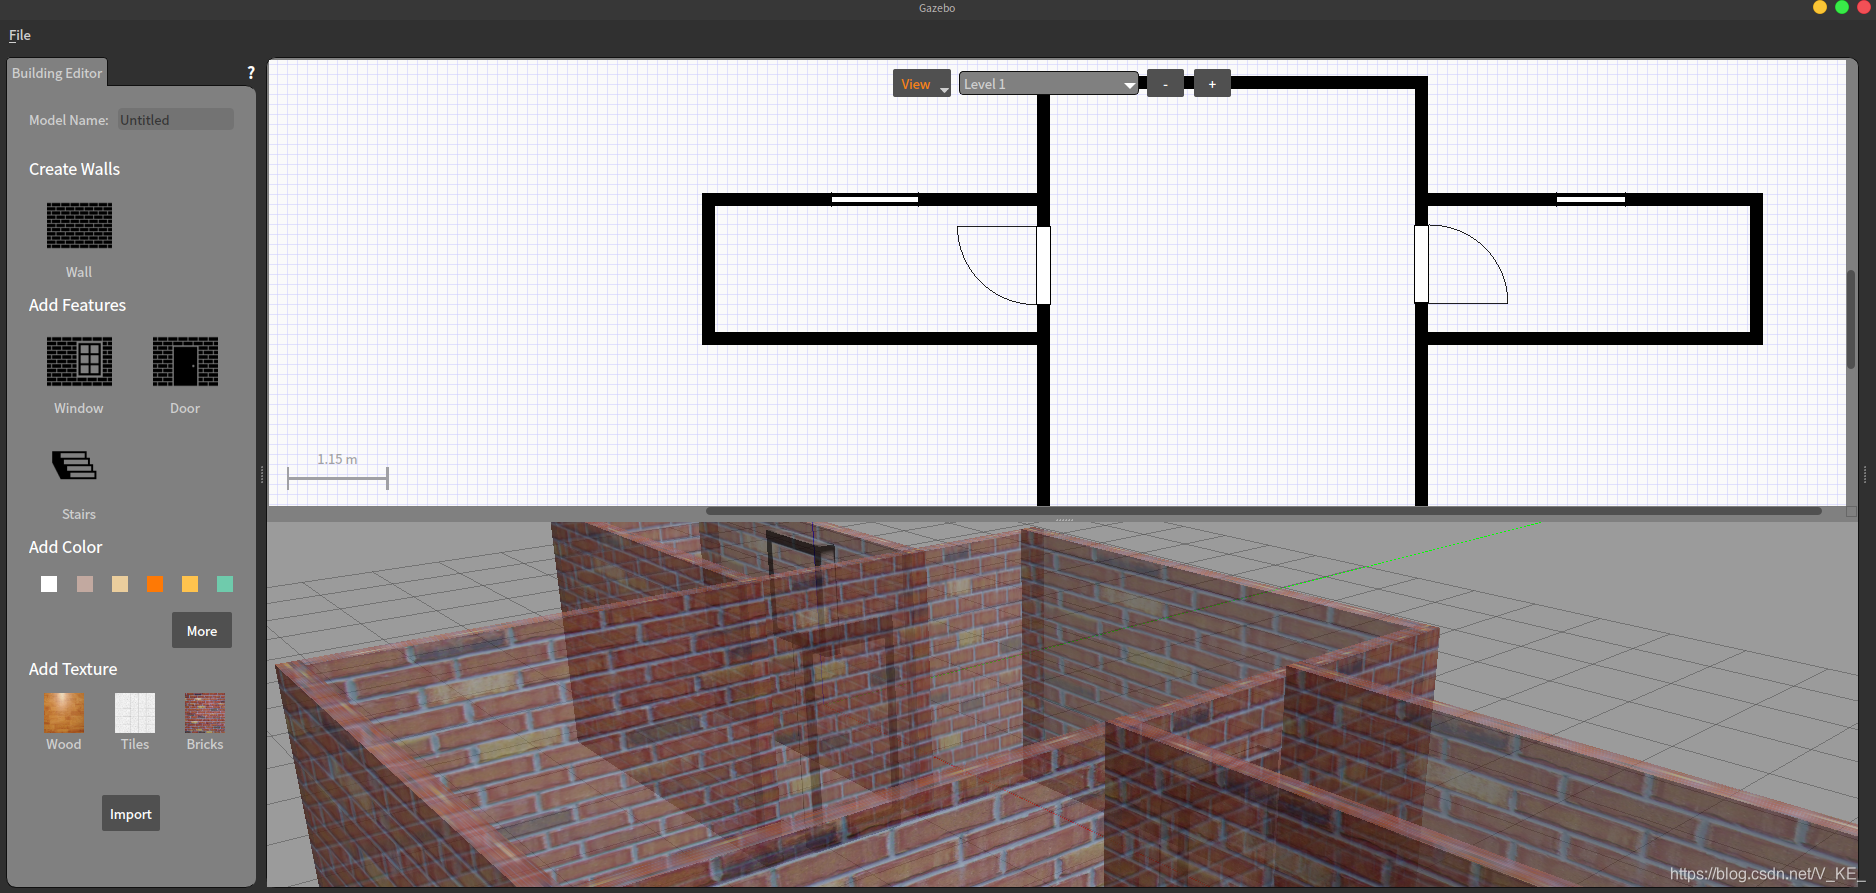
ros仿真系列,ROS自学笔记Gazebo篇——Gazebo Building Editor的使用
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
ROS自学笔记Gazebo篇——Gazebo Building Editor的使用
https://blog.csdn.net/sinat_16643223/article/details/117200713
相关推荐
Gazebo机器人仿真应用[可运行源码]
本文详细介绍了Gazebo仿真平台在机器人领域的应用,包括仿真环境的构建、机器人模型的导入与控制、传感器仿真以及SLAM建图。Gazebo作为一个功能强大的开源物理环境仿真平台,支持多种物理属性和传感器插件的加入,能够以可视化的方式进行机器人仿真。文章具体说明了如何通过直接插入模型或使用Building Editor工具构建仿真环境,以及如何为机器人模型添加Gazebo属性、传动装置和控制器插件。此外,还介绍了如何通过键盘控制节点控制机器人在Gazebo中的运动,以及如何配置摄像头和激光雷达传感器插件以实现传感器仿真和SLAM建图。
rmf_traffic_editor:用于建筑物中机器人流量的GUI,CLI和ROS 2消息
rmf_traffic_editor 欢迎! 该存储库具有以下目录: rmf_traffic_editor :用于注释平面图以创建交通模式的GUI rmf_building_map_tools :基于Python的工具,用于使用和操作rmf_traffic_editor创建的地图文件,例如: ROS 2节点以使用building_map_msgs提供地图服务 凉亭等模拟器的翻译 导航程序包(例如rmf_core翻译器 安装 该存储库被构造为ROS 2软件包的集合,可以使用colcon进行构建。 rmf_building_map_tools软件包需要以下Python 3依赖项才能生成世界: sudo apt install python3-shapely python3-yaml python3-requests
ROS2机器人仿真教程[可运行源码]
本文详细介绍了在ROS2 Humble版本下进行机器人仿真的完整教程,包括ROS2安装、TurtleBot3安装、Gazebo环境配置、遥控操作、自走避障、Rviz2模型显示、建图以及导航等步骤。教程提供了具体的命令行操作和配置方法,帮助用户快速搭建和运行仿真环境。内容涵盖了从基础安装到高级功能的全流程,适合ROS2初学者和开发者参考。
JGTechVision项目架构[项目代码]
JGTechVision是一个基于C#/WPF (.NET Framework 4.7.2)的机器视觉平台解决方案,采用MVVM架构模式结合插件系统和事件驱动机制。项目包含可视化架构图、第三方库(如Halcon、ONNX Runtime、OpenCVSharp等)、基础设施层(如CommonHelper、DataAccess、EventMgrLib等)、硬件驱动层(相机和运动控制)、深度学习插件(如异常检测、分类、目标检测等)以及插件层(50+工具)。核心抽象层包括ModuleBase、CameraBase和MotionBase,业务层涵盖方案管理、项目执行引擎和插件服务。表现层采用WPF UI设计器实现拖拽式界面设计。项目支持多种扩展点,包括插件扩展、流程扩展、UI扩展、通信扩展和数据存储扩展等,具有高度的灵活性和可扩展性。
ROS笔记(17) Gazebo
Gazebo简介、运行和构建仿真环境





