

 DeepStream社区

ROS学习笔记之导航实现02_地图保存和读取;map_server 节点加载地图描述文件的资源路径,执行该launch文件,该节点会发布话题:map(nav_msgs/OccupancyGrid)
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
ROS学习笔记之导航实现02_地图保存和读取
https://blog.csdn.net/weixin_51067502/article/details/121943526
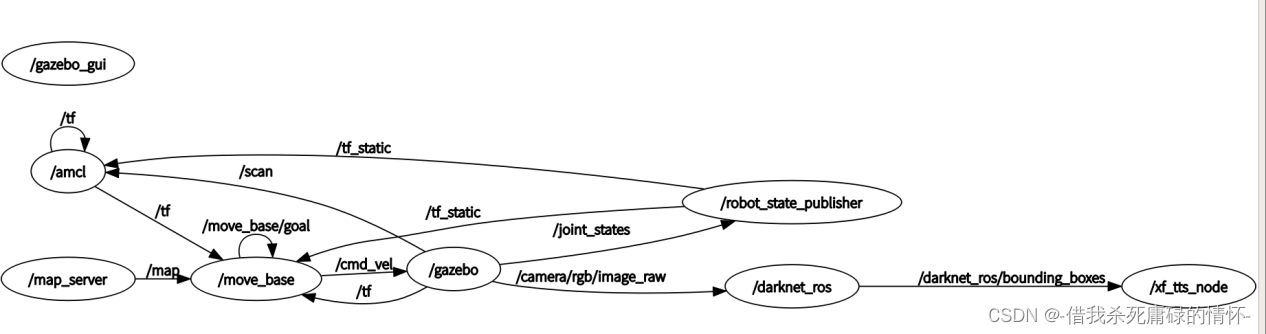
map_server发布map话题,需要系统进行tf或者自己tf链接坐标系
https://blog.csdn.net/weixin_45912291/article/details/125803475#t1
相关推荐
生成map_server可加载的pgm地图
这个是一个用C++生成pgm地图的demo,在ros里的map_server可以正常加载该地图没有问题。如有任何问疑问请联系: 2942087962@qq.com
基于ROS2与Nav2的智能轮椅自主导航系统:从SLAM建图到路径规划实战
自主导航是移动机器人领域的核心技术,它使机器能够理解环境、规划路径并安全移动。其原理通常基于同步定位与地图构建(SLAM)算法,结合实时传感器数据(如激光雷达)构建环境地图,并通过自适应蒙特卡洛定位(AMCL)等技术实现精准位姿估计。在技术价值上,自主导航系统提升了机器人的智能化水平和环境适应性,是实现服务机器人、无人配送等应用的关键。应用场景广泛覆盖室内导引、仓储物流及健康辅助设备等领域。本文以智能轮椅项目为例,深入探讨了如何利用ROS2框架和Nav2导航栈,集成激光雷达与深度相机,实现从环境感知、SLA
ROS2机器人导航实战:从SLAM建图到Nav2路径规划的完整系统解析
机器人自主导航是现代移动机器人领域的核心技术,其核心原理是通过传感器感知环境,利用SLAM算法同时完成定位与地图构建,再基于已知地图进行路径规划与运动控制。这项技术融合了多传感器融合、状态估计、运动规划等多个学科,是实现仓储物流、服务机器人、自动驾驶等应用的关键。在工程实践中,ROS2作为主流的机器人操作系统,为导航系统的模块化开发提供了标准框架。通过Gazebo物理仿真环境,开发者可以在高保真的虚拟场景中验证算法,而无需依赖昂贵的实体机器人。本文以Fishbot项目为例,深入剖析了如何整合Cartogra
基于ROS2与视觉SLAM的机器人自主导航系统构建实战
机器人自主导航是机器人技术的核心领域,其核心原理在于通过传感器感知环境、利用算法进行定位与建图(SLAM),并最终规划出安全路径。这项技术的价值在于赋予机器人在未知或动态环境中自主移动的能力,是实现服务机器人、自动导引车(AGV)等应用的基础。在工程实践中,ROS2(Robot Operating System 2)作为机器人领域的标准化开发框架,结合视觉传感器(如RGB-D相机)和导航算法栈(如Nav2),为快速构建原型系统提供了强大支持。本文聚焦于利用ROS2 Humble、Gazebo仿真环境与RTA
使用ROS创建自定义地图
ROS学习(十二)使用ROS创建自定义地图,对应源码。博客地址:https://blog.csdn.net/u011832219/article/details/115384338





