

 2023年北航面向对象设计与构造

BUAA-OO-Unit4-单元总结
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
本单元的正向建模与开发
什么是正向建模与开发
正向建模与开发是一种基于面向对象的软件开发方法,它以三维的对象模型为数据源,完成从需求分析到系统设计的全过程任务。正向建模与开发要求我们首先根据模型需求和描述构建与设计模型,并将设计通过类图、状态图和时序图直观地表示,然后再根据设计编写代码实现模型。
正向建模与开发的优点是可以提高设计的质量、效率和可视化,实现各方的协同和沟通,优化设计方案和性能模拟,保证数据的一致性和完整性。正向建模与开发的难点是需要有本地化的标准和软件,能够兼容各种格式和平台,能够适应不断变化的需求和审批,能够提高设计人员的技术能力和专业知识。
本单元应用
在本单元中,我们需要应用正向建模的思想,分析逻辑复杂并且反常识的指导书需求,先用 UML 语言(类图 + 状态图 + 时序图)架构出关键部分的图书馆借阅系统,确定需要哪几个类实现该系统,每个类负责哪些职责/应该实现什么方法,这些类之间的层次关系如何,以及可见性如何等。
我认为类图是代码复现的核心,状态图理清了书籍所有可能的发生状态,时序图让我们兼顾了类之间的关联关系并进一步确定各个类的职能,从而进一步完善类图。完成设计之后,代码的框架部分实际不会花费很长时间。
以 HW13 而言,我先整理学生借还书的逻辑如下,然后大概绘制出类图,最后根据类图以及思维导图完成代码。
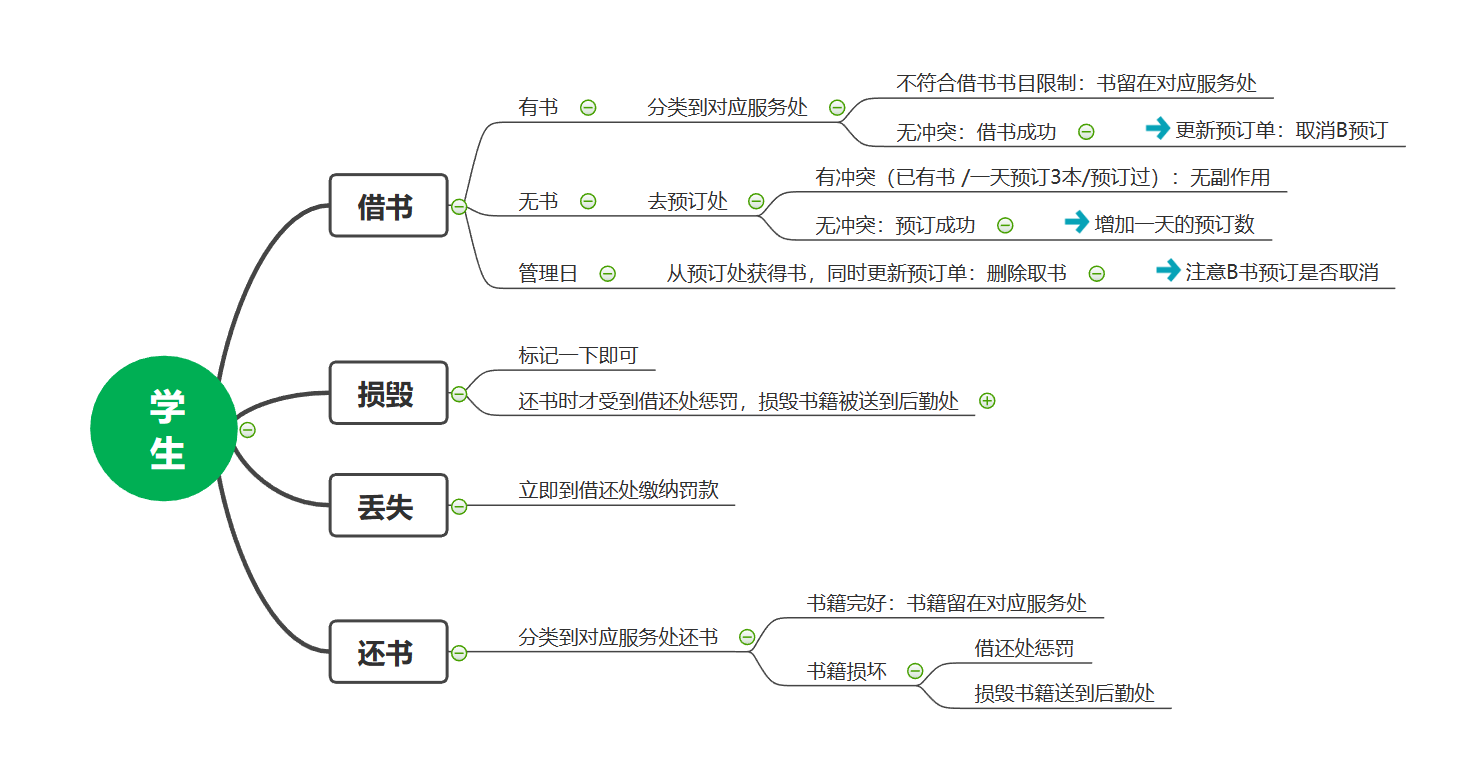
本单元架构设计
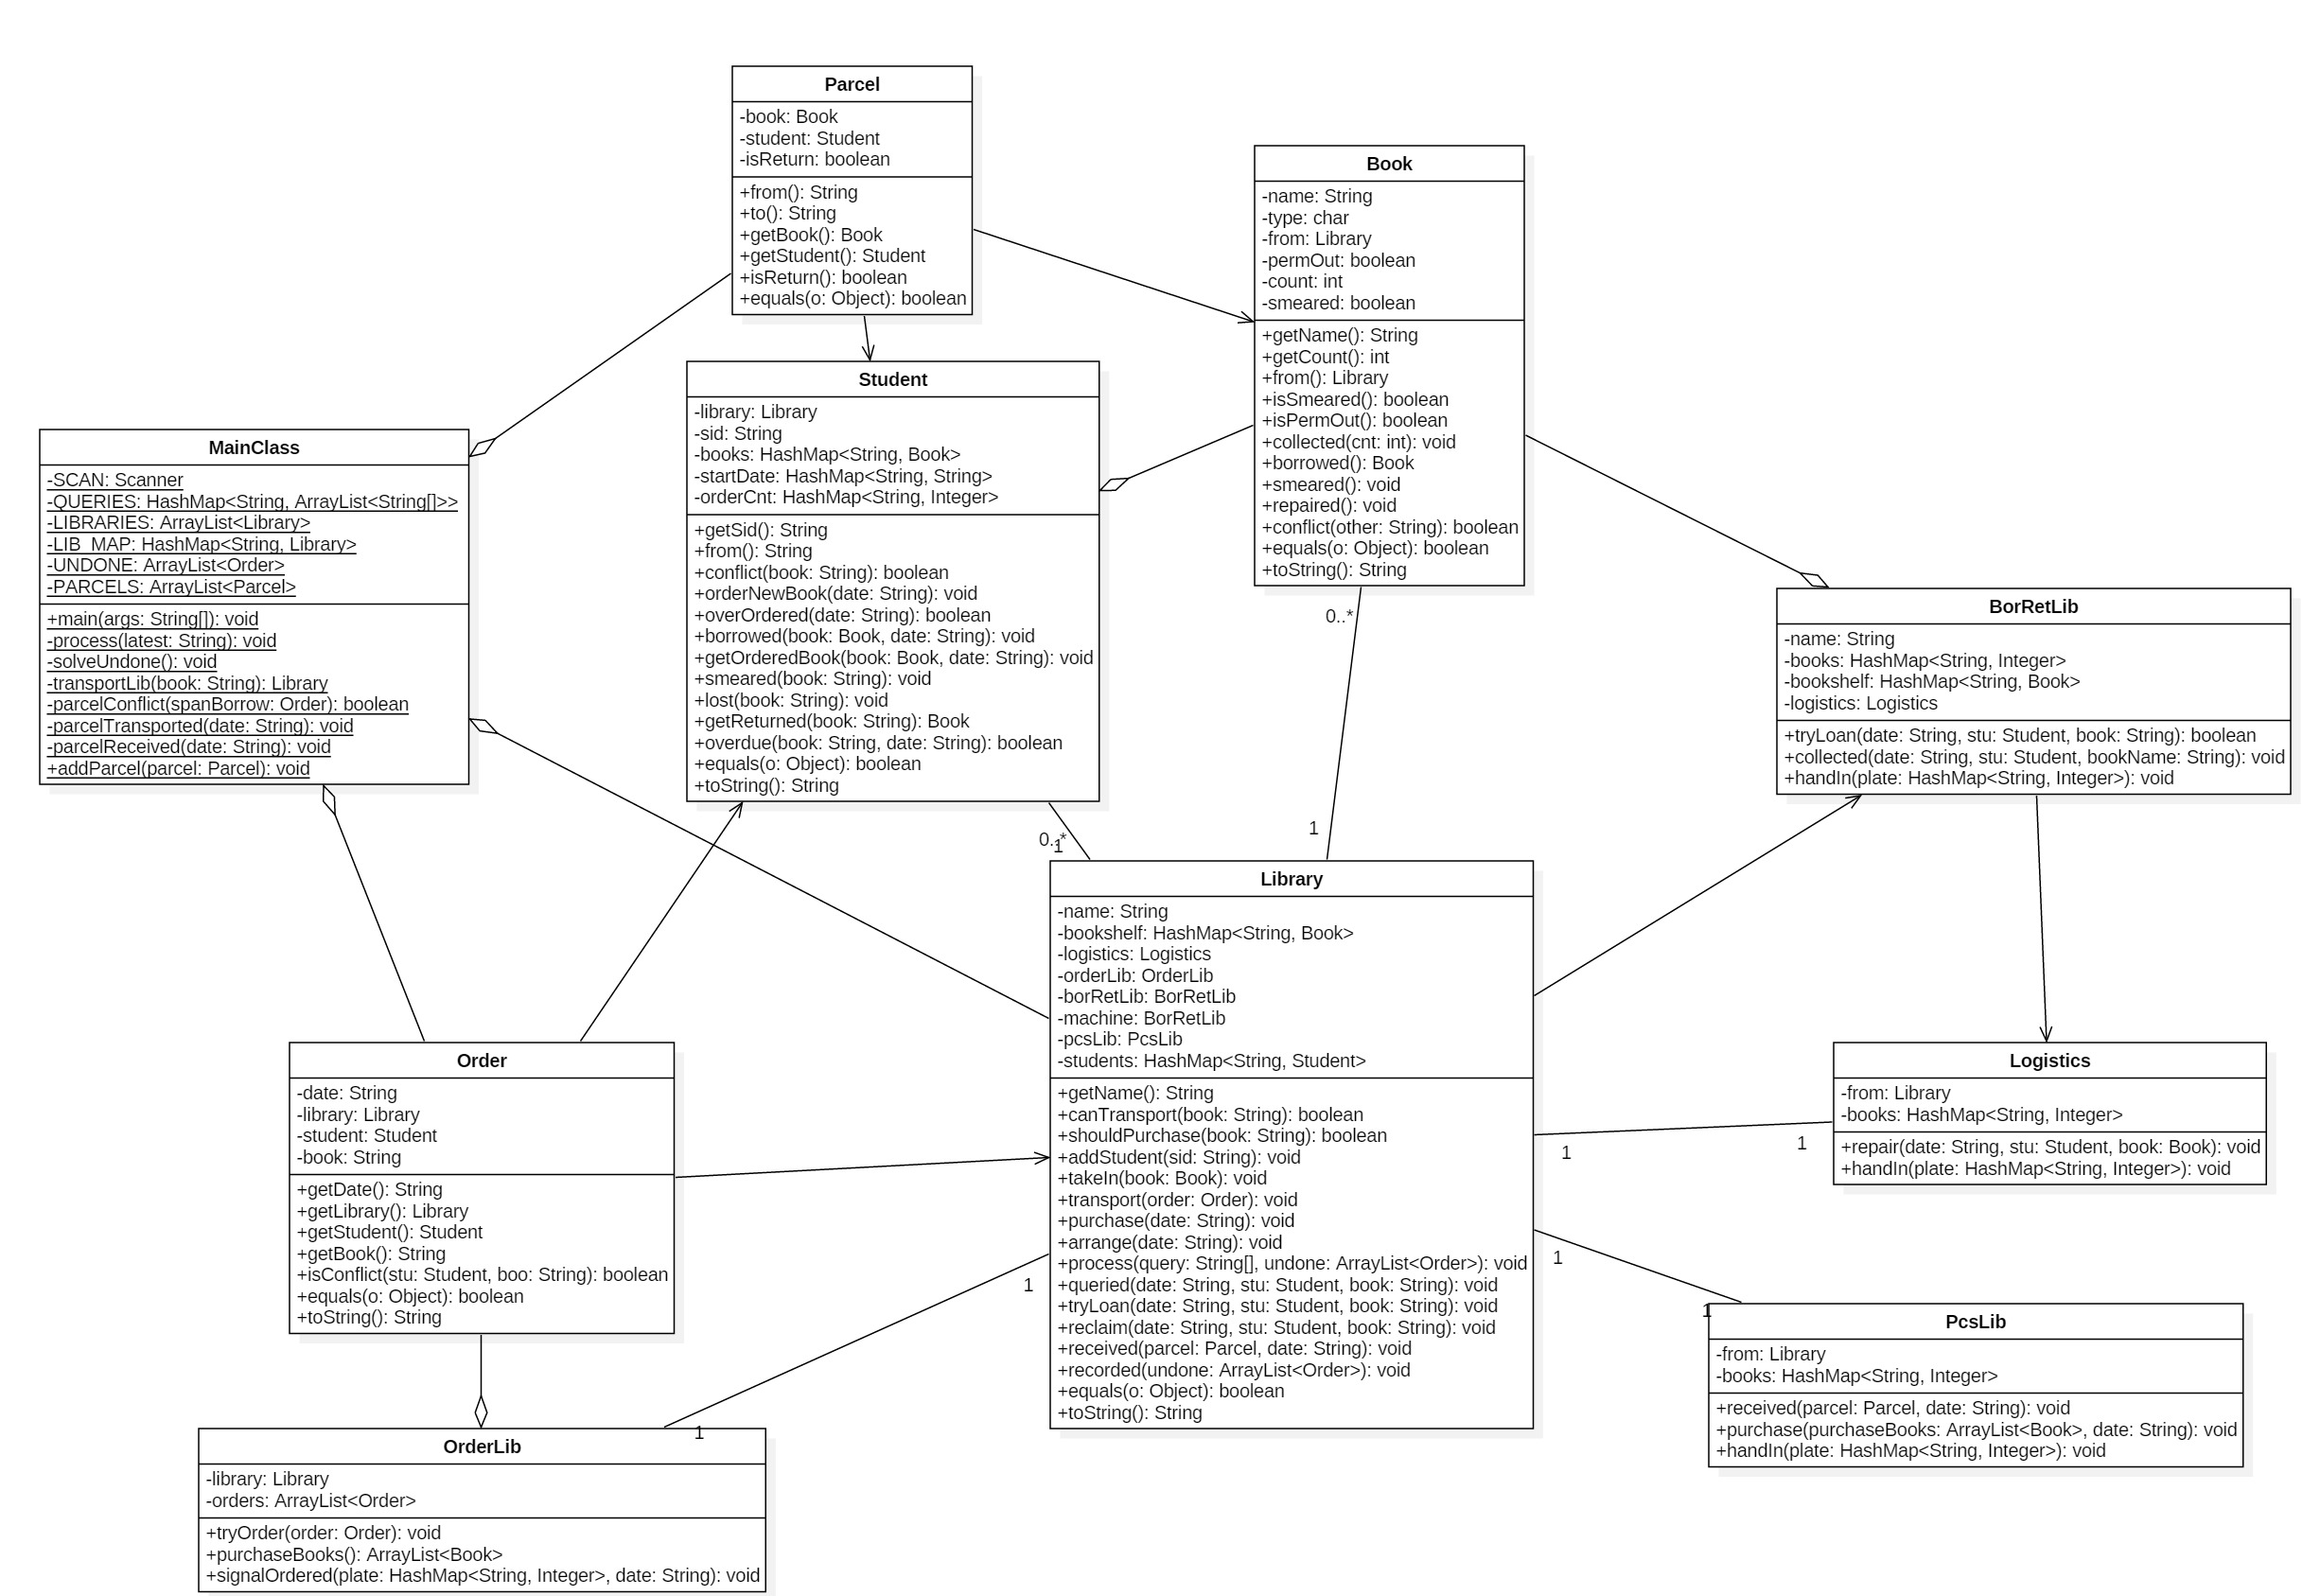
本单元最终代码类图如上。
代码设计和 UML 类图之间的联系还是很好分清的。其实类和类之间的关系从他们的属性就能看出来了,然后我们再根据他们的属性连线。以类 A 和类 B 举例(下面简称“类 A 有一个属性 B 或 B 的容器”为“A 管理 B”):
- 类 A 管理 B,类 B 不管理 A :A 和 B 直接关联(Directed)且箭头从 A 指向 B;
- 类 A 管理 B,类 B 也管理 A :A 和 B 有双向关联(Association),直线两侧分别写上对应数量(如1:1);
- 类 A 管理 B,但类 C 也管理 B :如果想强调 A 和 B 的整体与部分关系,则 A 和 B 是聚合关系(Aggregation),箭头从 B 指向 A;
- 只有类 A 管理 B :A 和 B 是组合关系(Composition),箭头从 B 指向 A。
至于泛化、实现、依赖等类图关系,还是比较好区分的。
当然,OO 课程的评测没有那么严,所以全用双向关联直线连起来也没事。
架构设计思维演进
第一单元复习了 OO 先导课学习的 Java 语言并实践了层次化设计,根据表达式的解析过程,抽象出表达式、项、因子三个层次,每个层次只要负责自己层面的运算化简,保证了层次或者模块之间的高内聚低耦合性。通过课上上机和参考学长代码,我至今印象深刻的是:将表达式分解结果的相关类打包成 package 加强封装性;以及实现 Factor 接口作为表达式最终分解形式,而最顶层的表达式也实现了该接口。这样的层次化设计让我受益匪浅。
第二单元模拟多电梯运行,主要用到了生产者消费者模型这一多线程设计模型,并在具体的编码中考虑了并发过程中共享对象的互斥访问,以及对死锁的避免。这单元我也自觉学到的东西最多,对 Java 的了解也进了一步。
第三单元接触了 JML,架构是指导书给的,算法是学生们实现的。除此之外,这单元让我更重视设计系统的异常处理机制。设计系统的异常处理机制,主要指:考虑系统可能出现的各种异常情况,如输入错误、网络故障、资源不足等,设计相应的异常处理策略,如抛出异常、捕获异常、恢复异常等,保证系统的健壮性和可靠性。
第四单元逻辑复杂的图书管理系统,更加考验我们设计的高内聚低耦合,以及代码的可拓展性。为了实现高内聚低耦合,我让各管理员间尽量不互相访问,学生借还书也只面向 Library 这一个类,Library 则考虑如何处理学生请求。可拓展性方面,我的 HW14 经历了一次小规模重构,主要原因是 HW13 里我以同学为发起请求的对象,而到 HW14 应该改成各图书馆在 365 次循环中处理各请求。
测试思维的演进
第一单元我模仿 Java 的实现,递归生成表达式,并用 python 的 sympy 库计算表达式化简结果是否正确。这单元对拍主要参考了 OO 公众号的实现。
第二单元测试都靠讨论区各位 dalao 养活的,尤其感谢鹿跌的多线程高效率对拍,以及 srz 大佬评测网站的高质量数据。
第三单元主要采用对拍方式验证程序,这单元我再数据生成方面可以在最顶层函数灵活调整数据生成特点,并特别注意了不同数据输入的顺序,用一个全局变量 prob_exc 指定生成数据触发正确程序异常的概率,这样可以有步骤地 debug。此外,也了解了用 Java 进行单元测试。
第四单元 HW13 的数据生成相当于把作业用 python 又写了一遍,然后和同学们对拍;并且发现这单元为了找到 bug 并不是数据量大就一定能遍历出来的,数据构造大小也不是越大越好,例如同一类书的书目最好小于等于学生个数减一。后面作业逻辑更为复杂,只能用手搓的数据对拍。
课程收获
主要有以下收获:
- 基本熟悉了 Java 语言的基础编写,加强了面向对象思维,了解到了多线程、工厂模式、单例模式等 Java 特色的知识;
- 了解了 JML 和 UML;
- 熟悉了编写测试程序,OO 测试程序的门槛还是比 CO 低很多的;
相关推荐
YOLO26算法心电图十二导联目标检测+训练好的模型+368张数据集+pyqt可视化界面.zip
附训练好的 YOLO 权重与 PyQt 可视化检测界面,页面底部含可视化效果预览,毕设/课设开箱即用。 【数据集概况】 · 检测类别(中文):[导联I(I), 导联II(II), 导联III(III), 胸导联V1(V1), 胸导联V2(V2), 胸导联V3(V3), 胸导联V4(V4), 胸导联V5(V5), 胸导联V6(V6), 加压肢体导联aVF(aVF), 加压肢体导联aVL(aVL), 加压肢体导联aVR(aVR)] · 训练集:313 张 · 验证集:37 张 · 测试集:18 张 · 总计:368 张 该数据集聚焦于临床心电图信号的精准识别与定位,其核心检测目标为标准12导联心电图中的各个独立导联波形区域,涵盖肢体导联(I、II、III)与加压肢体导联(aVR、aVL、aVF),以及胸前导联(V1至V6),适用于心电图自动分析系统中对各导联位置的快速准确标注与分类。数据采集场景真实还原了医院心电图室或急诊监护环境下的标准心电图记录纸,波形清晰、基线稳定,具有高度临床参考价值。... 【训练曲线与评估图】 【模型训练配置】 参数 | 值 模型 | yolo26n 训练轮数 | 100 epochs 输入尺寸 | 640x640 批次大小 | 24 优化器 | auto 初始学习率 | 0.01 训练设备 【关键指标汇总】 训练了 57 个 epoch,最终轮指标: 指标 | 数值 mAP50 | **0.9708** mAP50-95 | 0.6344 Precision | 0.8990 Recall | 0.9191 train/box_loss | 1.2231 train/cls_loss | 0.9703 val/box_loss | 1.2779 val/cls_loss | 0.... 使用场景:毕业设计、课程设计、深度学习入门、工业场景落地验证。
企业级AI助手平台 开箱即用的全栈AI平台,支持多智能体协同、Supervisor模式编排、多种决策模式、RAG技术和流程编排能力 支持多厂商大模型统一接入与管理,安全可控的企业知识库与高精度检索优化
企业级AI应用开发框架,支持多厂商大模型统一接入与管理,安全可控的企业知识库与高精度检索优化能力,提供可视化流程编排、自主决策智能体与多智能体协同调度,兼容主流 Agent Skill 协议,帮助企业与开发者零门槛快速构建安全、高效、可落地的AI智能体应用与行业解决方案。
VLOOKUP_fixed.py
VLOOKUP_fixed.py
基于动态窗口法DWA的机器人路径规划研究(Matlab代码实现)
内容概要:本文系统研究了基于动态窗口法(DWA)的机器人局部路径规划算法,深入剖析其在动态环境中实现自主避障与实时轨迹优化的核心机制。文章详细阐述了DWA算法的速度空间采样策略、轨迹预测模型、动力学约束处理及多目标代价函数的设计原理,并通过构建完整的Matlab仿真框架验证算法有效性。结合典型场景的仿真实验,展示了机器人在复杂障碍物环境下如何实时生成安全、平滑且符合运动学约束的最优路径,充分体现了DWA在移动机器人导航中的实用性与鲁棒性。; 适合人群:具备机器人运动规划基础知识和Matlab编程能力,从事智能移动机器人、自动驾驶或服务机器人研发的研究生、科研人员及工程技术人员。; 使用场景及目标:①深入理解DWA算法的理论基础与实现细节;②掌握机器人局部路径规划的仿真实现方法;③为实际机器人系统的导航模块开发提供可复用的算法原型与代码参考;④作为进一步研究高级导航算法(如TEB、MPC)的技术基础。; 阅读建议:建议结合提供的Matlab代码逐模块分析与调试,重点关注速度采样、轨迹积分、障碍物距离计算及代价评估等关键环节,通过调整参数在不同地图环境中进行对比实验,以深刻把握算法性能与参数之间的关系,进而提升对实时路径规划系统设计的理解与应用能力。
【轴承故障诊断】用于轴承故障诊断的集中时频分析研究(Matlab代码实现)
内容概要:本文系统研究了用于轴承故障诊断的集中时频分析技术,重点解决了传统时频分析方法在处理非平稳信号时存在的能量分散与分辨率不足等问题。通过引入集中时频分析方法,能够有效聚焦信号能量,精确提取轴承故障特征频率,提升故障识别的准确性与时效性。文章详细阐述了该方法的理论基础,并结合仿真信号与实际实验数据验证其优越性能,同时提供了完整的Matlab代码实现流程,涵盖信号预处理、时频变换、参数优化及结果可视化等环节,便于读者复现与拓展应用。; 适合人群:具备一定信号处理理论基础和Matlab编程能力的研究生、科研人员,以及从事机械设备状态监测、故障诊断与预测性维护工作的工程技术人员。; 使用场景及目标:①应用于电机、风机、齿轮箱等旋转机械的早期轴承故障检测,实现故障预警;②提升工业设备运维系统的智能化水平,支撑预测性维护体系构建;③作为高校或研究机构在信号处理、机械故障诊断等课程中的教学案例与实践素材。; 阅读建议:建议读者结合文中提供的Matlab代码逐段运行与调试,深入理解集中时频分布的生成机制及其关键参数(如核函数选择、平滑窗口大小)对诊断效果的影响,并尝试将其应用于其他类型的机械故障信号分析中,开展对比研究以深化对该方法适用性的认识。




