

 微软技术社区

CH341的SPI接口编程说明
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
CH341的SPI接口特性:(CH347为CH341的升级版,支持最高60MHz的SPI通讯,支持SPI模式1/2/3等)
1、提供3个片选信号,SCS0~SCS2;
2、SPI 默认工作模式0,不支持修改;
3、SPI Clock速率固定,小于2MHz;
4、支持MSB/LSB传输;
引脚序号功能说明1517SCS0SCS218SCK20MOSI22MISO
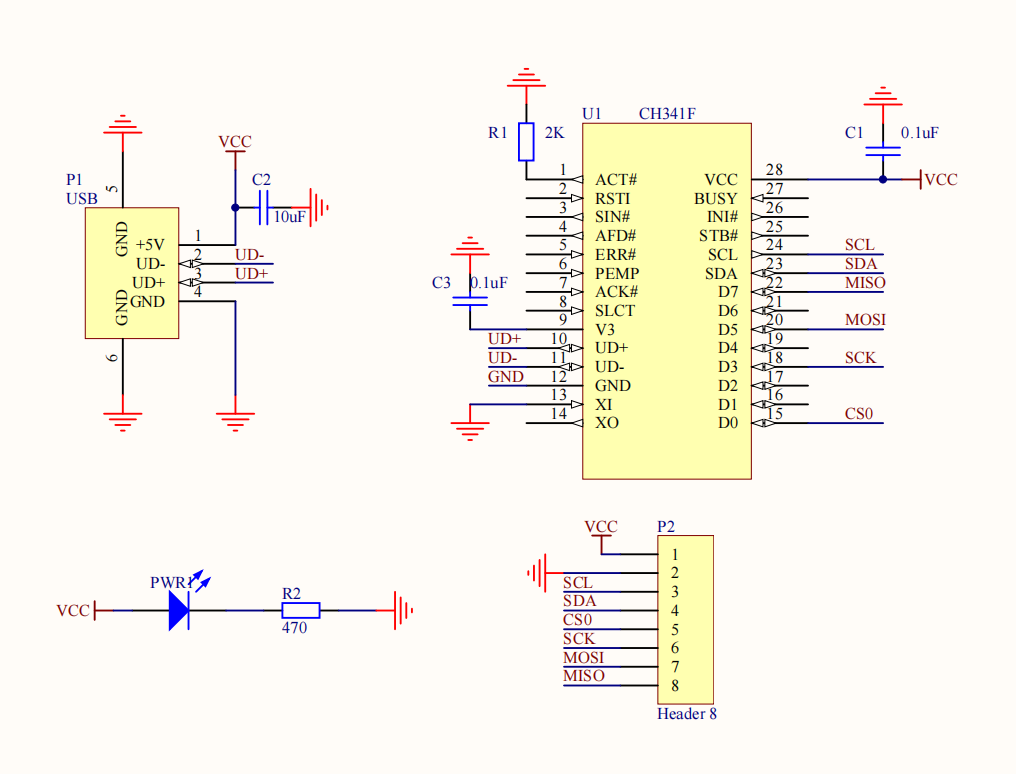
Windows系统SPI通讯接口函数
HANDLE    WINAPI    CH341OpenDevice(  // 打开CH341设备,返回句柄,出错则无效
    ULONG            iIndex );  // 指定CH341设备序号,0对应第一个设备


VOID    WINAPI    CH341CloseDevice(  // 关闭CH341设备
    ULONG            iIndex );  // 指定CH341设备序号

BOOL    WINAPI    CH341SetStream(  // 设置串口流模式
    ULONG            iIndex,  // 指定CH341设备序号
    ULONG            iMode );  // 指定模式,见下行
// 位1-位0: I2C接口速度/SCL频率, 00=低速/20KHz,01=标准/100KHz(默认值),10=快速/400KHz,11=高速/750KHz
// 位2:     SPI的I/O数/IO引脚, 0=单入单出(D3时钟/D5出/D7入)(默认值),1=双入双出(D3时钟/D5出D4出/D7入D6入)
// 位7:     SPI字节中的位顺序, 0=低位在前, 1=高位在前
// 其它保留,必须为0

BOOL    WINAPI    CH341StreamSPI4(  // 处理SPI数据流,4线接口,时钟线为DCK/D3引脚,输出数据线为DOUT/D5引脚,输入数据线为DIN/D7引脚,片选线为D0/D1/D2,速度约68K字节
/* SPI时序: DCK/D3引脚为时钟输出, 默认为低电平, DOUT/D5引脚在时钟上升沿之前的低电平期间输出, DIN/D7引脚在时钟下降沿之前的高电平期间输入 */
    ULONG            iIndex,  // 指定CH341设备序号
    ULONG            iChipSelect,  // 片选控制, 位7为0则忽略片选控制, 位7为1则参数有效: 位1位0为00/01/10分别选择D0/D1/D2引脚作为低电平有效片选
    ULONG            iLength,  // 准备传输的数据字节数
    PVOID            ioBuffer );  // 指向一个缓冲区,放置准备从DOUT写出的数据,返回后是从DIN读入的数据

BOOL    WINAPI    CH341StreamSPI5(  // 处理SPI数据流,5线接口,时钟线为DCK/D3引脚,输出数据线为DOUT/D5和DOUT2/D4引脚,输入数据线为DIN/D7和DIN2/D6引脚,片选线为D0/D1/D2,速度约30K字节*2
/* SPI时序: DCK/D3引脚为时钟输出, 默认为低电平, DOUT/D5和DOUT2/D4引脚在时钟上升沿之前的低电平期间输出, DIN/D7和DIN2/D6引脚在时钟下降沿之前的高电平期间输入 */
    ULONG            iIndex,  // 指定CH341设备序号
    ULONG            iChipSelect,  // 片选控制, 位7为0则忽略片选控制, 位7为1则参数有效: 位1位0为00/01/10分别选择D0/D1/D2引脚作为低电平有效片选
    ULONG            iLength,  // 准备传输的数据字节数
    PVOID            ioBuffer,  // 指向一个缓冲区,放置准备从DOUT写出的数据,返回后是从DIN读入的数据
    PVOID            ioBuffer2 );  // 指向第二个缓冲区,放置准备从DOUT2写出的数据,返回后是从DIN2读入的数据

BOOL    WINAPI    CH341BitStreamSPI(  // 处理SPI位数据流,4线/5线接口,时钟线为DCK/D3引脚,输出数据线为DOUT/DOUT2引脚,输入数据线为DIN/DIN2引脚,片选线为D0/D1/D2,速度约8K位*2
    ULONG            iIndex,  // 指定CH341设备序号
    ULONG            iLength,  // 准备传输的数据位数,一次最多896,建议不超过256
    PVOID            ioBuffer );  // 指向一个缓冲区,放置准备从DOUT/DOUT2/D2-D0写出的数据,返回后是从DIN/DIN2读入的数据
/* SPI时序: DCK/D3引脚为时钟输出, 默认为低电平, DOUT/D5和DOUT2/D4引脚在时钟上升沿之前的低电平期间输出, DIN/D7和DIN2/D6引脚在时钟下降沿之前的高电平期间输入 */
/* ioBuffer中的一个字节共8位分别对应D7-D0引脚, 位5输出到DOUT, 位4输出到DOUT2, 位2-位0输出到D2-D0, 位7从DIN输入, 位6从DIN2输入, 位3数据忽略 */
/* 在调用该API之前,应该先调用CH341Set_D5_D0设置CH341的D5-D0引脚的I/O方向,并设置引脚的默认电平 */
进行常规的4线SPI 8位数据传输,直接使用 CH341StreamSPI4 接口函数即可。操作流程为:

CH341StreamSPI4 函数说明
iLength:需要xfer传输的字节长度
ioBuffer:需要xfer传输的缓冲区,由于SPI是exchange交换传输,因此该缓冲区内容会先经过MOSI信号线对外输出,然后该API成功返回后,其内容是从MISO信号线上采集的数据。
示例:
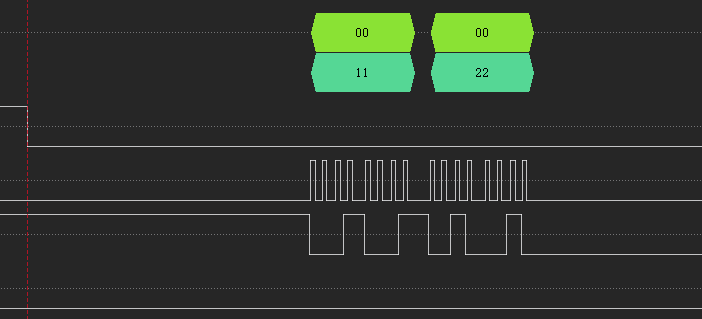
UCHAR ioBuffer[2] = {0x11, 0x22};

CH341StreamSPI4(0, 0x80, 2, ioBuffer);
对应CH341PAR软件操作:

此时,MOSI输出2个字节数据 0x11 和 0x22,然后返回 MISO数据。
图1:MISO悬空(高电平)
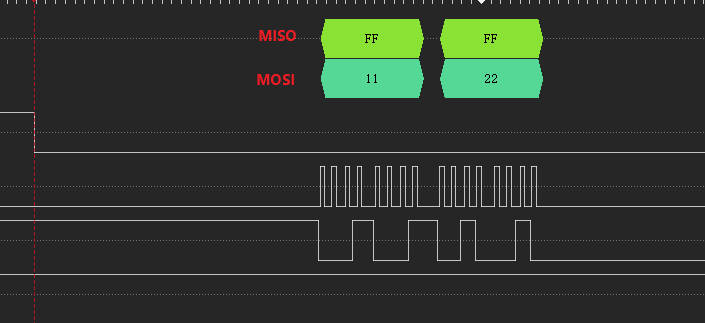
图2:MISO接GND(低电平)
如上为CH341的SPI功能使用说明,其他平台上Linux和Android系统上接口函数均保持类似,可直接参考移植。
注:如果对SPI功能有更高要求,可选用CH347增强版芯片来实现。链接:
高速USB转JTAG/SPI/I2C/UART/GPIO应用_PC技术小能手的博客-CSDN博客
文章来源: https://blog.csdn.net/WCH_TechGroup/article/details/130928825
版权声明: 本文为博主原创文章,遵循CC 4.0 BY-SA 知识共享协议,转载请附上原文出处链接和本声明。
相关推荐
AI 编程新范式:一文彻底搞懂 LLM、Agent、MCP、Skill 是怎么协作的
本文用通俗易懂的方式解析了AI编程新架构的核心概念。通过"三国演义"类比,文章将复杂的技术架构拆解为:Agent(军师/大脑)负责思考和决策,Skill(招式/手脚)执行具体操作,MCP(令箭/协议)作为通信标准,MCP Server(将军/身体)承载多个Skill。这套分工架构使AI从单纯聊天进化成能完成实际编程任务的全能助手,实现了关注点分离——Agent专注智能提升,Skill专注功能实现,MCP确保稳定连接。这正是Cursor、Claude等新一代AI开发工具采用的核心架构,标志
Python 使用Pygame库实现足球游戏:创建一个球员和一个足球,并使玩家能够控制球员的移动。游戏将包括碰撞检测、简单的物理模拟,以及基本的用户输入处理
本文将介绍如何使用Python和Pygame库创建一个简单的足球游戏。我们将搭建一个基本的游戏环境,创建一个球员和一个足球,并使玩家能够控制球员的移动。游戏将包括碰撞检测、简单的物理模拟,以及基本的用户输入处理。这个简单的足球游戏展示了Pygame的一些基本功能。虽然这是一个简单的游戏,但它包含了创建游戏循环、用户输入处理、物理模拟、碰撞检测等重要概念。
深度理解嵌入(embedding)层
首先从one_hot开始: one_hot的优点:计算方便快捷、表达能力强。 one_hot的缺点:过于稀疏,过于占用资源,尤其是在数据量特别大时;数据之间完全独立。
汽车BMS技术分享及其HIL测试方案
在全球碳中和目标的战略驱动下,新能源汽车产业正以指数级速度重塑交通出行格局。动力电池作为电动汽车的"心脏",其性能与安全性不仅直接决定了车辆的续航里程、使用寿命等关键指标,更深刻影响着消费者对电动汽车的市场接受度。而电池管理系统(Battery Management System, BMS)是动力电池安全运行与性能释放的核心技术支撑。
Vue3 与 Bpmn-js:打造现代化 BPMN 流程设计器
随着业务流程的复杂化,流程设计器成为企业级应用中不可或缺的一部分。BPMN(Business Process Model and Notation)是一种标准的业务流程建模语言,广泛应用于业务流程管理。本文将介绍如何使用 Vue3 和 Bpmn-js 打造一个现代化的 BPMN 流程设计器。




