

 TARE机器人自主导航系统

tare自主探索过程中,未知边界和未完整探索表面等信息全部丢失的问题(导致无法完整探索)
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
您好,我在小车上部署了完整的tare导航系统,使用indooor参数,在室内进行导航,然后出现了导航不完整的问题,
室内结构如下图

通过rosbag record记录话题发现,未知和自由的边界 以及 待探索表面,这两个驱动导航继续的关键话题的一部分在系统执行一段时间后会突然消失,如下两张图
(红色方块为未探索边界uncovered_frontier_cloud,黄色方格为待探索表面uncovered_cloud)
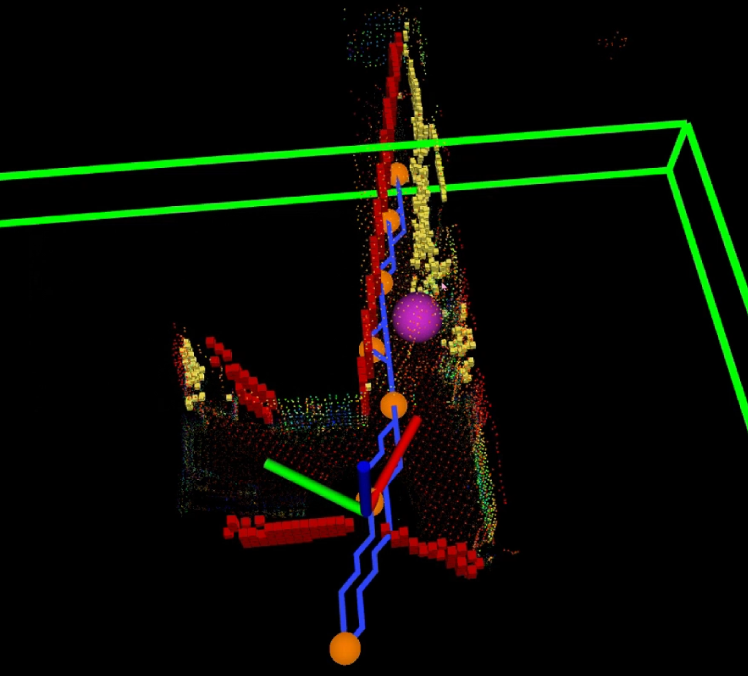

在走到走廊中间,前方拐角处的点云突然绝大部分消失,然后返航,于是没能扫描前方拐角后的空间

后多次实验,有小概率在该拐角没有出现该问题,完成了相对完整的导航 ,并成功返回起点,如下三张图在面对该拐角时的处理情况

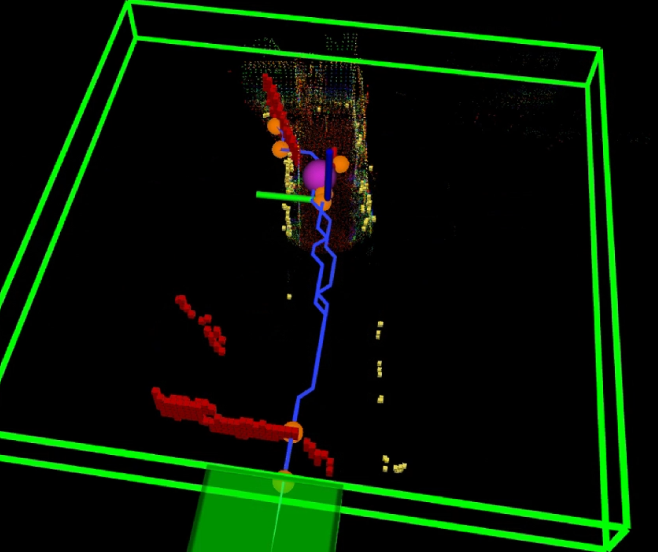

但是其实上面三张图中 中右两张图的下方的未探索边界(红格子)同样出现了消失问题
所以本质就是 未知边界uncovered_frontier_cloud 和 垂直表面uncovered_cloud 提前消失的问题
想请问您在实验中是否遇到过类似问题,或者有没有任何关于这类问题原因的思路?
相关推荐
海运装箱单
海运装箱单是一篇关于物流采购的参考,能让你全面了解与感悟海运装箱单,喜欢的朋友赶快下载使用吧!PS:...该文档为海运装箱单,是一份很不错的参考资料,具有较高参考价值,感兴趣的可以下载看看
【源码拆解】CMU TARE自主探索框架:从环境感知到路径决策的闭环实现
本文深入解析CMU TARE自主探索框架,从环境感知、全局规划到局部执行的闭环实现。通过源码拆解和实战测试,揭示该框架在机器人自主导航中的核心算法与调优技巧,包括点云处理、关键点图更新和路径规划策略,帮助开发者提升探索效率40%以上。
小龙虾核心动力:Skills技术解析[项目代码]
本文深入解析了OpenClaw(小龙虾)背后的核心动力——Anthropic推出的Skills技术。Skills是一组结构化指令集合,以文件夹形式打包,旨在将AI从泛而不精的聊天机器人升级为可复用、高效的专业数字员工。其核心价值在于解决传统对话的短暂性、知识分散性和重复劳动问题,通过一次性教导AI流程和规范,实现标准化任务执行。文章详细对比了Skills与MCP的区别:Skills侧重知识复用,Token消耗低;MCP侧重能力边界拓展。Skills的核心结构包括必选的SKILL.md文件和可选的scripts、references、assets文件夹,其渐进式披露机制能大幅降低Token消耗。通过实操案例(基于字节TARE的地图可视化Skill),展示了如何自定义Skills并落地应用。最后总结了Skills技术的意义:降低AI定制化门槛,沉淀可复用技术资产,推动AI向专业化、自动化演进。
Alicat流量计、流量控制器简易操作指南.pdf
Alicat流量计、流量控制器简易操作指南.pdf
【SCI论文复现】基于IEEE9节点低惯量电力系统混合拓扑的构网型变流器控制:下垂控制、虚拟同步机控制(VSM)、匹配控制与可调度虚拟振荡器控制(dVOC)电磁暂态(Simulink仿真实现)
内容概要:本文围绕低惯量电力系统中构网型变流器的多种先进控制策略开展研究,重点实现了下垂控制、虚拟同步机控制(VSM)、匹配控制以及可调度虚拟振荡器控制(dVOC)在三相四桥臂逆变器中的电磁暂态建模与仿真,并基于IEEE9节点系统进行验证。通过Simulink平台构建混合拓扑结构,系统对比分析了各类控制方法在频率支撑、电压调节、动态响应及系统稳定性等方面的性能差异,旨在提升高比例新能源接入背景下电力系统的主动支撑能力与运行韧性。; 适合人群:电力电子、电力系统自动化及相关专业的研究生、科研人员及从事新能源并网技术研发的工程技术人员。; 使用场景及目标:①掌握构网型变流器在现代电力系统中的建模与控制方法;②深入理解VSM、dVOC等前沿控制技术的工作原理及其对系统稳定性的贡献;③为低惯量电网的仿真分析与控制策略优化提供技术参考与实现范例。; 阅读建议:建议结合文中提供的Simulink仿真模型与关键技术细节,动手复现各项控制策略,并通过设置不同扰动工况进行对比测试,以深化对控制机理的理解和工程应用能力的培养。




