

 TARE机器人自主导航系统

请问local_planner发出的cmd_vel一直为0?
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
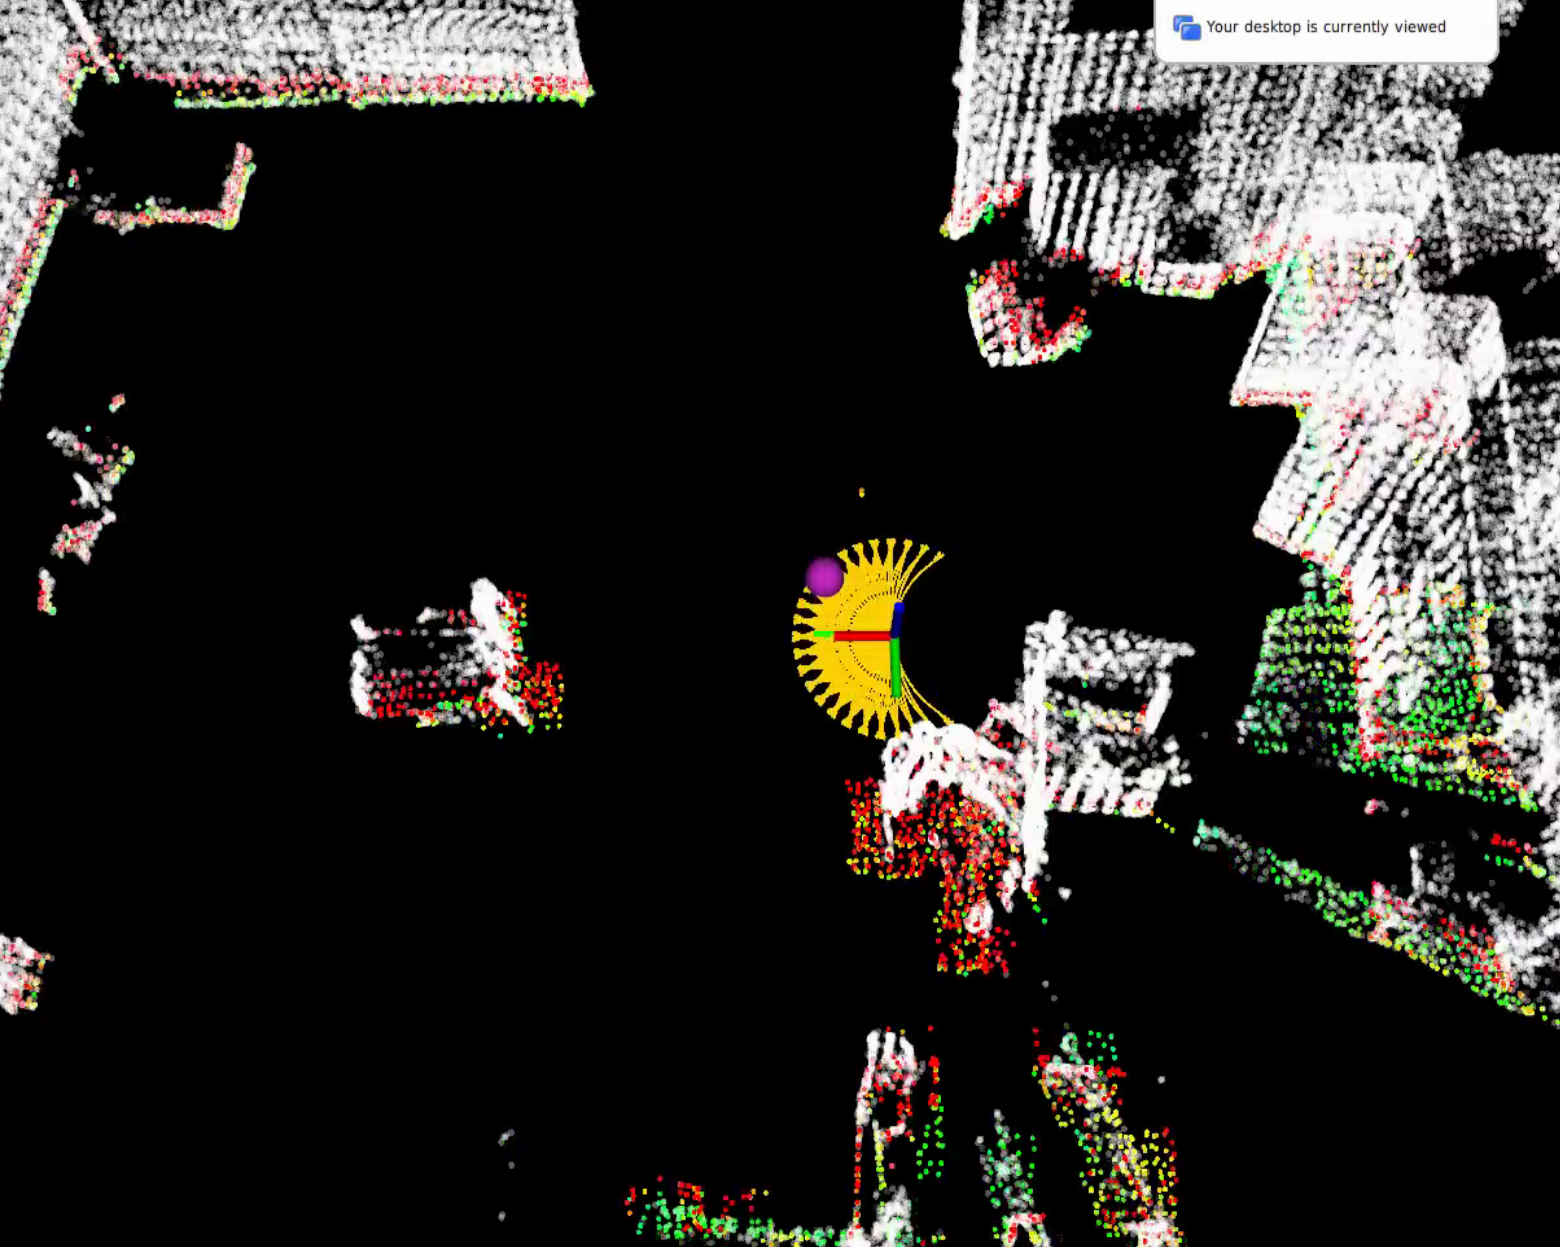
目前将自己的slam输出接入到local_planner节点,以上是输出,但是手动选择一个way_point,并没有cmd_vel输出,都是0,这个是什么情况,周围都是障碍物?obstacleHeightThre为0.2,groundHeightThre为0.1,车的高度为0.2
相关推荐
4WD4WS四轮四驱底盘,gazebo仿真控制
4WD4WS四轮四驱底盘,gazebo仿真控制。ros2 -humble gazebo
Ubuntu16.04 ROS激光避障导航小车[项目源码]
本文详细介绍了在Ubuntu16.04系统上使用ROS Kinetic版本构建激光避障与导航小车的完整过程。内容涵盖ROS工作空间的创建、小车3D模型的构建(包括urdf和launch文件的编写)、单线激光雷达模拟数据的生成(包括雷达模拟、障碍物模拟和静态地图模拟),以及小车自主导航算法的实现。文章还提供了仿真运行的详细步骤,包括如何加载Rviz模拟画面、自动规划路径、添加和躲避障碍物等操作。通过使用move_base、amcl、gmapping等导航组件,小车能够实现自主路径规划和动态避障。整个设计过程从环境搭建到仿真运行,提供了完整的代码示例和配置说明,适合ROS初学者学习和实践。
ROS深度相机与激光雷达vSLAM建图导航[项目代码]
本文详细介绍了如何利用机器人操作系统ROS结合深度相机和激光雷达实现视觉SLAM(vSLAM)建图与导航。内容涵盖深度相机的工作原理、常见类型(双目视觉、结构光、TOF)及其优缺点对比,硬件连接与驱动安装步骤,摄像头测试与点云显示方法,以及视觉vSLAM建图和导航的具体实现流程。此外,还探讨了视觉与激光雷达协同使用的优势,显著提升了机器人的障碍物感知和避障能力。通过实际案例和代码示例,读者可以逐步掌握从硬件配置到算法实现的完整流程,适用于机器视觉、自动驾驶等领域的应用开发。
国央企创新负责人如何构建面向核心技术攻关的多维创新资源协同机制?.docx
国央企创新负责人如何构建面向核心技术攻关的多维创新资源协同机制?
科技中介服务机构如何提升技术对接服务的专业性与效率?.docx
科技中介服务机构如何提升技术对接服务的专业性与效率?




