

 TARE机器人自主导航系统












小车通过狭窄环境时free_path出现的问题
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
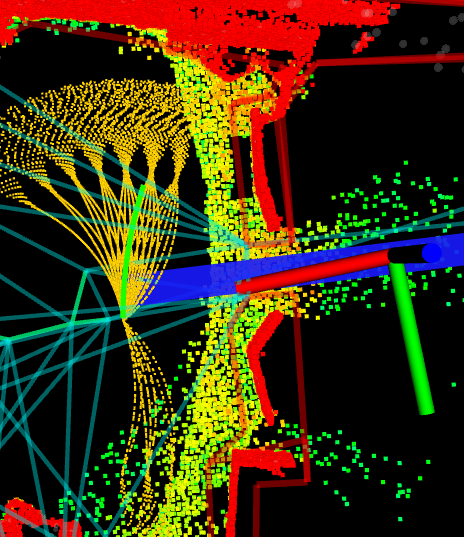
各位大佬好!我在做实验的过程中,遇到了小车无法通过狭窄路口的问题
图中全局规划的目标点在路口另一侧,小车在路口左侧,此时完全没有朝向目标点的free_path,小车此时就在路口前左右移动(遵循图中的free_path)
我之后又多次尝试,发现不是terrain_map的问题,也有terrain_map为绿色但是小车根本不能通过路口的情况
请问各位大佬我该怎么做,改修改参数还是更改哪里才能解决这个问题呢?
相关推荐
EXACT-MPPI:基于精确足迹感知的实时局部导航框架
符号距离场(SDF)是机器人局部导航中衡量障碍物距离的核心几何表征,其计算精度直接决定路径规划的安全边界。传统方法依赖栅格化costmap与插值SDF,受空间离散化、footprint抽象失真和计算惰性三重制约,导致安全裕度不可控。EXACT-MPPI将SDF从查表回归解析几何求解,通过参数化footprint模型与实时点云联合运算,实现毫米级符号距离输出。该技术显著提升AGV、巡检机器人等在窄道、动态人机共融场景下的穿行鲁棒性,为ROS 2导航栈提供可验证、可调试、物理一致的局部避障新范式。
迷宫机器人技术闭环:栅格地图、A*路径规划与IMU航迹推算
自主移动机器人的导航系统通常涉及环境感知、地图构建、路径规划与运动控制等核心环节。栅格地图作为一种通用的环境表示方法,将连续空间离散化,为各类搜索算法提供了基础。A*算法凭借启发式策略,在栅格地图上能高效求解最短路径,而BFS等算法则适用于规模较小的场景。然而,实际运行中轮式里程计会因打滑、轮径误差等因素产生累积漂移,导致机器人“迷失”位置。融合IMU的航迹推算与闭环控制,可显著提升姿态估计精度。迷宫机器人的实现正是这一技术闭环的最小验证平台:从静态建图到路径搜索,再到基于里程计与IMU的运动控制,最终通过
Piecewise Jerk路径优化器:让机器人轨迹真正可执行
路径规划不仅是生成几何路径,更是生成符合物理系统动力学约束的可执行运动指令。加加速度(jerk)作为衡量运动平顺性的核心物理量,直接决定电机响应、轮胎附着力、乘客舒适性与机械臂稳定性。Piecewise Jerk优化器通过分段建模 jerk,将车辆/机器人运动学与动力学嵌入凸二次规划(QP)框架,在保证实时性(2–5ms求解)的同时实现轨迹的C³连续性(位置、速度、加速度连续,jerk有界)。它广泛应用于动态避障小车路径规划、自动泊车毫米级轨迹控制、工业喷漆机械臂恒速平滑作业等对运动品质要求严苛的场景,是连
多机器人遭遇式信息传播:动力学建模与工程落地
在通信受限的多机器人系统中,遭遇式信息传播是一种基于物理相遇的去中心化通信范式,其核心在于将机器人视为运动的信息载体,借鉴气体分子碰撞模型构建传播动力学。该机制不依赖持续网络连接,而是通过空间共现、方向对准、信道可用等多维条件触发可靠消息跃迁。技术价值体现在拓扑鲁棒性提升、端到端送达率优化及低功耗适应性增强,广泛适用于仓储AGV、地下巡检、核电站防爆作业等弱网高扰动场景。本文围绕EncounterEvent建模、Information Decay Law衰减律与Topology Robustness验证三大
ROS中A*算法与人工势场法融合的路径规划实现
机器人自主导航中,路径规划是核心环节。全局路径规划负责在已知地图中寻找最优路线,局部路径规划则处理实时避障。A*算法作为经典的全局搜索算法,能在栅格地图上保证最优路径;而人工势场法因其计算量小、响应快,常用于局部动态避障。两者结合可优势互补:A*指引方向,势场法规避突发障碍,在ROS导航框架下通过自定义local_planner插件实现,能有效提升移动机器人在室内巡检、仓储搬运等场景的路径平滑性和安全性。基于ROS环境,详细讲解如何将人工势场法作为局部规划器与A*全局规划融合,并给出参数整定与工程实践中的避




