

 2026年北航面向对象设计与构造

OOpre_2025课程总结
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
OOpre_2025课程总结
血的教训
csdn写帖子的时候务必要保存!刚刚因为没有保存痛失一篇即将完工的文章。
一.代码架构
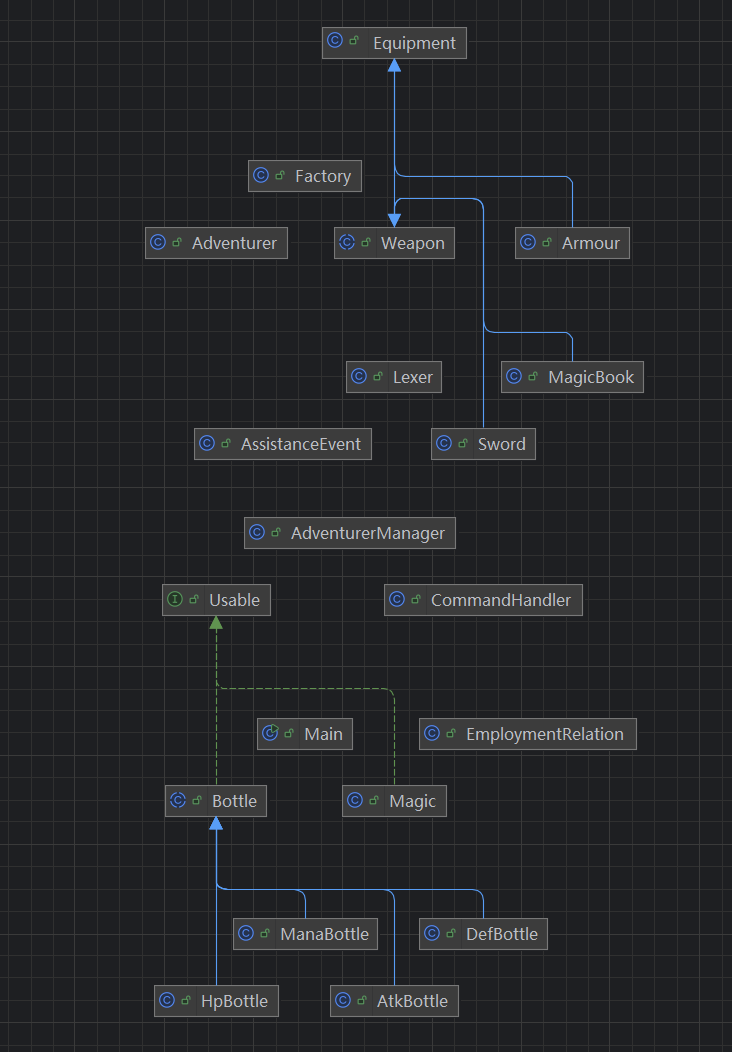
从c语言到java的转变,不仅是从面向过程编程到面向对象编程的转变,更是main函数逐步缩短的转变.
还记得上学期数据结构课上,我的main函数代码简直是"懒婆娘的裹脚布--又臭又长",这也导致我在debug过程中极为煎熬,花了很长时间才能找到是哪个main函数中的部分出现了问题.经过多次作业的迭代,我的代码主要可以分为以下几个部分:
(一) 代码作用
-
CommandHandler.java 命令处理类,负责解析并处理各类输入命令(如 "aa" 创建冒险者、"ab" 添加药水、"fight" 战斗等)。针对不同命令实现了对应的处理方法,调用其他类(如
AdventurerManager、Factory)完成具体逻辑,并输出处理结果。 -
Factory.java 工厂类,提供统一的物品创建接口。负责创建药水(
Bottle)、装备(Equipment)、魔法(Magic)等对象,根据输入的类型参数返回对应的具体实例(如根据 "HpBottle" 创建HpBottle,根据 "armour" 创建Armour)。 -
AdventurerManager.java 冒险者管理类,维护一个存储冒险者(
Adventurer)的集合,提供添加冒险者(addAdventurer)、获取冒险者(getAdventurer)等方法,统一管理所有冒险者实例。 -
Magic.java 魔法类,实现
Usable接口,定义魔法的属性(ID、类型、魔力消耗、威力)和使用逻辑(use方法)。支持治疗("HealSpell")和攻击("AttackSpell")两种效果,使用时消耗使用者魔力并作用于目标。 -
EmploymentRelation.java 雇佣关系管理类,维护冒险者之间的直接 / 间接雇佣关系(上级、下级)。提供添加 / 移除雇佣关系、查询上级 / 下级 / 盟友等方法,用于判断战斗或使用物品时的关系约束(如不能攻击上级、只能对盟友使用物品)。
-
Lexer.java 词法分析器类,用于解析输入字符串,提取令牌(如 ID、括号、逗号)。通过
next和peek方法遍历并获取输入中的有效 token,可能用于命令的语法解析。 -
Equipment.java 装备基类,定义所有装备的共同属性(ID、类型、战斗力
ce),提供属性访问方法。是Armour、Weapon等具体装备类的父类。 -
Usable.java 可使用物品接口,定义
use方法,规范所有可使用物品(如Bottle、Magic)的使用行为,确保它们都能被统一调用。 -
Bottle.java 药水基类,继承自
Usable接口,定义药水的共同属性(ID、类型、效果值)和使用逻辑(use方法)。子类(如HpBottle、AtkBottle)通过实现applyEffect方法定义具体效果。 -
Weapon.java 武器抽象基类,继承自
Equipment,作为所有武器(如Sword、MagicBook)的父类,统一武器的基础结构。 -
Adventurer.java 冒险者类,核心实体类,包含冒险者的属性(生命值、攻击、防御、魔力、金币等)和行为(携带物品、战斗、使用物品、学习魔法等)。管理自身的药水、装备、魔法,并实现物理 / 魔法攻击、购买物品等逻辑。
-
Main.java 主程序入口类,负责读取输入命令、解析命令参数,并根据命令类型调用
CommandHandler的对应方法处理。是程序的总控逻辑。
(二) 代码问题
虽然经过了这么多次的迭代,我代码中的问题可谓是犹如长江之水源源不断,旧的去了新的又来,第七次作业后,我仔细总结了,发现我的代码主要存在以下几个问题:
1.我的代码中的雇佣关系计算效率低下,EmploymentRelation的updateTransitiveRelations方法在每次添加 / 移除雇佣关系时,会全量重新计算所有冒险者的上下级关系(通过calculateAllSuperiors和calculateAllSubordinates遍历所有节点)。因此我的方法在实际工程中是绝对不可实现的(如果真的要设计成为一款游戏的话),但是目前没有想到一个非常好的方法来解决我的问题.
2.我的代码之间的关系过于紧密,难以编写测试文件,需要同时考虑几个不同类之间的问题,导致写test代码时候效率非常低.
(三) 架构调整
在第一次和第二次作业之后,我将bottle分为了每个小类,同时为魔法专门引入了magic类,还为了减少main函数的逻辑,引入了commandhandler类,否则我的代码风格分每次将会扣20,同时我还将equipment细分,分为物理和魔法工具,如weapon,magicbook,编写代码时秉承的原则就是一个java文件中的代码越少越好,可以多开几个类,允许横向扩展,缩短纵向长度.
二.JUnit使用心得
在编写了很详尽的test代码后(不然达不到要求覆盖率),我发现原来这个junit的使用也提示着我们要减少main逻辑的代码量,然后就是junit确实对debug很有用,一开始我有点对着答案写test代码,但是仔细一想,这不是课程组让我们使用junit的用意,于是后面坚持按题目逻辑编写,这也为我debug提供了便利.
三.OOPre学习体会
OOPre 的学习让我跳出了 “按步骤写代码” 的固有思维,学会了用 “抽象实体、定义交互” 的视角看待问题。这次作业中的每一个类(如Adventurer、EmploymentRelation、CommandHandler)都有明确的职责,它们之间的协作构成了整个程序的逻辑,这种模块化的设计让代码更易维护、更易扩展。未来,我会继续深化对 OOP 设计原则的理解,在实践中完善封装、解耦和异常处理,让代码不仅能实现功能,更具备良好的设计美感。
四.对课程的建议
1.提供中测测试代码反馈,可以将测试点输入输出都给出.
2.减少迭代作业的次数,可以不减少工作量.
相关推荐
【MATLAB例程】基于APF的多无人机动态路径规划与避障仿真 四无人机协同避碰、动态障碍规避及安全性能分析(含公式)
程序基于多无人机二维运动学模型,采用人工势场法(APF)实现四架无人机在固定与动态障碍环境下的路径规划和协同避碰。绘制无人机运动轨迹、障碍物轨迹、安全净间隙、速度与加速度、航程及到达时间等图像,输出目标到达数量、碰撞统计和安全性能指标。无人机数量、障碍物分布、运动约束及APF算法参数均可自行调整。
《智能之门》配套PPT课件
《智能之门》配套PPT课件
chromedriver-win64-156.0.8078.80(Stable).zip
chromedriver-win64-156.0.8078.80(Stable).zip
三相并网逆变器虚拟阻抗+统一有源阻尼策略SVPWM+SPWM调制仿真
内容概要:本文档系统梳理了电力电子与新能源并网领域的核心技术与仿真实践,聚焦三相并网逆变器的先进控制策略与调制技术,涵盖虚拟阻抗、统一有源阻尼、SVPWM与SPWM调制、预测电流控制、中点电位平衡、低电压穿越(LVRT)及孤岛检测等关键技术。文档整合了大量基于Matlab/Simulink的高保真仿真模型,涉及三电平ANPC/T型/Z源逆变器、LCL滤波器、虚拟同步发电机(VSG)、下垂控制、构网型变流器等多种主流拓扑与控制架构,并延伸至风光储联合系统、微电网能量管理、弱电网稳定性分析、序阻抗建模与扫频法等复杂应用场景,特别强调SCI论文成果复现与工程化设计实现,具有极强的科研指导性与实践价值。; 适合人群:面向电力电子、电气工程及其自动化等相关专业的研究生、高校科研人员及从事新能源发电、微电网控制、逆变器研发的工程技术人员,要求具备扎实的电路理论、自动控制原理基础及一定的Matlab/Simulink仿真能力。; 使用场景及目标:①支撑高水平学术论文的仿真实验设计与结果验证,尤其是构网型变流器、虚拟同步技术、主动阻尼机制等前沿方向的研究;②用于毕业设计、科研项目中复杂电力电子系统的建模与控制策略开发;③助力工程师掌握从单机逆变器控制到多能互补系统协同运行的全流程仿真技术体系。; 阅读建议:建议结合文档提供的参考文献与仿真资源,采用“由简入繁、循序渐进”的学习路径,先掌握三相并网逆变器PI控制与SVPWM调制等基础模型,再逐步深入VSG并离网切换、多机并联环流抑制、弱电网阻抗交互等高阶课题,注重理论推导、参数设计与仿真调试的深度融合,提升系统级建模与问题分析能力。
三相四桥臂电压不对称跌落补偿动态电压恢复器DVR(Simulink仿真实现)
内容概要:本文介绍了一种基于三相四桥臂拓扑结构的动态电压恢复器(DVR),用于补偿电网中由电压不对称跌落引起的电能质量问题。通过Simulink平台构建仿真模型,重点研究了在不平衡负载和电网电压跌落工况下,DVR对负载侧电压的快速补偿能力。系统采用多准PR(Proportional Resonant)并联控制策略,实现对各相电压的独立精确控制,有效抑制负序分量,提升系统在复杂工况下的稳定性和响应性能。仿真结果验证了所提控制方法在电压幅值、相位补偿及波形质量改善方面的有效性,适用于对供电连续性和电能质量要求较高的工业场景。; 适合人群:电力电子、电气工程及其自动化等相关专业的研究生、科研人员及从事电能质量治理的工程技术人员。; 使用场景及目标:①研究动态电压恢复器在电压跌落、三相不平衡等典型电能质量问题中的补偿机制;②掌握三相四桥臂逆变器的建模与多准PR控制策略的设计与实现;③为高精度电能质量调节装置的研发提供理论依据和仿真验证手段。; 阅读建议:建议结合提供的参考文献和说明文档,深入理解控制算法的设计原理,并在Simulink环境中动手复现仿真模型,通过调整故障条件和控制器参数,观察系统动态响应,从而全面掌握DVR的工作特性与优化方法。




