

 2026年北航面向对象设计与构造

2025OO_Pre总结反思
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
类关系示意图
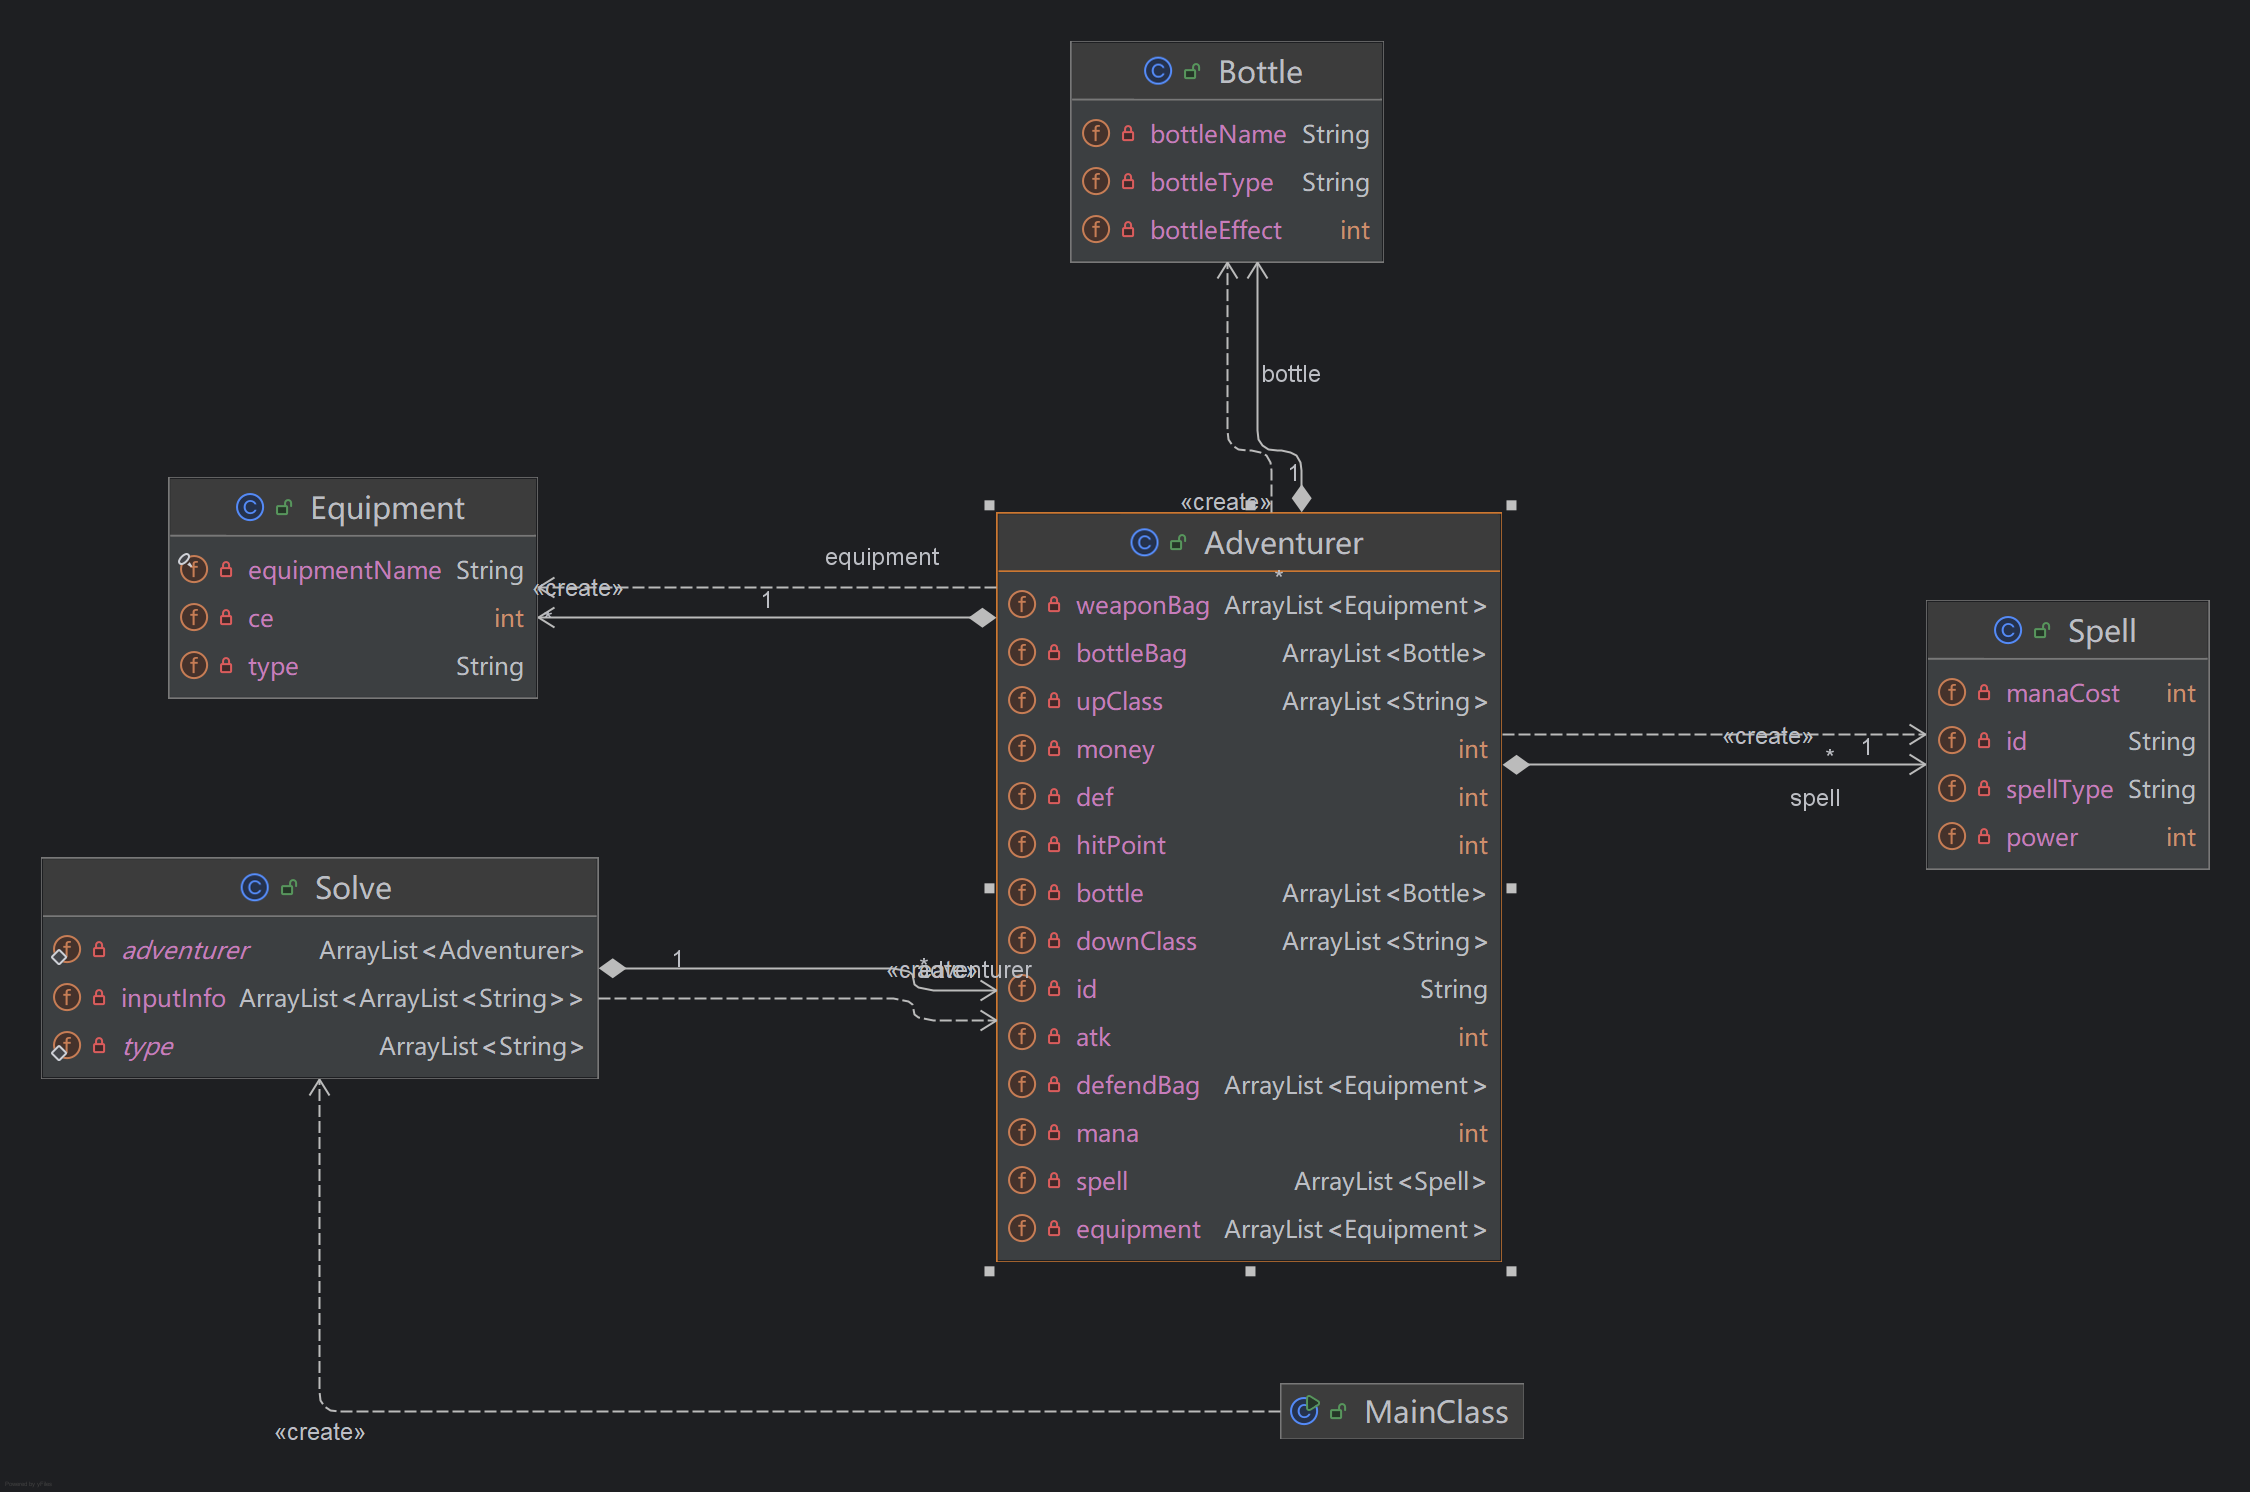
通过Solve 对输入分析调用其它对象实现逻辑判断并输出,存储adventurer,通过Adventurer实现spell,equipment和bottle的管理,并存储雇佣关系,Bottle,Equipment和Spell存储具体的属性。
JUnit的心得体会
使用JUnit能够通过编写测试,有效地初步检查出自己代码的错误。使用JUnit可以抛开整个代码,关注某一部分的代码,通过调用代码提供输入,对比输出或者参数的变化来判断这一部分的代码的正确性。相比于创造输入样例对比输出的测试方式,JUnit测试更具体细节。可以更快地缩小debug的范围。
使用过程中一定要注意assertSame和assertEquals的区别,否则可能导致意想不到的报错。使用JUnit时,可以通过多次调用多次判断的形式,扩大测试的范围。
OOPre的学习心得
在接触OOPre前,我并没有系统地学习JAVA语言。接触到JAVA语言后,最令我印象深刻的就是java类的设计,将程序语言封装成不同的类,类之间又通过方法相互调用。这种以对象为基本点的编程方式是我在先前的学习中所不熟知的,给我一种耳目一新的感受。相比于C语言我还觉得Java有着很多方便的“函数”,这也为我能够更多地考虑思路架构而不是具体实现提供了条件。
个人认为学习面向对象,最重要的还是掌握课程名这几个字的含义,既要借鉴先前学习的语言的一些经验,也要明确面向过程语言与面向对象语言的差异。
相关推荐
基于恒阻抗负荷模型与母线三相短路扰动条件下三机九节点系统多频段电力系统稳定器暂态稳定性能评估(Simulink仿真实现)
内容概要:本文系统阐述了一套基于优先级规划与Petri网融合的多机器人路径规划(MAPF)MATLAB代码库,该框架将求解过程划分为几何解析、拓扑构建、调度优化与可视化呈现四个层次,实现了从地图解析、四邻域拓扑与Petri网建模,到基于优先级启发式的路径搜索、时间同步与冲突消解,再到动画与视频输出的完整闭环。其核心创新在于采用Petri网将“多机器人无冲突”这一动态时间约束转化为“每库所至多一标记”的静态容量约束,从而支持整数规划求解;并通过动态边权膨胀机制避免因硬封锁导致的虚假不可解问题,结合节点预留历史与几何惩罚驱动的局部同步策略,显著提升了冲突查询效率与调度性能。框架还支持双坐标系统与全流程可视化,便于算法行为分析与结果验证。; 适合人群:具备一定编程基础和机器人路径规划基础知识的研究生、科研人员及工程技术人员,尤其适合从事仓储物流、自动驾驶、无人机编队等多智能体系统研究的专业人士。; 使用场景及目标:① 在大规模多机器人系统中快速生成无冲突路径,适用于自动化仓库调度等工业场景;② 作为教学与研究工具,深入理解MAPF中的优先级规划、Petri网建模、冲突消解机制及其数学本质;③ 支持算法复现与扩展,可用于对比不同启发式策略、同步算法与规划框架的性能差异。; 阅读建议:建议读者按照文中组织结构顺序阅读,重点关注各模块之间的接口设计与信息传递机制,结合提供的代码实例进行调试与运行,深入理解动态边权膨胀、Petri网容量约束转化、节点预留历史与几何惩罚驱动同步等关键技术的设计意图与实现细节。
机械三维3D设计图-打铁扣自动机.zip
机械三维3D设计图-打铁扣自动机.zip
机械三维3D设计图-光伏铝板自动打标码垛线step.zip
机械三维3D设计图-光伏铝板自动打标码垛线step.zip
译页:一款支持大模型翻译的浏览器网页翻译插件
机器翻译及大模型翻译,需要到浏览器扩展中心开启开发者后加载未打包扩展程序
日式式样书最新版本no.4模版免费模版
日式式样书最新版本no.4模版版免费模版




