

229
社区成员
 发帖
 与我相关
 我的任务

 分享
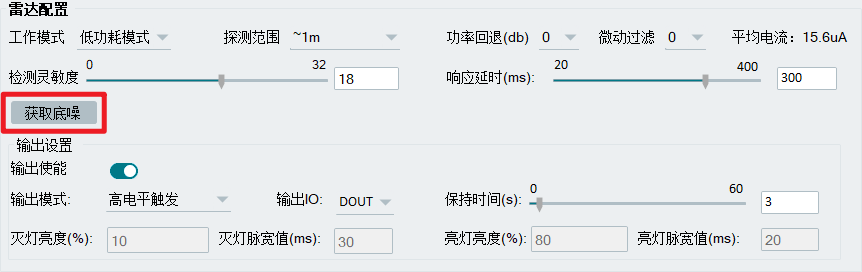
1、获取底噪这个功能的用处是什么?
2、响应延时是否可以理解为雷达发波的间隔?检测有人的逻辑是一个波有检测到就判定为有人吗?

作为一爱好者,我是这样理解:
1、获取底噪是为了让雷达“知道”当前环境有多“嘈杂”,从而聪明地调整自己的“听力灵敏度”,实现稳定可靠的自适应检测,也就是具备环境自适应能力,都能保持稳定检测,避免误报和漏报。
2、响应延时 ≠ 雷达发波间隔。响应延时 = 信号处理时间 + 逻辑判决时间 + 通信接口延迟。响应延时远大于发波间隔。你可以把发波间隔理解为“相机连拍的快门间隔”,而响应延时是“从拍照到识别出照片里是谁并喊出名字的总时间。
3、一个波有检测到就判定为有人”吗?—— 绝对不是!这是一个极其初级且不可靠的逻辑。“有人存在检测”不是简单地‘看到影子就报警’,而是像智能助理一样,需要‘观察’一下目标的行为轨迹,确认是真人且持续存在,才会做出判断。这确保了极高的准确性,避免了因宠物、飞虫或光线变化引起的误触发。


