

 TARE机器人自主导航系统












关于坐标系,我实在有点云里雾里,望大佬们告知一下
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
我fast-lio发出的坐标系是odom到base_link(imu所在位置,也就是我把imu认为是小车中心),然后base_link到imu和lidar的tf都存在,在自主探索程序里面,我又加了一个odom与base_link之间的等效静态变换。现在的坐标变换变成这样子。然后,sensor_scan_generation里面的所有/map我都改成odom了(实际上改不改都无所谓,好像没影响)。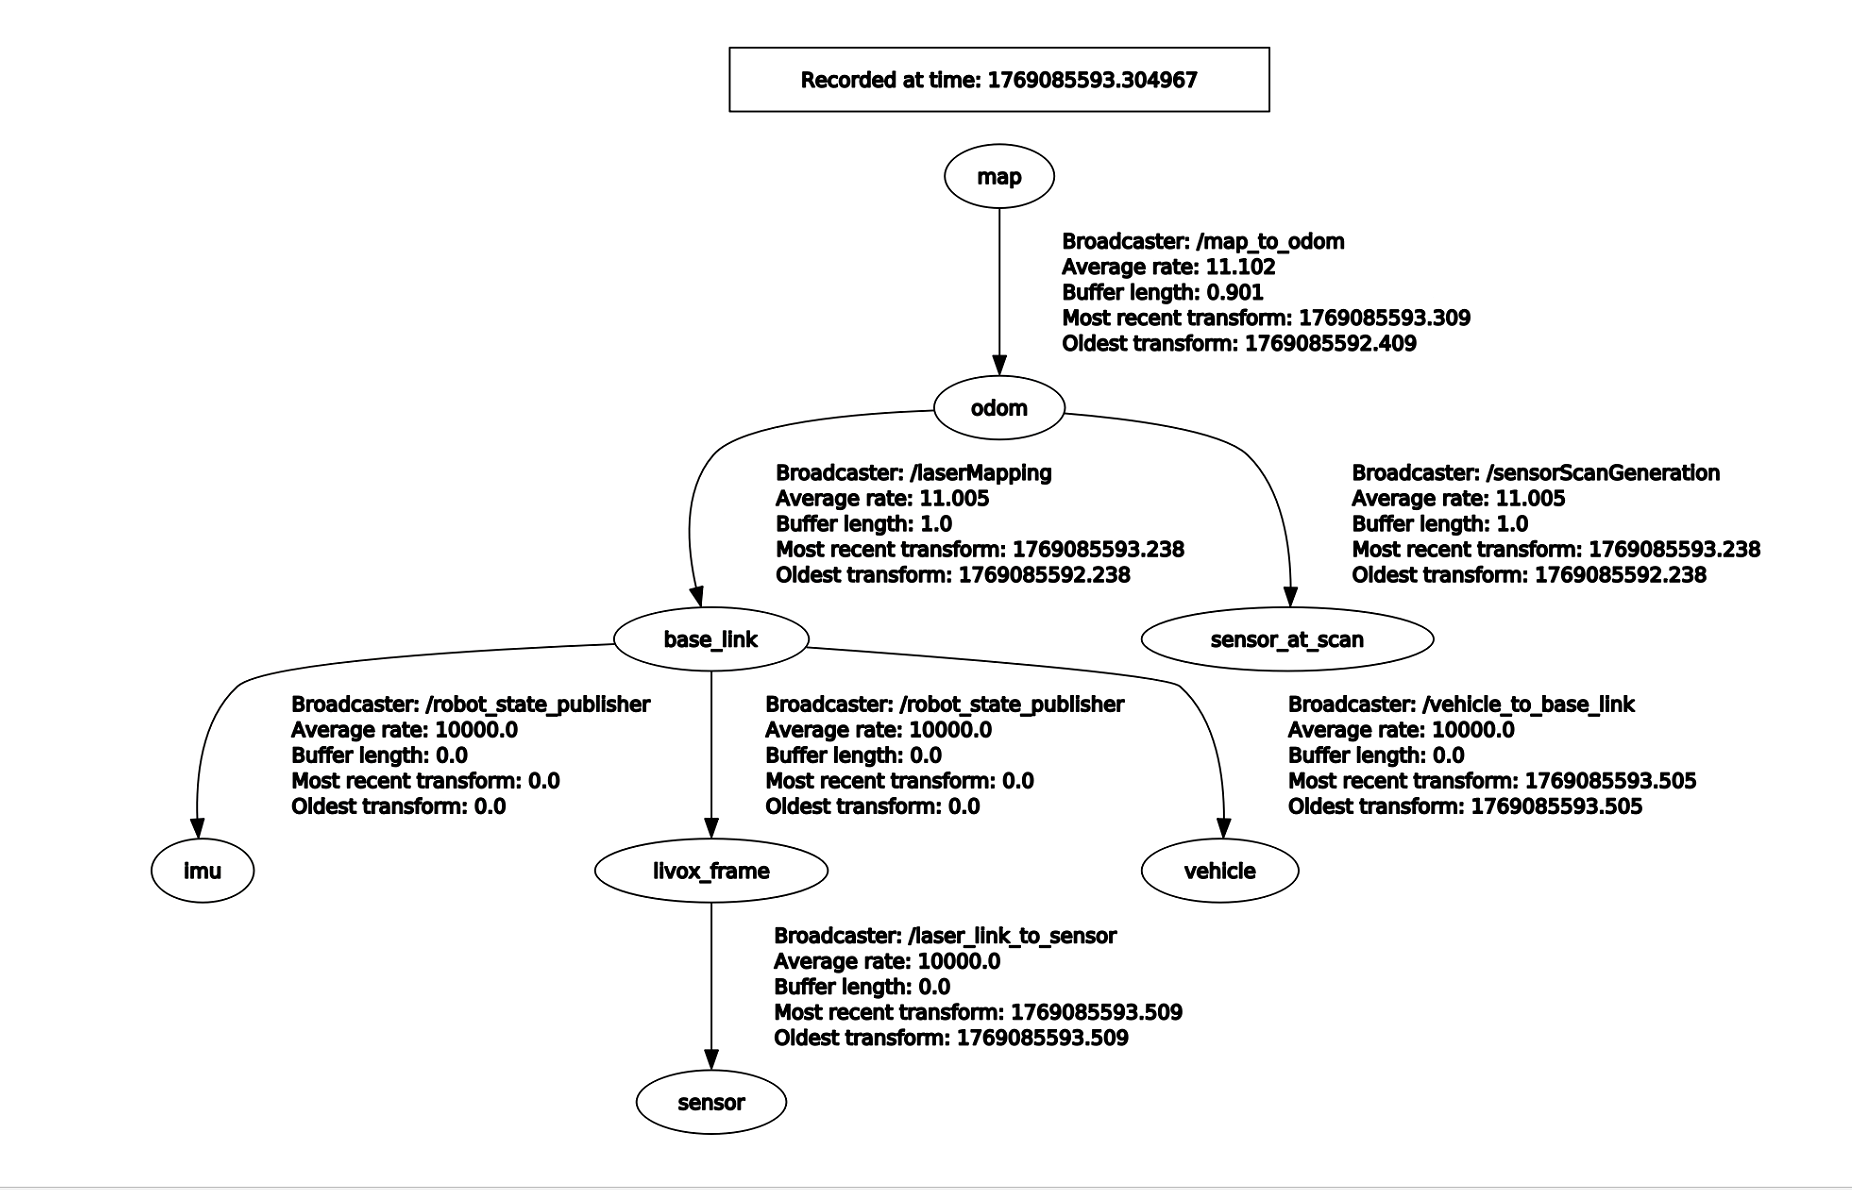
,我的疑问主要就是这个:径规划自主探索里面的坐标系原点到底是哪个呢,是基于哪个坐标系来运行的呢,我自己把自己都搞混了 ,实在不太明白。
...全文
相关推荐
摄像头坐标系,图像坐标系,世界坐标系的转换
### 摄像头坐标系、图像坐标系与世界坐标系的转换#### 一、图像坐标系(Pixel Coordinate System)图像坐标系是基于数字图像的像素排列建立的坐标系统。
云里雾里的朦胧彩色简历.doc
云里雾里的朦胧彩色简历.doc
坐标系转换
这是matlab函数,适合九轴陀螺仪,九轴陀螺仪的加速度实在自身坐标系下的,不符合我们的要求,该实现的主要功能是:我们输入得到的欧拉角,就可以得到加速度在地面坐标系下的三个方向的加速度。注意事项:欧拉
实在智能RPA机器人.rar
在"实在智能RPA机器人.rar"这个压缩包中,用户可以找到一套完整的实在智能RPA视频教程。这些教程通常会涵盖以下几个关键知识点:1.
云里雾里云计算
在标题“云里雾里云计算”中,我们可以看出,作者试图用幽默风趣的方式,探讨云计算的多个方面。在描述中,作者表示这本书不仅内容丰富,而且富含哲理,强调了云计算知识的趣味性。




