社区
Possumic正和微芯官方社区
问答专区
帖子详情
关于上位机的小问题_1
Keil 2021
2026-09-04 17:31:01
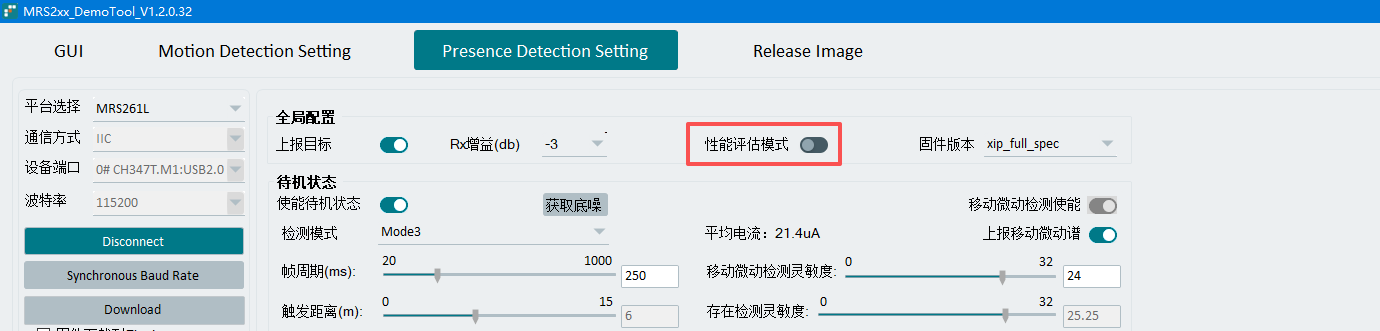
这个"性能评估模式"是做什么的?
...全文
191
1
打赏
收藏
关于上位机的小问题_1
这个"性能评估模式"是做什么的?
复制链接
扫一扫
分享
举报
写回复
配置赞助广告
用AI写文章
1 条
回复
切换为时间正序
请发表友善的回复…
发表回复
打赏红包
归海鎏
09-04 18:00
打赏
举报
回复
你好,性能评估模式会对产生的频谱做特殊处理,适用于产测。
Pyside6写一个
上位机
问题
记录1
pySend_Data = bytes.fromhex(Send_Data) # 创建长度为1的字节数组,并设置值为0x00。self.udp_socket = QUdpSocket() # 在同一线程中创建QUdpSocket对象。self.udp_socket = QUdpSocket() # 在同一线程中创建QUdpSocket对象。need_reconnect = Signal(bool) # 自定义的超时信号。self.udp_socket = None # 创建套接字。
Autolabor_pro1
上位机
控制调试
问题
整理
1.Ros驱动包测试底盘速度指令遇到的报错:
问题
总结:系统盘文件可能被破坏了,重新烧录系统。。。
"
上位机
发送1给单片机时,蜂鸣器以400ms频率发声"上篇的终于调出来,我这人真的比较笨,调了一天,网上很多的例程是有
问题
的
/*1.由
上位机
发送1给单片机时,蜂鸣器以400ms频率发声 ,发2时以200ms频率发声, 发3时以100ms频率发声, 发4时关闲蜂鸣器 频率 11.0592M HZ 0011 0001 49(十) 31(16) 1 0011 0010 50 32 2 0011 0011 51 33 3
ROS机器人 Autolabor Pro1 机器人Windows串口调试方法
Autolabor Pro1可以使用手柄控制和
上位机
控制两种方式来控制,下位机模式下用户可以选择使用串口调试助手直接向下位机发送指令或使用ROS驱动包与下位机(AP1)通信发送接收指令。 本文以Windows串口调试工具为例,介绍Autolabor Pro1 串口指令发送方法,同时可作为串口检测方法。
利用visual studio
上位机
控制51单片机led灯亮灭
控制51单片机作出各种响应一般是写好程序烧录进单片机,现在想要实时控制单片机就需要
上位机
来实现。简单的说,
上位机
就是控制端,下位机就是被控制端。利用visual studio可以在计算机上构建
上位机
控制界面通过串口向单片机发送串口信号实现控制。 2.接着是下位机51单片机代码 3.运行即可可能出现的部分
问题
1.
上位机
代码的部分...
Possumic正和微芯官方社区
235
社区成员
413
社区内容
发帖
与我相关
我的任务
Possumic正和微芯官方社区
欢迎来到正和微芯官方社区,这里是毫米波雷达技术爱好者、开发者、技术专家以及行业领袖的聚集地。我们致力于提供一个开放、合作、创新的交流平台,让每一位成员都能在这里找到价值、获得启发、实现成长。
复制链接
扫一扫
分享
社区描述
欢迎来到正和微芯官方社区,这里是毫米波雷达技术爱好者、开发者、技术专家以及行业领袖的聚集地。我们致力于提供一个开放、合作、创新的交流平台,让每一位成员都能在这里找到价值、获得启发、实现成长。
硬件架构
射频工程
物联网
企业社区
广东省·珠海市
社区管理员
加入社区
获取链接或二维码
近7日
近30日
至今
加载中
查看更多榜单
社区公告
暂无公告
试试用AI创作助手写篇文章吧
+ 用AI写文章


 发帖
 与我相关
 我的任务

 分享


