7,832
社区成员
 发帖
 与我相关
 我的任务

 分享
番茄听说 OpenClaw 最近在各大群中已经杀疯了,番茄决定要用最接近物理AI的方式带大家抢先体验一下。
介绍一下相关概念:
物理 AI(Physical AI):是融合物理规律与人工智能技术的交叉领域,核心是赋予 AI 系统理解、推理和预测真实物理世界运行规则的能力,使其能通过实体载体(如机器人、自动驾驶车辆)与物理环境进行安全、高效的自主交互。
OpenClaw:非传统聊天机器人,而是本地运行的 AI 驱动自动化执行平台,核心价值在于:
数据自主可控:所有交互数据、配置与密钥存储在本地设备,规避云端隐私泄露风险。
全链路执行:自动拆解任务、调用工具与系统接口,完成文件操作、命令执行、信息查询等闭环流程。
多渠道交互:通过 WhatsApp、Telegram、飞书、钉钉等即时通讯工具,以自然语言远程下达指令。
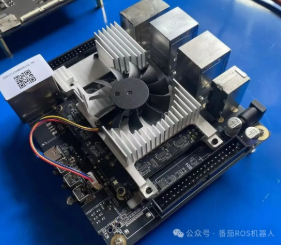
犀牛派 X1 QCS8550:犀牛派 X1 (Rhino Pi-X1) 是一款基于 Qualcomm® QCS8550 平台的高性能嵌入式计算设备,专为边缘人工智能、工业物联网和智能计算终端设计。
介绍完基本概念,下面进入本文的正题,在边缘计算开发板上部署 OpenClaw,最后再带大家体验一下这个神秘的工具~
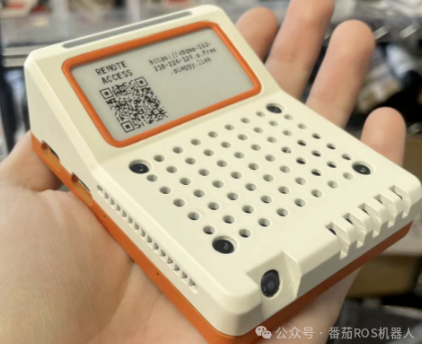
番茄得到消息,已经有博主做出了 Box 版本的 OpenClow 了~
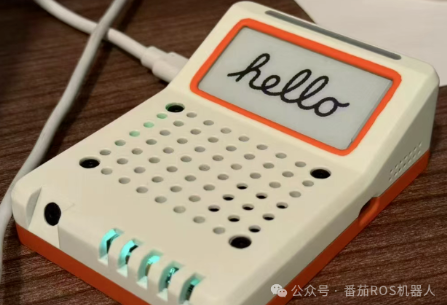
功能上大概是这个样子~
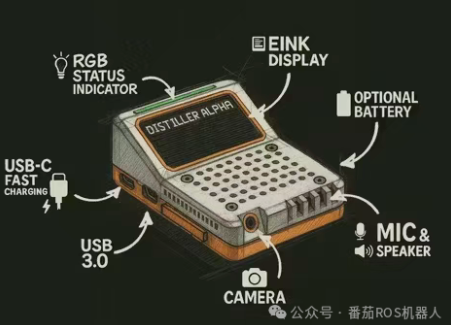
也可以直接揣在裤兜里边~
还有那些神奇的应用场景~
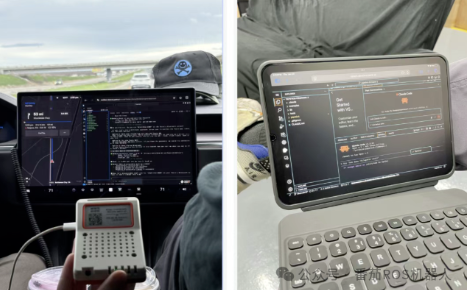
好了,进入正题。
安装 OpenClaw
作为新用户,坚决遵循官方的指导,体验为先,必须使用一键安装,命令如下:
#登录开发板
ssh aidlux@ip

#一键安装
curl -fsSL https://clawd.org.cn/install.sh | bash
安装过程如下图所示:
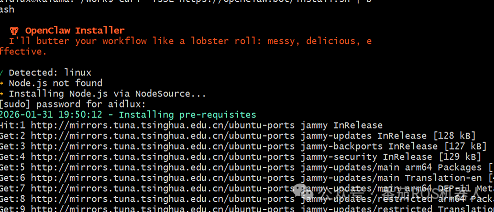
需要耐心等待一会安装过程...
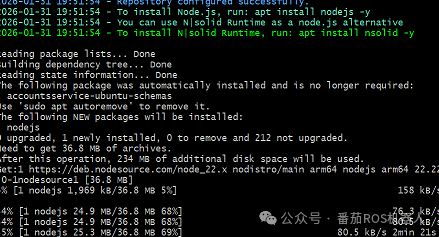
安装向导
安装完成后,输入如下命令进入快速配置向导:
openclaw onboard
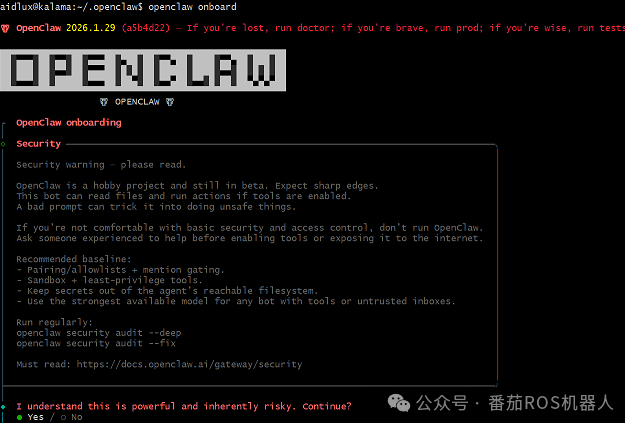
询问你是否已经了解了有关风险,这里需要选择 yes ,回车键确认。
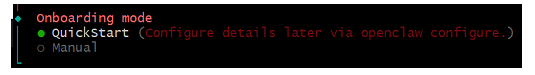
选择 QuickStart 模式,回车键确认,继续下一步。
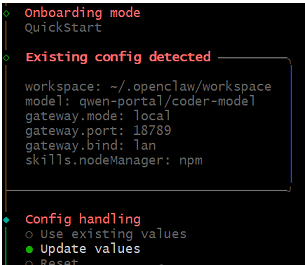
由于作者本地已经配置成功一次了,所以选择 Update values,如果你是第一次安装,不会看到这个提示,回车键确认,继续下一步。
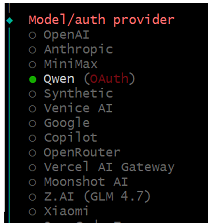
在模型提供商这里选择 Qwen ,你也可以使用本地部署的大模型,比如 lmstudio,这里为了方便快速体验,所以选择现成的联网的免费大模型,对于快速体验与演示足够使用了,回车键确认,继续下一步。
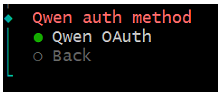
选择 Qwen OAuth 授权方式,回车键确认,继续下一步。
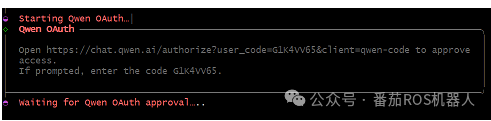
到这里的一步,你需要打开你的浏览器,复制终端里边给出的网址,在浏览器中打开进行大模型调用的授权,如下图所以,可以使用你的 github 账号登录:
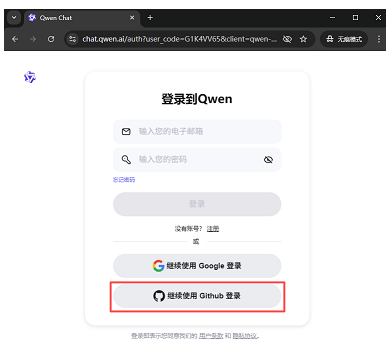
登录授权完成之后,你需要重新使用上述的授权地址,在浏览器中重新打开一次上述授权网址,因为需要在用户登录的状态下进行授权。
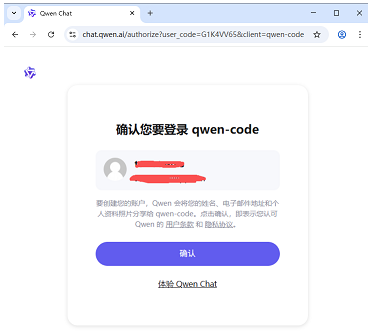
这时候会出现如下图所示的登录账号确认提示,点击确认进行授权。
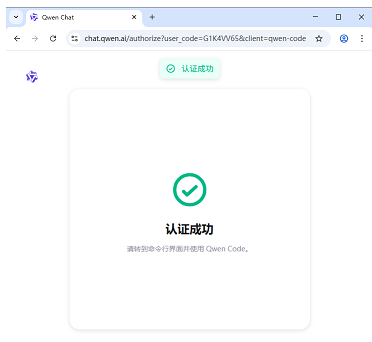
授权成功之后,会出现如下图所示的提示窗口,然后终端窗口会自动进行到下一步操作。
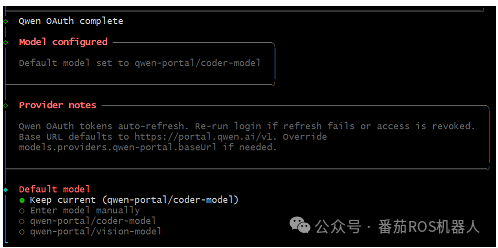
默认模型选择,这里保持默认选择 Keep current (qwen-portal/coder-model) ,回车键确认,继续下一步。
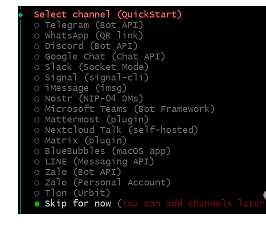
选择 Channel 通道这里,为了快速体验,选择 Skip for now 暂时先跳过。
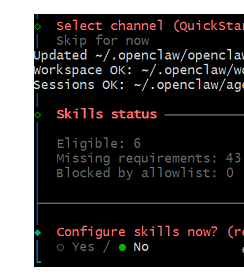
skills 技能这部分暂时先不用配置,选择 no ,回车键确认,继续下一步。
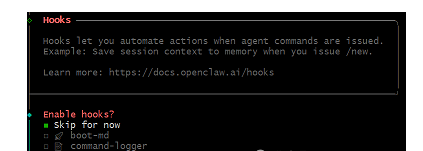
hook 这部分也暂时先跳过,选择 Skip for now,先按空格选择,再回车键确认,继续下一步。
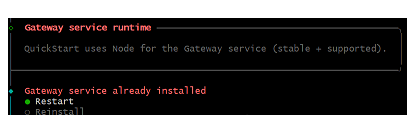
由于作者这里已经安装过一次了,所以会提示服务已经存在。选择 Restart 重新启动服务即可,回车键确认,继续下一步。
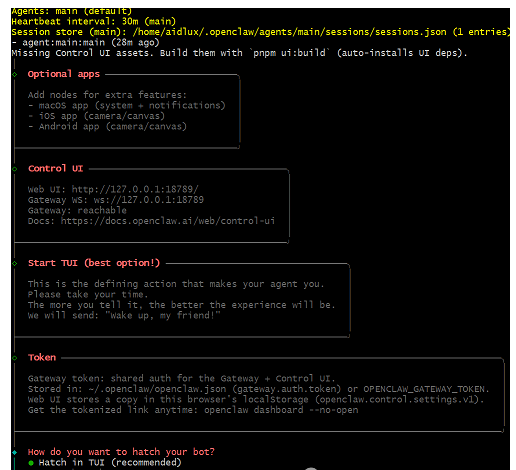
不出意外的话,你将来到最后一步的确认操作,保持选择 Hatch in TUI (recommended) ,回车键确认。
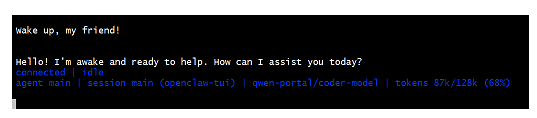
稍等片刻,最终将会看到终端打印如下所示的提示信息。
配置端口转发
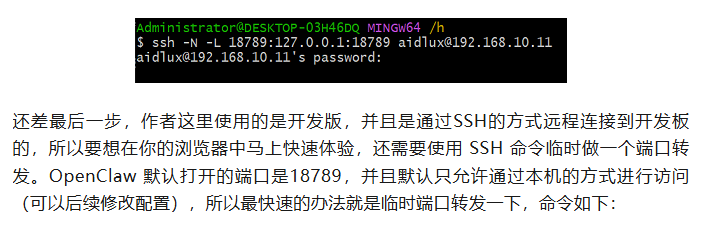
ssh -N -L 18789:127.0.0.1:18789 aidlux@192.168.10.11
注:192.168.10.11 是开发板的IP地址。