


7,697
社区成员
 发帖
 与我相关
 我的任务

 分享
怎样使用fv8550板子驱动机械臂,从而做一些夹取类的任务呢?
我们的思路是再画2块板子,配合着fv8550一起来操控机械臂。
首先,我们基于esp32s3系列画了一块下位机板子,用来连接fv8550与机械臂。
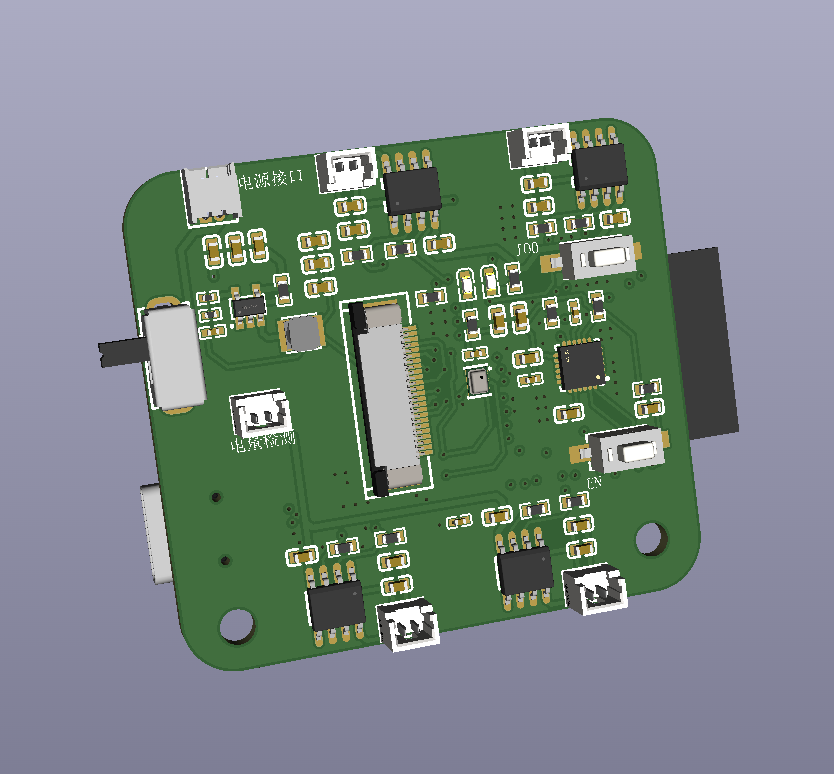
这块板子我们设计的电压电流适配了高通板fv8550,所以内容同一块电池进行双板的供电。我们设计的板子上还增加了电池电量显示,总线舵机接口和开关电源。并且能用pid算法同时控制四电机。
机械臂部分我们选用的是步进电机 ,机械臂本身具备4电机+夹爪部分。ESP32-S3 原生支持 UART 和 RS485 半双工模式,可以直接发指令控制。
先让 ESP32-S3 单独动起来:用基础的 ESP32 舵机测试代码,把它烧进去,确认能用一个电位器控制一个舵机转动。这一步不碰 fv8550,先熟练的操控舵机。
打通 fv8550 到 ESP32-S3 的“一句话”:在fv8550 上写一个简单的 Python 脚本,通过串口往 ESP32-S3 发 #1P1500T1000!(类似这种舵机协议字符串)。ESP32-S3 收到后,解析出“1号舵机转到 1500 位置”,然后驱动对应的 GPIO 输出 PWM。这一步跑通,链路就串起来了。
把 fv8550 的“大脑”接进来:链路通了之后,我们就可以写算法来控制机械臂的动作了,比如我们想让机械臂配合摄像头,做夹取动作,就需要先用摄像头识别到目标,算出逆解角度,再把角度通过串口发给 ESP32-S3 执行。
这样,就是我们使用高通fv8550(也就是现在的犀牛派X1)驱动机械臂的技术思路了。欢迎大家留言交流!

