


7,968
社区成员
 发帖
 与我相关
 我的任务

 分享
实测日期:2026 年 11 月 4 日
这块临时借来的犀牛派 X1,给我的第一个工程问题是:接上电脑之后,现有软件环境能完成哪些工作?我用 ThinkBook 通过 USB/ADB 进入系统,核对系统和 SDK,再运行板端自带的 YOLOv5 样例。CPU 配置路径完成了固定图片检测;DSP 分支最初加载失败,经过日志和设备访问追踪,在已有普通账号下也完成了 10 次推理。
这次上手得到的价值,一部分是模型结果,另一部分是部署前容易忽略的条件:系统版本、执行账号、设备节点权限,以及“能启动样例”和“验证硬件加速”之间的距离。
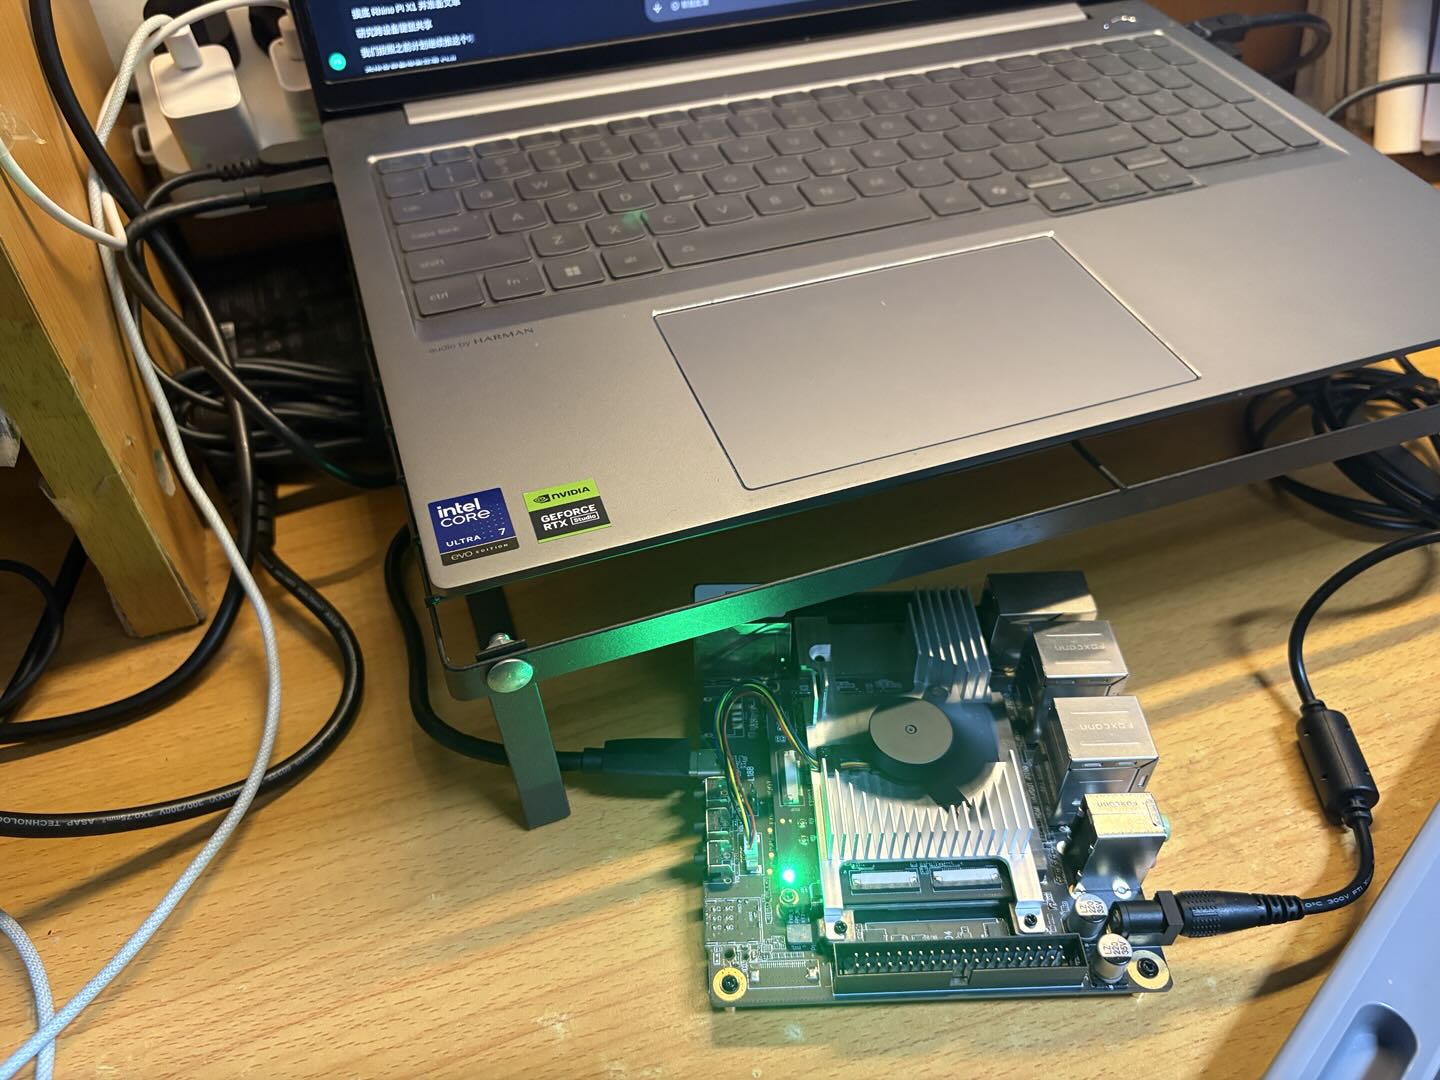
图 1:本次 ThinkBook 与 X1 的连接实景,由设备持有者提供并确认。图中可见开发电脑、板卡、散热结构及板端连接;部分线缆走向受到支架或其他物体遮挡,具体通道由后文的 ADB 日志共同核对。静态照片不用于判断温度、功耗或当前模型运行状态。
厂商资料将 X1 定位为基于 Qualcomm QCS8550 的边缘计算开发板,列出六核 CPU、Adreno 740、16 GB LPDDR5X 和 128 GB 存储。六核配置为 1×3.2 GHz、2×2.8 GHz、3×2.0 GHz;约 48 TOPS INT8 和 DC 12 V/5 A 分别是厂商标称算力与供电规格,本次没有测量 TOPS、实际功耗或 CPU 峰值频率。厂商平台规格
实际部署更需要知道操作系统看到了什么:
| 项目 | 本机读数或状态 |
|---|---|
| SoC 标识 | QCS_KALAMAP,soc_id 603,revision 2.0 |
| CPU | present、possible、online 均为 0-5,系统报告 6 核 |
| GPU 标识 | sysfs 返回 Adreno740v2 |
| 可见内存 | MemTotal 15,550,492 KiB,约 14.83 GiB |
| 根文件系统 | 总量约 103.18 GiB,采集时可用约 90.52 GiB |
| 系统架构 | aarch64 |
六核读数与厂商的 1+2+3 配置相符。可见内存包含系统保留等因素,根文件系统只是当前挂载分区;它们不能直接用于判定物理内存或整颗存储芯片的容量。实拍已经补充散热结构、开发电脑与板端连接以及电源适配器铭牌。借测板的硬件修订号暂时无法清晰拍摄,本文保留“未确认”,不从序列号前缀推断,也不以参考图片或示意图代替版本实证。
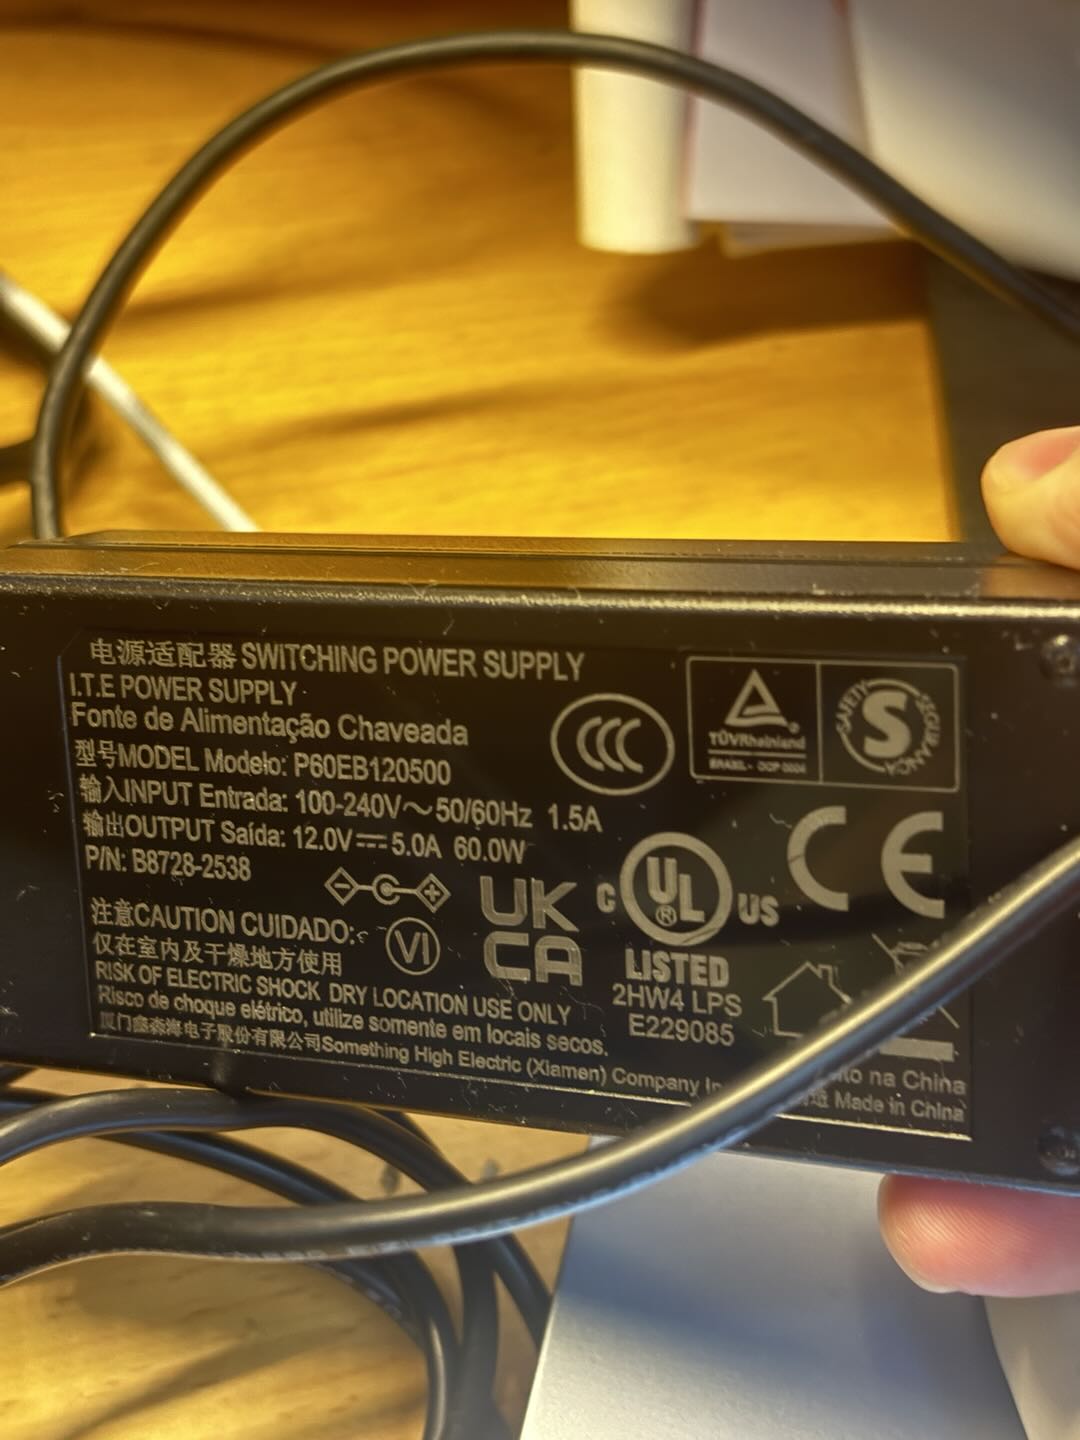
图 2:电源适配器型号为 P60EB120500,铭牌标示输入 100–240 V AC、50/60 Hz、1.5 A,输出 12.0 V DC、5.0 A、60.0 W,输出规格与厂商要求的 12 V/5 A 一致。这里核对的是铭牌额定值,没有测量负载下的实际输出;60 W 不是板卡实测功耗。
从软件分工看,本次 Python、预处理和后处理由主机侧程序组织,模型执行交给 AidLite 的相应 Backend。GPU 有设备标识但没有运行推理;DSP 配置路径的结果在后文单独说明。选择 CPU、GPU 或 DSP 的参数,是验证链的起点,实际执行设备还需要运行证据。
这次起初没有配置 SSH。USB-C 数据线连接后,ThinkBook 识别到 Qualcomm USB 设备,描述符包含 ADB Interface,没有同时出现 USB 网卡或串口。因此首次接入采用 ADB。
主机安装工具时遇到过软件源 HTTPS 握手错误。最后从 Ubuntu 官方归档获取同版本的 7 个包,与本地 APT 索引中的 SHA-256 逐项核对后安装,保留了既有软件源。拔插后,adb devices -l 显示设备处于 device 状态。实际使用的 ADB 包版本为 1:34.0.4-1build3。
厂商提供的首次接入说明也包含 USB 与 adb shell 入口。本文的连接结果来自实际 ThinkBook 环境;文档中的特定电脑平台与线缆描述不作为本机连线的替代证明。官方 ADB 登录说明
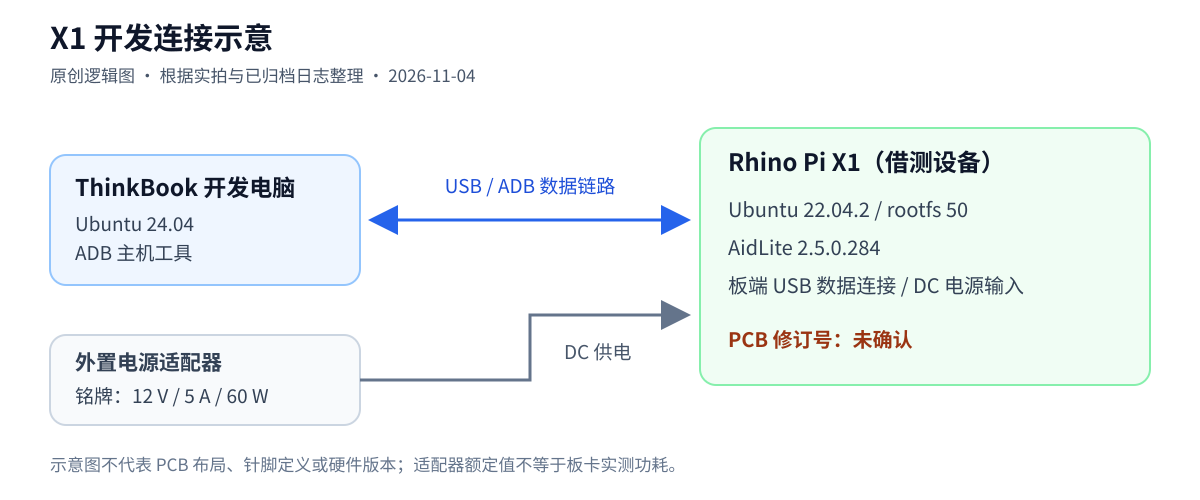
图 3:根据本次实拍和已归档日志整理的原创连接示意。蓝线表示 USB/ADB 数据链路,灰线表示外置 DC 供电;图中不表示 PCB 布局、针脚位置或硬件修订号。SVG 和 Mermaid 源文件随本文保存,便于排版使用。
连接实景用于说明搭建方式,ADB 枚举和 shell 日志用于确认通道可用;照片中被遮挡的部分不补写为已核实的主机端口类型。
以下是 ThinkBook 终端中的只读摸底命令。X1_SERIAL 取自自己的设备列表,多设备连接时应明确目标:
adb devices -l
export X1_SERIAL='<本机设备列表中的序列号>'
adb -s "$X1_SERIAL" shell id
adb -s "$X1_SERIAL" shell cat /etc/os-release
adb -s "$X1_SERIAL" shell uname -a
adb -s "$X1_SERIAL" shell cat /sys/devices/system/cpu/online
ADB shell 实际为 uid=2000、用户 adb。这个身份足以读取环境并运行 CPU 样例,但它的设备访问范围与另一个普通账号不同,后来直接影响了 DSP 样例的加载。
本机 /etc/os-release 报告 Ubuntu 22.04.2 LTS,包含 AIDLUX_EDITION=linux 和 ROOTFS_VERSION=50;内核为 5.15.148-android13-8-g46a318bb187f-dirty。这两项分别描述用户空间和内核,部署记录需要同时保留。
| 软件项 | 已取得的证据 |
|---|---|
| Python | 3.10.12 |
| pyaidlite | 包元数据 2.5.0.284;运行时 C/Python 版本均打印 V2.5.0.284_5521ce6_20260810 |
| 推理样例 | 已有 ONNX、TFLite、QNN248 相关目录、模型和固定图片 |
| QNN 相关资产 | qnn236、qnn240、qnn248 目录及部分运行库;完整 SDK 尚未确认 |
| ROS | 存在 /opt/ros/humble 目录,本次未运行 ROS |
| SSH | OpenSSH Server 已安装,22 端口监听;尚未完成 SSH 登录实测 |
目录名适合用来找线索,不能替代工具链身份。比如 PATH 没有发现 qnn-net-run,既不足以确认完整 SDK 可用,也不能断言设备全盘都没有安装它。
对已有 Ubuntu 24.04/Jazzy 项目的开发者,这份镜像还意味着 Python ABI、发行版和依赖存在差异。跨平台部署应单独建立环境记录,不直接复制主机虚拟环境。
网络快照中 br-lan 为 192.168.1.1/24,Wi-Fi 接口处于 DOWN;ThinkBook 的既有以太网连接在另一个网段。本次保留网络配置,通过 ADB 完成工作。
因此本文能够证明的是 USB/ADB 远程操作成功、SSH 服务已监听,尚不能写“SSH 开发已经跑通”。后续确认实际网络连接和账户后,可按厂商的 SSH 登录说明另做登录验证。
第一条完成的路径是 YOLOv5 ONNX CPU 配置:模型加载成功,10 次 invoke 和结果图齐全,图片标出了 3 个人与 1 辆公交车。随后同一 TFLite 模型的 CPU 对照也完成 10 次调用,并记录了 XNNPACK CPU delegate 创建日志。
DSP 分支最初在 ADB 身份下报 HTP delegate 图应用错误 110031。一次受控 strace 捕获到 FastRPC 设备节点的实际访问拒绝;进一步核对发现,已有 aidlux 账号在 system 组,ADB 身份不在。使用该普通账号后,同一冻结模型、图片、脚本和库的 DSP 配置完成了加载、10 次 invoke 与结果图,invoke 报告均值约 1.56 ms。过程中没有改设备节点权限或 SDK。
这说明本次镜像下已有可工作的普通账号执行路径。它还没有覆盖逐节点硬件 profiling、持续负载和独立精度验收;1.56 ms 只是样例 invoke 区间的观察值。命令准备见复现说明,运行状态与计时范围见结果记录。
根据本次环境与样例结果,我会优先把 X1 作为感知或推理节点的候选:接收观察,运行模型,再向 Runtime 提供带模型身份和时间信息的输出。这是基于已有证据的工程判断,仍需针对实际任务验证。
| 候选工作 | 本次基础 | 尚需建立的证据 |
|---|---|---|
| 固定图片对象检测 | CPU 与普通账号 DSP 配置样例完成 | 独立精度验证、硬件执行覆盖 |
| 机器人视觉感知节点 | 已有模型与图像处理环境 | 相机采集、时间戳、持续负载与通信 |
| 策略模型推理节点 | 已有平台接入和通用样例经验 | ACT 图兼容、转换、数值与 Runtime 接口 |
一个对象检测结果不能证明机械臂动作安全。队列积压、动作过期、故障退出和独立安全许可仍由系统工程建立。本次没有开展机械臂控制,也没有把 Qualcomm 接入现有 L1 Runtime。
实测字段和原始记录入口见 公开证据摘要。本系列的下一篇沿这次 DSP 加载失败展开,说明如何把平台访问条件追到可复核的日志,再完成一次有界对照。
复现代码、环境清单和结果摘要已开源:rhino-pi-x1-q0。

