

 TARE机器人自主导航系统

关于实际应用中路径选择与参数设定的问题
 墨衍会员 · AI 创作全网分发 墨衍智能分发 通过墨衍一键同步至各平台 可同步平台 CSDN微信公众号微博知乎掘金百家号博客园抖音小红书 你的文章也可以这样分发 墨衍会员 ¥399起/年,写一次发全网
我也要 关注 + 加入社区
首先感谢各位大神的开源工作,在进行实际调试的时候遇到了几个问题,想请教一下:
我们用的底盘是husky A200四轮式底盘(是可以原地转向的),Path使用的文件也是默认文件,文件默认是给了7条主路径,然后每条主路径又根据朝向不同各有分支,但是会出现一种情况,就是在选择路径的时候,仅能选择第一段路径的中间三个朝向(左一 中 右一),在选择左二(三)、右二(三)等朝向的时候,机器人会出现“卡死”的情况,也就是不能转弯也不能前进,cmd_vel话题停止输出,这是怎么一回事呢?已经确认没有开启dirToVehicle。
在实际使用的过程中,发现仅有第一段轨迹分支对机器人行走有直接有影响,感觉后续的两段并没有对导航起到实际作用?这样的话是否只生成第一段路径即可呢?
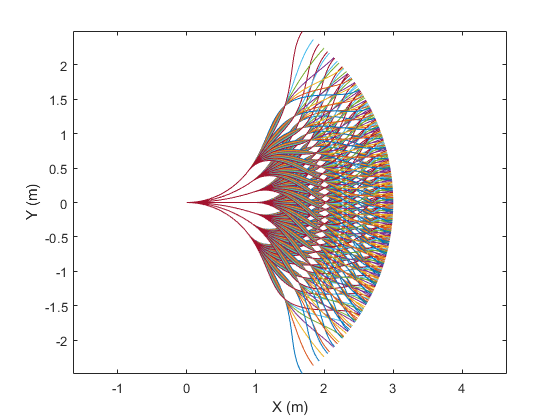
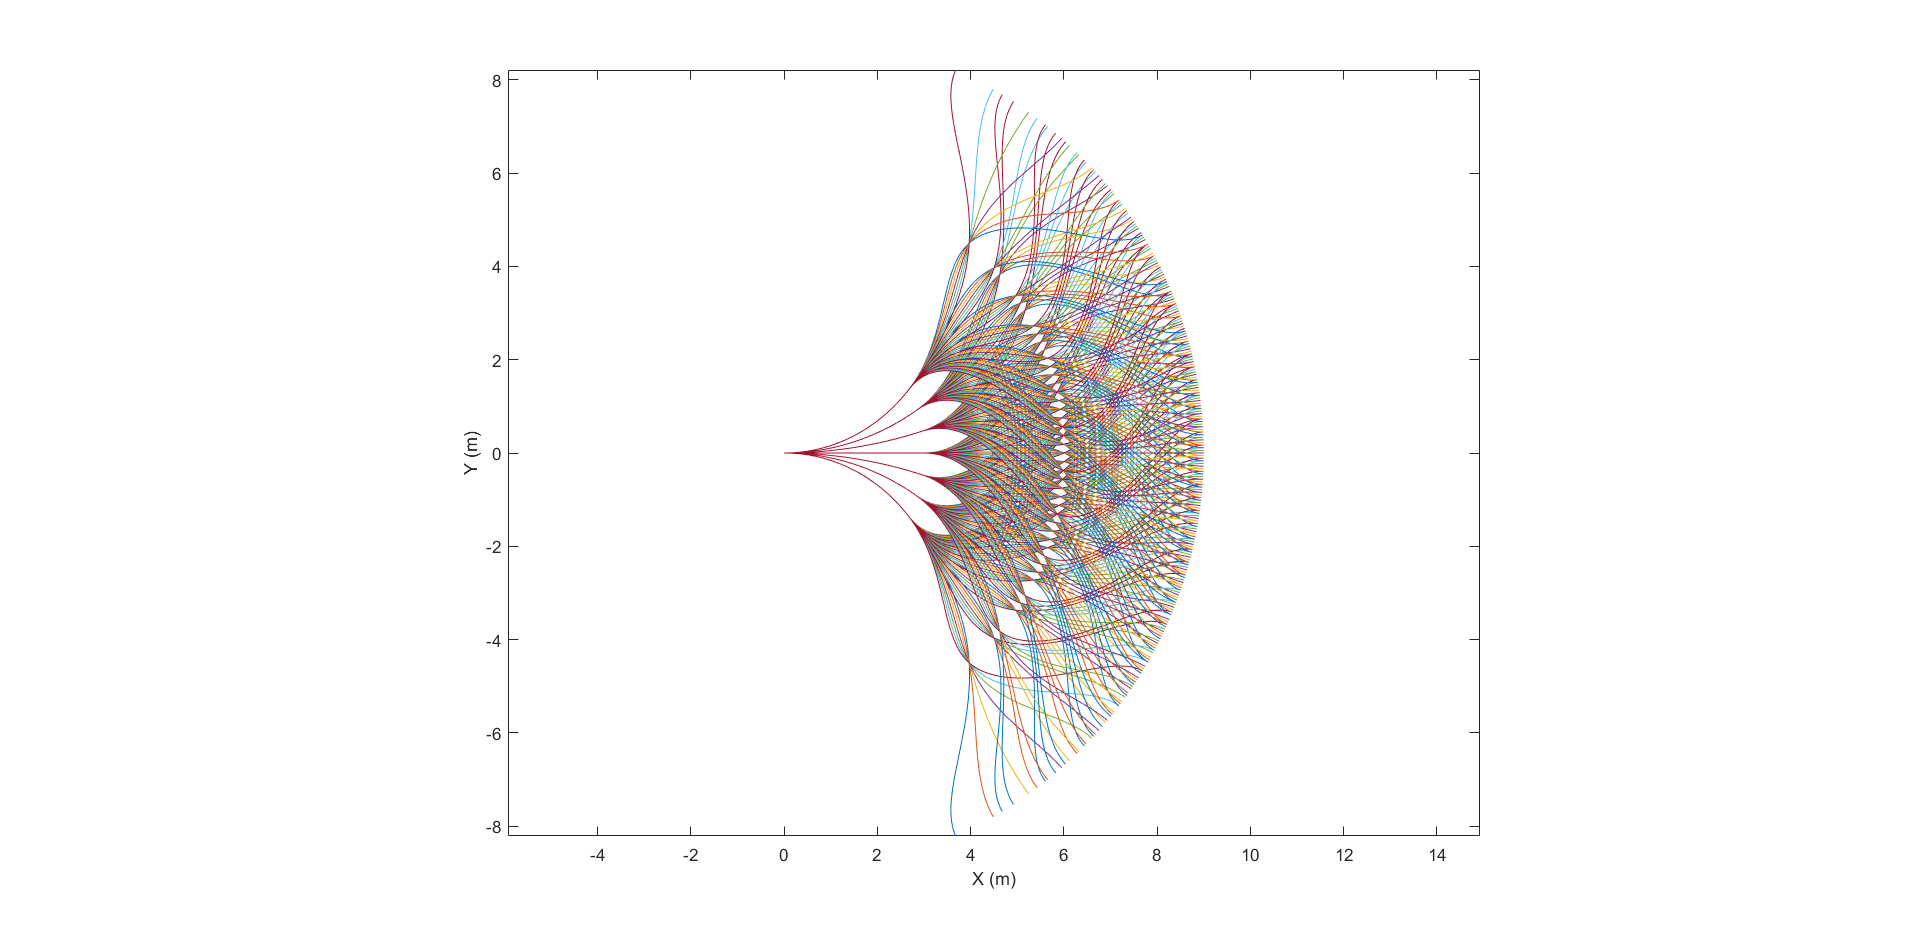
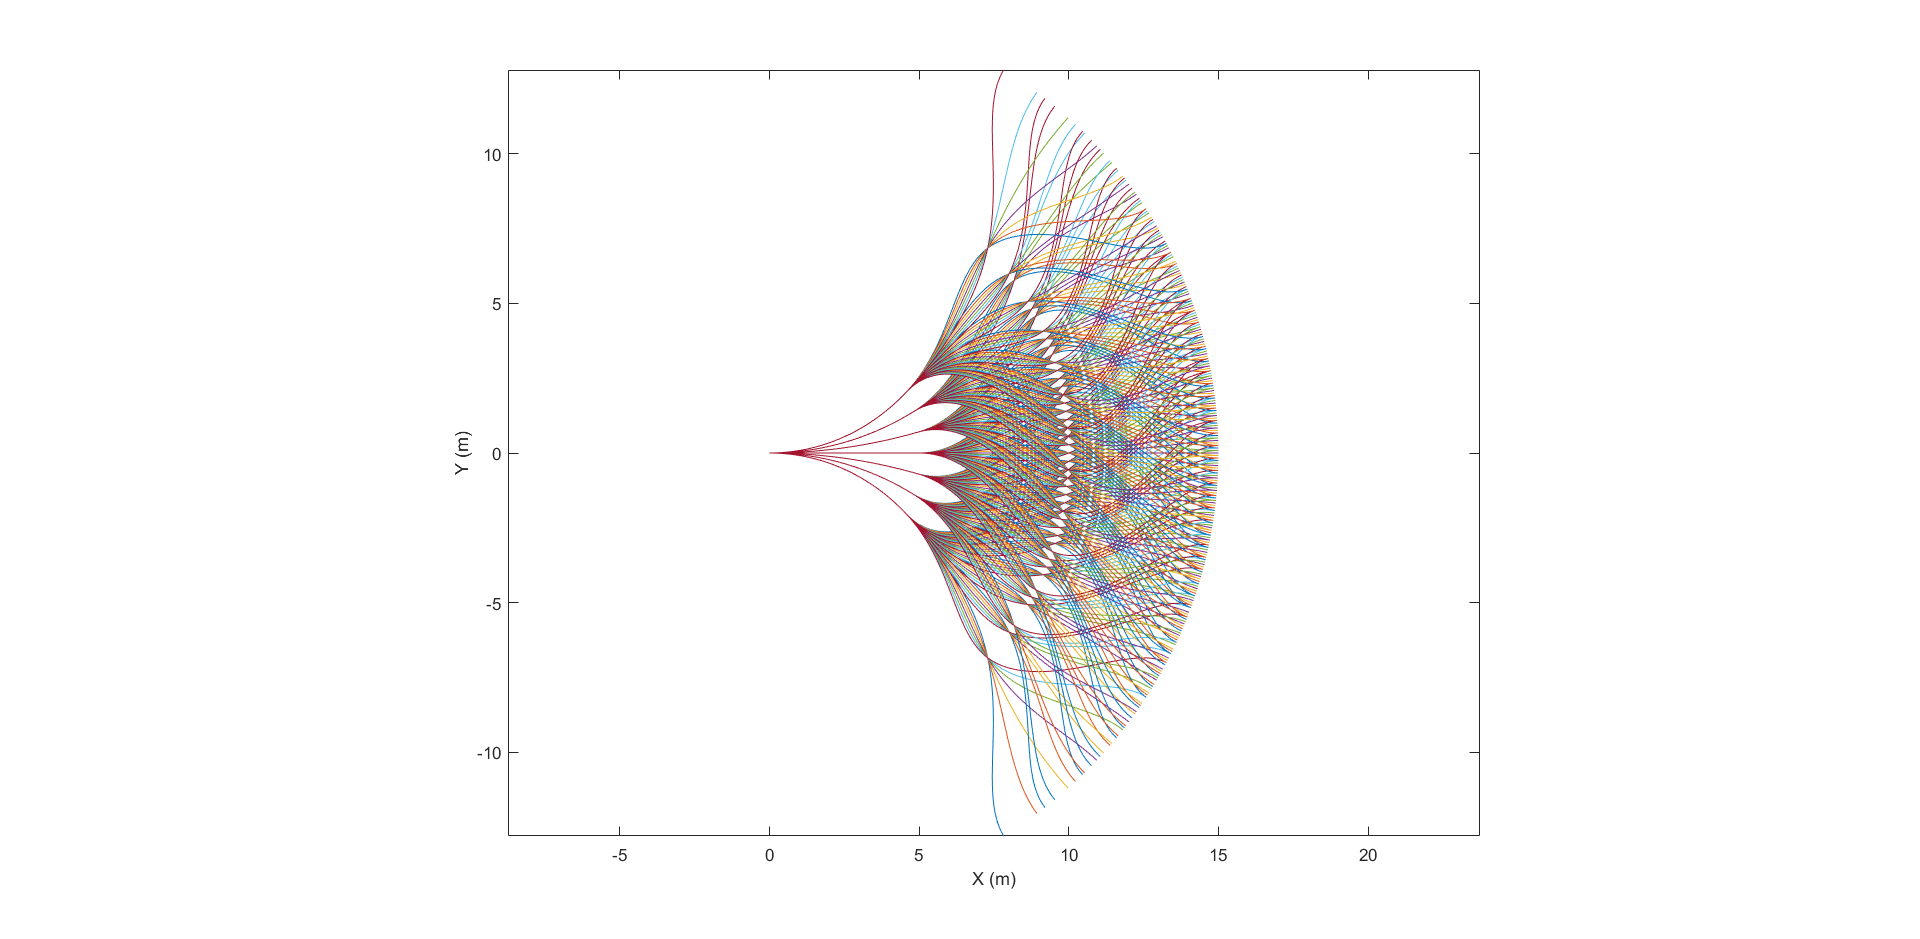
对于path_generator来说dis参数直接影响到生成路径的尺度(或者说分辨率),是不是分辨率越高导航效果越好呢?我们在实验中发现dis设定越大导航的精度就越差,而按照原始dis=1的查找表进行导航效果就很好。下面三图的参数分别为:1-27-0.65(好),2-27-0.65(一般),5-27-0.65(差,近乎不转弯,且到达目标点附近时直接越过目标点继续前行)。
相关推荐
数学建模-数学建模模型与算法实现之蚁群算法.zip
数学建模 数学建模_数学建模模型与算法实现之蚁群算法
Matlab实现蚁群算法解决旅行商问题(TSP)的详细教程
启发因子在蚁群算法中扮演着极为重要的角色,它作为指导蚂蚁搜索过程的一个基本策略,使得蚂蚁能够依据一定的规则选择路径,从而提高算法的整体搜索效率和找到更优解的概率。在Matlab中实现蚁群算法时,函数结构的设计是至关重要的。一个典型的蚁群算法实现通常包含以下主要函数:aco_main:这是算法的主函数,负责初始化算法参数、创建信息素矩阵、初始化蚂蚁种群,并执行迭代循环。:此函数用于更新信息素矩阵,它根据蚂蚁找到的路径和路径的质量来调整信息素浓度。
大模型推理优化:TrajSelector动态路径选择技术解析
在深度学习领域,模型推理效率优化是提升计算资源利用率的关键技术。动态路径选择通过隐式表征技术,实时评估神经网络各计算路径的效用值,智能跳过非必要计算分支。这种技术大幅降低了大模型推理的计算开销,在文本生成、多轮对话等场景中实现2-3倍加速,同时保持97%以上的原始准确率。TrajSelector创新性地结合Bandit策略和双层MLP预测网络,在PyTorch/TensorFlow等框架中实现了低于3%的系统额外开销。对于需要处理长序列或混合任务的实际业务系统,该技术能显著降低GPU内存占用和计算延迟,特别
蚁群算法在TSP问题中的应用与效率对比研究
蚁群算法(Ant Colony Optimization,ACO)是一种模拟自然界蚂蚁觅食行为的算法。它通过在蚁群中模拟蚂蚁释放信息素的机制,从而找到最短路径。该算法属于群体智能优化算法的一种,尤其擅长解决组合优化问题。
蚁群算法解决TSP优化问题
采用蚁群算法进行TSP优化问题,给定任意两个城市之间的距离,使之经过每个城市的距离最小,通过测试做出最短距离路线图和最短距离和平均距离的变化图。




